

工业过程控制系统用普通型及智能型电动执行机构 JB/T 8219-2016

Innholdsfortegnelse

  • Forord

  • 1 Omfang

  • 2 Normative referanser

  • 3 Begreper og definisjoner

  • 4 Produktklassifisering og grunnleggende parametere

    • 4.1 Produktklassifisering

    • 4.2 Grunnleggende parametere

  • 5 grunnleggende funksjoner til intelligente aktuatorer

    • 5.1 Skjermfunksjon

    • 5.2 Parameterinnstillingsfunksjon

    • 5.3 Konfigurasjonsfunksjon på stedet

    • 5.4 Selvdiagnose og alarmfunksjon for feil

    • 5.5 Kommunikasjonsfunksjon

    • 5.6 Andre funksjoner

  • 6 krav

    • 6.1 Grunnleggende ytelseskrav

    • 6.2 Ytelseskrav påvirket av påvirkningsfaktorer

    • 6.3 Utseende

    • 6.4 Kapslingens beskyttelsesnivå

    • 6.5 Eksplosjonssikker ytelse

  • 7 Testmetoder

    • 7.1 Testforhold

    • 7.2 Generelle testbestemmelser

    • 7.3 Grunnleggende feil

    • 7.4 Grunnleggende avvik for posisjonsutgangssignal

    • 7.5 Hysterese

    • 7.6 Dødsone

    • 7.7 Tidsforsinkelse

    • 7.8 Feil i nominell slagtid

    • 7.9 Oppstartsegenskaper

    • 7.10 Repeterbarhetsfeil for slagkontrollmekanisme

    • 7.11 Isolasjonsmotstand

    • 7.12 Isolasjonsstyrke

    • 7.13 Temperaturøkning

    • 7.14 Langsiktig stabilitet

    • 7.15 Maksimal og minimal kontrollmoment og skyvekraft repeterbarhetsfeil

    • 7.16 Manuell-elektrisk koblingsmekanisme

    • 7.17 Grunnleggende funksjoner til intelligente aktuatorer

    • 7.18 Støy

    • 7.19 Trinnløs (frekvens) hastighetsregulering

    • 7.20 Påvirkning av miljøtemperatur

    • 7.21 Fuktighets- og varmepåvirkning

    • 7.22 Påvirkning av strømforsyningsspenning

    • 7.23 Påvirkning av mekanisk vibrasjon

    • 7.24 Transportmiljøets påvirkning

    • 7.25 Immunitet mot elektromagnetisk interferens fra radiofrekvensfelt

    • 7.26 Elektromagnetisk immunitet mot elektriske raske transiente pulser

    • 7.27 Immunitet mot overspenning (påvirkning)

    • 7.28 Immunitet mot elektrostatisk utladning

    • 7.29 Immunitet mot magnetfelt for strømfrekvens

    • 7.30 Opptreden

    • 7.31 Kapslingens beskyttelsesnivå

    • 7.32 Eksplosjonssikker ytelse

  • 8 inspeksjonsregler

    • 8.1 Fabrikkinspeksjon

    • 8.2 Typetest

  • 9 Merking, emballering og lagring

    • 9.1 Merking

    • 9.2 Emballasje

    • 9.3 Lagring

Tabell 1 Grunnleggende tekniske ytelsesindikatorer
Tabell 2 Tekniske indikatorer påvirket av påvirkningsfaktorer
Tabell 3 Inspeksjonselementer

Forord

Denne standarden ble utarbeidet i henhold til reglene gitt i GB/T1.1—2009.
Denne standarden erstatter JB/T 8219—1999 «Elektriske aktuatorer for industrielle prosessmåle- og kontrollsystemer». De viktigste tekniske endringene sammenlignet med JB/T 8219—1999 er som følger:

  • Standardens tittel er endret;

  • De normative referansene er oppdatert (se kapittel 2);

  • I produktklassifiseringen er den opprinnelige klassifiseringen basert på forholdet mellom aktuatorinngang og -utgang endret til klassifisering etter kontrollmetode, og den deles inn i bryteraktuatorer og reguleringsaktuatorer (se 4.1.2); en metode basert på motorens kjøremodus er lagt til (se 4.1.4); indikatorene for «dempingskarakteristikker, avstand og dødsone» i 1999-versjonen er fjernet (se 4.2 i 1999-versjonen);

  • «Inngangssignalet for proporsjonal aktuator» fra den opprinnelige standarden er modifisert til det foretrukne inngangssignalet for reguleringsaktuatorer og bryteraktuatorer (se 4.2.5);

  • Grunnleggende funksjoner for intelligente aktuatorer er lagt til (se kapittel 5);

  • Nøyaktighetsgradene er endret fra den opprinnelige «Nivå 1, 2,5, 5» til «Nivå 0,5, 1,0, 1,5, 2,5» (se tabell 1); begrepene «proporsjonale elektriske aktuatorer» og «integrerte elektriske aktuatorer» i den opprinnelige tabell 1 er endret til «regulerende aktuatorer» og «bryteraktuatorer»;

  • Kravene inkluderer nå «maksimale og minimale repeterbarhetsfeil for kontrollmoment og skyvekraft», «grunnleggende funksjoner for intelligente aktuatorer», «immunitet mot RF-elektromagnetisk feltstråling», «immunitet mot elektriske hurtigtransiente pulsgrupper», «immunitet mot overspenninger (støt), «immunitet mot elektrostatiske utladninger» og «immunitet mot magnetfelt for effektfrekvens» (se 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);

  • Noen testmetoder har blitt modifisert eller lagt til, for eksempel temperaturøkning (se 7.13), effekter av miljøtemperatur (se 7.20), effekter av strømforsyningsspenning (se 7.22), osv.
    Denne standarden er foreslått av China Machinery Industry Federation og er underlagt jurisdiksjonen til National Technical Committee for Industrial Process Measurement and Control and Automation Standardization (SAC/TC124).

Generelle og intelligente elektriske aktuatorer for industrielle prosesskontrollsystemer

1 Omfang

Denne standarden spesifiserer produktklassifisering, krav, testmetoder, inspeksjonsregler, merking, emballasje og lagring for vanlige og intelligente elektriske aktuatorer som brukes i industrielle prosesskontrollsystemer (heretter referert til som aktuatorer).
Denne standarden gjelder for alle typer aktuatorer drevet av motorer, inkludert vinkelslag, lineærslag og flerturnsaktuatorer.

2 Normative referanser

Følgende dokumenter er viktige for anvendelsen av dette dokumentet. De daterte referansene gjelder kun for dette dokumentet i de angitte versjonene. For udaterte referanser gjelder den nyeste versjonen (inkludert alle endringer).

  • GB 3836.1 Eksplosive atmosfærer Del 1: Generelle krav til utstyr

  • GB 3836.2 Eksplosive atmosfærer Del 2: Utstyr beskyttet av flammesikre kapslinger «d»

  • GB 4208-2008 Kapslingsbeskyttelsesgrad (IP-kode)

  • GB/T 13384 Generelle tekniske betingelser for emballering av elektromekaniske produkter

  • GB/T 17626.2 Test- og måleteknikker for elektromagnetisk kompatibilitet Immunitetstest for elektrostatisk utladning

  • GB/T 17626.3 Test- og måleteknikker for elektromagnetisk kompatibilitet Test av immunitet mot utstrålt RF-elektromagnetisk felt

  • GB/T 17626.4 Test- og måleteknikker for elektromagnetisk kompatibilitet for elektrisk immunitetstest for rask transient/burst

  • GB/T 17626.5 Test- og måleteknikker for elektromagnetisk kompatibilitet, immunitetstest mot overspenning (sjokk)

  • GB/T 17626.8 Test- og måleteknikker for elektromagnetisk kompatibilitet Test av immunitet for magnetfelt for effektfrekvens

  • GB/T 18271.1—2000 Generelle metoder og prosedyrer for ytelsesevaluering av prosessmåle- og kontrollenheter Del 1: Generelle prinsipper

  • GB/T 25480 Grunnleggende miljøforhold og testmetoder for transport og lagring av instrumenter og målere

  • GB/T 26815-2011 Terminologi for industriell automatiseringsinstrumentering Aktuatorterminologi

3 Begreper og definisjoner

Begrepene og definisjonene i GB/T 26815—2011, samt de nedenfor, gjelder for dette dokumentet.

  • Maksimalt kontrollmoment: Maksimalmomentet som aktuatoren kan kontrollere under drift.

  • Minimum kontrollmomentMinimumsmomentet som aktuatoren kan kontrollere under drift.

  • Maksimal kontrollkraft: Maksimal skyvekraft som aktuatoren kan kontrollere under drift.

  • Minimum kontrollkraft: Minimumsskyvekraften som aktuatoren kan kontrollere under drift.

4 Produktklassifisering og grunnleggende parametere

4.1 Produktklassifisering

4.1.1 Klassifisering etter utgangsforskyvningstype
Aktuatorer klassifiseres basert på typen utgangsforskyvning som:

  • Vinkelslag

  • Lineært slag

  • Flersving

4.1.2 Klassifisering etter kontrollmetode
Aktuatorer klassifiseres etter kontrollmetode som:

  • Brytertype

  • Reguleringstype

4.1.3 Klassifisering etter arbeidsmiljø
Aktuatorer klassifiseres basert på arbeidsmiljø som:

  • Konvensjonell type

  • Eksplosjonssikker type
    (Merk: Andre typer kan brukes basert på behov.)

4.1.4 Klassifisering etter motordriftsmodus
Aktuatorer klassifiseres etter motordriftsmodus som:

  • Mekanisk kontakttype

  • Elektronisk berøringsfri type

4.2 Grunnleggende parametere

4.2.1 Arbeidsmiljøforhold
Aktuatorer skal kunne operere under følgende forhold:

  • Omgivelsestemperatur: -10 °C ~ 55 °C, eller -20 °C ~ 60 °C, eller -30 °C ~ 70 °C

  • Relativ fuktighet: ikke over 95%

  • Atmosfærisk trykk: 86 kPa ~ 106 kPa
    (Merk: For aktuatorer som brukes i spesielle miljøer, bør arbeidsforholdene bestemmes gjennom samråd mellom brukeren og produsenten.)

4.2.2 Strømforsyningsforhold
Aktuatorer bruker følgende strømforsyninger for drift:

  • AC: Enfase (220 ± 22) V; Trefase (380 ± 38) V; Frekvens (50 ± 0,5) Hz; Harmonisk innhold mindre enn 5%.

  • DC: (24±2,4) V; (48±4,8) V; Rippeltoppverdi mindre enn 5% av forsyningsspenningen.
    (Merk: Ved spesielle strømforsyningsforhold bør brukeren og produsenten rådføre seg.)

4.2.3 Nominell belastning
Nominell belastning for aktuatorer velges fortrinnsvis fra følgende serie:

  • Vinkelslaglengde [enhet: Newtonmeter (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …

  • Lineær slaglengde [enhet: Newton (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …

  • Flersvingninger [enhet: Newtonmeter (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
    (Merk: Produsenter kan velge andre serier basert på faktiske forhold.)

4.2.4 Nominell slaglengde
Nominell slaglengde for aktuatorer velges fortrinnsvis fra følgende serie:

  • Vinkelslag [enhet: grader (°)]: 50, 70, 90, 120, 270, …

  • Lineær strekk [enhet: millimeter (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …

  • Flersving [enhet: svinger (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
    (Merk: Produsenter kan velge andre serier basert på faktiske forhold.)

4.2.5 Inngangssignal
4.2.5.1 Regulerende aktuatorer bør helst bruke følgende inngangssignal:

  • DC 4 mA ~ 20 mA
    (Merk: Andre inngangssignaler kan velges i henhold til brukerens behov.)

4.2.5.2 Bryteraktuatorer bør helst bruke følgende inngangssignaler:

  • Passiv kontakt, DC 24V, AC 220V
    (Merk: Andre inngangssignaler kan velges i henhold til brukerens behov.)

4.2.6 Svitsjefrekvens
Aktuatoren fungerer under en intermitterende reversibel driftssyklus. Når driftssyklusen er mellom 20% og 80%, velges antall brytere per time fra følgende serier: 100, 320, 630, 1200, 1800.
Merknad 1: Driftssyklusen refererer til forholdet mellom aktuatorens motorens påslagstid og motorens avstengingssyklustid, uttrykt som en prosentandel.
Merknad 2: Driftssyklus, koblingsfrekvens og koblingstid per time kan spesifiseres forskjellig basert på brukerens krav.

5 grunnleggende funksjoner til intelligente aktuatorer

5.1 Skjermfunksjon
Intelligente aktuatorer kan vise driftsparametere, driftsstatusinformasjon, signalforespørsler, feilalarmer osv. via et menneske-maskin-grensesnitt, på kinesisk (eller andre språk i henhold til brukerens krav).

5.2 Parameterinnstillingsfunksjon
Intelligente aktuatorer kan stille inn arbeidsparametere som slaglengde og dreiemoment via menneske-maskin-grensesnittet. De kan også kalibrere strømutgangssignaler på 4mA–20mA.

5.3 Konfigurasjonsfunksjon på stedet
Intelligente aktuatorer må ha minst følgende konfigurasjonsfunksjoner på stedet:

  • Innstilling av bryterkontaktmodus på stedet for utgang av driftsstatus

  • Innstilling av kontrollmoduser på stedet for både fjern- og lokalstyring

5.4 Selvdiagnose og alarmfunksjon for feil
Intelligente aktuatorer kan selvdiagnostisere unormale forhold som oppstår under drift (f.eks. overoppheting av motor, strømfasetap, ventilblokkering) og automatisk vise feilinformasjon lokalt og sende ut alarmer eksternt.

5.5 Kommunikasjonsfunksjon
Intelligente aktuatorer kan utstyres med valgfrie digitale kommunikasjonsgrensesnitt for feltbusskommunikasjonskontroll. Feltbussprotokollen som brukes, bør testes av et relevant autoritativt testorgan for å bekrefte om den overholder de tilsvarende feltbussstandardene.

5.6 Andre funksjoner
Intelligente aktuatorer kan også ha følgende funksjoner:

  • Minst 4 bryterkontaktutganger (med minst 2 bryterkontakter som beholder statusen sin etter strømbrudd)

  • Selvtilpasningsfunksjon for effektfasesekvens

  • Posisjonssensorer bør helst være berøringsfrie absoluttkodere som ikke krever batteristøtte.

  • Momentsensorer kan kontinuerlig måle aktuatorens utgående dreiemoment (skyvekraft)

  • For høypresisjonskontroll eller tilfeller som krever flertrinns hastighetskontroll, bør aktuatorer med trinnløse (frekvens) hastighetskontrollfunksjoner foretrekkes.

6 krav

6.1 Grunnleggende ytelseskrav
Aktuatorenes grunnleggende ytelse skal oppfylle spesifikasjonene i tabell 1.

Tabell 1: Tekniske spesifikasjoner for grunnleggende ytelse

Klausul nr.PunktEnhetRegulerende aktuatorerBryteraktuatorerMerknader
   0,5 karakter1.0 Grad1,5 klasse
6.1.1Grunnleggende feil%≤ ±0,5≤ ±1,0≤ ±1,5
6.1.2Feil i posisjonsutgangssignal%≤ 0,5≤ 1,0≤ 1,5
6.1.3Hysterese%≤ 0,5≤ 1,0≤ 1,5
6.1.4Dødsone (prosentandel av inngangsområdet)%≤ 0,5≤ 1,0≤ 1,5
6.1.5Tidsforsinkelses≤ 1  
6.1.6Feil i nominell slagtid%Ikke over ±20  
6.1.7Startkarakteristikker Normal start når nettspenningen faller til den negative grenseverdien  
6.1.8Repetisjonsfeil for slagkontroll Flersving: ≤ ±5°Vinkelslag: ≤ ±1°Lineær slaglengde: ≤ ±1%
6.1.9IsolasjonsmotstandMΩ   
6.1.9.1Mellom inngangsterminaler og hus≥20≥50  
6.1.9.2Mellom inngangsterminaler og strømterminaler≥50≥50  
6.1.9.3Mellom strømterminaler og hus≥50≥50  
6.1.10Isolasjonsstyrke Test spenning og frekvensTest spenning og frekvensTestspenning for elektronisk styrte, berøringsfrie aktuatorer i henhold til produsentens krav
6.1.10.1Mellom inngangsterminaler og hus500 V, 50 Hz1500V, 50 Hz  
6.1.10.2Mellom inngangsterminaler og strømterminaler1500 V, 50 Hz1500 V, 50 Hz  
6.1.10.3Mellom strømterminaler og hus(Ingen havari eller lysbue under testing)Nominell spenning < 60V: 500 V, 50 HzNominell spenning 60V ~ <130V: 1000V, 50 HzNominell spenning 130V ~ <250V: 1500 V, 50 Hz
6.1.11Temperaturøkning°C≤ 60≤ 60 
6.1.12Langsiktig driftsstabilitet (etter 48 timers drift) Grunnleggende feil bør fortsatt oppfylle 6.1.1Avviket i posisjonsutgangssignalet skal fortsatt oppfylle 6.1.2Hysteresen bør fortsatt oppfylle 6.1.3
6.1.13Maksimal og minimal kontrollmoment og skyvekraftrepetisjonsfeil%≤ ±10  
6.1.14Manuell-elektrisk koblingsmekanisme Manuell-elektrisk kobling skal være enkel og pålitelig; håndhjulet skal ikke rotere under elektrisk drift.  
6.1.15Grunnleggende funksjoner av intelligent type (gjelder kun intelligente aktuatorer)    
a) SkjermfunksjonNormal    
b) ParameterinnstillingsfunksjonNormal    
c) Konfigurasjonsfunksjon på stedet     
1) Bytt kontaktmodus for å vise driftsstatusNormal    
2) Fjernkontroll og lokal bryterkontrollfunksjonNormal    
d) Selvdiagnose og alarmfunksjon for feil:     
1) Alarm for overoppheting av motorNormal    
2) Alarm for strømfasetapNormal    
e) Selvtilpasningsfunksjon for effektfasesekvensNormal    
f) Kontinuerlig målefunksjon for utgangsmoment (skyvekraft)Normal    
6.1.16Støy (ingen belastning) ≤75 dB(A)  
6.1.17Trinnløs (variabel frekvens) hastighetsregulering Aktuatorhastigheten uten belastning kan kontinuerlig synke fra nominell hastighet til nesten null; med 85% nominell belastning kan aktuatorhastigheten synke til minst en tidel av nominell hastighet, med en hastighetsfeil som ikke overstiger ±10%.Gjelder kun trinnløse aktuatorer med variabel frekvenshastighet. 

6.2 Ytelseskrav påvirket av miljøfaktorer
Under påvirkning av miljøfaktorer bør aktuatorenes ytelse fortsatt oppfylle spesifikasjonene i tabell 2.

Tabell 2: Tekniske spesifikasjoner for miljøfaktorers påvirkning

Klausul nr.PunktEnhetRegulerende aktuatorerBryteraktuatorer
6.2.1Temperatureffekt (for hver 10 °C endring):   
— Endring i lavverdi for utgang%≤ 0,75≤ 1,0≤ 1,5
— Endring i høyeste utgangsverdi%≤ 0,75≤ 1,0≤ 1,5
6.2.2Fuktig varmepåvirkning (temperatur 40 °C ± 2 °C og fuktighet 91%~95%, etter 48 timers test av isolasjonsmotstand)MΩ  
— Mellom inngangsterminaler og hus≥2≥2  
— Mellom inngangsterminaler og strømterminaler≥2≥2  
— Mellom strømterminaler og hus≥2≥2  
6.2.3Påvirkning av strømspenning (når strømspenningen endres til de positive og negative grensene fra nominell verdi):%  
— Endring i lavverdi for utgang%≤ 0,75≤ 1,0≤ 1,5
— Endring i høyeste utgangsverdi%≤ 0,75≤ 1,0≤ 1,5
6.2.4Mekanisk vibrasjonspåvirkning:   
— Vibrasjonsfrekvens: 10Hz~150Hz%≤ 1≤ 1,5≤ 2,5
— Forskyvningsamplitude: 0,15 mm-Etter testen: Ingen løsning av festemidler, ingen mekanisk skade  
— Akselerasjonsamplitude: 20 m/s²-Etter testen: Ingen løsning av festemidler, ingen mekanisk skade  
6.2.5Påvirkning av transportmiljøet:   
— Temperatur: Høy temperatur: 55 °CLav temperatur: -40 °C 
— SjokkAkselerasjon: 100 m/s² ±10 m/s²Pulsrepetisjonsfrekvens: 60 ganger/min ~ 100 ganger/minSjokktider: 1000 ±100 gangerFritt fallhøyde: 100 mm
6.2.6Immunitet mot radiofrekvenselektromagnetisk felt   
— Frekvens: 80 MHz~1000 MHz, Avstand: 3 m, Feltstyrke: 3 V/m, AM 1 kHz, 80%-modulasjon%≤0.5≤1.0≤1.5

6.3 Utseende

Metalloverflatebelegget eller platingen på aktuatoren skal være glatt, intakt og fri for avskalling, riper eller flekker. Festeanordninger skal være sikre, og bevegelige deler skal være fleksible og pålitelige. Aktuatorer med displayfunksjoner skal ha en klar, uskadet skjerm, uten væskelekkasje, manglende tegn eller uleselig tekst.

6.4 Kapslingens beskyttelsesgrad

Beskyttelsesgraden til den intelligente aktuatorens kabinett skal ikke være lavere enn IP67 i henhold til GB4208-2008, og for vanlige aktuatorer skal den ikke være lavere enn IP65.

6.5 Eksplosjonssikker ytelse

Den eksplosjonsbeskyttede aktuatorens type, nivå og temperaturgruppe skal oppfylle kravene i GB 3836.1 og GB 3836.2. Produksjon og sertifisering må følge nasjonale forskrifter.

7 Testmetoder

7. Testmetoder

7.1 Testforhold

7.1.1 Miljøforhold

7.1.1.1 Referanseatmosfæriske forhold

Aktuatorens referanseytelse bør testes under følgende atmosfæriske forhold:

  • Omgivelsestemperatur: 20 °C ± 2 °C;

  • Relativ fuktighet: 60% til 70%;

  • Atmosfærisk trykk: 86 kPa til 106 kPa.

7.1.1.2 Generelle atmosfæriske forhold

Når testene ikke utføres under referanseatmosfæreforhold, anbefales det å utføre testene under følgende atmosfæriske forhold:

  • Omgivelsestemperatur: 15 °C til 35 °C;

  • Relativ fuktighet: 45% til 75%;

  • Atmosfærisk trykk: 86 kPa til 106 kPa.

7.1.1.3 Andre miljøforhold

Med unntak av jordens magnetfelt, bør andre eksterne magnetfelt og mekaniske vibrasjoner være ubetydelige.

7.1.2 Strømforhold

7.1.2.1 Nominelle verdier

Som spesifisert i 4.2.2.

7.1.2.2 Toleranser

Toleransene for testforholdene er som følger:

  • Nominell spenning: ±1%;

  • Nominell frekvens: ±1%;

  • Harmonisk innhold: mindre enn 5%.

7.2 Generelle testforskrifter

7.2.1 Det testede produktet skal være i sin normale installasjonsposisjon. Strømforsyningen kan kobles til og forvarmes i 1 time for å la den interne temperaturen i det testede produktet stabilisere seg.

7.2.2 Nullposisjonen til det testede produktet kan justeres før testen. Med mindre annet er spesifisert, skal ingen justeringer gjøres under testen.

7.2.3 Med mindre annet er spesifisert, skal det testede produktet og tilhørende testutstyr stabiliseres under referanseforhold før målinger tas, og alle arbeidsforhold som kan påvirke måleresultatene skal observeres og registreres.

7.2.4 Nøyaktigheten til standardinstrumentene som brukes i testene skal angis i testrapporten, og den grunnleggende feilgrensen skal være mindre enn eller lik en tredjedel av den grunnleggende feilgrensen for det testede produktet. Instrumentets område skal samsvare med området for de målte verdiene.

7.2.5 Under testen bør strøminngangssignalet økes eller reduseres sakte, slik at det nærmer seg testpunktene i samme retning, slik at det ikke overskrides. Det økende signalet bør betraktes som det positive slaget, og det avtagende signalet som det reverserte slaget.

7.2.6 Med mindre annet er spesifisert, skal aktuatorens utgående aksel (stang) belastes med nominell last under testen. Lasten anses som positiv når dens aksjonsretning sammenfaller med bevegelsesretningen til utgående aksel (stang); ellers anses den som negativ.

7.2.7 Med mindre annet er spesifisert, skal testmålepunktene være ved 0%, 25%, 50%, 75% og 100% i inngangsområdet. Hvert testpunkt skal måles tre ganger i både økende og synkende signalretning. Fabrikkinspeksjon tillater måling av hvert testpunkt én gang.

7.2.8 Med mindre annet er spesifisert, skal påvirkningsfaktorene for testen kun endres innenfor de spesifiserte arbeidsforholdene. Alle andre arbeidsforhold skal forbli konstante under referanseforhold.

7.2.9 Hvis det ikke er mulig å utføre påvirkningsfaktortester under referanseatmosfæreforhold på grunn av forholdene, kan testen utføres under generelle atmosfæriske forhold.

7.2.10 Med mindre annet er spesifisert, er det nominelle slaglengdeområdet for testen som følger:

  • Flersving: 10 svinger;

  • Vinkelslag: 90°;

  • Lineær slaglengde: 16 mm.

7.3 Grunnleggende feil

Basisfeilen beregnes ved å sakte øke eller redusere inngangssignalet, registrere inngangssignalverdiene og slaglengdene til utgående aksel (stang) i både positiv og revers slaglengderetning, i henhold til formel (1).
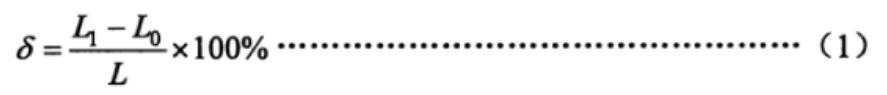
Formel (1)

Hvor:

  • δ: Grunnfeil, %;

  • L1: Slaglengdeverdien til utgående aksel (stang), i grader (°), millimeter (mm) eller omdreininger (r);

  • Lo: Teoretisk slaglengdeverdi for utgående aksel (stang), i grader (°), millimeter (mm) eller omdreininger (r);

  • L: Nominelt slaglengdeområde for utgående aksel (stang), i grader (°), millimeter (mm) eller omdreininger (r).

Sjekk om grunnfeilen ved hvert målepunkt overstiger grensen spesifisert i 6.1.1.

7.4 Grunnavvik for posisjonsutgangssignal

Posisjonsutgangssignalet er koblet til en lastimpedans på 250 Ω, og aktuatoren kjøres til «helt lukket» posisjon. Juster posisjonsutgangssignalet til 4 mA; kjør aktuatoren til «helt åpen» posisjon, og juster posisjonsutgangssignalet til 20 mA. Kjør deretter aktuatoren og registrer posisjonsutgangssignalverdiene på hvert punkt i både positiv og revers slagretning. Grunnavviket beregnes i henhold til formel (2).
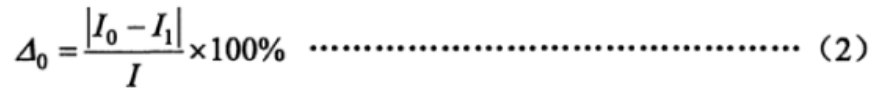
Formel (2)

Hvor:

  • △0: Grunnavvik for posisjonsutgangssignal, %;

  • Io: Teoretisk verdi av posisjonsutgangssignalet, i milliampere (mA);

  • I1: Målt verdi av posisjonsutgangssignalet, i milliampere (mA);

  • I: Område for posisjonsutgangssignalet, i milliampere (mA). (For 4 mA til 20 mA, I = 16 mA; for 0 mA til 20 mA, I = 20 mA).

Kontroller om grunnavviket ved hvert målepunkt overstiger grensen spesifisert i 6.1.2.

7.5 Hysterese

Aktuatorens hysterese bestemmes av den maksimale algebraiske forskjellen mellom grunnfeilene for fremover- og bakoverslagene målt ved hvert testpunkt, som bestemt i 7.3 og 7.4.

7.6 Dødsone

For reguleringsaktuatorer bør dødsonen måles ved 25%, 50% og 75% av nominell slaglengde. Måletrinnene er som følger:

  • Øk (eller reduser) inngangssignalet sakte inntil en merkbar slaglengdeendring oppstår ved utgående aksel (stang), og registrer inngangssignalverdien på dette punktet I (mA);

  • Reduser (eller øk) deretter inngangssignalet sakte i motsatt retning inntil det oppstår en merkbar slaglengdeendring på utgående aksel (stang), og registrer inngangssignalverdien I² (mA).

Dødsonen beregnes i henhold til formel (3).
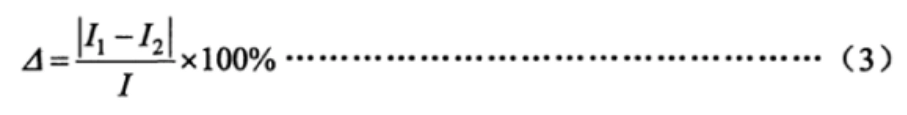
Formel (3)

Hvor:

  • △: Dødsone, %.

7.7 Tidsforsinkelse

Påfør et trinnsignal på 15% i inngangsområdet til inngangssignalterminalen til den regulerende aktuatoren, bruk et oscilloskop til å registrere inngangssignalkurven og posisjonsutgangssignalkurven, og observer tidsforskjellen fra det første inngangssignalet til starten av utgangssignalendringen for å se om den overskrider grensen spesifisert i 6.1.5.

7.8 Feil i nominell slagtid

Påfør 45% til 55% av den nominelle belastningen på aktuatoren, påfør et trinnsignal som er tilstrekkelig til å bevege aktuatorens utgående aksel (stang) gjennom det nominelle slaglengden, og registrer tiden det tar for utgående aksel (stang) å bevege seg det nominelle slaglengden. Feilen for nominelt slaglengde beregnes i henhold til formel (4).
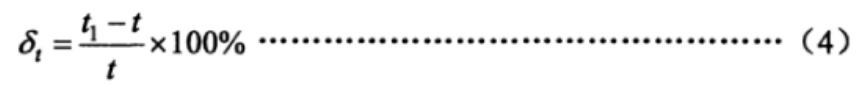
Formel (4)

Hvor:

  • δt: Nominell slagtidsfeil, %;

  • t1: Målt tid det tar for utgående aksel (stang) å bevege seg med nominell slaglengde, i sekunder (s);

  • t: Teoretisk nominell slagtid, i sekunder (s).

7.9 Startegenskaper

Påfør en reversert nominell belastning på aktuatorens utgående aksel (stang), og endre strømforsyningsspenningen til den nedre grenseverdien. Påfør deretter inngangssignalet og observer om aktuatoren kan starte normalt.

7.10 Repeterbarhetsfeil for slagkontrollmekanisme

For aktuatorer med slagkontrollmekanisme, påfør 25% til 30% av den nominelle belastningen på utgående aksel (stang) og betjen aktuatoren vekselvis i fremover- og bakoverslag fem ganger. Observer og registrer slagverdiene til utgående aksel (stang) når slagkontrollmekanismen kobler. Beregn feilen for hver registrerte verdi sammenlignet med basisverdien og avgjør om feilen overstiger grensen spesifisert i 6.1.8.

7.11 Isolasjonsmotstand

Under generelle atmosfæriske forhold og med aktuatoren ubelastet, koble fra strømforsyningen til det testede produktet og hold strømbryteren i «på»-posisjon. Kortslutt inngangs- og strømterminalene, og bruk deretter en 500 V DC isolasjonstester til å måle isolasjonsmotstanden mellom terminalene som spesifisert i 6.1.9.

7.12 Isolasjonsstyrke

Under generelle atmosfæriske forhold og med aktuatoren ubelastet, koble fra strømforsyningen og hold strømbryteren i «på»-posisjon. Kortslutt inngangs- og strømterminalene, og øk deretter testspenningen sakte fra null til den angitte verdien i henhold til spenningen og frekvensen spesifisert i 6.1.10, og hold den i 1 minutt. Observer om det er noen sammenbrudd eller lysbuer, senk deretter testspenningen sakte til null og koble fra teststrømmen.

7.13 Temperaturøkning

Før testen, mål kuldemotstanden til motor- og krafttransformatorviklingene ved hjelp av en bro, kjør deretter kontinuerlig i 12 timer i henhold til 7.14 og mål umiddelbart varmmotstanden til motor- og krafttransformatorviklingene. Beregn temperaturøkningen i henhold til formel (5).
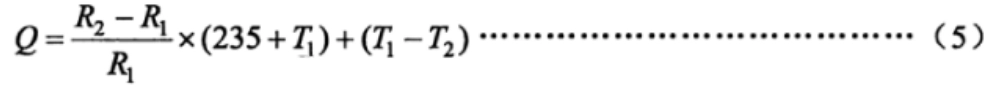
Formel (5)

Hvor:

  • Q: Temperaturøkning, i Celsius (°C);

  • R₂: Varm motstand i viklingen, i ohm (Ω);

  • R₁: Kuldemotstanden til viklingen, i ohm (Ω);

  • T1: Romtemperatur under måling av kuldemotstand, i Celsius (°C);

  • T₂: Romtemperatur under varm motstand

7.14 Langsiktig driftsstabilitet

Betjen aktuatoren innenfor dens nominelle slaglengde og påfør 30% av den nominelle belastningen, med en driftssyklus på 20% til 80%. Utfør 48 timers drift som angitt i 4.2.6, med antall sykluser per time. Etter testen, kontroller om aktuatoren oppfyller kravene i 6.1.12.

7.15 Maksimal og minimal kontrollmoment og skyvekraft reproduserbarhetsfeil

Testprosedyre som følger: a) Installer aktuatoren på testbenken, still inn momentbeskyttelsesverdien i både åpen og lukket retning til maksimal kontrollmoment- eller skyvekraftverdi, og belast aktuatoren gradvis til en alarm for "momentoverbelastning" eller "skyvekraftoverbelastning" utløses. Mål utgangsmoment- eller skyvekraftverdien. Mål tre ganger i hver retning og ta gjennomsnittsverdien som basisverdi for utgangsmoment eller skyvekraft. b) Installer aktuatoren på testbenken, still inn momentbeskyttelsesverdien i både åpen og lukket retning til minimum kontrollmoment- eller skyvekraftverdi, og belast aktuatoren gradvis til en alarm for "momentoverbelastning" eller "skyvekraftoverbelastning" utløses. Mål utgangsmoment- eller skyvekraftverdien. Mål tre ganger i hver retning og ta gjennomsnittsverdien som basisverdi for utgangsmoment eller skyvekraft. c) Beregn reproduserbarhetsfeilen for kontrollmomentet eller skyvekraften i henhold til formel (6).
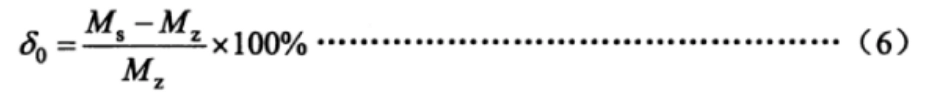
Formel 6:

I denne formelen:

  • δ0: Reproduserbarhetsfeil for kontrollmoment eller skyvekraft, i %

  • Ms: Målt utgangsmoment eller skyvekraftverdi, i N·m (eller skyvekraft i N)

  • Mz: Basisverdi for utgående dreiemoment eller skyvekraft, i N·m (eller skyvekraft i N).

7.16 Manuell-elektrisk brytermekanisme

Testprosedyre som følger: a) Kontroll av tomgangsbryter. Bytt aktuatoren fra elektrisk til manuell modus, roter håndhjulet for å dreie utgående aksel med klokken og mot klokken i minst én full omdreining; deretter betjenes aktuatoren elektrisk for å dreie utgående aksel i begge retninger i minst én full omdreining. Gjenta to ganger og bekreft om den oppfyller kravene i 6.1.14. b) Kontroll av belastet bryter. Installer aktuatoren på testbenken, juster beskyttelsesmomentet i både åpen og lukket retning til maksimalt kontrollmoment, og belast aktuatoren gradvis til momentbryteren aktiveres. Etter stopp, uten avlastning, gjenta testen i del a) for å bekrefte om den oppfyller kravene i 6.1.14.

7.17 Intelligente funksjoner

7.17.1 Skjermfunksjon

Kontroller om arbeidsparametrene, driftsstatusinformasjonen, feilalarmer og annen skjerminformasjon er normal, og om skjerminnholdet er fullstendig og tydelig via menneske-maskin-grensesnittet.

7.17.2 Parameterinnstillingsfunksjon

Uten å åpne det elektriske dekselet, sjekk om menneske-maskin-grensesnittet tillater innstilling av parametere som slaglengde, dreiemoment, kalibrering av strøminngangssignal og justering av utgangssignal.

7.17.3 Konfigurasjonsfunksjon på stedet

Uten å åpne det elektriske dekselet, bruk menneske-maskin-grensesnittet til å stille inn aktuatorens 4-veis bryterkontaktutganger som følger: åpen posisjon lukket, åpen posisjon åpen, lukket posisjon lukket, lukket posisjon åpen. Start aktuatoren i åpen og lukket posisjon, og kontroller om bryterkontaktutgangene oppfyller de angitte kravene.

Hvis aktuelt, sjekk oppførselen etter strømbrudd og juster parametere som momentbeskyttelse.

7.17.4 Selvdiagnose og alarmfunksjon for feil

I tomgang, koble til strøm til aktuatoren og koble fra motortemperaturledningen fra aktuatorens kontrollsystem for å sjekke om alarmen for overoppheting av motoren er utløst.

7.17.5 Selvtilpasningsfunksjon for effektsekvens

For aktuatorer som bruker trefasestrøm, endre faserekkefølgen til strømforsyningen og bekreft om koblingsretningen er riktig i både lokal og fjernkontrollmodus.

7.17.6 Kontinuerlig målefunksjon for utgående dreiemoment (skyvekraft)

Plasser aktuatoren på testbenken, og endre det påførte dreiemomentet (skyvekraften) kontinuerlig under drift for å observere om de viste dreiemoment- (skyvekraft-) verdiene endres tilsvarende på menneske-maskin-grensesnittet.

7.18 Støy

I et rom med lukkede vinduer og dører og bakgrunnsstøy som ikke overstiger 45 dB, utfør en tomgangsstart av aktuatoren og mål støyen i en avstand på 1 meter fra aktuatoroverflaten. Bekreft at støyen oppfyller kravene i 6.1.16.

7.19 Trinnløs (frekvensomforming) hastighetsregulering

Still aktuatoren til å redusere hastigheten når den når målposisjonen, og test om hastigheten endres innenfor det angitte området ved forskjellige belastningsforhold for å bekrefte at den samsvarer.

7.20 Påvirkning av miljøtemperatur

Aktuatoren skal plasseres i et temperaturtestkammer under tomgang. Testtemperaturene og testsekvensen er som følger:

  • For aktuatorer med en driftstemperatur på -10 °C til 55 °C:

    • 20 °C (referanse), 40 °C, 55 °C, 20 °C, 0 °C, -10 °C, 20 °C;

  • For aktuatorer med en driftstemperatur på -20 °C til 60 °C:

    • 20 °C (referanse), 40 °C, 60 °C, 20 °C, 0 °C, -20 °C, 20 °C;

  • For aktuatorer med en driftstemperatur på -30 °C til 70 °C:

    • 20 °C (referanse), 45 °C, 70 °C, 20 °C, 0 °C, -30 °C, 20 °C.

Hvis alle parter er enige om det, kan tester utføres ved kun fire temperaturpunkter: 20 °C (referanse), maksimumstemperatur, minimumstemperatur og 20 °C. Den tillatte toleransen ved hvert temperaturpunkt er ±2 °C. Ved hvert temperaturpunkt bør temperaturen opprettholdes i 2 timer for å la produktets interne komponenter oppnå termisk stabilitet. Ved posisjonene 0% og 100% ved full slaglengde bør lav- og høyverdiene for proporsjonalkontroll- og posisjonssignalutgang måles. Gjennomsnittet av tre målinger ved hvert temperaturpunkt bør tas. Endringene i lav- og høyverdiene ved hvert temperaturpunkt, når temperaturen endres med 10 °C, bør beregnes ved hjelp av formlene (7) og (8), og det bør bekreftes at resultatene oppfyller kravene i avsnitt 6.2.1.
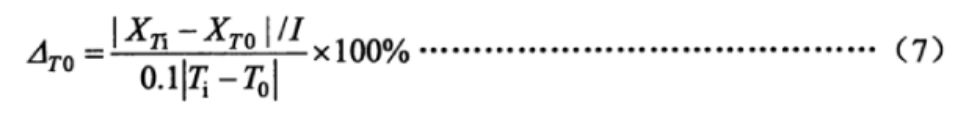
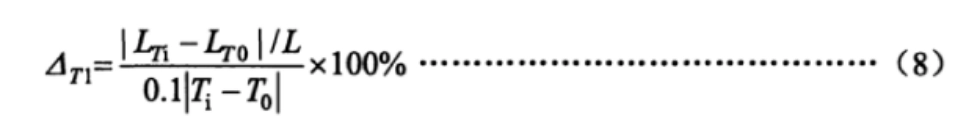
Hvor:

  • △T0Endringen i de lave og høye verdiene til posisjonsutgangssignalet når temperaturen endres med 10 °C, i %;

  • XTi: De målte lave og høye verdiene for posisjonsutgangssignalet ved den tilstøtende temperaturen, i milliampere (mA);

  • XT0: De målte lave og høye verdiene for posisjonsutgangssignalet ved starttemperaturen, i milliampere (mA);

  • Ti: Den tilstøtende temperaturen, i grader Celsius (°C);

  • T0Starttemperaturen, i grader Celsius (°C);

  • △T1Endringen i de lave og høye verdiene til utgående aksel (stang) når temperaturen endres med 10 °C, i %;

  • LTi: De målte lave og høye slagverdiene for utgående aksel (stang) ved tilstøtende temperatur, i grader (°), millimeter (mm) eller rotasjoner (r);

  • LT0: De målte lave og høye slagverdiene for utgående aksel (stang) ved starttemperaturen, i grader (°), millimeter (mm) eller rotasjoner (r).

7.21 Fuktighetspåvirkning

Plasser aktuatoren i et temperatur- og fuktighetskammer, øk temperaturen til 40 °C ± 2 °C, og juster fuktigheten til 91%–95%, og hold den der i 48 timer. Etter testen, sjekk aktuatorens isolasjonsmotstand som spesifisert.

7.22 Påvirkning av strømforsyningsspenning

Under tomgang justeres aktuatorens strømforsyningsspenning fra nominell verdi til både øvre og nedre grenseverdier. Ved posisjonene 0% og 100% for full slaglengde måles lav- og høyverdiene for proporsjonalstyrings- og posisjonssignalutganger. Gjennomsnittet av tre målinger på hvert punkt tas, og endringene i nedre grense og område beregnes ved hjelp av formlene (9) og (10). Resultatene bør verifiseres for å oppfylle kravene i avsnitt 6.2.3.
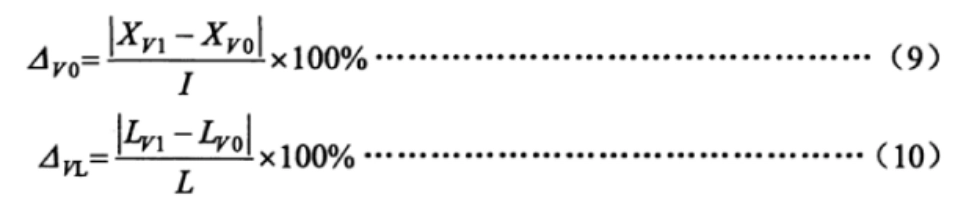
Hvor:

  • △V0Endringen i de lave og høye verdiene til posisjonsutgangssignalet når strømforsyningsspenningen endres, i %;

  • XV1: De målte lave og høye verdiene for posisjonsutgangssignalet ved øvre og nedre grensespenninger, i milliampere (mA);

  • XV0De målte lave og høye verdiene for posisjonsutgangssignalet ved nominell spenning, i milliampere (mA);

  • △VLEndringen i de lave og høye verdiene til utgangsakselen (stangen) når strømforsyningsspenningen endres, i %;

  • LV1De målte lave og høye slaglengdeverdiene for utgående aksel (stang) ved øvre og nedre grensespenninger, i grader (°), millimeter (mm) eller rotasjoner (r);

  • LV0: De målte lave og høye slagverdiene for utgående aksel (stang) ved nominell spenning, i grader (°), millimeter (mm) eller rotasjoner (r).

7.23 Mekanisk vibrasjonspåvirkning

Aktuatoren er installert på et vibrasjonsteststativ under tomgang. Aktuatoren kjøres til både 0%- og 100%-posisjonene for full slaglengde. Vibrasjon med sveipefrekvens påføres med en frekvens på 10 Hz til 150 Hz i tre innbyrdes vinkelrette retninger for å identifisere resonanspunktet. Hvis et resonanspunkt blir funnet, utføres vibrasjonstester ved resonansfrekvensen i 30 minutter. Hvis det ikke blir funnet noe resonanspunkt, utføres en 30-minutters vibrasjonstest ved en frekvens på 150 Hz.

Under testen måles lav- og høyverdiene til aktuatorens utgang. Endringene i lav- og høyverdiene beregnes ved hjelp av formlene (11) og (12). Resultatene bør verifiseres for å oppfylle kravene i avsnitt 6.2.4.
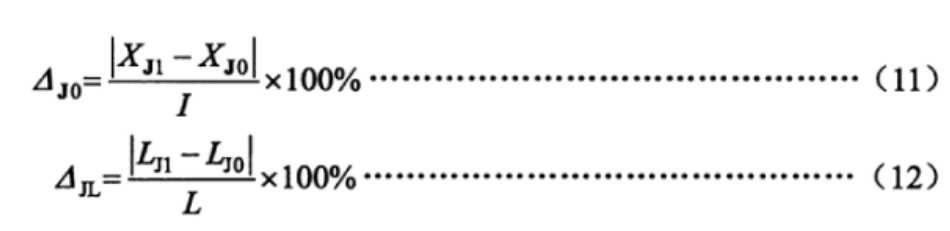
Hvor:

  • △J0Endringen i de lave og høye verdiene til posisjonsutgangssignalet på grunn av mekanisk vibrasjon i %;

  • XJ1De målte lave og høye verdiene for posisjonsutgangssignalet under vibrasjonstesten, i milliampere (mA);

  • XJ0De målte lave og høye verdiene for posisjonsutgangssignalet før vibrasjonstesten, i milliampere (mA);

  • △JLEndringen i de lave og høye verdiene til utgående aksel (stang) på grunn av mekanisk vibrasjon, i %;

  • LJ1De målte lave og høye slagverdiene for utgående aksel (stang) under vibrasjonstesten, i grader (°), millimeter (mm) eller rotasjoner (r);

  • LJ0: De målte lave og høye slagverdiene for utgående aksel (stang) før vibrasjonstesten, i grader (°), millimeter (mm) eller rotasjoner (r).

7.24 Miljøpåvirkning fra transport

Temperatur-, støt- og frittfalltester skal utføres i henhold til testparametrene spesifisert i avsnitt 6.2.5 i denne standarden og metodene i GB/T 25480. Etter testene kan nullposisjonen justeres, etterfulgt av ytelsestesting og visuell inspeksjon.

Merk: Hvis påvirkningstesten for miljøtemperatur allerede er utført ved 55 °C (eller høyere), kan høytemperaturtesten fravikes.

7.25 Immunitet mot radiofrekvensstråling fra elektromagnetiske felt

Under tomgang flyttes aktuatoren til 50%-posisjonen for fullt slag. Et utstrålt elektromagnetisk felt i frekvensområdet 80 MHz til 1000 MHz med en intensitet på 3 V/m påføres i en avstand på 3 meter fra aktuatoren, i samsvar med kravene i GB/T 17626.3. Under denne testen observeres og registreres endringer i posisjonstilbakemeldingsutgangssignalet eller slagverdiene for utgående aksel (stang) for å bekrefte at verdiene oppfyller kravene i avsnitt 6.2.6 i denne standarden.

7.26 Immunitet mot elektrisk rask transient/burst

Under tomgang flyttes aktuatoren til 50%-posisjonen for fullt slag. Testspenningen påføres i henhold til kravene i GB/T 17626.4, med positive og negative 1000 V på strømforsyningsterminalen og positive og negative 500 V på signalinngangsterminalen. Under denne testen observeres og registreres endringer i posisjonstilbakemeldingsutgangssignalet eller slagverdiene for utgående aksel (stang) for å bekrefte at verdiene oppfyller kravene i avsnitt 6.2.7 i denne standarden.

7.27 Overspenningsimmunitet (impulsimmunitet)

Under tomgang flyttes aktuatoren til 50%-posisjonen for fullt slag. En positiv og negativ 1 kV spenning påføres mellom aktuatorens strømforsyningsledning og jord, i henhold til GB/T 17626.5. Under denne testen observeres og registreres endringer i posisjonstilbakemeldingsutgangssignalet eller slagverdiene for utgående aksel (stang) for å bekrefte at verdiene oppfyller kravene i avsnitt 6.2.8 i denne standarden.

7.28 Immunitet mot elektrostatisk utladning

Under tomgang flyttes aktuatoren til 50%-posisjonen for fullt slag. Aktuatorens skall er sikkert jordet. Positiv og negativ 4 kV kontaktutladning og deretter positiv og negativ 8 kV luftutladning påføres aktuatoren, i henhold til kravene i GB/T 17626.2. Under denne testen observeres og registreres endringer i posisjonstilbakemeldingsutgangssignalet eller slagverdiene for utgående aksel (stang) for å bekrefte at verdiene oppfyller kravene i avsnitt 6.2.9 i denne standarden.

7.29 Immunitet mot magnetfelt for strømfrekvens

Under tomgangsforhold plasseres aktuatoren på teststativet for eksternt magnetfelt og flyttes til 50%-posisjonen for fullt slag. Magnetfeltstyrken er 400 A/m, og testretningene er X/Y/Z, i samsvar med GB/T 17626.8. Under denne testen observeres og registreres endringer i posisjonstilbakemeldingsutgangssignalet eller slagverdiene for utgående aksel (stang) for å bekrefte at verdiene oppfyller kravene i avsnitt 6.2.10 i denne standarden.

7.30 Opptreden

Visuelle og taktile metoder bør brukes for å kontrollere om overflaten er flat og glatt, uten sprekker, grader eller andre defekter som påvirker utseendet. Overflatebelegget skal være godt festet, flatt, glatt og ensartet i fargen, uten oljeflekker, fordypninger eller andre mekaniske skader. For aktuatorer med displayfunksjoner skal displayet være tydelig synlig uten manglende tegn.

7.31 Kapslingsbeskyttelsesnivå

IP67- eller IP65-kapslingsbeskyttelsestesten bør utføres i henhold til metoden spesifisert i GB 4208—2008.

7.32 Eksplosjonssikker ytelse

Eksplosjonssikre tester bør utføres av en nasjonalt anerkjent testenhet, i henhold til kravene i GB 3836.1 og GB 3836.2.

8 inspeksjonsregler

8.1 Fabrikkinspeksjon:

  • Hver aktuator må inspiseres og godkjennes av produsentens kvalitetsinspeksjonsavdeling. Først etter at inspeksjonsavdelingen har utstedt et samsvarssertifikat for produktet, kan produktet sendes.

  • Fabrikkinspeksjonspunktene er spesifisert i tabell 3.

8.2 Typetesting:

  • Typetesting bør utføres under følgende omstendigheter:

    • Identifisering av nyutviklede produkter.

    • For produkter i normal produksjon, hvis det er betydelige endringer i struktur, materialer eller prosesser som kan påvirke produktets ytelse.

    • Hvis det kreves av relevante nasjonale myndigheter.

  • Hvis produktet har vært utgått i over ett år.

    • Hvis produktet har vært i kontinuerlig produksjon i mer enn tre år.

  • Under typetesting skal prøvetakingsmetoden være i samsvar med bestemmelsene i GB/T 18271.1—2000, avsnitt 6.7.

8.3 InspeksjonspunkterTabell 3 viser de spesifikke punktene for fabrikkinspeksjon og typetesting, og angir hvilke punkter som gjelder for hvilken type aktuator (justerbar eller brytertype). Inspeksjonspunktene inkluderer feil, repeterbarhetsfeil, isolasjonsmotstand osv.

Inspeksjonselementer

Ingen.PunktFabrikkinspeksjonTypeinspeksjonJusteringstypeBrytertypeTekniske kravTestmetode
1Grunnleggende feil△ △△6.1.17.3
2Grunnavvik for posisjonsutgangssignal△△△△6.1.27.4
3Hysterese△△△△6.1.37.5
4Død sone△-△-6.1.47.6
5Tidsforsinkelse--△-6.1.57.7
6Feil i nominell slagtid△△△△6.1.67.8
7Startkarakteristikker--△△6.1.77.9
8Reproduserbarhetsfeil for slagkontrollmekanisme--△△6.1.87.1
9Isolasjonsmotstand△△△△6.1.97.11
10Isolasjonsstyrke△△△△6.1.107.12
11Temperaturøkning- △△6.1.117.13
12Langsiktig driftsstabilitet--△△6.1.127.14
13Maksimal og minimal kontrollmoment og skyvekraft reproduserbarhetsfeil△△△△6.1.137.15
14Manuell-elektrisk koblingsmekanisme△△△△6.1.147.16
15Grunnleggende funksjoner til intelligent type****6.1.157.17
16Støy -△△6.1.167.18
17Trinnløs (frekvens) hastighetsregulering△△△△6.1.177.19
18Miljømessig temperaturpåvirkning- △△6.2.17.2
19Fuktig varmepåvirkning  △△6.2.27.21
20Strømforsyningens spenningspåvirkning  △△6.2.37.22
21Mekanisk vibrasjonspåvirkning  △△6.2.47.23
22Transportens miljøpåvirkning  △△6.2.57.24
23Immunitet mot radiofrekvens, elektromagnetisk feltstråling ** 6.2.67.25
24Immunitet mot elektrisk rask transient/burst ** 6.2.77.26
25Immunitet mot overspenning (påvirkning) ** 6.2.87.27
26Immunitet mot elektrostatisk utladning--**6.2.97.28
27Immunitet mot magnetfelt for strømfrekvens -**6.2.107.29
28Utseende△△△△6.37.3
29Kapslingsbeskyttelsesnivå--△△6.47.31
30Eksplosjonssikker ytelse -△△6.57.32

Merk:

  • «△» indikerer en gjenstand som må inspiseres.

  • «—» indikerer en vare som ikke krever inspeksjon.

  • «*» indikerer at elementet kun gjelder for intelligente aktuatorer.

9 Merking, emballering og lagring

9.1 Merking:

  • Et navneskilt skal festes på et godt synlig sted på aktuatoren, med følgende informasjon:

    • Produsentens navn og varemerke.

    • Produktnavn og modell.

    • Produktets viktigste tekniske parametere.

    • Temperatur i driftsmiljøet.

    • Beskyttelsesnivå.

    • Strømforsyningsforhold (spenning, strøm og frekvens).

    • Produksjonsdato og serienummer.

  • For eksplosjonsbeskyttede aktuatorer skal navneskiltet, i tillegg til det ovennevnte, også vise:

    • Det nasjonale eksplosjonssikre symbolet i øvre høyre hjørne.

    • Eksplosjonssikker klasse.

    • Eksplosjonssikkert sertifikatnummer.

9.2 Emballasje:

  • Produktene skal pakkes i henhold til kravene i GB/T 13384. Emballasjen skal inneholde et produktsertifikat, relevante tekniske dokumenter og en pakkeliste.

  • Pakkelisten skal inneholde følgende informasjon og være stemplet med inspeksjonspersonellets segl:

    • Produsentens navn og adresse.

    • Produktnavn og modell.

    • Navnene og mengdene på de vedlagte dokumentene.

    • Produktsertifikat.

    • Mengde pakket varer.

    • Pakkingsdato.

  • Emballasjen skal merkes med følgende detaljer:

    • Produsentens navn.

    • Produktnavn og modell.

    • Instruksjoner som «Denne siden opp», «Håndter forsiktig» osv.

    • Bruttovekt og utvendige mål (lengde × bredde × høyde).

9.3 Lagring:

  • Produktene skal oppbevares i et ventilert innemiljø med en temperatur på -10 °C til 45 °C og en relativ fuktighet som ikke overstiger 85%. Oppbevaringsmiljøet skal ikke inneholde skadelige stoffer som kan forårsake korrosjon på produktene.

Disse forskriftene sikrer kvaliteten og ytelsen til aktuatorer og forhindrer skade under transport og lagring.