

Índice
Prefácio
1. Escopo
2 Referências Normativas
3 Termos e Definições
4. Classificação do produto e parâmetros básicos
4.1 Classificação do produto
4.2 Parâmetros básicos
5 funções básicas de atuadores inteligentes
5.1 Função de exibição
5.2 Função de Configuração de Parâmetros
5.3 Função de Configuração no Local
5.4 Função de autodiagnóstico e alarme de falhas
5.5 Função de Comunicação
5.6 Outras funções
6 Requisitos
6.1 Requisitos básicos de desempenho
6.2 Requisitos de desempenho afetados por fatores de influência
6.3 Aparência
6.4 Nível de proteção do invólucro
6.5 Desempenho à prova de explosão
7 Métodos de Teste
7.1 Condições de teste
7.2 Disposições Gerais sobre Testes
7.3 Erro Básico
7.4 Sinal de Saída de Desvio Básico de Posição
7.5 Histerese
7.6 Zona Morta
7.7 Atraso de tempo
7,8 Erro de tempo de curso classificado
7.9 Características de inicialização
7.10 Erro de repetibilidade do mecanismo de controle do curso
7.11 Resistência de isolamento
7.12 Resistência do Isolamento
7.13 Aumento de temperatura
7.14 Estabilidade a longo prazo
7.15 Erro de repetibilidade do torque e empuxo de controle máximo e mínimo
7.16 Mecanismo de comutação manual-elétrica
7.17 Funções básicas de atuadores inteligentes
7.18 Ruído
7.19 Regulação contínua (de frequência) da velocidade
7.20 Influência da temperatura ambiental
7.21 Influência da Umidade e do Calor
7.22 Influência da tensão de alimentação
7.23 Influência da vibração mecânica
7.24 Influência do Ambiente de Transporte
7.25 Imunidade à interferência eletromagnética em campos de radiofrequência
7.26 Imunidade eletromagnética a pulsos elétricos transitórios rápidos
7.27 Imunidade a Surto (Impacto)
7.28 Imunidade à descarga eletrostática
7.29 Imunidade a Campos Magnéticos de Frequência de Potência
7.30 Aparência
7.31 Nível de proteção do invólucro
7.32 Desempenho à prova de explosão
8 Regras de Inspeção
8.1 Inspeção de Fábrica
8.2 Teste de Tipo
9. Marcação, Embalagem e Armazenamento
9.1 Marcação
9.2 Embalagem
9.3 Armazenamento
Tabela 1 Indicadores técnicos básicos de desempenho
Tabela 2: Indicadores técnicos afetados por fatores de influência
Tabela 3 Itens de Inspeção
Prefácio
Esta norma foi elaborada de acordo com as regras estabelecidas em GB/T1.1—2009.
Esta norma substitui a JB/T 8219—1999 “Atuadores Elétricos para Sistemas de Medição e Controle de Processos Industriais”. As principais alterações técnicas em comparação com a JB/T 8219—1999 são as seguintes:
O título da norma foi alterado;
As referências normativas foram atualizadas (ver Capítulo 2);
Na classificação do produto, a classificação original baseada na relação entre a entrada e a saída do atuador foi alterada para classificação por método de controle, dividindo-o em atuadores do tipo interruptor e atuadores do tipo regulador (ver 4.1.2); um método baseado no modo de acionamento do motor foi adicionado (ver 4.1.4); os indicadores de “características de amortecimento, folga e zona morta” da versão de 1999 foram removidos (ver 4.2 da versão de 1999);
O “sinal de entrada do atuador proporcional” do padrão original é modificado para o sinal de entrada preferido para atuadores do tipo regulador e atuadores do tipo interruptor (ver 4.2.5);
Foram adicionadas funções básicas de atuadores inteligentes (ver Capítulo 5);
Os níveis de precisão foram alterados dos originais “Nível 1, 2,5, 5” para “Nível 0,5, 1,0, 1,5, 2,5” (ver Tabela 1); os termos “atuadores elétricos proporcionais” e “atuadores elétricos integrais” na Tabela 1 original foram modificados para “atuadores do tipo regulador” e “atuadores do tipo interruptor”;
Os requisitos agora incluem “erros de repetibilidade de torque e empuxo de controle máximo e mínimo”, “funções básicas de atuadores inteligentes”, “imunidade à radiação de campo eletromagnético de RF”, “imunidade a grupos de pulsos transientes elétricos rápidos”, “imunidade a surtos (impactos)”, “imunidade a descargas eletrostáticas” e “imunidade a campos magnéticos de frequência de potência” (ver 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Alguns métodos de teste foram modificados ou adicionados, como aumento de temperatura (ver 7.13), efeitos da temperatura ambiental (ver 7.20), efeitos da tensão de alimentação (ver 7.22), etc.
Esta norma foi proposta pela Federação da Indústria de Máquinas da China e está sob a jurisdição do Comitê Técnico Nacional para Padronização de Medição, Controle e Automação de Processos Industriais (SAC/TC124).
Atuadores elétricos gerais e inteligentes para sistemas de controle de processos industriais
1. Escopo
Esta norma especifica a classificação do produto, os requisitos, os métodos de teste, as regras de inspeção, a marcação, a embalagem e o armazenamento de atuadores elétricos comuns e inteligentes usados em sistemas de controle de processos industriais (doravante denominados atuadores).
Esta norma aplica-se a todos os tipos de atuadores acionados por motores, incluindo atuadores de curso angular, curso linear e multivoltas.
2 Referências Normativas
Os seguintes documentos são essenciais para a aplicação deste documento. As referências datadas aplicam-se a este documento apenas nas versões especificadas. Para referências não datadas, aplica-se a versão mais recente (incluindo todas as alterações).
GB 3836.1 Atmosferas Explosivas Parte 1: Requisitos Gerais de Equipamentos
GB 3836.2 Atmosferas Explosivas Parte 2: Equipamentos Protegidos por Invólucros à Prova de Explosão “d”
Classificação de proteção do invólucro GB 4208-2008 (código IP)
GB/T 13384 Condições Técnicas Gerais para Embalagem de Produtos Eletromecânicos
GB/T 17626.2 Técnicas de teste e medição de compatibilidade eletromagnética - Teste de imunidade à descarga eletrostática
GB/T 17626.3 Técnicas de Teste e Medição de Compatibilidade Eletromagnética - Teste de Imunidade a Campos Eletromagnéticos de Radiofrequência Radiados
GB/T 17626.4 Técnicas de Teste e Medição de Compatibilidade Eletromagnética - Teste de Imunidade a Transientes/Rajadas Elétricas Rápidas
GB/T 17626.5 Técnicas de teste e medição de compatibilidade eletromagnética - Teste de imunidade a surtos (choques)
GB/T 17626.8 Técnicas de teste e medição de compatibilidade eletromagnética - Teste de imunidade a campos magnéticos de frequência de potência
GB/T 18271.1—2000 Métodos e procedimentos gerais para a avaliação do desempenho de dispositivos de medição e controle de processos Parte 1: Princípios gerais
GB/T 25480 Condições ambientais básicas e métodos de ensaio para o transporte e armazenamento de instrumentos e medidores
GB/T 26815—2011 Terminologia de Instrumentação para Automação Industrial Terminologia de Atuadores
3 Termos e Definições
Os termos e definições da norma GB/T 26815—2011, bem como os que se seguem, aplicam-se a este documento.
Torque de controle máximo: O torque máximo que o atuador pode controlar durante a operação.
Torque mínimo de controleO torque mínimo que o atuador pode controlar durante a operação.
Empuxo de controle máximo: O empuxo máximo que o atuador pode controlar durante a operação.
Empuxo mínimo de controle: O empuxo mínimo que o atuador pode controlar durante a operação.
4. Classificação do produto e parâmetros básicos
4.1 Classificação do produto
4.1.1 Classificação por tipo de deslocamento de saída
Os atuadores são classificados com base no tipo de deslocamento de saída da seguinte forma:
Traço angular
Traço linear
Multi-voltas
4.1.2 Classificação pelo Método de Controle
Os atuadores são classificados de acordo com o método de controle, da seguinte forma:
Tipo de interruptor
Tipo regulador
4.1.3 Classificação por Ambiente de Trabalho
Os atuadores são classificados com base no ambiente de trabalho da seguinte forma:
Tipo convencional
Tipo à prova de explosão
(Observação: Outros tipos podem ser usados dependendo dos requisitos.)
4.1.4 Classificação por Modo de Acionamento do Motor
Os atuadores são classificados de acordo com o modo de acionamento do motor da seguinte forma:
Tipo de contato mecânico
Tipo eletrônico sem contato
4.2 Parâmetros básicos
4.2.1 Condições Ambientais de Trabalho
Os atuadores devem ser capazes de operar nas seguintes condições:
Temperatura ambiente: -10°C a 55°C, ou -20°C a 60°C, ou -30°C a 70°C
Umidade relativa: não superior a 95%
Pressão atmosférica: 86 kPa ~ 106 kPa
(Nota: Para atuadores utilizados em ambientes especiais, as condições de funcionamento devem ser determinadas mediante consulta entre o utilizador e o fabricante.)
4.2.2 Condições de alimentação
Os atuadores utilizam as seguintes fontes de alimentação para funcionar:
CA: Monofásico (220±22)V; Trifásico (380±38)V; Frequência (50±0,5)Hz; Conteúdo harmônico inferior a 5%.
CC: (24±2,4)V; (48±4,8)V; Valor de pico de ondulação inferior a 5% da tensão de alimentação.
(Nota: Para condições especiais de alimentação elétrica, o usuário e o fabricante devem consultar.)
4.2.3 Carga Nominal
A carga nominal dos atuadores deve ser escolhida preferencialmente entre as seguintes séries:
Curso angular [unidade: Newton-metros (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Curso linear [unidade: Newtons (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Multi-voltas [unidade: Newton-metros (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Nota: Os fabricantes podem selecionar outras séries com base nas condições reais.)
4.2.4 Curso nominal
O valor nominal do curso dos atuadores deve ser escolhido preferencialmente a partir das seguintes séries:
Curso angular [unidade: graus (°)]: 50, 70, 90, 120, 270, …
Curso linear [unidade: milímetros (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Multi-voltas [unidade: voltas (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Nota: Os fabricantes podem selecionar outras séries com base nas condições reais.)
4.2.5 Sinal de entrada
4.2.5.1 Atuadores do tipo regulador De preferência, deve-se usar o seguinte sinal de entrada:
CC 4 mA ~ 20 mA
(Nota: Outros sinais de entrada podem ser selecionados de acordo com as necessidades do usuário.)
4.2.5.2 Atuadores do tipo interruptor De preferência, devem ser utilizados os seguintes sinais de entrada:
Contato passivo, CC 24 V, CA 220 V
(Nota: Outros sinais de entrada podem ser selecionados de acordo com as necessidades do usuário.)
4.2.6 Frequência de comutação
O atuador funciona sob um ciclo de trabalho intermitente reversível. Quando o ciclo de trabalho está entre 20% e 80%, o número de comutações por hora é escolhido entre as seguintes séries: 100, 320, 630, 1200, 1800.
Nota 1: O ciclo de trabalho refere-se à relação entre o tempo em que o motor do atuador está ligado e o tempo em que o motor está desligado, expresso em porcentagem.
Nota 2: O ciclo de trabalho, a frequência de comutação e o tempo de comutação por hora podem ser especificados de forma diferente, com base nos requisitos do usuário.
5 funções básicas de atuadores inteligentes
5.1 Função de exibição
Os atuadores inteligentes podem exibir parâmetros operacionais, informações sobre o status de funcionamento, consultas de sinais, alarmes de falha, etc., por meio de uma interface homem-máquina, em chinês (ou outros idiomas, de acordo com as necessidades do usuário).
5.2 Função de Configuração de Parâmetros
Os atuadores inteligentes podem definir parâmetros de funcionamento, como curso e torque, através da interface homem-máquina. Eles também podem calibrar sinais de saída de corrente de 4mA a 20mA.
5.3 Função de Configuração no Local
Os atuadores inteligentes devem possuir, no mínimo, as seguintes funções de configuração no local:
Configuração no local do modo de contato do interruptor para emissão do status operacional.
Configuração no local dos modos de controle para controle remoto e local.
5.4 Função de autodiagnóstico e alarme de falhas
Os atuadores inteligentes podem diagnosticar automaticamente condições anormais que ocorrem durante a operação (por exemplo, superaquecimento do motor, perda de fase da energia, travamento da válvula) e exibir informações de falha localmente, além de emitir alarmes remotamente.
5.5 Função de Comunicação
Os atuadores inteligentes podem ser equipados com interfaces de comunicação digital opcionais para controle de comunicação fieldbus. O protocolo fieldbus utilizado deve ser testado por uma agência de testes reconhecida para confirmar sua conformidade com os padrões fieldbus correspondentes.
5.6 Outras funções
Os atuadores inteligentes também podem ter as seguintes funções:
Pelo menos 4 saídas de contato de comutação (com no mínimo 2 contatos de comutação que mantenham seu estado após a perda de energia)
função de auto-adaptação da sequência de fase de potência
Os sensores de posição devem ser preferencialmente encoders absolutos sem contato que não necessitem de bateria.
Os sensores de torque podem medir continuamente o torque de saída (empuxo) do atuador.
Para controle de alta precisão ou casos que exigem controle de velocidade em múltiplos estágios, devem ser preferidos atuadores com funções de controle de velocidade contínuo (frequência).
6 Requisitos
6.1 Requisitos básicos de desempenho
O desempenho básico dos atuadores deve atender às especificações da Tabela 1.
Tabela 1: Especificações técnicas para desempenho básico
| Cláusula nº. | Item | Unidade | Atuadores de regulação | Atuadores de interruptor | Observações |
|---|---|---|---|---|---|
| Nota 0,5 | Nota 1.0 | 1.5 Grau | |||
| 6.1.1 | Erro básico | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Erro no sinal de saída de posição | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Histerese | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Zona morta (percentagem do intervalo de entrada) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Atraso de tempo | s | ≤ 1 | ||
| 6.1.6 | Erro de tempo de batimento nominal | % | Não excedendo ±20 | ||
| 6.1.7 | Características de partida | Partida normal quando a tensão de alimentação cai para o valor limite negativo. | |||
| 6.1.8 | Erro de Repetição no Controle do Golpe | Multitorno: ≤ ±5° | Curso angular: ≤ ±1° | Curso Linear: ≤ ±1% | |
| 6.1.9 | Resistência de isolamento | MΩ | |||
| 6.1.9.1 | Entre os terminais de entrada e a carcaça | ≥20 | ≥50 | ||
| 6.1.9.2 | Entre os terminais de entrada e os terminais de alimentação | ≥50 | ≥50 | ||
| 6.1.9.3 | Entre os terminais de energia e a carcaça | ≥50 | ≥50 | ||
| 6.1.10 | Resistência do isolamento | Tensão e frequência de teste | Tensão e frequência de teste | Testar a tensão para atuadores sem contato controlados eletronicamente, de acordo com os requisitos do fabricante. | |
| 6.1.10.1 | Entre os terminais de entrada e a carcaça | 500 V, 50 Hz | 1500V, 50 Hz | ||
| 6.1.10.2 | Entre os terminais de entrada e os terminais de alimentação | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Entre os terminais de energia e a carcaça | (Sem falhas ou arcos elétricos durante os testes) | Tensão nominal < 60 V: 500 V, 50 Hz | Tensão nominal 60V~<130V: 1000V, 50 Hz | Tensão nominal 130V~<250V: 1500 V, 50 Hz |
| 6.1.11 | Aumento da temperatura | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Estabilidade de funcionamento a longo prazo (após 48 horas de operação) | O erro básico ainda deve atender ao requisito 6.1.1. | O desvio do sinal de saída de posição ainda deve atender ao requisito 6.1.2. | A histerese ainda deve atender ao critério 6.1.3. | |
| 6.1.13 | Erro de repetição de torque e empuxo máximo e mínimo de controle | % | ≤ ±10 | ||
| 6.1.14 | Mecanismo de comutação manual-elétrica | A comutação manual-elétrica deve ser fácil e confiável; o volante não deve girar durante o funcionamento elétrico. | |||
| 6.1.15 | Funções básicas do tipo inteligente (aplicáveis somente a atuadores inteligentes) | ||||
| a) Função de exibição | Normal | ||||
| b) Função de configuração de parâmetros | Normal | ||||
| c) Função de configuração no local | |||||
| 1) Modo de contato do interruptor para saída do status de funcionamento | Normal | ||||
| 2) Função de controle de interruptor remoto e local | Normal | ||||
| d) Função de autodiagnóstico e alarme de falhas: | |||||
| 1) Alarme de superaquecimento do motor | Normal | ||||
| 2) Alarme de Perda de Fase de Energia | Normal | ||||
| e) Função auto-adaptativa da sequência de fases de potência | Normal | ||||
| f) Função de Medição Contínua do Torque de Saída (Empuxo) | Normal | ||||
| 6.1.16 | Ruído (sem carga) | ≤75 dB(A) | |||
| 6.1.17 | Regulação de velocidade contínua (frequência variável) | Sem carga, a velocidade do atuador pode diminuir continuamente da velocidade nominal para quase zero; com carga nominal de 85%, a velocidade do atuador pode cair pelo menos para um décimo da velocidade nominal, com erro de velocidade não superior a ±10%. | Aplicável somente a atuadores de velocidade variável contínua com frequência. |
6.2 Requisitos de desempenho afetados por fatores ambientais
Sob a influência de fatores ambientais, o desempenho dos atuadores ainda deve atender às especificações da Tabela 2.
Tabela 2: Especificações técnicas para o impacto dos fatores ambientais
| Cláusula nº. | Item | Unidade | Atuadores de regulação | Atuadores de interruptor |
|---|---|---|---|---|
| 6.2.1 | Efeito da temperatura (para cada variação de 10°C): | |||
| — Alteração do valor mínimo de saída | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Variação do valor de saída de alta extremidade | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Impacto do calor úmido (Temperatura 40°C ± 2°C e Umidade 91%~95%, após 48h de teste de resistência de isolamento) | MΩ | ||
| — Entre os terminais de entrada e a carcaça | ≥2 | ≥2 | ||
| — Entre os terminais de entrada e os terminais de alimentação | ≥2 | ≥2 | ||
| — Entre terminais de energia e habitações | ≥2 | ≥2 | ||
| 6.2.3 | Impacto da tensão de alimentação (quando a tensão de alimentação varia entre os limites positivos e negativos em relação ao valor nominal): | % | ||
| — Alteração do valor mínimo de saída | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Variação do valor de saída de alta extremidade | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Impacto da vibração mecânica: | |||
| — Frequência de vibração: 10Hz~150Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Amplitude de deslocamento: 0,15 mm | — | Após o teste: Sem afrouxamento dos fixadores, sem danos mecânicos. | ||
| — Amplitude da aceleração: 20 m/s² | — | Após o teste: Sem afrouxamento dos fixadores, sem danos mecânicos. | ||
| 6.2.5 | Impacto do Transporte no Meio Ambiente: | |||
| — Temperatura: | Alta temperatura: 55°C | Baixa temperatura: -40°C | ||
| — Choque | Aceleração: 100 m/s² ± 10 m/s² | Frequência de repetição de pulsos: 60 vezes/min ~ 100 vezes/min | Tempos de choque: 1000 ±100 vezes | Altura de queda livre: 100 mm |
| 6.2.6 | Imunidade a campos eletromagnéticos de radiofrequência | |||
| — Frequência: 80 MHz~1000 MHz, Distância: 3 m, Intensidade do campo: 3 V/m, AM 1 kHz, Modulação 80% | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Aparência
O revestimento ou a galvanização da superfície metálica do atuador deve ser lisa, intacta e isenta de descascamento, arranhões ou imperfeições. Os fixadores devem estar seguros e as partes móveis devem ser flexíveis e confiáveis. Os atuadores com funções de exibição devem ter uma tela nítida e sem danos, sem vazamento de líquido, caracteres ausentes ou texto ilegível.
6.4 Grau de proteção do invólucro
O grau de proteção da caixa do atuador inteligente deve ser, no mínimo, IP67, conforme a norma GB4208-2008, e para atuadores convencionais, deve ser, no mínimo, IP65.
6.5 Desempenho à prova de explosão
O tipo, nível e grupo de temperatura do atuador à prova de explosão devem atender aos requisitos das normas GB 3836.1 e GB 3836.2. Sua produção e certificação devem seguir as regulamentações nacionais.
7 Métodos de Teste
7. Métodos de teste
7.1 Condições de teste
7.1.1 Condições Ambientais
7.1.1.1 Condições Atmosféricas de Referência
O desempenho de referência do atuador deve ser testado nas seguintes condições atmosféricas:
Temperatura ambiente: 20°C ± 2°C;
Umidade relativa: 60% a 70%;
Pressão atmosférica: 86 kPa a 106 kPa.
7.1.1.2 Condições Atmosféricas Gerais
Quando os testes não forem realizados em condições atmosféricas de referência, recomenda-se realizá-los nas seguintes condições atmosféricas:
Temperatura ambiente: 15°C a 35°C;
Umidade relativa: 45% a 75%;
Pressão atmosférica: 86 kPa a 106 kPa.
7.1.1.3 Outras Condições Ambientais
Com exceção do campo magnético da Terra, outros campos magnéticos externos e vibrações mecânicas devem ser desprezíveis.
7.1.2 Condições de alimentação
7.1.2.1 Valores Nominais
Conforme especificado em 4.2.2.
7.1.2.2 Tolerâncias
As tolerâncias para as condições de teste são as seguintes:
Tensão nominal: ±1%;
Frequência nominal: ±1%;
Conteúdo harmônico: inferior a 5%.
7.2 Regulamento Geral de Testes
7.2.1 O produto testado deve estar em sua posição normal de instalação. A fonte de alimentação pode ser conectada e pré-aquecida por 1 hora para permitir que a temperatura interna do produto testado se estabilize.
7.2.2 A posição zero do produto testado pode ser ajustada antes do teste. Salvo indicação em contrário, nenhum ajuste deve ser feito durante o teste.
7.2.3 Salvo indicação em contrário, o produto testado e o equipamento de teste relacionado devem ser estabilizados em condições de trabalho de referência antes da realização das medições, e todas as condições de trabalho que possam afetar os resultados das medições devem ser observadas e registradas.
7.2.4 A precisão dos instrumentos padrão utilizados nos testes deve ser especificada no relatório de ensaio, e o limite de erro básico deve ser menor ou igual a um terço do limite de erro básico do produto testado. A faixa de medição do instrumento deve corresponder à faixa dos valores medidos.
7.2.5 Durante o teste, o sinal de entrada de corrente deve ser aumentado ou diminuído lentamente, aproximando-se dos pontos de teste na mesma direção, garantindo que não haja ultrapassagem. O sinal crescente deve ser considerado como o ciclo positivo e o sinal decrescente como o ciclo reverso.
7.2.6 Salvo indicação em contrário, o eixo de saída (haste) do atuador deve ser submetido à carga nominal durante o ensaio. A carga é considerada positiva quando o sentido de sua ação coincide com o sentido de movimento do eixo de saída (haste); caso contrário, é considerada negativa.
7.2.7 Salvo indicação em contrário, os pontos de medição de teste devem estar em 0%, 25%, 50%, 75% e 100% da faixa de entrada. Cada ponto de teste deve ser medido três vezes, tanto na direção crescente quanto na decrescente do sinal. A inspeção de fábrica permite que cada ponto de teste seja medido apenas uma vez.
7.2.8 Salvo indicação em contrário, os fatores que influenciam o teste só devem mudar dentro das condições de trabalho especificadas. Todas as outras condições de trabalho devem permanecer constantes nas condições de referência.
7.2.9 Caso não seja possível realizar os testes de fator de influência em condições atmosféricas de referência devido a determinadas circunstâncias, o teste poderá ser realizado em condições atmosféricas gerais.
7.2.10 Salvo indicação em contrário, a gama de curso nominal para o teste é a seguinte:
Multi-turn: 10 voltas;
Ângulo do curso: 90°;
Curso linear: 16 mm.
7.3 Erro Básico
O erro básico é calculado aumentando ou diminuindo lentamente o sinal de entrada, registrando os valores do sinal de entrada e os valores do curso do eixo de saída (haste) nas direções de curso positivo e reverso, de acordo com a Fórmula (1).
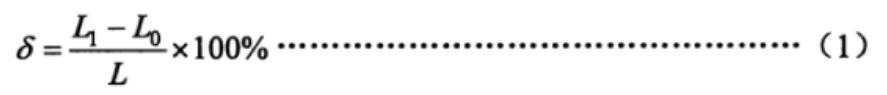
Fórmula (1)
Onde:
δ: Erro básico, %;
L1: Valor do curso do eixo de saída (haste), em graus (°), milímetros (mm) ou voltas (r);
Lo: Valor teórico do curso do eixo de saída (haste), em graus (°), milímetros (mm) ou voltas (r);
L: Curso nominal do eixo de saída (haste), em graus (°), milímetros (mm) ou voltas (r).
Verifique se o erro básico em cada ponto de medição excede o limite especificado em 6.1.1.
7.4 Desvio Básico do Sinal de Saída de Posição
O sinal de saída de posição é conectado a uma impedância de carga de 250 Ω e o atuador é acionado até a posição “totalmente fechada”. Ajuste o sinal de saída de posição para 4 mA; acione o atuador até a posição “totalmente aberta” e ajuste o sinal de saída de posição para 20 mA. Em seguida, acione o atuador e registre os valores do sinal de saída de posição em cada ponto, tanto na direção de curso positivo quanto na de curso reverso. O desvio básico é calculado de acordo com a Fórmula (2).
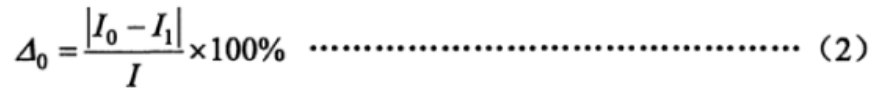
Fórmula (2)
Onde:
△0: Desvio básico do sinal de saída de posição, %;
Io: Valor teórico do sinal de saída de posição, em miliamperes (mA);
I1: Valor medido do sinal de saída de posição, em miliamperes (mA);
I: Faixa do sinal de saída de posição, em miliamperes (mA). (Para 4 mA a 20 mA, I = 16 mA; para 0 mA a 20 mA, I = 20 mA).
Verifique se o desvio básico em cada ponto de medição excede o limite especificado em 6.1.2.
7.5 Histerese
A histerese do atuador é determinada pela diferença algébrica máxima entre os erros básicos dos cursos de avanço e retrocesso medidos em cada ponto de teste, conforme determinado em 7.3 e 7.4.
7.6 Zona Morta
Para a regulagem de atuadores, a zona morta deve ser medida em 25%, 50% e 75% do curso nominal. As etapas de medição são as seguintes:
Aumente (ou diminua) lentamente o sinal de entrada até que ocorra uma mudança perceptível no curso no eixo de saída (haste) e registre o valor do sinal de entrada neste ponto I (mA);
Em seguida, diminua (ou aumente) lentamente o sinal de entrada na direção oposta até que ocorra uma mudança perceptível no curso no eixo de saída (haste) e registre o valor do sinal de entrada I² (mA).
A zona morta é calculada de acordo com a Fórmula (3).
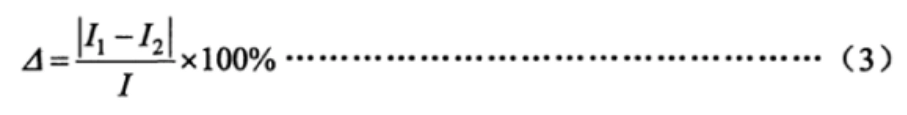
Fórmula (3)
Onde:
△: Zona morta, %.
7.7 Atraso de tempo
Aplique um sinal de passo de 15% da faixa de entrada ao terminal de sinal de entrada do atuador regulador, use um osciloscópio para registrar a curva do sinal de entrada e a curva do sinal de saída de posição e observe a diferença de tempo do sinal de entrada inicial até o início da mudança do sinal de saída para ver se excede o limite especificado em 6.1.5.
7,8 Erro de tempo de curso classificado
Aplique 45% a 55% da carga nominal no atuador, aplique um sinal de passo suficiente para mover o eixo de saída (haste) do atuador através do curso nominal e registre o tempo para o eixo de saída (haste) se mover o curso nominal. O erro de tempo do curso nominal é calculado de acordo com a Fórmula (4).
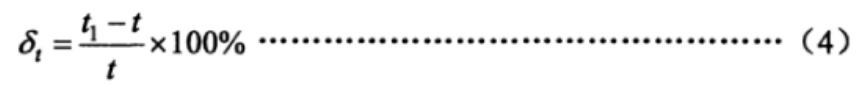
Fórmula (4)
Onde:
δt: Erro de tempo de curso nominal, %;
t1: Tempo medido para o eixo de saída (haste) percorrer o curso nominal, em segundos (s);
t: Tempo teórico estimado de braçada, em segundos (s).
7.9 Características de partida
Aplique uma carga nominal reversa no eixo de saída (haste) do atuador e altere a tensão de alimentação para o valor limite inferior. Em seguida, aplique o sinal de entrada e observe se o atuador inicia normalmente.
7.10 Erro de repetibilidade do mecanismo de controle de curso
Para atuadores com mecanismo de controle de curso, aplique de 25% a 30% da carga nominal ao eixo de saída (haste) e acione o atuador alternadamente nos cursos de avanço e recuo cinco vezes. Observe e registre os valores de curso do eixo de saída (haste) quando o mecanismo de controle de curso alternar. Calcule o erro de cada valor registrado em comparação com o valor base e determine se o erro excede o limite especificado em 6.1.8.
7.11 Resistência de isolamento
Em condições atmosféricas normais e com o atuador sem carga, desconecte a alimentação do produto testado e mantenha a chave de alimentação na posição “ligado”. Curto-circuite os terminais de entrada e de alimentação e, em seguida, use um testador de resistência de isolamento de 500 V CC para medir a resistência de isolamento entre os terminais, conforme especificado em 6.1.9.
7.12 Resistência do Isolamento
Em condições atmosféricas normais e com o atuador sem carga, desligue a fonte de alimentação e mantenha a chave de alimentação na posição “ligado”. Curto-circuite os terminais de entrada e de alimentação e, em seguida, de acordo com a tensão e a frequência especificadas em 6.1.10, aumente lentamente a tensão de teste de zero até o valor especificado e mantenha-a por 1 minuto. Observe se ocorre alguma ruptura ou arco voltaico; em seguida, reduza lentamente a tensão de teste para zero e desligue a alimentação de teste.
7.13 Aumento de temperatura
Antes do teste, meça a resistência a frio dos enrolamentos do motor e do transformador de potência usando uma ponte, depois deixe-os funcionar continuamente por 12 horas conforme 7.14 e meça imediatamente a resistência a quente dos enrolamentos do motor e do transformador de potência. Calcule a elevação de temperatura de acordo com a Fórmula (5).
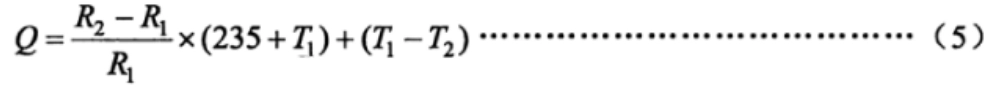
Fórmula (5)
Onde:
P: Aumento da temperatura, em graus Celsius (°C);
R₂: Resistência a quente do enrolamento, em ohms (Ω);
R₁: Resistência a frio do enrolamento, em ohms (Ω);
T1: Temperatura ambiente durante a medição da resistência ao frio, em graus Celsius (°C);
T₂: Temperatura ambiente durante a resistência a quente
7.14 Estabilidade Operacional a Longo Prazo
Acione o atuador dentro de seu curso nominal e aplique 30% da carga nominal, com um ciclo de trabalho de 20% a 80%. Execute 48 horas de operação conforme exigido em 4.2.6, com o número de ciclos por hora. Após o teste, verifique se o atuador atende aos requisitos de 6.1.12.
7.15 Erro de Reprodutibilidade do Torque e Empuxo de Controle Máximo e Mínimo
Procedimento de teste: a) Instale o atuador na bancada de testes, ajuste o valor de proteção de torque, tanto na direção de abertura quanto na de fechamento, para o valor máximo de torque ou empuxo de controle e carregue o atuador gradualmente até que um alarme de “sobrecarga de torque” ou “sobrecarga de empuxo” seja acionado. Meça o valor de torque ou empuxo de saída. Realize três medições em cada direção e utilize o valor médio como base para o torque ou empuxo de saída. b) Instale o atuador na bancada de testes, ajuste o valor de proteção de torque, tanto na direção de abertura quanto na de fechamento, para o valor mínimo de torque ou empuxo de controle e carregue o atuador gradualmente até que um alarme de “sobrecarga de torque” ou “sobrecarga de empuxo” seja acionado. Meça o valor de torque ou empuxo de saída. Realize três medições em cada direção e utilize o valor médio como base para o torque ou empuxo de saída. c) Calcule o erro de reprodutibilidade do torque ou empuxo de controle de acordo com a fórmula (6).
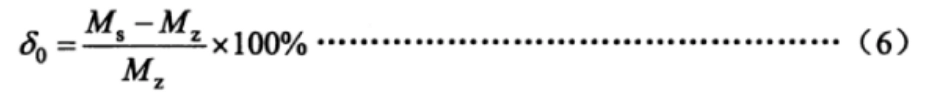
Fórmula 6:
Nesta fórmula:
δ0: Erro de reprodutibilidade do torque ou empuxo de controle, em %
Ms: Valor medido do torque ou empuxo de saída, em N·m (ou empuxo em N)
Mz: Valor base do torque ou empuxo de saída, em N·m (ou empuxo em N).
7.16 Mecanismo de interruptor manual-elétrico
Procedimento de teste: a) Verificação do interruptor sem carga. Mude o atuador do modo elétrico para o manual, gire o volante para girar o eixo de saída no sentido horário e anti-horário por pelo menos uma volta completa; em seguida, acione o atuador eletricamente para girar o eixo de saída em ambas as direções por pelo menos uma volta completa. Repita duas vezes e confirme se atende aos requisitos de 6.1.14. b) Verificação do interruptor com carga. Instale o atuador na bancada de testes, ajuste o torque de proteção nas direções de abertura e fechamento para o torque de controle máximo e aplique carga gradualmente no atuador até que o interruptor de torque seja ativado. Após a parada, sem descarregar, repita o teste da parte a) para confirmar se atende aos requisitos de 6.1.14.
7.17 Recursos Inteligentes
7.17.1 Função de exibição
Verifique se os parâmetros de funcionamento, as informações sobre o estado da operação, os alarmes de falha e outras informações exibidas estão normais e se o conteúdo da tela está completo e claro através da interface homem-máquina.
7.17.2 Função de Configuração de Parâmetros
Sem abrir a tampa elétrica, verifique se a interface homem-máquina permite configurar parâmetros como curso, torque, calibração do sinal de entrada de corrente e ajuste do sinal de saída.
7.17.3 Função de Configuração no Local
Sem abrir a tampa elétrica, utilize a interface homem-máquina para configurar as saídas dos contatos da chave de 4 vias do atuador da seguinte forma: posição aberta-fechada, posição aberta-aberta, posição fechada-fechada, posição fechada-aberta. Acione o atuador nas posições aberta e fechada, verificando se as saídas dos contatos da chave atendem aos requisitos configurados.
Se aplicável, verifique o comportamento após uma falha de energia e ajuste parâmetros como a proteção contra torque.
7.17.4 Função de autodiagnóstico e alarme de falhas
Em condições de vazio, aplique energia ao atuador e desconecte o fio do sensor de temperatura do motor do sistema de controle do atuador para verificar se o alarme de superaquecimento do motor é acionado.
7.17.5 Função auto-adaptativa da sequência de potência
Para atuadores que utilizam alimentação trifásica, altere a sequência de fases da fonte de alimentação e confirme se o sentido de comutação está correto nos modos de controle local e remoto.
7.17.6 Função de Medição Contínua de Torque de Saída (Empuxo)
Coloque o atuador na bancada de testes e, durante a operação, altere continuamente o torque (empuxo) aplicado para observar se os valores de torque (empuxo) exibidos na interface homem-máquina se alteram de acordo.
7.18 Ruído
Em uma sala com janelas e portas fechadas e ruído de fundo não superior a 45 dB, execute uma inicialização sem carga do atuador e meça o ruído a uma distância de 1 metro da superfície do atuador. Confirme se o ruído atende aos requisitos em 6.1.16.
7.19 Regulação de velocidade contínua (conversão de frequência)
Configure o atuador para reduzir a velocidade quando atingir a posição desejada e teste se a velocidade varia dentro da faixa especificada em diferentes condições de carga para confirmar sua conformidade.
7.20 Impacto da Temperatura Ambiental
Em condições de vazio, o atuador deve ser colocado em uma câmara de teste de temperatura. As temperaturas e a sequência de teste são as seguintes:
Para atuadores com temperatura ambiente de trabalho de -10°C a 55°C:
20°C (referência), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Para atuadores com temperatura ambiente de trabalho de -20°C a 60°C:
20°C (referência), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Para atuadores com temperatura ambiente de trabalho de -30°C a 70°C:
20°C (referência), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
Se acordado por todas as partes, os testes podem ser conduzidos em apenas quatro pontos de temperatura: 20 °C (referência), temperatura máxima, temperatura mínima e 20 °C. A tolerância permitida em cada ponto de temperatura é de ±2 °C. Em cada ponto de temperatura, a temperatura deve ser mantida por 2 horas para permitir que os componentes internos do produto atinjam a estabilidade térmica. Nas posições 0% e 100% do curso total, os valores mínimo e máximo do controle proporcional e do sinal de posição devem ser medidos. A média de três medições em cada ponto de temperatura deve ser considerada. As variações nos valores mínimo e máximo em cada ponto de temperatura, quando a temperatura varia em 10 °C, devem ser calculadas usando as fórmulas (7) e (8), e deve-se confirmar se os resultados atendem aos requisitos da seção 6.2.1.
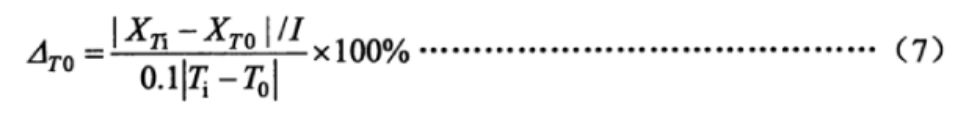
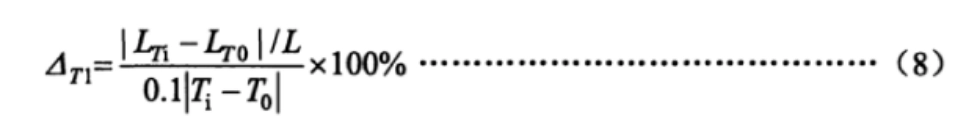
Onde:
△T0: A variação nos valores mínimo e máximo do sinal de saída de posição quando a temperatura varia em 10°C, em %;
XTiOs valores mínimo e máximo medidos do sinal de saída de posição na temperatura adjacente, em miliamperes (mA);
XT0: Os valores mínimo e máximo medidos do sinal de saída de posição na temperatura inicial, em miliamperes (mA);
Ti: A temperatura adjacente, em graus Celsius (°C);
T0: A temperatura inicial, em graus Celsius (°C);
△T1: A variação nos valores mínimo e máximo do eixo de saída (haste) quando a temperatura varia em 10°C, em %;
LTi: Os valores medidos do curso mínimo e máximo do eixo de saída (haste) na temperatura adjacente, em graus (°), milímetros (mm) ou rotações (r);
LT0: Os valores medidos do curso mínimo e máximo do eixo de saída (haste) na temperatura inicial, em graus (°), milímetros (mm) ou rotações (r).
7.21 Impacto da Umidade
Coloque o atuador em uma câmara de temperatura e umidade controladas, eleve a temperatura para 40 °C ± 2 °C e ajuste a umidade para 91%–95%, mantendo-a por 48 horas. Após o teste, verifique a resistência de isolamento do atuador conforme especificado.
7.22 Influência da tensão de alimentação
Em condições de vazio, a tensão de alimentação do atuador é ajustada do valor nominal para os valores limite superior e inferior. Nas posições 0% e 100% do curso total, os valores mínimo e máximo das saídas dos sinais de controle proporcional e de posição são medidos. A média de três medições em cada ponto é calculada, e as alterações no limite inferior e na faixa são calculadas usando as fórmulas (9) e (10). Os resultados devem ser verificados para atender aos requisitos da seção 6.2.3.
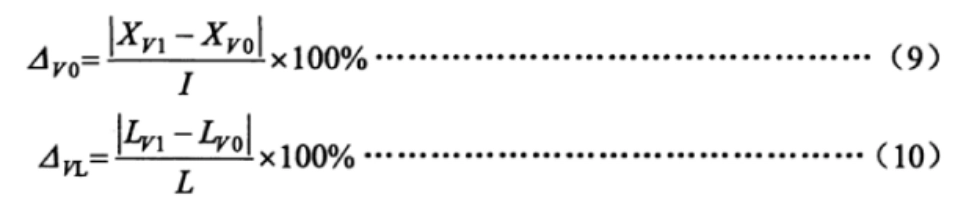
Onde:
△V0A variação nos valores mínimo e máximo do sinal de saída de posição quando a tensão da fonte de alimentação muda, em %;
XV1Os valores medidos de limite inferior e superior do sinal de saída de posição nas tensões limite superior e inferior, em miliamperes (mA);
XV0: Os valores mínimo e máximo medidos do sinal de saída de posição na tensão nominal, em miliamperes (mA);
△VLA variação nos valores mínimo e máximo do eixo de saída (haste) quando a tensão da fonte de alimentação muda, em %;
LV1: Os valores medidos do curso mínimo e máximo do eixo de saída (haste) nas tensões limite superior e inferior, em graus (°), milímetros (mm) ou rotações (r);
LV0: Os valores medidos do curso mínimo e máximo do eixo de saída (haste) na tensão nominal, em graus (°), milímetros (mm) ou rotações (r).
7.23 Influência da vibração mecânica
Em condições de vazio, o atuador é instalado em uma bancada de testes de vibração. O atuador é acionado até as posições 0% e 100% do curso total. Uma vibração de varredura de frequência é aplicada em uma frequência de 10 Hz a 150 Hz em três direções mutuamente perpendiculares para identificar o ponto de ressonância. Se um ponto de ressonância for encontrado, os testes de vibração são conduzidos na frequência de ressonância por 30 minutos. Caso contrário, um teste de vibração de 30 minutos é conduzido a uma frequência de 150 Hz.
Durante o teste, os valores mínimo e máximo da saída do atuador são medidos. As alterações nos valores mínimo e máximo são calculadas usando as fórmulas (11) e (12). Os resultados devem ser verificados para atender aos requisitos da seção 6.2.4.
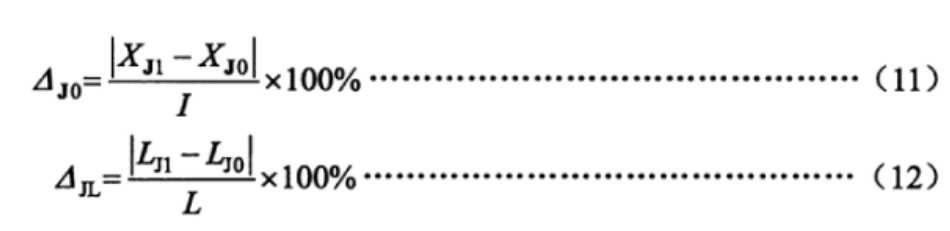
Onde:
△J0A variação nos valores mínimo e máximo do sinal de saída de posição devido à vibração mecânica, em %;
XJ1: Os valores mínimo e máximo medidos do sinal de saída de posição durante o teste de vibração, em miliamperes (mA);
XJ0: Os valores mínimo e máximo medidos do sinal de saída de posição antes do teste de vibração, em miliamperes (mA);
△JLA variação nos valores mínimo e máximo do eixo de saída (haste) devido à vibração mecânica, em %;
LJ1: Os valores de curso mínimo e máximo medidos do eixo de saída (haste) durante o teste de vibração, em graus (°), milímetros (mm) ou rotações (r);
LJ0: Os valores de curso mínimo e máximo medidos do eixo de saída (haste) antes do teste de vibração, em graus (°), milímetros (mm) ou rotações (r).
7.24 Impacto Ambiental do Transporte
Os testes de temperatura, choque e queda livre devem ser realizados de acordo com os parâmetros de teste especificados na seção 6.2.5 desta norma e os métodos da GB/T 25480. Após os testes, a posição zero pode ser ajustada, seguida de testes de desempenho e inspeção visual.
Nota: Se o teste de influência da temperatura ambiente já tiver sido realizado a 55°C (ou superior), o teste de alta temperatura pode ser dispensado.
7.25 Imunidade à radiação de campos eletromagnéticos de radiofrequência
Em condições de vazio, o atuador é movido para a posição 50% do curso máximo. Um campo eletromagnético irradiado na faixa de frequência de 80 MHz a 1000 MHz com intensidade de 3 V/m é aplicado a uma distância de 3 metros do atuador, de acordo com os requisitos da norma GB/T 17626.3. Durante este teste, as alterações no sinal de saída de feedback de posição ou nos valores do curso do eixo (haste) de saída são observadas e registradas para confirmar se os valores atendem aos requisitos da seção 6.2.6 desta norma.
7.26 Imunidade a transientes/picos elétricos rápidos
Em condições de vazio, o atuador é movido para a posição 50% do curso total. A tensão de teste é aplicada de acordo com os requisitos da norma GB/T 17626.4, com 1000 V positivo e negativo no terminal de alimentação e 500 V positivo e negativo no terminal de entrada de sinal. Durante este teste, as variações no sinal de saída de feedback de posição ou nos valores de curso do eixo (haste) de saída são observadas e registradas para confirmar se os valores atendem aos requisitos da seção 6.2.7 desta norma.
7.27 Imunidade a Surtos (Impulsos)
Em condições de vazio, o atuador é movido para a posição 50% do curso total. Uma tensão positiva e negativa de 1 kV é aplicada entre a linha de alimentação do atuador e o terra, conforme a norma GB/T 17626.5. Durante este teste, as alterações no sinal de saída de feedback de posição ou nos valores do curso do eixo (haste) de saída são observadas e registradas para confirmar se os valores atendem aos requisitos da seção 6.2.8 desta norma.
7.28 Imunidade à descarga eletrostática
Em condições de vazio, o atuador é movido para a posição 50% do curso máximo. A carcaça do atuador é devidamente aterrada. Descargas de contato de 4 kV positivas e negativas, seguidas de descargas de ar de 8 kV positivas e negativas, são aplicadas ao atuador, seguindo os requisitos da norma GB/T 17626.2. Durante este teste, as variações no sinal de saída de feedback de posição ou nos valores do curso do eixo (haste) de saída são observadas e registradas para confirmar se os valores atendem aos requisitos da seção 6.2.9 desta norma.
7.29 Imunidade a Campos Magnéticos de Frequência de Potência
Em condições de vazio, o atuador é colocado no banco de ensaio de campo magnético externo e movido para a posição 50% do curso máximo. A intensidade do campo magnético é de 400 A/m e as direções de ensaio são X/Y/Z, de acordo com a norma GB/T 17626.8. Durante este ensaio, as alterações no sinal de saída de feedback de posição ou nos valores do curso do eixo (haste) de saída são observadas e registradas para confirmar se os valores atendem aos requisitos da seção 6.2.10 desta norma.
7.30 Aparência
Métodos visuais e táteis devem ser usados para verificar se a superfície é plana e lisa, sem rachaduras, rebarbas ou outros defeitos que afetem a aparência. O revestimento da superfície deve estar firmemente aderido, plano, liso e com cor uniforme, sem manchas de óleo, amassados ou outros danos mecânicos. Para atuadores com funções de exibição, a tela deve ser claramente visível, sem caracteres faltantes.
7.31 Nível de proteção do invólucro
O teste de proteção do invólucro IP67 ou IP65 deve ser realizado de acordo com o método especificado na norma GB 4208—2008.
7.32 Desempenho à prova de explosão
Os testes de resistência a explosões devem ser conduzidos por uma unidade de testes reconhecida nacionalmente, de acordo com os requisitos das normas GB 3836.1 e GB 3836.2.
8 Regras de Inspeção
8.1 Inspeção de Fábrica:
Cada atuador deve ser inspecionado e aprovado pelo departamento de controle de qualidade do fabricante. Somente após a emissão do certificado de conformidade pelo departamento de inspeção é que o produto pode ser enviado.
Os itens de inspeção de fábrica estão especificados na Tabela 3.
8.2 Teste de tipo:
Os testes de tipo devem ser realizados nas seguintes circunstâncias:
A identificação de produtos recém-desenvolvidos.
Para produtos em produção normal, se houver mudanças significativas na estrutura, nos materiais ou nos processos que possam afetar o desempenho do produto.
Se exigido pelas autoridades nacionais competentes.
Se o produto tiver sido descontinuado há mais de um ano.
Se o produto estiver em produção contínua há mais de três anos.
Durante os ensaios de tipo, o método de amostragem deve estar em conformidade com as disposições da norma GB/T 18271.1—2000, seção 6.7.
8.3 Itens de InspeçãoA Tabela 3 lista os itens específicos para inspeção de fábrica e testes de tipo, indicando quais itens se aplicam a qual tipo de atuador (ajustável ou tipo interruptor). Os itens de inspeção incluem erros, erros de repetibilidade, resistência de isolamento, etc.
Itens de Inspeção
| Não. | Item | Inspeção de fábrica | Inspeção de tipo | Tipo de ajuste | Tipo de interruptor | Requisitos técnicos | Método de teste |
|---|---|---|---|---|---|---|---|
| 1 | Erro básico | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Desvio básico do sinal de saída de posição | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Histerese | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Zona Morta | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Atraso de tempo | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Erro de tempo de batimento nominal | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Características iniciais | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Erro de reprodutibilidade do mecanismo de controle do AVC | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Resistência de isolamento | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Resistência do isolamento | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Aumento da temperatura | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Estabilidade operacional a longo prazo | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Erro de reprodutibilidade do torque e empuxo de controle máximo e mínimo | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Mecanismo de comutação manual-elétrica | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Funções básicas do tipo inteligente | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Barulho | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Regulação de velocidade contínua (frequência) | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Impacto da temperatura ambiental | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Impacto do calor úmido | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Impacto da tensão da fonte de alimentação | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Impacto de vibração mecânica | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Impacto ambiental do transporte | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Imunidade à radiação de campos eletromagnéticos de radiofrequência | * | * | 6.2.6 | 7.25 | ||
| 24 | Imunidade a transientes/rajadas elétricas rápidas | * | * | 6.2.7 | 7.26 | ||
| 25 | Imunidade a impactos (Surge) | * | * | 6.2.8 | 7.27 | ||
| 26 | Imunidade à descarga eletrostática | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Imunidade a campos magnéticos de frequência de potência | — | * | * | 6.2.10 | 7.29 | |
| 28 | Aparência | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Nível de proteção do invólucro | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Desempenho à prova de explosão | — | △ | △ | 6.5 | 7.32 |
Nota:
“△” indica um item que precisa ser inspecionado.
“—” indica um item que não requer inspeção.
O asterisco (*) indica que o item se aplica somente a atuadores do tipo inteligente.
9. Marcação, Embalagem e Armazenamento
9.1 Marcação:
Uma placa de identificação deve ser afixada em um local visível no atuador, indicando as seguintes informações:
Nome e marca comercial do fabricante.
Nome e modelo do produto.
Principais parâmetros técnicos do produto.
Temperatura ambiente de operação.
Nível de proteção.
Condições de alimentação elétrica (tensão, corrente e frequência).
Data de fabricação e número de série.
Para atuadores à prova de explosão, além das informações acima, a placa de identificação também deve exibir:
O símbolo nacional à prova de explosões no canto superior direito.
Grau à prova de explosão.
Número do certificado à prova de explosão.
9.2 Embalagem:
Os produtos devem ser embalados de acordo com os requisitos da norma GB/T 13384. A caixa de embalagem deve incluir um certificado do produto, documentos técnicos relevantes e uma lista de embalagem.
A lista de embalagem deve incluir as seguintes informações e ser carimbada com o selo do pessoal de inspeção:
Nome e endereço do fabricante.
Nome e modelo do produto.
Os nomes e quantidades dos documentos anexos.
Certificado do produto.
Quantidade de itens embalados.
Data de embalagem.
A embalagem deve conter as seguintes informações:
Nome do fabricante.
Nome e modelo do produto.
Instruções como "Este lado para cima", "Manuseie com cuidado", etc.
Peso bruto e dimensões externas (comprimento × largura × altura).
9.3 Armazenamento:
Os produtos devem ser armazenados em ambiente interno ventilado, com temperatura entre -10°C e 45°C e umidade relativa não superior a 85%. O ambiente de armazenamento não deve conter substâncias nocivas que possam causar corrosão aos produtos.
Essas normas garantem a qualidade e o desempenho dos atuadores e evitam danos durante o transporte e o armazenamento.