Оглавление
Предисловие
1 Область применения
2 Нормативные ссылки
3. Термины и определения
4. Классификация продукции и основные параметры
4.1 Классификация продукции
4.2 Основные параметры
5 основных функций интеллектуальных исполнительных механизмов
5.1 Функции дисплея
5.2 Функция настройки параметров
5.3 Функция конфигурации на месте
5.4 Функция самодиагностики неисправностей и оповещения
5.5 Функция связи
5.6 Другие функции
6 требований
6.1 Основные требования к производительности
6.2. На требования к производительности влияют различные факторы.
6.3 Внешний вид
6.4 Уровень защиты корпуса
6.5 Взрывозащищенные характеристики
7 методов испытаний
7.1 Условия испытаний
7.2 Общие положения испытаний
7.3 Базовая ошибка
7.4 Основное отклонение выходного сигнала положения
7.5 Гистерезис
7.6 Мертвая зона
7.7 Задержка по времени
7,8 Расчетная погрешность времени хода
7.9 Характеристики запуска
7.10 Ошибка повторяемости механизма управления ударом
7.11 Сопротивление изоляции
7.12 Прочность изоляции
7.13 Повышение температуры
7.14 Долгосрочная стабильность
7.15 Максимальный и минимальный управляющий крутящий момент и погрешность повторяемости тяги
7.16 Механизм ручного и электрического переключения
7.17 Основные функции интеллектуальных исполнительных механизмов
7.18 Шум
7.19 Бесступенчатая (частотная) регулировка скорости
7.20 Влияние температуры окружающей среды
7.21 Влияние влажности и тепла
7.22 Влияние напряжения питания
7.23 Влияние механической вибрации
7.24 Влияние транспортной среды
7.25 Устойчивость к электромагнитным помехам от радиочастотных полей
7.26 Электромагнитная устойчивость к быстрым электрическим переходным импульсам
7.27 Иммунитет к всплескам (ударам)
7.28 Устойчивость к электростатическому разряду
7.29 Устойчивость к магнитному полю промышленной частоты
7.30 Внешний вид
7.31 Уровень защиты корпуса
7.32 Взрывозащищенные характеристики
8 правил проверки
8.1 Заводская проверка
8.2 Тест на тип личности
9. Маркировка, упаковка и хранение
9.1 Оценка
9.2 Упаковка
9.3 Хранение
Таблица 1. Основные технические показатели производительности.
Таблица 2. Технические показатели, подверженные влиянию факторов.
Таблица 3. Пункты проверки.
Предисловие
Данный стандарт разработан в соответствии с правилами, изложенными в GB/T1.1—2009.
Настоящий стандарт заменяет стандарт JB/T 8219—1999 «Электрические приводы для систем измерения и управления промышленными процессами». Основные технические изменения по сравнению с JB/T 8219—1999 заключаются в следующем:
Название стандарта изменено;
Нормативные ссылки обновлены (см. главу 2);
В классификации продукции первоначальная классификация, основанная на соотношении входного и выходного сигналов исполнительного механизма, заменена классификацией по методу управления, разделяющей исполнительные механизмы на исполнительные механизмы переключающего типа и исполнительные механизмы регулирующего типа (см. 4.1.2); добавлен метод, основанный на режиме привода двигателя (см. 4.1.4); удалены показатели «демпфирующие характеристики, зазор и мертвая зона» из версии 1999 года (см. 4.2 версии 1999 года);
«Пропорциональный входной сигнал исполнительного механизма» из исходного стандарта модифицирован до предпочтительного входного сигнала для исполнительных механизмов регулирующего типа и исполнительных механизмов переключающего типа (см. 4.2.5);
Добавлены основные функции интеллектуальных исполнительных механизмов (см. главу 5);
Классы точности были изменены с исходных «Уровень 1, 2,5, 5» на «Уровень 0,5, 1,0, 1,5, 2,5» (см. Таблицу 1); термины «пропорциональные электрические приводы» и «интегральные электрические приводы» в исходной Таблице 1 были заменены на «приводы регулирующего типа» и «приводы переключающего типа»;
В настоящее время требования включают в себя «максимальные и минимальные ошибки повторяемости управляющего момента и тяги», «основные функции интеллектуальных исполнительных механизмов», «устойчивость к электромагнитному излучению радиочастотного диапазона», «устойчивость к импульсным группам быстрых переходных процессов», «устойчивость к импульсным (ударящим) воздействиям», «устойчивость к электростатическому разряду» и «устойчивость к магнитному полю промышленной частоты» (см. 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Некоторые методы испытаний были изменены или добавлены, например, повышение температуры (см. 7.13), влияние температуры окружающей среды (см. 7.20), влияние напряжения питания (см. 7.22) и т. д.
Данный стандарт предложен Китайской федерацией машиностроительной промышленности и находится в ведении Национального технического комитета по стандартизации в области измерения, контроля и автоматизации промышленных процессов (SAC/TC124).
Универсальные и интеллектуальные электрические приводы для систем управления промышленными процессами
1 Область применения
Настоящий стандарт устанавливает классификацию продукции, требования, методы испытаний, правила контроля качества, маркировку, упаковку и условия хранения обычных и интеллектуальных электрических приводов, используемых в системах управления промышленными процессами (далее именуемых приводами).
Данный стандарт применим ко всем типам приводов, работающих от электродвигателей, включая приводы с угловым ходом, линейным ходом и многооборотные приводы.
2 Нормативные ссылки
Для применения данного документа необходимы следующие документы. Указанные даты относятся к данному документу только в указанных версиях. Для документов без указания даты применяется последняя версия (включая все поправки).
GB 3836.1 Взрывоопасные атмосферы. Часть 1: Общие требования к оборудованию.
GB 3836.2 Взрывоопасные атмосферы. Часть 2: Оборудование, защищенное взрывозащищенными кожухами «d»
Класс защиты корпуса (IP-код) согласно стандарту GB 4208-2008
GB/T 13384 Общие технические условия упаковки электромеханических изделий
GB/T 17626.2 Методы испытаний и измерений электромагнитной совместимости. Испытание на устойчивость к электростатическому разряду.
GB/T 17626.3 Методы испытаний и измерений электромагнитной совместимости. Испытание на устойчивость к излучаемым радиочастотным электромагнитным полям.
GB/T 17626.4 Методы испытаний и измерений электромагнитной совместимости. Испытание на устойчивость к быстрым переходным процессам/импульсным нагрузкам.
GB/T 17626.5 Методы испытаний и измерений электромагнитной совместимости. Испытание на устойчивость к импульсным (электрошоковым) перенапряжениям.
GB/T 17626.8 Методы испытаний и измерений электромагнитной совместимости. Испытание на устойчивость к магнитному полю промышленной частоты.
GB/T 18271.1—2000 Общие методы и процедуры оценки работоспособности устройств измерения и контроля технологических процессов. Часть 1: Общие принципы.
GB/T 25480 Основные условия окружающей среды и методы испытаний для транспортировки и хранения приборов и измерительных устройств
GB/T 26815—2011 Терминология в области промышленной автоматизации, контрольно-измерительной аппаратуры, терминология в области исполнительных механизмов
3. Термины и определения
К данному документу применяются термины и определения, содержащиеся в GB/T 26815—2011, а также приведенные ниже.
Максимальный управляющий крутящий момент: Максимальный крутящий момент, который исполнительный механизм может контролировать во время работы.
Минимальный управляющий крутящий момент: Минимальный крутящий момент, который исполнительный механизм может контролировать во время работы.
Максимальная управляемая тягаМаксимальная тяга, которую может контролировать исполнительный механизм во время работы.
Минимальная управляющая тягаМинимальная тяга, которую может контролировать исполнительный механизм во время работы.
4. Классификация продукции и основные параметры
4.1 Классификация продукции
4.1.1 Классификация по типу выходного объема
Исполнительные механизмы классифицируются по типу выходного перемещения следующим образом:
Угловой штрих
Линейный ход
Многооборотный
4.1.2 Классификация по методу контроля
Исполнительные механизмы классифицируются по методу управления следующим образом:
Тип переключателя
Регулирующий тип
4.1.3 Классификация по условиям труда
Исполнительные механизмы классифицируются в зависимости от условий эксплуатации следующим образом:
Обычный тип
Взрывозащищенный тип
(Примечание: В зависимости от требований могут использоваться и другие типы.)
4.1.4 Классификация по режиму привода двигателя
Исполнительные механизмы классифицируются по типу привода двигателя следующим образом:
Тип механического контакта
Электронный бесконтактный тип
4.2 Основные параметры
4.2.1 Условия рабочей среды
Исполнительные механизмы должны быть способны работать в следующих условиях:
Температура окружающей среды: от -10°C до 55°C, или от -20°C до 60°C, или от -30°C до 70°C.
Относительная влажность: не выше 95%
Атмосферное давление: 86 кПа ~ 106 кПа
(Примечание: Для исполнительных механизмов, используемых в особых условиях, условия эксплуатации следует определять путем консультаций между пользователем и производителем.)
4.2.2 Условия электропитания
Для работы исполнительных механизмов используются следующие источники питания:
Переменный ток: однофазный (220±22) В; трехфазный (380±38) В; частота (50±0,5) Гц; содержание гармоник менее 51Т/3Т.
Постоянный ток: (24±2,4) В; (48±4,8) В; пиковое значение пульсаций менее 5% напряжения питания.
(Примечание: В случае особых условий электропитания пользователю и производителю следует проконсультироваться.)
4.2.3 Номинальная нагрузка
Номинальная нагрузка для исполнительных механизмов предпочтительно выбирается из следующей серии:
Угловой ход [единица измерения: ньютон-метры (Н·м)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Линейный ход поршня [единица измерения: Ньютоны (Н)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Многооборотный [единица измерения: ньютон-метры (Н·м)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Примечание: Производители могут выбрать другие серии в зависимости от фактических условий.)
4.2.4 Номинальный ход поршня
Предпочтительно выбирать номинальное значение хода привода из следующей серии:
Угловой ход [единица измерения: градусы (°)]: 50, 70, 90, 120, 270, …
Линейный ход [единица измерения: миллиметры (мм)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Многооборотный [единица измерения: оборотов (р)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Примечание: Производители могут выбрать другие серии в зависимости от фактических условий.)
4.2.5 Входной сигнал
4.2.5.1 Исполнительные механизмы регулирующего типа Предпочтительно использовать следующий входной сигнал:
DC 4 мА ~ 20 мА
(Примечание: В соответствии с требованиями пользователя могут быть выбраны и другие входные сигналы.)
4.2.5.2 Исполнительные механизмы переключающего типа Предпочтительно использовать следующие входные сигналы:
Пассивный контакт, постоянный ток 24 В, переменный ток 220 В
(Примечание: В соответствии с требованиями пользователя могут быть выбраны и другие входные сигналы.)
4.2.6 Частота переключения
Исполнительный механизм работает в режиме прерывистого реверсивного рабочего цикла. Когда рабочий цикл находится в диапазоне от 20% до 80%, количество переключений в час выбирается из следующей последовательности: 100, 320, 630, 1200, 1800.
Примечание 1: Коэффициент заполнения — это отношение времени включения двигателя привода ко времени выключения двигателя, выраженное в процентах.
Примечание 2: Рабочий цикл, частота переключений и время переключения в час могут быть заданы по-разному в зависимости от требований пользователя.
5 основных функций интеллектуальных исполнительных механизмов
5.1 Функции дисплея
Интеллектуальные исполнительные механизмы могут отображать рабочие параметры, информацию о состоянии работы, запросы сигналов, сигналы тревоги и т. д. через человеко-машинный интерфейс на китайском языке (или на других языках в соответствии с требованиями пользователя).
5.2 Функция настройки параметров
Интеллектуальные исполнительные механизмы могут задавать рабочие параметры, такие как ход и крутящий момент, через человеко-машинный интерфейс. Они также могут калибровать выходные сигналы тока 4–20 мА.
5.3 Функция конфигурации на месте
Интеллектуальные исполнительные механизмы должны обладать как минимум следующими функциями конфигурации на месте эксплуатации:
Настройка режима работы контактов выключателя на месте для вывода рабочего состояния.
Настройка режимов управления на месте как для дистанционного, так и для локального управления.
5.4 Функция самодиагностики неисправностей и оповещения
Интеллектуальные исполнительные механизмы способны самостоятельно диагностировать неисправности, возникающие во время работы (например, перегрев двигателя, обрыв фазы питания, заклинивание клапана), и автоматически отображать информацию о неисправности локально, а также выдавать сигналы тревоги дистанционно.
5.5 Функция связи
Интеллектуальные исполнительные механизмы могут быть оснащены дополнительными цифровыми интерфейсами связи для управления полевой шиной. Используемый протокол полевой шины должен быть протестирован соответствующим авторитетным испытательным центром для подтверждения его соответствия стандартам полевой шины.
5.6 Другие функции
Интеллектуальные исполнительные механизмы могут также выполнять следующие функции:
Не менее 4 выходных контактов переключателя (при этом не менее 2 контактов переключателя должны сохранять свое состояние после отключения питания).
функция самоадаптации последовательности фаз питания
Предпочтительно использовать бесконтактные абсолютные энкодеры, не требующие питания от батареи, в качестве датчиков положения.
Датчики крутящего момента могут непрерывно измерять выходной крутящий момент (тягу) исполнительного механизма.
Для высокоточного управления или случаев, требующих многоступенчатого регулирования скорости, следует отдавать предпочтение исполнительным механизмам с бесступенчатой (частотной) регулировкой скорости.
6 требований
6.1 Основные требования к производительности
Основные характеристики исполнительных механизмов должны соответствовать спецификациям, указанным в Таблице 1.
Таблица 1: Технические характеристики основных параметров работы
| Пункт № | Элемент | Единица | Регулирующие приводы | Исполнительные механизмы переключателей | Примечания |
|---|---|---|---|---|---|
| 0,5 балла | 1.0 Оценка | 1,5 балла | |||
| 6.1.1 | Основная ошибка | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Ошибка выходного сигнала положения | % | ≤ 0,5 | ≤ 1.0 | ≤ 1,5 |
| 6.1.3 | Гистерезис | % | ≤ 0,5 | ≤ 1.0 | ≤ 1,5 |
| 6.1.4 | Мертвая зона (процент от диапазона входного сигнала) | % | ≤ 0,5 | ≤ 1.0 | ≤ 1,5 |
| 6.1.5 | Задержка по времени | с | ≤ 1 | ||
| 6.1.6 | Ошибка номинального времени хода | % | Не более ±20 | ||
| 6.1.7 | Начальные характеристики | Нормальный запуск происходит, когда напряжение питания падает до отрицательного предельного значения. | |||
| 6.1.8 | Ошибка повторения при контроле удара | Многооборотный: ≤ ±5° | Угловой ход: ≤ ±1° | Линейный ход: ≤ ±1% | |
| 6.1.9 | Сопротивление изоляции | МОм | |||
| 6.1.9.1 | Между входными клеммами и корпусом | ≥20 | ≥50 | ||
| 6.1.9.2 | Между входными клеммами и клеммами питания | ≥50 | ≥50 | ||
| 6.1.9.3 | Между силовыми клеммами и жилым корпусом | ≥50 | ≥50 | ||
| 6.1.10 | Прочность изоляции | Испытательное напряжение и частота | Испытательное напряжение и частота | Испытательное напряжение для электронно-управляемых бесконтактных приводов в соответствии с требованиями производителя. | |
| 6.1.10.1 | Между входными клеммами и корпусом | 500 В, 50 Гц | 1500 В, 50 Гц | ||
| 6.1.10.2 | Между входными клеммами и клеммами питания | 1500 В, 50 Гц | 1500 В, 50 Гц | ||
| 6.1.10.3 | Между силовыми клеммами и жилым корпусом | (В ходе испытаний не наблюдалось пробоев или искрения) | Номинальное напряжение < 60 В: 500 В, 50 Гц | Номинальное напряжение 60В~<130В: 1000В, 50 Гц | Номинальное напряжение 130В~<250В: 1500 В, 50 Гц |
| 6.1.11 | Повышение температуры | °С | ≤ 60 | ≤ 60 | |
| 6.1.12 | Стабильность работы в течение длительного времени (после 48 часов эксплуатации) | Базовая ошибка по-прежнему должна соответствовать пункту 6.1.1. | Отклонение выходного сигнала положения должно по-прежнему соответствовать требованиям пункта 6.1.2. | Гистерезис по-прежнему должен соответствовать пункту 6.1.3. | |
| 6.1.13 | Максимальный и минимальный управляющий крутящий момент и ошибка повторения тяги | % | ≤ ±10 | ||
| 6.1.14 | Ручной электрический переключатель | Ручное электрическое переключение должно быть простым и надежным; маховик не должен вращаться во время работы электрического режима. | |||
| 6.1.15 | Основные функции интеллектуального типа (применимо только к интеллектуальным исполнительным механизмам) | ||||
| а) Функция отображения | Нормальный | ||||
| б) Функция настройки параметров | Нормальный | ||||
| c) Функция настройки на месте | |||||
| 1) Переключите режим контакта для вывода информации о рабочем состоянии. | Нормальный | ||||
| 2) Функция дистанционного и локального управления переключателями | Нормальный | ||||
| d) Функция самодиагностики неисправностей и оповещения: | |||||
| 1) Сигнализация перегрева двигателя | Нормальный | ||||
| 2) Сигнализация об обрыве фазы электропитания | Нормальный | ||||
| e) Функция самоадаптации последовательности фаз питания | Нормальный | ||||
| f) Функция непрерывного измерения выходного крутящего момента (тяги). | Нормальный | ||||
| 6.1.16 | Шум (без нагрузки) | ≤75 дБ(А) | |||
| 6.1.17 | Бесступенчатая (частотная) регулировка скорости | Скорость привода без нагрузки может непрерывно снижаться от номинальной скорости почти до нуля; при номинальной нагрузке 85% скорость привода может упасть как минимум до одной десятой от номинальной скорости, при этом погрешность скорости не превышает ±10%. | Применимо только к бесступенчатым актуаторам с регулируемой частотой вращения. |
6.2. На эксплуатационные требования влияют факторы окружающей среды
Под воздействием факторов окружающей среды рабочие характеристики исполнительных механизмов должны по-прежнему соответствовать спецификациям, указанным в Таблице 2.
Таблица 2: Технические характеристики воздействия факторов окружающей среды
| Пункт № | Элемент | Единица | Регулирующие приводы | Исполнительные механизмы переключателей |
|---|---|---|---|---|
| 6.2.1 | Влияние температуры (при изменении температуры на каждые 10 °C): | |||
| — Изменение нижнего предела выходного значения | % | ≤ 0,75 | ≤ 1.0 | ≤ 1,5 |
| — Изменение значения выходного параметра на верхнем пределе | % | ≤ 0,75 | ≤ 1.0 | ≤ 1,5 |
| 6.2.2 | Воздействие высокой температуры и влажности (температура 40 °C ± 2 °C и влажность 911 TP3T~951 TP3T, после 48 часов испытаний сопротивления изоляции) | МОм | ||
| — Между входными клеммами и корпусом | ≥2 | ≥2 | ||
| — Между входными клеммами и клеммами питания | ≥2 | ≥2 | ||
| — Между силовыми терминалами и жилыми домами | ≥2 | ≥2 | ||
| 6.2.3 | Влияние напряжения питания (когда напряжение питания отклоняется от номинального значения в положительную или отрицательную сторону): | % | ||
| — Изменение нижнего предела выходного значения | % | ≤ 0,75 | ≤ 1.0 | ≤ 1,5 |
| — Изменение значения выходного параметра на верхнем пределе | % | ≤ 0,75 | ≤ 1.0 | ≤ 1,5 |
| 6.2.4 | Воздействие механической вибрации: | |||
| — Частота вибрации: 10 Гц ~ 150 Гц | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Амплитуда смещения: 0,15 мм | — | После проверки: отсутствие ослабления крепежных элементов, отсутствие механических повреждений. | ||
| — Амплитуда ускорения: 20 м/с² | — | После проверки: отсутствие ослабления крепежных элементов, отсутствие механических повреждений. | ||
| 6.2.5 | Воздействие транспорта на окружающую среду: | |||
| — Температура: | Высокая температура: 55°C | Минимальная температура: -40°C | ||
| — Шок | Ускорение: 100 м/с² ±10 м/с² | Частота повторения импульсов: 60–100 раз в минуту. | Время воздействия: 1000 ±100 раз | Высота свободного падения: 100 мм |
| 6.2.6 | Устойчивость к электромагнитным полям радиочастотного диапазона | |||
| — Частота: 80 МГц~1000 МГц, Расстояние: 3 м, Напряженность поля: 3 В/м, AM 1 кГц, модуляция 80% | % | ≤0,5 | ≤1.0 | ≤1,5 |
6.3 Внешний вид
Металлическое покрытие или гальванизация привода должны быть гладкими, целыми и без отслоений, царапин или дефектов. Крепежные элементы должны быть надежно закреплены, а подвижные части — гибкими и надежными. Приводы с функциями отображения должны иметь четкий, неповрежденный экран, без протечек жидкости, отсутствующих символов или искаженного текста.
6.4 Степень защиты корпуса
Степень защиты корпуса интеллектуального исполнительного механизма должна быть не ниже IP67 в соответствии со стандартом GB4208-2008, а для обычных исполнительных механизмов — не ниже IP65.
6.5 Взрывозащищенные характеристики
Тип, уровень и температурная группа взрывозащищенного привода должны соответствовать требованиям GB 3836.1 и GB 3836.2. Его производство и сертификация должны соответствовать национальным нормам.
7 методов испытаний
7. Методы испытаний
7.1 Условия испытаний
7.1.1 Условия окружающей среды
7.1.1.1 Эталонные атмосферные условия
Рабочие характеристики исполнительного механизма следует проверять в следующих атмосферных условиях:
Температура окружающей среды: 20°C ± 2°C;
Относительная влажность: от 60% до 70%;
Атмосферное давление: от 86 кПа до 106 кПа.
7.1.1.2 Общие атмосферные условия
При проведении испытаний не в эталонных атмосферных условиях рекомендуется использовать следующие атмосферные условия:
Температура окружающей среды: от 15°C до 35°C;
Относительная влажность: от 451°T до 751°T;
Атмосферное давление: от 86 кПа до 106 кПа.
7.1.1.3 Другие условия окружающей среды
За исключением магнитного поля Земли, другие внешние магнитные поля и механические колебания должны быть пренебрежимо малы.
7.1.2 Условия электропитания
7.1.2.1 Номинальные значения
Как указано в пункте 4.2.2.
7.1.2.2 Допуски
Допустимые отклонения для условий испытаний следующие:
Номинальное напряжение: ±1%;
Номинальная частота: ±1%;
Гармоническое содержание: менее 5%.
7.2 Общие правила проведения испытаний
7.2.1 Испытуемое изделие должно находиться в своем обычном положении. Для стабилизации внутренней температуры испытательного изделия можно подключить источник питания и предварительно прогреть его в течение 1 часа.
7.2.2 Перед началом испытания можно отрегулировать нулевое положение испытуемого изделия. Если не указано иное, во время испытания регулировка не требуется.
7.2.3 Если не указано иное, перед проведением измерений испытуемый продукт и соответствующее испытательное оборудование должны быть стабилизированы в эталонных рабочих условиях, а все условия работы, которые могут повлиять на результаты измерений, должны быть зафиксированы и зарегистрированы.
7.2.4 В протоколе испытаний должна быть указана точность стандартных измерительных приборов, используемых в ходе испытаний, а базовая погрешность должна быть меньше или равна одной трети базовой погрешности проверяемого изделия. Диапазон измерительного прибора должен соответствовать диапазону измеренных значений.
7.2.5 В ходе тестирования входной сигнал следует медленно увеличивать или уменьшать, приближаясь к контрольным точкам в одном направлении, исключая перерегулирование. Увеличение сигнала следует рассматривать как положительный ход, а уменьшение — как обратный ход.
7.2.6 Если не указано иное, во время испытания выходной вал (шток) привода должен быть нагружен номинальной нагрузкой. Нагрузка считается положительной, если направление ее действия совпадает с направлением движения выходного вала (штока); в противном случае она считается отрицательной.
7.2.7 Если не указано иное, точки измерения должны располагаться в диапазонах входного сигнала 0%, 25%, 50%, 75% и 100%. Каждую точку измерения следует измерять трижды как при увеличении, так и при уменьшении сигнала. Заводская проверка допускает измерение каждой точки измерения один раз.
7.2.8 Если не указано иное, факторы, влияющие на результаты испытания, должны изменяться только в пределах указанных условий эксплуатации. Все остальные условия эксплуатации должны оставаться неизменными в пределах эталонных условий.
7.2.9 Если проведение испытаний на влияние факторов в стандартных атмосферных условиях невозможно по причине погодных условий, испытание можно провести в обычных атмосферных условиях.
7.2.10 Если не указано иное, номинальный диапазон хода для данного испытания следующий:
Многооборотный: 10 оборотов;
Угол хода: 90°;
Линейный ход: 16 мм.
7.3 Базовая ошибка
Основная ошибка рассчитывается путем медленного увеличения или уменьшения входного сигнала, записи значений входного сигнала и значений хода выходного вала (стержня) как в положительном, так и в обратном направлениях хода, согласно формуле (1).
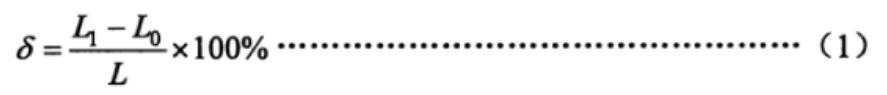
Формула (1)
Где:
δ: Базовая ошибка, %;
L1: Значение хода выходного вала (штока) в градусах (°), миллиметрах (мм) или оборотах (р);
Lo: Теоретическое значение хода выходного вала (штока) в градусах (°), миллиметрах (мм) или оборотах (р);
L: Номинальный диапазон хода выходного вала (штока), в градусах (°), миллиметрах (мм) или оборотах (р).
Проверьте, превышает ли базовая погрешность в каждой точке измерения предел, указанный в пункте 6.1.1.
7.4 Выходной сигнал положения. Базовое отклонение
Выходной сигнал положения подключается к нагрузке с сопротивлением 250 Ом, и привод перемещается в положение «полностью закрыто». Установите выходной сигнал положения на 4 мА; переведите привод в положение «полностью открыто» и установите выходной сигнал положения на 20 мА. Затем переведите привод в движение и запишите значения выходного сигнала положения в каждой точке как в положительном, так и в обратном направлениях хода. Базовое отклонение рассчитывается по формуле (2).
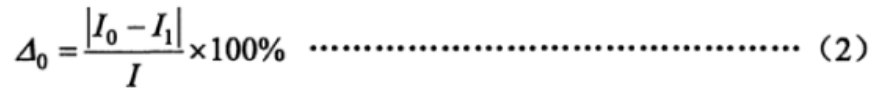
Формула (2)
Где:
△0: Базовое отклонение выходного сигнала положения, %;
Io: Теоретическое значение выходного сигнала положения в миллиамперах (мА);
I1: Измеренное значение выходного сигнала положения в миллиамперах (мА);
I: Диапазон выходного сигнала положения, в миллиамперах (мА). (Для диапазона от 4 мА до 20 мА, I = 16 мА; для диапазона от 0 мА до 20 мА, I = 20 мА).
Проверьте, превышает ли базовое отклонение в каждой точке измерения предел, указанный в пункте 6.1.2.
7.5 Гистерезис
Гистерезис привода определяется максимальной алгебраической разностью между основными ошибками прямого и обратного хода, измеренными в каждой контрольной точке, как определено в пунктах 7.3 и 7.4.
7.6 Мертвая зона
Для регулирования исполнительных механизмов мертвую зону следует измерять при 25%, 50% и 75% номинального хода. Этапы измерения следующие:
Постепенно увеличивайте (или уменьшайте) входной сигнал до тех пор, пока не произойдет заметное изменение хода выходного вала (стержня), и запишите значение входного сигнала в этой точке I (мА);
Затем медленно уменьшайте (или увеличивайте) входной сигнал в противоположном направлении до тех пор, пока не произойдет заметное изменение хода выходного вала (стержня), и запишите значение входного сигнала I² (мА).
Мертвая зона рассчитывается по формуле (3).
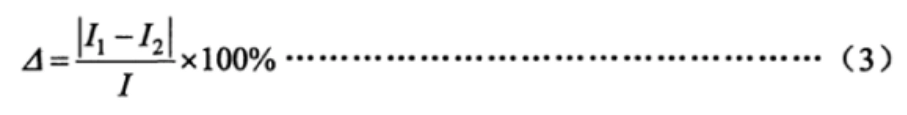
Формула (3)
Где:
△: Мертвая зона, %.
7.7 Задержка по времени
Подайте ступенчатый сигнал 15% из входного диапазона на входной сигнальный вывод регулирующего привода, используйте осциллограф для записи кривой входного сигнала и кривой выходного сигнала положения и наблюдайте разницу во времени от начального входного сигнала до начала изменения выходного сигнала, чтобы определить, превышает ли она предел, указанный в пункте 6.1.5.
7,8 Расчетная погрешность времени хода
Приложите к приводу нагрузку от 45% до 55% номинальной нагрузки, подайте ступенчатый сигнал, достаточный для перемещения выходного вала (штока) привода на номинальный ход, и запишите время, за которое выходной вал (шток) переместится на номинальный ход. Ошибка времени номинального хода рассчитывается по формуле (4).
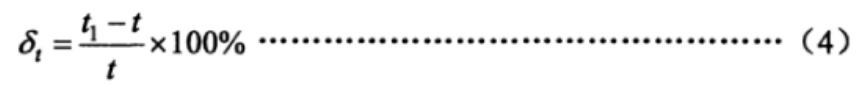
Формула (4)
Где:
δt: Номинальная погрешность времени хода, %;
t1: Измеренное время, за которое выходной вал (шток) совершает номинальный ход, в секундах (с);
t: Теоретическое расчетное время гребка, в секундах (с).
7.9 Начальные характеристики
Подайте на выходной вал (стержень) привода нагрузку, обратную номинальной, и измените напряжение питания до нижнего предельного значения. Затем подайте входной сигнал и проверьте, запускается ли привод в нормальном режиме.
7.10 Ошибка повторяемости механизма управления ходом
Для приводов с механизмом управления ходом приложите к выходному валу (штоку) номинальную нагрузку от 25% до 30% и пять раз попеременно перемещайте привод в прямом и обратном направлениях. Наблюдайте и записывайте значения хода выходного вала (штока) при переключении механизма управления ходом. Рассчитайте погрешность каждого записанного значения по сравнению с базовым значением и определите, превышает ли погрешность предел, указанный в пункте 6.1.8.
7.11 Сопротивление изоляции
При обычных атмосферных условиях и без нагрузки на исполнительный механизм отключите питание тестируемого изделия и удерживайте выключатель питания в положении «включено». Замкните накоротко входной и силовой клеммы, затем с помощью тестера сопротивления изоляции постоянного тока 500 В измерьте сопротивление изоляции между клеммами, как указано в пункте 6.1.9.
7.12 Прочность изоляции
При обычных атмосферных условиях и без нагрузки на исполнительный механизм отключите источник питания и удерживайте выключатель питания в положении «включено». Замкните накоротко входной и силовой клеммы, затем, в соответствии с напряжением и частотой, указанными в пункте 6.1.10, медленно повышайте испытательное напряжение от нуля до заданного значения и удерживайте в течение 1 минуты. Наблюдайте за наличием пробоя или искрения, затем медленно понизьте испытательное напряжение до нуля и отключите испытательное питание.
7.13 Повышение температуры
Перед испытанием измерьте холодное сопротивление обмоток двигателя и силового трансформатора с помощью моста, затем непрерывно работайте в течение 12 часов согласно пункту 7.14 и сразу же измерьте горячее сопротивление обмоток двигателя и силового трансформатора. Рассчитайте повышение температуры по формуле (5).
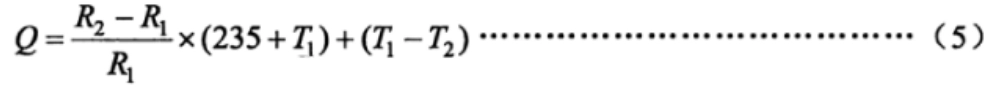
Формула (5)
Где:
В: Повышение температуры в градусах Цельсия (°C);
R₂: Сопротивление обмотки в горячем состоянии, в омах (Ω);
R₁: Сопротивление обмотки в холодном состоянии, в омах (Ω);
T1: Температура в помещении во время измерения морозостойкости, в градусах Цельсия (°C);
T₂: Комнатная температура при нагревании сопротивления
7.14 Долгосрочная стабильность работы
Выполните подачу напряжения на привод в пределах его номинального хода и приложите 30% номинальной нагрузки с рабочим циклом от 20% до 80%. Проведите 48 часов работы, как требуется в пункте 4.2.6, с указанием количества циклов в час. После испытания проверьте, соответствует ли привод требованиям пункта 6.1.12.
7.15 Максимальный и минимальный управляющий крутящий момент и погрешность воспроизводимости тяги
Процедура тестирования следующая: а) Установите привод на испытательный стенд, установите значение защиты от крутящего момента в обоих направлениях открытия и закрытия на максимальное значение управляющего крутящего момента или тяги и постепенно нагружайте привод до тех пор, пока не сработает сигнализация «перегрузка по крутящему моменту» или «перегрузка по тяге». Измерьте значение выходного крутящего момента или тяги. Измерьте три раза в каждом направлении и возьмите среднее значение в качестве базового значения выходного крутящего момента или тяги. б) Установите привод на испытательный стенд, установите значение защиты от крутящего момента в обоих направлениях открытия и закрытия на минимальное значение управляющего крутящего момента или тяги и постепенно нагружайте привод до тех пор, пока не сработает сигнализация «перегрузка по крутящему моменту» или «перегрузка по тяге». Измерьте значение выходного крутящего момента или тяги. Измерьте три раза в каждом направлении и возьмите среднее значение в качестве базового значения выходного крутящего момента или тяги. в) Рассчитайте погрешность воспроизводимости управляющего крутящего момента или тяги по формуле (6).
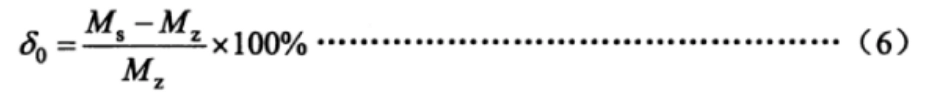
Формула 6:
В этой формуле:
δ0: Ошибка воспроизводимости управляющего момента или тяги, в %
Ms: Измеренный выходной крутящий момент или значение тяги, в Н·м (или тяга в Н)
Mz: Базовое значение выходного крутящего момента или тяги в Н·м (или тяги в Н).
7.16 Механизм ручного и электрического переключателя
Процедура проверки следующая: а) Проверка датчика холостого хода. Переключите привод из электрического режима в ручной, поверните маховик, чтобы провернуть выходной вал по часовой и против часовой стрелки как минимум на один полный оборот; затем включите привод в электрическом режиме, чтобы провернуть выходной вал в обоих направлениях как минимум на один полный оборот. Повторите дважды и подтвердите соответствие требованиям пункта 6.1.14. б) Проверка датчика нагрузки. Установите привод на испытательный стенд, отрегулируйте момент срабатывания защиты в обоих направлениях открытия и закрытия до максимального управляющего момента и постепенно нагружайте привод до срабатывания датчика момента. После остановки, не разгружая привод, повторите проверку из пункта а), чтобы подтвердить соответствие требованиям пункта 6.1.14.
7.17 Интеллектуальные функции
7.17.1 Функция отображения
Проверьте, соответствуют ли рабочие параметры, информация о состоянии работы, сигналы тревоги и другая отображаемая информация нормальным значениям, а также является ли отображаемое содержимое полным и понятным через человеко-машинный интерфейс.
7.17.2 Функция настройки параметров
Не открывая крышку электропроводки, проверьте, позволяет ли человеко-машинный интерфейс устанавливать такие параметры, как ход поршня, крутящий момент, калибровку входного сигнала тока и регулировку выходного сигнала.
7.17.3 Функция конфигурации на месте
Не открывая крышку электропроводки, используйте человеко-машинный интерфейс для установки выходных сигналов 4-позиционного переключателя привода следующим образом: открытое положение – закрыто, открытое положение – открыто, закрытое положение – закрыто, закрытое положение – открыто. Запустите привод в открытое и закрытое положения, проверив, соответствуют ли выходные сигналы переключателя заданным требованиям.
При необходимости проверьте поведение системы после отключения электропитания и отрегулируйте такие параметры, как защита от перегрузки по крутящему моменту.
7.17.4 Функция самодиагностики неисправностей и оповещения
В режиме холостого хода подайте питание на исполнительный механизм и отсоедините провод датчика температуры двигателя от системы управления исполнительного механизма, чтобы проверить, сработала ли сигнализация о перегреве двигателя.
7.17.5 Функция самоадаптации последовательности мощности
Для исполнительных механизмов, использующих трехфазное питание, измените последовательность фаз источника питания и убедитесь в правильности направления переключения как в локальном, так и в дистанционном режимах управления.
7.17.6 Функция непрерывного измерения выходного крутящего момента (тяги)
Установите исполнительный механизм на испытательный стенд и во время работы непрерывно изменяйте приложенный крутящий момент (тягу), чтобы наблюдать, изменяются ли значения крутящего момента (тяги), отображаемые на человеко-машинном интерфейсе.
7.18 Шум
В помещении с закрытыми окнами и дверями, при уровне фонового шума не более 45 дБ, выполните запуск привода без нагрузки и измерьте уровень шума на расстоянии 1 метра от поверхности привода. Убедитесь, что уровень шума соответствует требованиям пункта 6.1.16.
7.19 Бесступенчатая (частотная) регулировка скорости
Настройте исполнительный механизм на снижение скорости при достижении целевого положения и проверьте, изменяется ли скорость в пределах заданного диапазона при различных условиях нагрузки, чтобы подтвердить его соответствие требованиям.
7.20 Влияние температуры окружающей среды
В условиях холостого хода исполнительный механизм следует поместить в температурную испытательную камеру. Температуры испытаний и последовательность испытаний следующие:
Для исполнительных механизмов с рабочей температурой окружающей среды от -10°C до 55°C:
20°C (эталонная температура), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Для исполнительных механизмов с рабочей температурой окружающей среды от -20°C до 60°C:
20°C (эталонная температура), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Для исполнительных механизмов с рабочей температурой окружающей среды от -30°C до 70°C:
20°C (эталонная температура), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
Если все стороны согласятся, испытания могут проводиться только при четырех температурных точках: 20°C (эталонная), максимальная температура, минимальная температура и 20°C. Допустимый допуск в каждой температурной точке составляет ±2°C. В каждой температурной точке температура должна поддерживаться в течение 2 часов, чтобы внутренние компоненты изделия достигли термической стабильности. В положениях полного хода 0% и 100% следует измерить нижнее и верхнее значения выходного сигнала пропорционального управления и сигнала положения. Следует взять среднее значение трех измерений в каждой температурной точке. Изменения нижнего и верхнего значений в каждой температурной точке при изменении температуры на 10°C следует рассчитать по формулам (7) и (8), и следует подтвердить, что результаты соответствуют требованиям раздела 6.2.1.
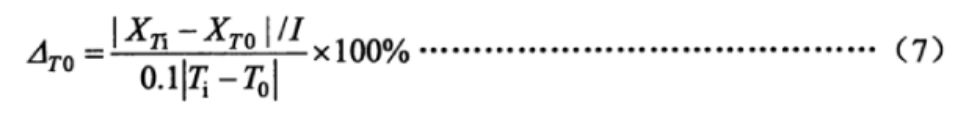
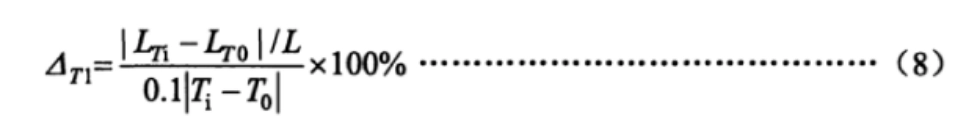
Где:
△Т0Изменение нижнего и верхнего пределов выходного сигнала положения при изменении температуры на 10 °C, в %;
XTiИзмеренные нижние и верхние значения выходного сигнала положения при соседней температуре, в миллиамперах (мА);
XT0Измеренные нижние и верхние значения выходного сигнала положения при начальной температуре, в миллиамперах (мА);
ТиТемпература окружающей среды, в градусах Цельсия (°C);
Т0Начальная температура в градусах Цельсия (°C);
△Т1Изменение нижнего и верхнего пределов выходного вала (стержня) при изменении температуры на 10°C, в %;
ЛТиИзмеренные значения минимального и максимального хода выходного вала (штока) при соответствующей температуре, в градусах (°), миллиметрах (мм) или оборотах (р);
ЛТ0: Измеренные значения минимального и максимального хода выходного вала (штока) при начальной температуре, в градусах (°), миллиметрах (мм) или оборотах (р).
7.21 Влияние влажности
Поместите исполнительный механизм в камеру с регулируемой температурой и влажностью, повысьте температуру до 40°C ± 2°C и отрегулируйте влажность до 91%–95%, поддерживая ее в течение 48 часов. После испытания проверьте сопротивление изоляции исполнительного механизма в соответствии с заявленными параметрами.
7.22 Влияние напряжения питания
В условиях холостого хода напряжение питания привода регулируется от номинального значения до верхнего и нижнего предельных значений. В положениях 0% и 100% полного хода измеряются нижнее и верхнее предельные значения выходных сигналов пропорционального управления и положения. В каждой точке берется среднее значение трех измерений, а изменения нижнего предела и диапазона рассчитываются с использованием формул (9) и (10). Результаты должны быть проверены на соответствие требованиям раздела 6.2.3.
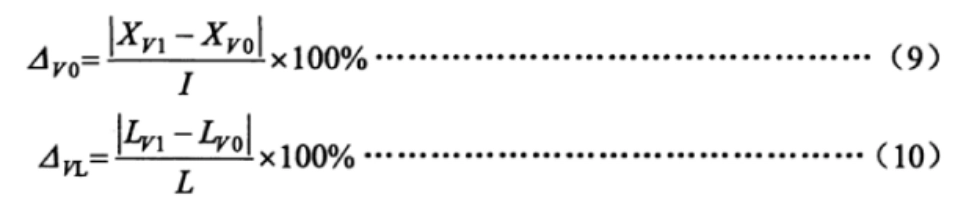
Где:
△V0Изменение нижнего и верхнего пределов выходного сигнала положения при изменении напряжения питания, в %;
XV1Измеренные нижние и верхние значения выходного сигнала положения при верхнем и нижнем предельных напряжениях, в миллиамперах (мА);
XV0Измеренные нижние и верхние значения выходного сигнала положения при номинальном напряжении, в миллиамперах (мА);
△VLИзменение нижнего и верхнего пределов выходного вала (стержня) при изменении напряжения питания, в %;
ЛВ1Измеренные значения минимального и максимального хода выходного вала (штока) при верхнем и нижнем предельных напряжениях, в градусах (°), миллиметрах (мм) или оборотах (r);
ЛВ0: Измеренные значения минимального и максимального хода выходного вала (штока) при номинальном напряжении, в градусах (°), миллиметрах (мм) или оборотах (р).
7.23 Влияние механических вибраций
В условиях холостого хода привод устанавливается на виброиспытательный стенд. Привод работает в положениях 0% и 100% полного хода. Для определения точки резонанса применяется вибрационная регулировка частоты в диапазоне от 10 Гц до 150 Гц в трех взаимно перпендикулярных направлениях. Если точка резонанса обнаружена, проводятся вибрационные испытания на резонансной частоте в течение 30 минут. Если точка резонанса не обнаружена, проводятся 30-минутные вибрационные испытания на частоте 150 Гц.
В ходе испытания измеряются нижнее и верхнее значения выходного сигнала исполнительного механизма. Изменения нижнего и верхнего значений рассчитываются с использованием формул (11) и (12). Результаты должны быть проверены на соответствие требованиям раздела 6.2.4.
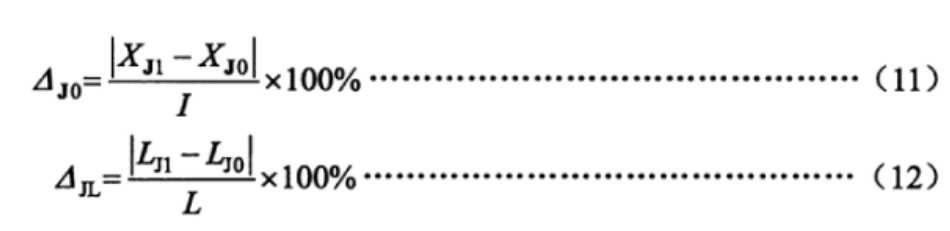
Где:
△J0Изменение нижних и верхних значений выходного сигнала положения вследствие механической вибрации, в %;
XJ1Измеренные нижние и верхние значения выходного сигнала положения во время вибрационных испытаний, в миллиамперах (мА);
XJ0Измеренные нижние и верхние значения выходного сигнала положения перед испытанием на вибрацию, в миллиамперах (мА);
△JLИзменение нижнего и верхнего пределов выходного вала (стержня) вследствие механической вибрации, в %;
ЛЖ1Измеренные значения минимального и максимального хода выходного вала (штока) во время вибрационных испытаний в градусах (°), миллиметрах (мм) или оборотах (р);
ЛЖ0: Измеренные значения минимального и максимального хода выходного вала (штока) перед испытанием на вибрацию, в градусах (°), миллиметрах (мм) или оборотах (р).
7.24 Воздействие транспорта на окружающую среду
Испытания на воздействие температуры, ударов и свободного падения должны проводиться в соответствии с параметрами испытаний, указанными в разделе 6.2.5 настоящего стандарта, и методами, описанными в GB/T 25480. После испытаний можно отрегулировать нулевое положение, после чего провести проверку работоспособности и визуальный осмотр.
Примечание: Если испытание на влияние температуры окружающей среды уже проводилось при температуре 55°C (или выше), то испытание при высокой температуре можно не проводить.
7.25 Устойчивость к излучению электромагнитных полей радиочастотного диапазона
В условиях холостого хода привод перемещается в положение 50% полного хода. На расстоянии 3 метров от привода создается излучаемое электромагнитное поле в диапазоне частот от 80 МГц до 1000 МГц с интенсивностью 3 В/м в соответствии с требованиями GB/T 17626.3. В ходе этого испытания наблюдаются и регистрируются изменения выходного сигнала обратной связи по положению или значений хода выходного вала (стержня), чтобы подтвердить соответствие значений требованиям раздела 6.2.6 настоящего стандарта.
7.26 Устойчивость к быстрым электрическим переходным процессам/импульсным помехам
В условиях холостого хода привод перемещается в положение 50% полного хода. Испытательное напряжение подается в соответствии с требованиями GB/T 17626.4, при этом на клемму питания подается положительное и отрицательное напряжение 1000 В, а на клемму входного сигнала – положительное и отрицательное напряжение 500 В. В ходе этого испытания наблюдаются и регистрируются изменения выходного сигнала обратной связи по положению или значений хода выходного вала (стержня), чтобы подтвердить соответствие значений требованиям раздела 6.2.7 настоящего стандарта.
7.27 Устойчивость к импульсным (всплесковым) воздействиям
В условиях холостого хода привод перемещается в положение 50% полного хода. Между линией питания привода и землей подается положительное и отрицательное напряжение 1 кВ в соответствии с GB/T 17626.5. В ходе этого испытания наблюдаются и регистрируются изменения выходного сигнала обратной связи по положению или значений хода выходного вала (стержня), чтобы подтвердить соответствие значений требованиям раздела 6.2.8 настоящего стандарта.
7.28 Устойчивость к электростатическому разряду
В условиях холостого хода привод перемещается в положение 50% полного хода. Корпус привода надежно заземлен. К приводу подаются положительный и отрицательный контактный разряд 4 кВ, а затем положительный и отрицательный воздушный разряд 8 кВ в соответствии с требованиями GB/T 17626.2. В ходе этого испытания наблюдаются и регистрируются изменения выходного сигнала обратной связи по положению или значений хода выходного вала (стержня), чтобы подтвердить соответствие значений требованиям раздела 6.2.9 настоящего стандарта.
7.29 Устойчивость к магнитному полю промышленной частоты
В условиях холостого хода привод устанавливается на испытательный стенд с внешним магнитным полем и перемещается в положение 50% полного хода. Напряженность магнитного поля составляет 400 А/м, а направления испытаний — X/Y/Z, в соответствии с GB/T 17626.8. В ходе этого испытания наблюдаются и регистрируются изменения выходного сигнала обратной связи по положению или значений хода выходного вала (стержня), чтобы подтвердить соответствие значений требованиям раздела 6.2.10 настоящего стандарта.
7.30 Внешний вид
Для проверки ровности и гладкости поверхности, отсутствия трещин, заусенцев или других дефектов, влияющих на внешний вид, следует использовать визуальные и тактильные методы. Покрытие поверхности должно быть надежно закреплено, ровно, гладко и иметь равномерный цвет, без масляных пятен, вмятин или других механических повреждений. Для исполнительных механизмов с функциями отображения информации дисплей должен быть четко виден, без пропусков символов.
7.31 Уровень защиты корпуса
Испытание на степень защиты корпуса IP67 или IP65 следует проводить в соответствии с методом, указанным в GB 4208—2008.
7.32 Взрывозащищенные характеристики
Взрывозащитных испытаний следует проводить в аккредитованном на национальном уровне испытательном подразделении в соответствии с требованиями GB 3836.1 и GB 3836.2.
8 правил проверки
8.1 Заводская проверка:
Каждый исполнительный механизм должен быть проверен и одобрен отделом контроля качества производителя. Только после выдачи отделом контроля качества сертификата соответствия продукции, изделие может быть отгружено.
Пункты заводской проверки указаны в таблице 3.
8.2 Типовые испытания:
Типовые испытания следует проводить при следующих условиях:
Идентификация новых разработанных продуктов.
Для продукции, находящейся в процессе обычного производства, если происходят существенные изменения в структуре, материалах или процессах, которые могут повлиять на эксплуатационные характеристики продукции.
При необходимости по распоряжению соответствующих национальных органов власти.
Если производство данного продукта прекращено более года назад.
Если продукт находится в непрерывном производстве более трех лет.
В ходе типовых испытаний метод отбора проб должен соответствовать положениям GB/T 18271.1—2000, раздел 6.7.
8.3 Пункты проверкиВ таблице 3 перечислены конкретные пункты заводской проверки и типовых испытаний, с указанием того, какие пункты относятся к какому типу привода (регулируемый или переключаемый). Пункты проверки включают в себя дефекты, ошибки повторяемости, сопротивление изоляции и т. д.
Пункты проверки
| Нет. | Элемент | Заводская инспекция | Типовой контроль | Тип корректировки | Тип переключателя | Технические требования | Метод испытания |
|---|---|---|---|---|---|---|---|
| 1 | Основная ошибка | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Выходной сигнал положения. Базовое отклонение. | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Гистерезис | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Мертвая зона | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Задержка по времени | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Ошибка номинального времени хода | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Исходные характеристики | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Ошибка воспроизводимости механизма контроля удара | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Сопротивление изоляции | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Прочность изоляции | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Повышение температуры | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Долгосрочная стабильность работы | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Погрешность воспроизводимости максимального и минимального управляющего крутящего момента и тяги | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Ручной электрический переключатель | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Основные функции интеллектуального типа | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Шум | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Бесступенчатая (частотная) регулировка скорости | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Влияние температуры окружающей среды | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Удар влажного тепла | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Влияние напряжения питания | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Удар механической вибрации | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Воздействие транспорта на окружающую среду | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Устойчивость к излучению радиочастотного электромагнитного поля | * | * | 6.2.6 | 7.25 | ||
| 24 | Устойчивость к быстрым электрическим переходным процессам/импульсам | * | * | 6.2.7 | 7.26 | ||
| 25 | Иммунитет к импульсным (воздействующим) воздействиям | * | * | 6.2.8 | 7.27 | ||
| 26 | Устойчивость к электростатическому разряду | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Устойчивость к магнитным полям промышленной частоты | — | * | * | 6.2.10 | 7.29 | |
| 28 | Появление | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Уровень защиты корпуса | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Взрывозащищенные характеристики | — | △ | △ | 6.5 | 7.32 |
Примечание:
«△» обозначает элемент, который необходимо проверить.
«—» обозначает элемент, не требующий проверки.
«*» указывает на то, что данный элемент применим только к исполнительным механизмам интеллектуального типа.
9. Маркировка, упаковка и хранение
9.1 Оценка:
На приводе в хорошо заметном месте должна быть прикреплена табличка с указанием следующей информации:
Название и товарный знак производителя.
Название и модель товара.
Основные технические параметры изделия.
Температура рабочей среды.
Уровень защиты.
Условия электропитания (напряжение, ток и частота).
Дата изготовления и серийный номер.
Для взрывозащищенных приводов, помимо вышеперечисленного, на табличке также должна быть указана следующая информация:
В правом верхнем углу — национальный символ взрывозащиты.
Взрывозащищенный класс.
Номер сертификата взрывозащиты.
9.2 Упаковка:
Продукция должна быть упакована в соответствии с требованиями GB/T 13384. Упаковочная коробка должна содержать сертификат на продукцию, соответствующую техническую документацию и упаковочный лист.
В упаковочном листе должна быть указана следующая информация, а также проставлена печать инспекционного персонала:
Наименование и адрес производителя.
Название и модель товара.
Наименования и количество прилагаемых документов.
Сертификат качества продукции.
Количество упакованных товаров.
Дата упаковки.
На упаковке следует указать следующие данные:
Название производителя.
Название и модель товара.
Надписи, такие как «Этой стороной вверх», «Обращаться осторожно» и т. д.
Общий вес и внешние габариты (длина × ширина × высота).
9.3 Хранение:
Продукция должна храниться в хорошо проветриваемом помещении при температуре от -10°C до 45°C и относительной влажности не выше 851°C. В условиях хранения не должно быть вредных веществ, способных вызвать коррозию продукции.
Эти правила гарантируют качество и работоспособность исполнительных механизмов, а также предотвращают их повреждение во время транспортировки и хранения.