

Indholdsfortegnelse
Forord
1 Omfang
2 Normative referencer
3 Begreber og definitioner
4 Produktklassificering og grundlæggende parametre
4.1 Produktklassificering
4.2 Grundlæggende parametre
5 grundlæggende funktioner i intelligente aktuatorer
5.1 Displayfunktion
5.2 Parameterindstillingsfunktion
5.3 Konfigurationsfunktion på stedet
5.4 Selvdiagnose af fejl og alarmfunktion
5.5 Kommunikationsfunktion
5.6 Andre funktioner
6 Krav
6.1 Grundlæggende præstationskrav
6.2 Ydelseskrav påvirket af påvirkende faktorer
6.3 Udseende
6.4 Kapslingens beskyttelsesniveau
6.5 Eksplosionssikker ydeevne
7 testmetoder
7.1 Testbetingelser
7.2 Generelle testbestemmelser
7.3 Grundlæggende fejl
7.4 Grundlæggende afvigelse af positionsudgangssignal
7.5 Hysterese
7.6 Dødzone
7.7 Tidsforsinkelse
7.8 Nominel slagtidsfejl
7.9 Opstartsegenskaber
7.10 Repeterbarhedsfejl for slagreguleringsmekanisme
7.11 Isolationsmodstand
7.12 Isoleringsstyrke
7.13 Temperaturstigning
7.14 Langsigtet stabilitet
7.15 Maksimal og minimal kontrolmoment og trykgentagelsesfejl
7.16 Manuel-elektrisk omskiftermekanisme
7.17 Grundlæggende funktioner for intelligente aktuatorer
7.18 Støj
7.19 Trinløs (frekvens) hastighedsregulering
7.20 Indflydelse af miljøtemperatur
7.21 Fugtigheds- og varmepåvirkning
7.22 Indflydelse af strømforsyningsspænding
7.23 Indflydelse af mekanisk vibration
7.24 Transportmiljøets indflydelse
7.25 Immunitet over for elektromagnetisk interferens i radiofrekvensfelter
7.26 Elektromagnetisk immunitet over for elektriske hurtige transiente impulser
7.27 Immunitet overspænding (påvirkning)
7.28 Immunitet over for elektrostatisk afladning
7.29 Immunitet over for magnetfelt i strømfrekvensen
7.30 Optræden
7.31 Kapslingens beskyttelsesniveau
7.32 Eksplosionssikker ydeevne
8 Inspektionsregler
8.1 Fabriksinspektion
8.2 Typetest
9 Mærkning, emballering og opbevaring
9.1 Mærkning
9.2 Emballage
9.3 Opbevaring
Tabel 1 Grundlæggende tekniske præstationsindikatorer
Tabel 2 Tekniske indikatorer påvirket af påvirkningsfaktorer
Tabel 3 Inspektionspunkter
Forord
Denne standard blev udarbejdet i henhold til reglerne i GB/T1.1—2009.
Denne standard erstatter JB/T 8219—1999 “Elektriske aktuatorer til industrielle procesmålings- og styringssystemer”. De vigtigste tekniske ændringer i forhold til JB/T 8219—1999 er som følger:
Standardens titel er blevet ændret;
De normative referencer er blevet opdateret (se kapitel 2);
I produktklassificeringen er den oprindelige klassificering baseret på forholdet mellem aktuatorens input og output ændret til klassificering efter styringsmetode, der opdeler den i kontaktaktuatorer og reguleringsaktuatorer (se 4.1.2); en metode baseret på motorens drevtilstand er blevet tilføjet (se 4.1.4); indikatorerne for "dæmpningsegenskaber, mellemrum og dødzone" i 1999-versionen er blevet fjernet (se 4.2 i 1999-versionen);
Det "proportionale aktuatorindgangssignal" fra den oprindelige standard er ændret til det foretrukne indgangssignal for reguleringsaktuatorer og kontaktaktuatorer (se 4.2.5);
Grundlæggende funktioner for intelligente aktuatorer er blevet tilføjet (se kapitel 5);
Nøjagtighedsgraderne er blevet ændret fra det oprindelige "Niveau 1, 2,5, 5" til "Niveau 0,5, 1,0, 1,5, 2,5" (se tabel 1); udtrykkene "proportionelle elektriske aktuatorer" og "integrerede elektriske aktuatorer" i den oprindelige tabel 1 er blevet modificeret til "regulerende aktuatorer" og "afbryderaktuatorer";
Kravene omfatter nu "maksimale og minimale reproducerbarhedsfejl for styremoment og tryk", "grundlæggende funktioner i intelligente aktuatorer", "immunitet over for RF-elektromagnetisk feltstråling", "immunitet over for elektriske hurtige transiente pulsgrupper", "immunitet over for overspænding (stød), "immunitet over for elektrostatisk udladning" og "immunitet over for magnetfelter i effektfrekvenser" (se 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Nogle testmetoder er blevet ændret eller tilføjet, såsom temperaturstigning (se 7.13), effekter af miljøtemperatur (se 7.20), effekter af strømforsyningsspænding (se 7.22) osv.
Denne standard er foreslået af China Machinery Industry Federation og er underlagt den nationale tekniske komité for industriel procesmåling og -kontrol samt automatiseringsstandardisering (SAC/TC124).
Generelle og intelligente elektriske aktuatorer til industrielle processtyringssystemer
1 Omfang
Denne standard specificerer produktklassificering, krav, testmetoder, inspektionsregler, mærkning, emballering og opbevaring for almindelige og intelligente elektriske aktuatorer, der anvendes i industrielle processtyringssystemer (herefter benævnt aktuatorer).
Denne standard gælder for alle typer aktuatorer, der drives af motorer, herunder vinkelslag, lineærslag og flertrinsaktuatorer.
2 Normative referencer
Følgende dokumenter er afgørende for anvendelsen af dette dokument. De daterede referencer gælder kun for dette dokument i de angivne versioner. For udaterede referencer gælder den seneste version (inklusive alle ændringer).
GB 3836.1 Eksplosive atmosfærer Del 1: Generelle krav til udstyr
GB 3836.2 Eksplosive atmosfærer Del 2: Udstyr beskyttet af flammesikre indkapslinger “d”
GB 4208-2008 Kapslingsbeskyttelsesklassificering (IP-kode)
GB/T 13384 Generelle tekniske betingelser for emballering af elektromekaniske produkter
GB/T 17626.2 Elektromagnetisk kompatibilitetstest og -målingsteknikker Immunitetstest over for elektrostatisk udladning
GB/T 17626.3 Test- og måleteknikker for elektromagnetisk kompatibilitet - Immunitetstest for udstrålet RF-elektromagnetisk felt
GB/T 17626.4 Elektromagnetisk kompatibilitetstest og -målingsteknikker til elektrisk immunitetstest for hurtig transient/burst
GB/T 17626.5 Elektromagnetisk kompatibilitetstest og måleteknikker Test af overspændingsimmunitet (stødimmunitet)
GB/T 17626.8 Elektromagnetisk kompatibilitetstest og -målingsteknikker Test af immunitet over for effektfrekvensmagnetfelt
GB/T 18271.1—2000 Generelle metoder og procedurer til evaluering af procesmålings- og styringsudstyr Del 1: Generelle principper
GB/T 25480 Grundlæggende miljøforhold og testmetoder til transport og opbevaring af instrumenter og målere
GB/T 26815—2011 Terminologi for industriel automatisering og instrumentering Aktuatorterminologi
3 Begreber og definitioner
Begreberne og definitionerne i GB/T 26815—2011, såvel som dem nedenfor, gælder for dette dokument.
Maksimalt kontrolmomentDet maksimale drejningsmoment, som aktuatoren kan styre under drift.
Minimum kontrolmomentDet minimale drejningsmoment, som aktuatoren kan styre under drift.
Maksimal kontrolkraft: Den maksimale trykkraft, som aktuatoren kan styre under drift.
Minimum kontrolkraft: Den minimale trykkraft, som aktuatoren kan styre under drift.
4 Produktklassificering og grundlæggende parametre
4.1 Produktklassificering
4.1.1 Klassificering efter udgangsforskydningstype
Aktuatorer klassificeres baseret på typen af udgangsforskydning som:
Vinkelslag
Lineært slag
Multi-turn
4.1.2 Klassificering efter kontrolmetode
Aktuatorer klassificeres efter styringsmetode som:
Afbrydertype
Reguleringstype
4.1.3 Klassificering efter arbejdsmiljø
Aktuatorer klassificeres baseret på arbejdsmiljø som:
Konventionel type
Eksplosionssikker type
(Bemærk: Andre typer kan anvendes efter behov.)
4.1.4 Klassificering efter motordrevtilstand
Aktuatorer klassificeres efter motorens drevtilstand som:
Mekanisk kontakttype
Elektronisk berøringsfri type
4.2 Grundlæggende parametre
4.2.1 Arbejdsmiljøforhold
Aktuatorer skal kunne fungere under følgende forhold:
Omgivelsestemperatur: -10°C ~ 55°C, eller -20°C ~ 60°C, eller -30°C ~ 70°C
Relativ luftfugtighed: ikke over 95%
Atmosfærisk tryk: 86 kPa ~ 106 kPa
(Bemærk: For aktuatorer, der anvendes i særlige miljøer, bør arbejdsforholdene bestemmes i samråd mellem brugeren og producenten.)
4.2.2 Strømforsyningsforhold
Aktuatorer bruger følgende strømforsyninger til drift:
AC: Enfaset (220±22) V; Trefaset (380±38) V; Frekvens (50±0,5) Hz; Harmonisk indhold mindre end 5%.
DC: (24±2,4) V; (48±4,8) V; Rippelpeakværdi mindre end 5% af forsyningsspændingen.
(Bemærk: Ved særlige strømforsyningsforhold bør brugeren og producenten konsulteres.)
4.2.3 Nominel belastning
Den nominelle belastning for aktuatorer vælges fortrinsvis fra følgende serie:
Vinkelslag [enhed: Newton-meter (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Lineær slaglængde [enhed: Newton (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Multi-turn [enhed: Newton-meter (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Bemærk: Producenter kan vælge andre serier baseret på faktiske forhold.)
4.2.4 Nominel slaglængde
Den nominelle slaglængde for aktuatorer vælges fortrinsvis fra følgende serie:
Vinkeludslag [enhed: grader (°)]: 50, 70, 90, 120, 270, …
Lineær slaglængde [enhed: millimeter (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Multi-turn [enhed: turns (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Bemærk: Producenter kan vælge andre serier baseret på faktiske forhold.)
4.2.5 Indgangssignal
4.2.5.1 Regulerende aktuatorer bør helst bruge følgende indgangssignal:
DC 4 mA ~ 20 mA
(Bemærk: Andre indgangssignaler kan vælges efter brugerens behov.)
4.2.5.2 Aktuatorer af kontakttypen bør helst bruge følgende indgangssignaler:
Passiv kontakt, DC 24V, AC 220V
(Bemærk: Andre indgangssignaler kan vælges efter brugerens behov.)
4.2.6 Skiftefrekvens
Aktuatoren arbejder under en intermitterende reversibel driftscyklus. Når driftscyklussen er mellem 20% og 80%, vælges antallet af kontakter i timen fra følgende serier: 100, 320, 630, 1200, 1800.
Bemærk 1: Driftscyklussen refererer til forholdet mellem aktuatorens motorstarttid og motorens slukningstid, udtrykt som en procentdel.
Bemærk 2: Driftscyklussen, koblingsfrekvensen og koblingstiden pr. time kan specificeres forskelligt baseret på brugerens krav.
5 grundlæggende funktioner i intelligente aktuatorer
5.1 Displayfunktion
Intelligente aktuatorer kan vise driftsparametre, driftsstatusoplysninger, signalforespørgsler, fejlalarmer osv. via en menneske-maskine-grænseflade på kinesisk (eller andre sprog alt efter brugerens behov).
5.2 Parameterindstillingsfunktion
Intelligente aktuatorer kan indstille arbejdsparametre som slaglængde og moment via menneske-maskine-grænsefladen. De kan også kalibrere 4mA-20mA strømudgangssignaler.
5.3 Konfigurationsfunktion på stedet
Intelligente aktuatorer skal mindst have følgende konfigurationsfunktioner på stedet:
Indstilling af kontakttilstanden på stedet til udlæsning af driftsstatus
Indstilling af styretilstande på stedet for både fjern- og lokalstyring
5.4 Selvdiagnose af fejl og alarmfunktion
Intelligente aktuatorer kan selvdiagnosticere unormale forhold, der opstår under drift (f.eks. overophedning af motor, fasetab, ventilblokering) og automatisk vise fejlinformation lokalt og udsende alarmer eksternt.
5.5 Kommunikationsfunktion
Intelligente aktuatorer kan udstyres med valgfrie digitale kommunikationsgrænseflader til fieldbuskommunikationsstyring. Den anvendte fieldbusprotokol bør testes af en relevant autoritativ testinstans for at bekræfte, om den overholder de tilsvarende fieldbusstandarder.
5.6 Andre funktioner
Intelligente aktuatorer kan også have følgende funktioner:
Mindst 4 kontaktudgange (med mindst 2 kontakter, der bevarer deres status efter strømsvigt)
Selvtilpasningsfunktion for effektfasesekvens
Positionssensorer bør helst være berøringsfri absolutkodere, der ikke kræver batterisupport.
Momentsensorer kan kontinuerligt måle aktuatorens udgangsmoment (tryk)
Til styring med høj præcision eller tilfælde, der kræver flertrins hastighedsregulering, bør aktuatorer med trinløse (frekvens) hastighedsreguleringsfunktioner foretrækkes.
6 Krav
6.1 Grundlæggende præstationskrav
Aktuatorernes grundlæggende ydeevne skal opfylde specifikationerne i tabel 1.
Tabel 1: Tekniske specifikationer for grundlæggende ydeevne
| Klausul nr. | Punkt | Enhed | Regulerende aktuatorer | Afbryderaktuatorer | Bemærkninger |
|---|---|---|---|---|---|
| 0,5 klasse | 1.0 Grad | 1,5 klasse | |||
| 6.1.1 | Grundlæggende fejl | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Fejl i positionsudgangssignal | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Hysterese | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Dødzone (procentdel af inputområde) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Tidsforsinkelse | s | ≤ 1 | ||
| 6.1.6 | Nominel slagtidsfejl | % | Ikke over ±20 | ||
| 6.1.7 | Startkarakteristika | Normal start, når netspændingen falder til den negative grænseværdi | |||
| 6.1.8 | Fejl ved gentagelse af slagkontrol | Flerdrejning: ≤ ±5° | Vinkelslag: ≤ ±1° | Lineær slaglængde: ≤ ±1% | |
| 6.1.9 | Isolationsmodstand | MΩ | |||
| 6.1.9.1 | Mellem indgangsterminaler og hus | ≥20 | ≥50 | ||
| 6.1.9.2 | Mellem indgangsterminaler og effektterminaler | ≥50 | ≥50 | ||
| 6.1.9.3 | Mellem strømterminaler og hus | ≥50 | ≥50 | ||
| 6.1.10 | Isoleringsstyrke | Testspænding og -frekvens | Testspænding og -frekvens | Testspænding for elektronisk styrede, berøringsfri drevne aktuatorer i henhold til producentens krav | |
| 6.1.10.1 | Mellem indgangsterminaler og hus | 500 V, 50 Hz | 1500V, 50 Hz | ||
| 6.1.10.2 | Mellem indgangsterminaler og effektterminaler | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Mellem strømterminaler og hus | (Ingen nedbrud eller lysbue under testen) | Nominel spænding < 60V: 500 V, 50 Hz | Nominel spænding 60V ~ <130V: 1000V, 50 Hz | Nominel spænding 130V~<250V: 1500 V, 50 Hz |
| 6.1.11 | Temperaturstigning | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Langsigtet driftsstabilitet (efter 48 timers drift) | Grundlæggende fejl bør stadig opfylde 6.1.1 | Afvigelsen i positionsudgangssignalet skal stadig opfylde 6.1.2 | Hysteresen bør stadig opfylde 6.1.3 | |
| 6.1.13 | Maksimal og minimal kontrolmoment og repetitionsfejl for tryk | % | ≤ ±10 | ||
| 6.1.14 | Manuel-elektrisk omskiftermekanisme | Manuel-elektrisk omskiftning skal være nem og pålidelig; håndhjulet må ikke rotere under elektrisk drift. | |||
| 6.1.15 | Grundlæggende funktioner af intelligent type (kun gældende for intelligente aktuatorer) | ||||
| a) Displayfunktion | Normal | ||||
| b) Parameterindstillingsfunktion | Normal | ||||
| c) Konfigurationsfunktion på stedet | |||||
| 1) Skift kontakttilstand for at vise driftsstatus | Normal | ||||
| 2) Fjernbetjening og lokal kontaktstyringsfunktion | Normal | ||||
| d) Selvdiagnose af fejl og alarmfunktion: | |||||
| 1) Alarm for overophedning af motor | Normal | ||||
| 2) Alarm for strømafbrydelse | Normal | ||||
| e) Selvadaptiv funktion for effektfasesekvens | Normal | ||||
| f) Kontinuerlig målefunktion for udgangsmoment (tryk) | Normal | ||||
| 6.1.16 | Støj (ingen belastning) | ≤75 dB(A) | |||
| 6.1.17 | Trinløs (variabel frekvens) hastighedsregulering | Aktuatorens ubelastede hastighed kan kontinuerligt falde fra den nominelle hastighed til næsten nul; med 85% nominel belastning kan aktuatorens hastighed mindst falde til en tiendedel af den nominelle hastighed, med en hastighedsfejl på højst ±10%. | Gælder kun for trinløse aktuatorer med variabel frekvenshastighed. |
6.2 Ydeevnekrav påvirket af miljøfaktorer
Under påvirkning af miljøfaktorer bør aktuatorernes ydeevne stadig opfylde specifikationerne i tabel 2.
Tabel 2: Tekniske specifikationer for miljøfaktorers påvirkning
| Klausul nr. | Punkt | Enhed | Regulerende aktuatorer | Afbryderaktuatorer |
|---|---|---|---|---|
| 6.2.1 | Temperatureffekt (for hver 10°C ændring): | |||
| — Ændring af outputværdi i den laveste ende | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Ændring af outputværdi i den høje ende | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Fugtig varmepåvirkning (temperatur 40°C ± 2°C og luftfugtighed 91%~95%, efter 48 timers test af isolationsmodstand) | MΩ | ||
| — Mellem indgangsterminaler og hus | ≥2 | ≥2 | ||
| — Mellem indgangsterminaler og strømterminaler | ≥2 | ≥2 | ||
| — Mellem strømterminaler og hus | ≥2 | ≥2 | ||
| 6.2.3 | Effekt af strømspænding (når strømspændingen ændrer sig til de positive og negative grænser fra den nominelle værdi): | % | ||
| — Ændring af outputværdi i den laveste ende | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Ændring af outputværdi i den høje ende | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Mekanisk vibrationspåvirkning: | |||
| — Vibrationsfrekvens: 10Hz~150Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Forskydningsamplitude: 0,15 mm | — | Efter testen: Ingen løsning af fastgørelseselementer, ingen mekanisk skade | ||
| — Accelerationsamplitude: 20 m/s² | — | Efter testen: Ingen løsning af fastgørelseselementer, ingen mekanisk skade | ||
| 6.2.5 | Transportmiljøpåvirkning: | |||
| — Temperatur: | Høj temperatur: 55°C | Lav temperatur: -40°C | ||
| — Chok | Acceleration: 100 m/s² ±10 m/s² | Pulsgentagelsesfrekvens: 60 gange/min ~ 100 gange/min | Stødtider: 1000 ±100 gange | Frit faldhøjde: 100 mm |
| 6.2.6 | Immunitet over for radiofrekvenselektromagnetisk felt | |||
| — Frekvens: 80 MHz~1000 MHz, Afstand: 3 m, Feltstyrke: 3 V/m, AM 1 kHz, 80% modulation | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Udseende
Aktuatorens metaloverfladebelægning eller -plade skal være glat, intakt og fri for afskalning, ridser eller pletter. Fastgørelseselementer skal være fastgjorte, og bevægelige dele skal være fleksible og pålidelige. Aktuatorer med displayfunktioner skal have en klar, ubeskadiget skærm uden væskelækage, manglende tegn eller forvrænget tekst.
6.4 Kapslingens beskyttelsesgrad
Beskyttelsesgraden for den intelligente aktuators kabinet skal være mindst IP67 i henhold til GB4208-2008, og for almindelige aktuatorer skal den være mindst IP65.
6.5 Eksplosionssikker ydeevne
Den eksplosionssikre aktuators type, niveau og temperaturgruppe skal opfylde kravene i GB 3836.1 og GB 3836.2. Dens produktion og certificering skal overholde de nationale bestemmelser.
7 testmetoder
7. Testmetoder
7.1 Testbetingelser
7.1.1 Miljøforhold
7.1.1.1 Referenceatmosfæriske forhold
Aktuatorens referenceydelse bør testes under følgende atmosfæriske forhold:
Omgivelsestemperatur: 20°C ± 2°C;
Relativ luftfugtighed: 60% til 70%;
Atmosfærisk tryk: 86 kPa til 106 kPa.
7.1.1.2 Generelle atmosfæriske forhold
Når testene ikke udføres under referenceatmosfæriske forhold, anbefales det at udføre testene under følgende atmosfæriske forhold:
Omgivelsestemperatur: 15°C til 35°C;
Relativ luftfugtighed: 45% til 75%;
Atmosfærisk tryk: 86 kPa til 106 kPa.
7.1.1.3 Andre miljøforhold
Bortset fra Jordens magnetfelt, burde andre eksterne magnetfelter og mekaniske vibrationer være ubetydelige.
7.1.2 Strømforhold
7.1.2.1 Nominelle værdier
Som angivet i 4.2.2.
7.1.2.2 Tolerancer
Tolerancerne for testbetingelserne er som følger:
Nominel spænding: ±1%;
Nominel frekvens: ±1%;
Harmonisk indhold: mindre end 5%.
7.2 Generelle testforskrifter
7.2.1 Det testede produkt skal være i sin normale installationsposition. Strømforsyningen kan tilsluttes og forvarmes i 1 time for at lade den testede produkts indre temperatur stabilisere sig.
7.2.2 Nulpositionen for det testede produkt kan justeres før testen. Medmindre andet er angivet, må der ikke foretages justeringer under testen.
7.2.3 Medmindre andet er angivet, skal det testede produkt og det tilhørende testudstyr stabiliseres under referencearbejdsforhold, før der foretages målinger, og alle arbejdsforhold, der kan påvirke måleresultaterne, skal observeres og registreres.
7.2.4 Nøjagtigheden af standardinstrumenter, der anvendes i testene, skal angives i testrapporten, og den grundlæggende fejlgrænse skal være mindre end eller lig med en tredjedel af den grundlæggende fejlgrænse for det testede produkt. Instrumentets område skal stemme overens med området for de målte værdier.
7.2.5 Under testen skal strømindgangssignalet øges eller mindskes langsomt, idet det nærmer sig testpunkterne i samme retning, så der ikke sikres overskridelse. Det stigende signal skal betragtes som det positive slag, og det faldende signal som det omvendte slag.
7.2.6 Medmindre andet er angivet, skal aktuatorens udgangsaksel (stang) belastes med den nominelle belastning under testen. Belastningen betragtes som positiv, når dens aktionsretning falder sammen med udgangsakslens (stangens) bevægelsesretning; ellers betragtes den som negativ.
7.2.7 Medmindre andet er angivet, skal testmålepunkterne være ved 0%, 25%, 50%, 75% og 100% i inputområdet. Hvert testpunkt skal måles tre gange i både stigende og faldende signalretninger. Fabriksinspektion tillader måling af hvert testpunkt én gang.
7.2.8 Medmindre andet er angivet, bør de påvirkende faktorer for testen kun ændre sig inden for de specificerede arbejdsforhold. Alle andre arbejdsforhold bør forblive konstante under referenceforhold.
7.2.9 Hvis det ikke er muligt at udføre påvirkningsfaktortest under referenceatmosfæriske forhold på grund af visse forhold, kan testen udføres under generelle atmosfæriske forhold.
7.2.10 Medmindre andet er angivet, er det nominelle slaglængdeområde for testen som følger:
Multi-turn: 10 omdrejninger;
Vinkelslag: 90°;
Lineær slaglængde: 16 mm.
7.3 Grundlæggende fejl
Basisfejlen beregnes ved langsomt at øge eller mindske indgangssignalet, registrere indgangssignalværdierne og slaglængdeværdierne for udgangsakslen (stangen) i både positiv og omvendt slaglængderetning i henhold til formel (1).
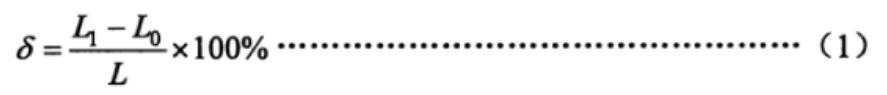
Formel (1)
Hvor:
δ: Grundlæggende fejl, %;
L1: Slaglængde for udgangsakslen (stangen) i grader (°), millimeter (mm) eller omdrejninger (r);
Lo: Teoretisk slaglængde for udgangsakslen (stangen) i grader (°), millimeter (mm) eller omdrejninger (r);
L: Nominelt slaglængdeområde for udgangsakslen (stang) i grader (°), millimeter (mm) eller omdrejninger (r).
Kontroller om grundfejlen ved hvert målepunkt overstiger den grænse, der er angivet i 6.1.1.
7.4 Grundlæggende afvigelse for positionsudgangssignal
Positionsudgangssignalet er forbundet til en belastningsimpedans på 250Ω, og aktuatoren køres til "helt lukket" position. Juster positionsudgangssignalet til 4 mA; kør aktuatoren til "helt åben" position, og juster positionsudgangssignalet til 20 mA. Kør derefter aktuatoren, og registrer positionsudgangssignalværdierne på hvert punkt i både positiv og omvendt slagretning. Grundafvigelsen beregnes i henhold til formel (2).
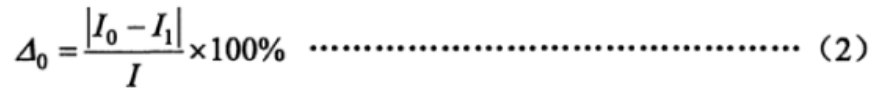
Formel (2)
Hvor:
△0: Grundafvigelse for positionsudgangssignal, %;
Io: Teoretisk værdi af positionsudgangssignalet i milliampere (mA);
I1: Målt værdi af positionsudgangssignalet i milliampere (mA);
I: Område for positionsudgangssignalet i milliampere (mA). (For 4 mA til 20 mA er I = 16 mA; for 0 mA til 20 mA er I = 20 mA).
Kontroller om den grundlæggende afvigelse ved hvert målepunkt overstiger den grænse, der er angivet i 6.1.2.
7.5 Hysterese
Aktuatorens hysterese bestemmes af den maksimale algebraiske forskel mellem de grundlæggende fejl for de fremadrettede og bagudrettede slag målt ved hvert testpunkt, som bestemt i 7.3 og 7.4.
7.6 Dødzone
For reguleringsaktuatorer skal dødzonen måles ved 25%, 50% og 75% af den nominelle slaglængde. Måletrinnene er som følger:
Øg (eller reducer) langsomt indgangssignalet, indtil der opstår en mærkbar ændring i slaglængden ved udgangsakslen (stangen), og registrer indgangssignalværdien på dette punkt I (mA);
Sænk (eller øg) derefter langsomt indgangssignalet i den modsatte retning, indtil der opstår en mærkbar ændring i slaglængden ved udgangsakslen (stangen), og registrer indgangssignalværdien I² (mA).
Dødzonen beregnes i henhold til formel (3).
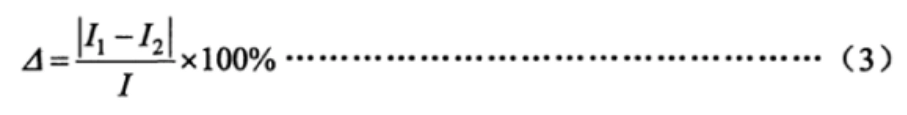
Formel (3)
Hvor:
△: Dødzone, %.
7.7 Tidsforsinkelse
Påfør et trinsignal på 15% i indgangsområdet til indgangssignalterminalen på den regulerende aktuator, brug et oscilloskop til at registrere indgangssignalkurven og positionsudgangssignalkurven, og observer tidsforskellen fra det indledende indgangssignal til starten af udgangssignalændringen for at se, om den overstiger den grænse, der er angivet i 6.1.5.
7.8 Nominel slagtidsfejl
Påfør 45% til 55% af den nominelle belastning på aktuatoren, påfør et trinsignal, der er tilstrækkeligt til at bevæge aktuatorens udgangsaksel (stang) gennem den nominelle slaglængde, og registrer den tid, det tager for udgangsakslen (stangen) at bevæge den nominelle slaglængde. Den nominelle slaglængdetidsfejl beregnes i henhold til formel (4).
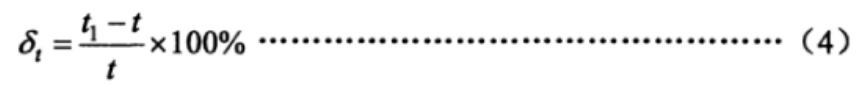
Formel (4)
Hvor:
δt: Nominel slagtidsfejl, %;
t1: Målt tid for udgangsakslen (stangen) til at bevæge sig med den nominelle slaglængde, i sekunder (s);
t: Teoretisk nominel slagtid i sekunder (s).
7.9 Startkarakteristika
Påfør en omvendt nominel belastning på aktuatorens udgangsaksel (stang), og ændr strømforsyningsspændingen til den nedre grænseværdi. Påfør derefter indgangssignalet, og observer, om aktuatoren kan starte normalt.
7.10 Repeterbarhedsfejl for slagstyringsmekanisme
For aktuatorer med slagreguleringsmekanisme skal udgangsakslen (stangen) belastes med 25% til 30% af den nominelle belastning, og aktuatoren skal skiftevis køre fremad og bagud fem gange. Observer og registrer slagværdierne for udgangsakslen (stangen), når slagreguleringsmekanismen skifter. Beregn fejlen for hver registreret værdi sammenlignet med basisværdien, og bestem, om fejlen overstiger den grænse, der er angivet i 6.1.8.
7.11 Isolationsmodstand
Under generelle atmosfæriske forhold og med aktuatoren ubelastet, afbryd strømforsyningen til det testede produkt og hold tænd/sluk-knappen i "tændt"-positionen. Kortslut indgangs- og strømterminalerne, og brug derefter en 500V DC isolationsmodstandstester til at måle isolationsmodstanden mellem terminalerne som angivet i 6.1.9.
7.12 Isoleringsstyrke
Under generelle atmosfæriske forhold og med aktuatoren ubelastet, afbryd strømforsyningen og hold tænd/sluk-knappen i "tændt"-positionen. Kortslut indgangs- og strømterminalerne, og øg derefter langsomt testspændingen fra nul til den angivne værdi i henhold til den spænding og frekvens, der er angivet i 6.1.10, og hold den i 1 minut. Observer, om der er nogen form for gennembrud eller buedannelse, sænk derefter langsomt testspændingen til nul, og afbryd teststrømmen.
7.13 Temperaturstigning
Før testen måles kuldemodstanden i motor- og effekttransformatorviklingerne ved hjælp af en bro, og kør derefter kontinuerligt i 12 timer i henhold til 7.14, og mål straks varmemodstanden i motor- og effekttransformatorviklingerne. Beregn temperaturstigningen i henhold til formel (5).
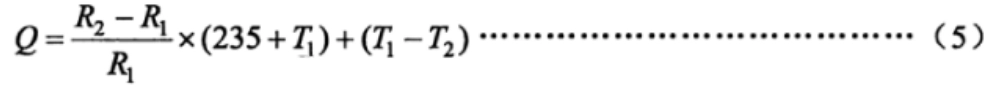
Formel (5)
Hvor:
Q: Temperaturstigning, i Celsius (°C);
R₂: Viklingens varmemodstand i ohm (Ω);
R₁: Kuldemodstand af viklingen, i ohm (Ω);
T1: Rumtemperatur under måling af kuldemodstand, i Celsius (°C);
T₂: Stuetemperatur under varm modstand
7.14 Langsigtet driftsstabilitet
Betjen aktuatoren inden for dens nominelle slaglængde og påfør 30% af den nominelle belastning med en arbejdscyklus på 20% til 80%. Udfør 48 timers drift som krævet i 4.2.6 med antallet af cyklusser pr. time. Efter testen skal det kontrolleres, om aktuatoren opfylder kravene i 6.1.12.
7.15 Maksimal og minimal kontrolmoment og trykreproducerbarhedsfejl
Testprocedure som følger: a) Installer aktuatoren på testbænken, indstil momentbeskyttelsesværdien i både åben og lukket retning til den maksimale styremoment- eller trykværdi, og belast gradvist aktuatoren, indtil en "momentoverbelastnings"- eller "trykoverbelastnings"-alarm udløses. Mål udgangsmoment- eller trykværdien. Mål tre gange i hver retning, og tag gennemsnitsværdien som basisværdi for udgangsmoment eller tryk. b) Installer aktuatoren på testbænken, indstil momentbeskyttelsesværdien i både åben og lukket retning til den minimale styremoment- eller trykværdi, og belast gradvist aktuatoren, indtil en "momentoverbelastnings"- eller "trykoverbelastnings"-alarm udløses. Mål udgangsmoment- eller trykværdien. Mål tre gange i hver retning, og tag gennemsnitsværdien som basisværdi for udgangsmoment eller tryk. c) Beregn reproducerbarhedsfejlen for styremomentet eller tryk i henhold til formel (6).
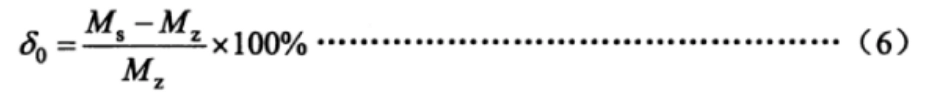
Formel 6:
I denne formel:
δ0: Reproducerbarhedsfejl for kontrolmoment eller -tryk i %
Ms: Målt udgangsmoment eller trykværdi i N·m (eller tryk i N)
Mz: Basisværdi for udgangsmoment eller -tryk i N·m (eller tryk i N).
7.16 Manuel-elektrisk afbrydermekanisme
Testprocedure som følger: a) Kontrol af tomgangskontakt. Skift aktuatoren fra elektrisk til manuel tilstand, drej håndhjulet for at dreje udgangsakslen med uret og mod uret i mindst én fuld omdrejning; betjen derefter aktuatoren elektrisk for at dreje udgangsakslen i begge retninger i mindst én fuld omdrejning. Gentag to gange, og bekræft, om kravene i 6.1.14 opfylder kravene. b) Kontrol af belastet kontakt. Installer aktuatoren på testbænken, juster beskyttelsesmomentet i både åben og lukket retning til det maksimale styremoment, og belast gradvist aktuatoren, indtil momentkontakten aktiveres. Efter stop, uden aflastning, gentag testen i del a) for at bekræfte, om kravene i 6.1.14 opfylder kravene.
7.17 Intelligente funktioner
7.17.1 Displayfunktion
Kontroller, om driftsparametrene, driftsstatusoplysningerne, fejlalarmerne og andre displayoplysninger er normale, og om displayindholdet er fuldstændigt og tydeligt via menneske-maskine-grænsefladen.
7.17.2 Parameterindstillingsfunktion
Uden at åbne det elektriske dæksel skal du kontrollere, om menneske-maskine-grænsefladen tillader indstilling af parametre som slaglængde, moment, kalibrering af strømindgangssignal og justering af udgangssignal.
7.17.3 Funktion til konfiguration på stedet
Uden at åbne det elektriske dæksel skal du bruge menneske-maskine-grænsefladen til at indstille aktuatorens 4-vejs kontaktudgange som følger: åben position lukket, åben position åben, lukket position lukket, lukket position åben. Start aktuatoren i åben og lukket position, og kontroller, om kontaktudgangene opfylder de indstillede krav.
Hvis relevant, kontrollér adfærden efter strømsvigt og juster parametre som f.eks. momentbeskyttelse.
7.17.4 Selvdiagnose af fejl og alarmfunktion
I tomgang skal du tilslutte strøm til aktuatoren og afbryde motortemperaturledningen fra aktuatorens styresystem for at kontrollere, om alarmen for overophedning af motoren er udløst.
7.17.5 Selvadaptiv funktion for effektsekvens
For aktuatorer, der bruger trefaset strøm, skal strømforsyningens fasefølge ændres, og det skal bekræftes, om koblingsretningen er korrekt i både lokal og fjernbetjeningstilstand.
7.17.6 Funktion til kontinuerlig måling af udgangsmoment (tryk)
Placer aktuatoren på testbænken, og under drift skal du kontinuerligt ændre det påførte drejningsmoment (tryk) for at observere, om de viste drejningsmoment- (tryk) værdier ændrer sig tilsvarende på menneske-maskine-grænsefladen.
7.18 Støj
I et rum med lukkede vinduer og døre og en baggrundsstøj på højst 45 dB, skal aktuatoren startes uden belastning, og støjen måles i en afstand af 1 meter fra aktuatorens overflade. Bekræft, at støjen opfylder kravene i 6.1.16.
7.19 Trinløs (frekvensomforming) hastighedsregulering
Indstil aktuatoren til at reducere hastigheden, når den når målpositionen, og test, om hastigheden ændrer sig inden for det angivne område ved forskellige belastningsforhold for at bekræfte dens overholdelse.
7.20 Miljømæssig temperaturpåvirkning
Aktuatoren skal placeres i et temperaturtestkammer under tomgang. Testtemperaturerne og testsekvensen er som følger:
Til aktuatorer med en omgivelsestemperatur på -10°C til 55°C:
20°C (reference), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Til aktuatorer med en omgivelsestemperatur på -20°C til 60°C:
20°C (reference), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Til aktuatorer med en omgivelsestemperatur på -30°C til 70°C:
20°C (reference), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
Hvis alle parter er enige, kan test udføres ved kun fire temperaturpunkter: 20°C (reference), maksimumtemperatur, minimumtemperatur og 20°C. Den tilladte tolerance ved hvert temperaturpunkt er ±2°C. Ved hvert temperaturpunkt skal temperaturen opretholdes i 2 timer for at give produktets interne komponenter mulighed for at opnå termisk stabilitet. Ved fulde slaglængdes positioner 0% og 100% skal de lave og høje værdier for proportionalstyrings- og positionssignaludgangen måles. Gennemsnittet af tre målinger ved hvert temperaturpunkt skal tages. Ændringerne i de lave og høje værdier ved hvert temperaturpunkt, når temperaturen ændres med 10°C, skal beregnes ved hjælp af formlerne (7) og (8), og det skal bekræftes, at resultaterne opfylder kravene i afsnit 6.2.1.
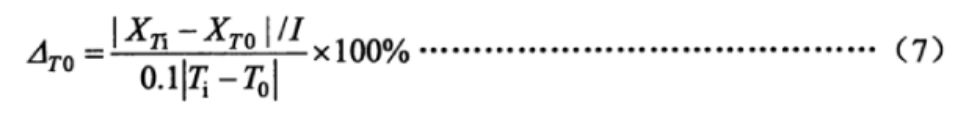
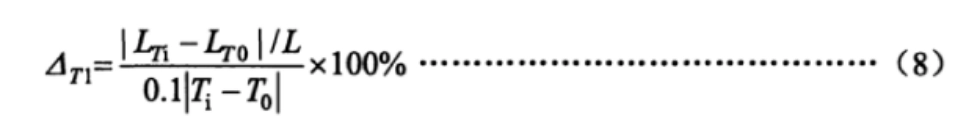
Hvor:
△T0Ændringen i de lave og høje værdier af positionsudgangssignalet, når temperaturen ændres med 10°C i %;
XTiDe målte lave og høje værdier for positionsudgangssignalet ved den tilstødende temperatur, i milliampere (mA);
XT0De målte lave og høje værdier for positionsudgangssignalet ved starttemperaturen, i milliampere (mA);
TiDen tilstødende temperatur, i grader Celsius (°C);
T0Starttemperaturen i grader Celsius (°C);
△T1Ændringen i udgangsakslens (stangens) lave og høje værdier, når temperaturen ændres med 10°C i %;
LTiDe målte lave og høje slaglængdeværdier for udgangsakslen (stangen) ved den tilstødende temperatur, i grader (°), millimeter (mm) eller omdrejninger (r);
LT0De målte lave og høje slaglængdeværdier for udgangsakslen (stangen) ved starttemperaturen, i grader (°), millimeter (mm) eller omdrejninger (r).
7.21 Fugtighedspåvirkning
Placer aktuatoren i et temperatur- og fugtighedskammer, hæv temperaturen til 40 °C ± 2 °C, og juster fugtigheden til 91%–95%, og hold den i 48 timer. Efter testen skal aktuatorens isolationsmodstand kontrolleres som angivet.
7.22 Indflydelse af strømforsyningsspænding
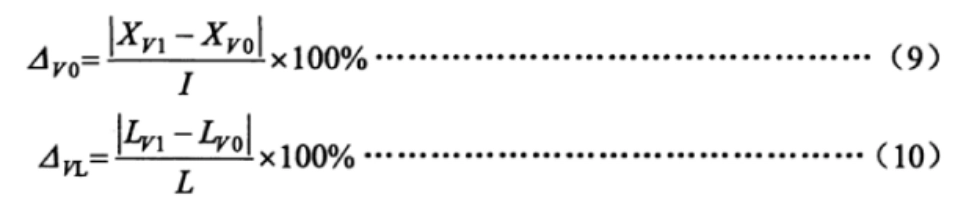
Under tomgang justeres aktuatorens strømforsyningsspænding fra den nominelle værdi til både den øvre og nedre grænseværdi. Ved positionerne 0% og 100% for fuld slaglængde måles de lave og høje værdier for de proportionale styre- og positionssignaludgange. Gennemsnittet af tre målinger på hvert punkt tages, og ændringerne i den nedre grænse og område beregnes ved hjælp af formlerne (9) og (10). Resultaterne skal verificeres for at opfylde kravene i afsnit 6.2.3.
Hvor:
△V0Ændringen i de lave og høje værdier af positionsudgangssignalet, når strømforsyningsspændingen ændres, i %;
XV1De målte lave og høje værdier for positionsudgangssignalet ved de øvre og nedre grænsespændinger, i milliampere (mA);
XV0De målte lave og høje værdier for positionsudgangssignalet ved den nominelle spænding, i milliampere (mA);
△VLÆndringen i udgangsakslens (stangens) lave og høje værdier, når strømforsyningsspændingen ændres, i %;
LV1De målte lave og høje slaglængdeværdier for udgangsakslen (stangen) ved de øvre og nedre grænsespændinger, i grader (°), millimeter (mm) eller omdrejninger (r);
LV0De målte lave og høje slaglængdeværdier for udgangsakslen (stangen) ved den nominelle spænding, i grader (°), millimeter (mm) eller omdrejninger (r).
7.23 Mekanisk vibrationspåvirkning
Aktuatoren er installeret på en vibrationsteststand under tomgang. Aktuatoren køres til både 0%- og 100%-positionerne for fuld slaglængde. Der påføres sweepfrekvensvibrationer med en frekvens på 10 Hz til 150 Hz i tre indbyrdes vinkelrette retninger for at identificere resonanspunktet. Hvis der findes et resonanspunkt, udføres vibrationstest ved resonansfrekvensen i 30 minutter. Hvis der ikke findes noget resonanspunkt, udføres en 30-minutters vibrationstest ved en frekvens på 150 Hz.
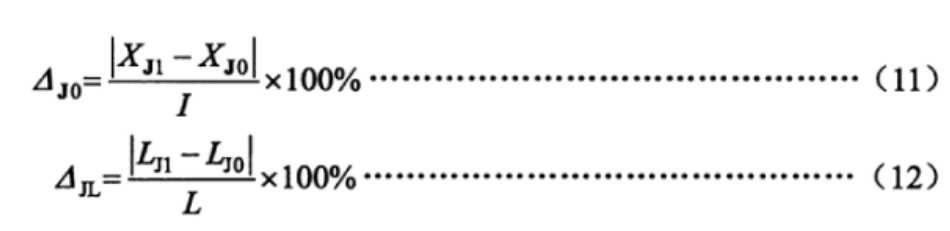
Under testen måles de lave og høje værdier for aktuatorens output. Ændringerne i de lave og høje værdier beregnes ved hjælp af formlerne (11) og (12). Resultaterne skal verificeres for at opfylde kravene i afsnit 6.2.4.
Hvor:
△J0Ændringen i de lave og høje værdier af positionsudgangssignalet på grund af mekanisk vibration i %;
XJ1De målte lave og høje værdier for positionsudgangssignalet under vibrationstesten, i milliampere (mA);
XJ0De målte lave og høje værdier for positionsudgangssignalet før vibrationstesten, i milliampere (mA);
△JLÆndringen i udgangsakslens (stangens) lave og høje værdier på grund af mekanisk vibration i %;
LJ1De målte lave og høje slaglængdeværdier for udgangsakslen (stangen) under vibrationstesten, i grader (°), millimeter (mm) eller rotationer (r);
LJ0De målte lave og høje slaglængdeværdier for udgangsakslen (stangen) før vibrationstesten, i grader (°), millimeter (mm) eller omdrejninger (r).
7.24 Transportens miljøpåvirkning
Temperatur-, stød- og fritfaldstest skal udføres i henhold til de testparametre, der er specificeret i afsnit 6.2.5 i denne standard, og metoderne i GB/T 25480. Efter testene kan nulpositionen justeres, efterfulgt af ydeevnetest og visuel inspektion.
Bemærk: Hvis testen for påvirkning af miljøtemperatur allerede er udført ved 55 °C (eller højere), kan højtemperaturtesten fravælges.
7.25 Immunitet over for radiofrekvenselektromagnetisk feltstråling
Under tomgang flyttes aktuatoren til 50%-positionen for fuld slaglængde. Et udstrålet elektromagnetisk felt i frekvensområdet 80 MHz til 1000 MHz med en intensitet på 3 V/m påføres i en afstand af 3 meter fra aktuatoren i overensstemmelse med kravene i GB/T 17626.3. Under denne test observeres og registreres ændringer i positionsfeedbackudgangssignalet eller udgangsakslens (stangens) slaglængdeværdier for at bekræfte, at værdierne opfylder kravene i afsnit 6.2.6 i denne standard.
7.26 Elektrisk immunitet over for hurtig transient/burst
Under tomgang flyttes aktuatoren til 50%-positionen for fuld slaglængde. Testspændingen påføres i henhold til kravene i GB/T 17626.4, med positive og negative 1000 V på strømforsyningsterminalen og positive og negative 500 V på signalindgangsterminalen. Under denne test observeres og registreres ændringerne i positionsfeedbackudgangssignalet eller udgangsakslens (stangens) slaglængdeværdier for at bekræfte, at værdierne opfylder kravene i afsnit 6.2.7 i denne standard.
7.27 Immunitet overspænding (impuls)
Under tomgang flyttes aktuatoren til 50%-positionen for fuld slaglængde. En positiv og negativ 1 kV spænding påføres mellem aktuatorens strømforsyningsledning og jord i henhold til GB/T 17626.5. Under denne test observeres og registreres ændringerne i positionsfeedbackudgangssignalet eller udgangsakslens (stangens) slaglængdeværdier for at bekræfte, at værdierne opfylder kravene i afsnit 6.2.8 i denne standard.
7.28 Immunitet over for elektrostatisk afladning
Under tomgang flyttes aktuatoren til 50%-positionen for fuld slaglængde. Aktuatorens skal er sikkert jordet. Positiv og negativ 4 kV kontaktudladning og derefter positiv og negativ 8 kV luftudladning påføres aktuatoren i henhold til kravene i GB/T 17626.2. Under denne test observeres og registreres ændringerne i positionsfeedbackudgangssignalet eller udgangsakslens (stangens) slaglængdeværdier for at bekræfte, at værdierne opfylder kravene i afsnit 6.2.9 i denne standard.
7.29 Immunitet over for magnetfelt i strømfrekvensen
Under ubelastede forhold placeres aktuatoren på den eksterne magnetfeltteststand og flyttes til 50%-positionen for fuld slaglængde. Magnetfeltstyrken er 400 A/m, og testretningerne er X/Y/Z i overensstemmelse med GB/T 17626.8. Under denne test observeres og registreres ændringerne i positionsfeedbackudgangssignalet eller udgangsakslens (stangens) slaglængdeværdier for at bekræfte, at værdierne opfylder kravene i afsnit 6.2.10 i denne standard.
7.30 Optræden
Visuelle og taktile metoder bør anvendes til at kontrollere, om overfladen er plan og glat, uden revner, grater eller andre defekter, der påvirker udseendet. Overfladebelægningen skal være sikkert fastgjort, flad, glat og ensartet i farven, uden oliepletter, fordybninger eller andre mekaniske skader. For aktuatorer med displayfunktioner skal displayet være tydeligt synligt uden manglende tegn.
7.31 Kapslingsbeskyttelsesniveau
IP67- eller IP65-kapslingsbeskyttelsestesten skal udføres i henhold til metoden specificeret i GB 4208—2008.
7.32 Eksplosionssikker ydeevne
Eksplosionssikre tests bør udføres af en nationalt anerkendt testenhed i henhold til kravene i GB 3836.1 og GB 3836.2.
8 Inspektionsregler
8.1 Fabriksinspektion:
Hver aktuator skal inspiceres og godkendes af producentens kvalitetskontrolafdeling. Først når inspektionsafdelingen har udstedt et produktoverensstemmelsescertifikat, kan produktet sendes.
Fabriksinspektionspunkterne er specificeret i tabel 3.
8.2 Typeprøvning:
Typeprøvning bør udføres under følgende omstændigheder:
Identifikation af nyudviklede produkter.
For produkter i normal produktion, hvis der er væsentlige ændringer i struktur, materialer eller processer, der kan påvirke produktets ydeevne.
Hvis det kræves af relevante nationale myndigheder.
Hvis produktet har været udgået i mere end et år.
Hvis produktet har været i kontinuerlig produktion i mere end tre år.
Under typeprøvning skal prøveudtagningsmetoden overholde bestemmelserne i GB/T 18271.1—2000, afsnit 6.7.
8.3 InspektionspunkterTabel 3 viser de specifikke punkter til fabriksinspektion og typeprøvning, med angivelse af hvilke punkter der gælder for hvilken type aktuator (justerbar eller afbrydertype). Inspektionspunkterne omfatter fejl, repeterbarhedsfejl, isolationsmodstand osv.
Inspektionselementer
| Ingen. | Punkt | Fabrikinspektion | Typeinspektion | Justeringstype | Skiftetype | Tekniske krav | Testmetode |
|---|---|---|---|---|---|---|---|
| 1 | Grundlæggende fejl | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Positionsudgangssignal Grundlæggende afvigelse | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Hysterese | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Død zone | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Tidsforsinkelse | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Nominel slagtidsfejl | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Startkarakteristika | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Reproducerbarhedsfejl for slagkontrolmekanisme | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Isolationsmodstand | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Isoleringsstyrke | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Temperaturstigning | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Langsigtet driftsstabilitet | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Maksimal og minimal kontrolmoment og trykreproducerbarhedsfejl | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Manuel-elektrisk omskiftermekanisme | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Grundlæggende funktioner af intelligent type | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Støj | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Trinløs (frekvens) hastighedsregulering | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Miljømæssig temperaturpåvirkning | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Fugtig varmepåvirkning | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Strømforsyningens spændingspåvirkning | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Mekanisk vibrationspåvirkning | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Transportens miljøpåvirkning | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Immunitet over for radiofrekvens, elektromagnetisk feltstråling | * | * | 6.2.6 | 7.25 | ||
| 24 | Immunitet over for elektriske hurtige transienter/bursts | * | * | 6.2.7 | 7.26 | ||
| 25 | Immunitet over for overspænding (påvirkning) | * | * | 6.2.8 | 7.27 | ||
| 26 | Immunitet over for elektrostatisk udladning | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Immunitet over for magnetfelt i strømfrekvensen | — | * | * | 6.2.10 | 7.29 | |
| 28 | Udseende | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Beskyttelsesniveau for kabinet | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Eksplosionssikker ydeevne | — | △ | △ | 6.5 | 7.32 |
Note:
“△” angiver en vare, der skal inspiceres.
"—" angiver en vare, der ikke kræver inspektion.
"*" angiver, at punktet kun gælder for intelligente aktuatorer.
9 Mærkning, emballering og opbevaring
9.1 Mærkning:
Et navneskilt skal anbringes et synligt sted på aktuatoren med følgende oplysninger:
Producentens navn og varemærke.
Produktnavn og model.
Produktets vigtigste tekniske parametre.
Driftsmiljøets temperatur.
Beskyttelsesniveau.
Strømforsyningsforhold (spænding, strøm og frekvens).
Produktionsdato og serienummer.
For eksplosionssikre aktuatorer skal typeskiltet, udover ovenstående, også vise:
Det nationale eksplosionssikre symbol i øverste højre hjørne.
Eksplosionssikker kvalitet.
Nummer på eksplosionssikkert certifikat.
9.2 Emballage:
Produkterne skal emballeres i henhold til kravene i GB/T 13384. Emballagen skal indeholde et produktcertifikat, relevante tekniske dokumenter og en pakkeliste.
Pakkelisten skal indeholde følgende oplysninger og være stemplet med inspektionspersonalets segl:
Producentens navn og adresse.
Produktnavn og model.
Navnene og mængderne af de vedhæftede dokumenter.
Produktcertifikat.
Mængde af pakkede varer.
Pakningsdato.
Emballagen skal mærkes med følgende oplysninger:
Producentens navn.
Produktnavn og model.
Instruktioner som "Denne side opad", "Håndter med forsigtighed" osv.
Bruttovægt og udvendige dimensioner (længde × bredde × højde).
9.3 Opbevaring:
Produkterne skal opbevares i et ventileret indendørs miljø med en temperatur på -10°C til 45°C og en relativ luftfugtighed, der ikke overstiger 85%. Opbevaringsmiljøet må ikke indeholde skadelige stoffer, der kan forårsage korrosion på produkterne.
Disse regler sikrer aktuatorernes kvalitet og ydeevne og forhindrer skader under transport og opbevaring.