

Tabla de conținut
Prefaţă
1 Domeniu de aplicare
2 Referințe normative
3 Termeni și definiții
4 Clasificarea produselor și parametrii de bază
4.1 Clasificarea produselor
4.2 Parametri de bază
5 Funcții de bază ale actuatoarelor inteligente
5.1 Funcția de afișare
5.2 Funcția de setare a parametrilor
5.3 Funcția de configurare la fața locului
5.4 Autodiagnosticarea defecțiunilor și funcția de alarmă
5.5 Funcția de comunicare
5.6 Alte funcții
6 Cerințe
6.1 Cerințe de performanță de bază
6.2 Cerințe de performanță afectate de factorii de influență
6.3 Aspect
6.4 Nivelul de protecție al carcasei
6.5 Performanță antiexplozie
7 metode de testare
7.1 Condiții de testare
7.2 Prevederi generale privind testarea
7.3 Eroare de bază
7.4 Abaterea de bază a semnalului de ieșire a poziției
7.5 Histerezis
7.6 Zonă moartă
7.7 Întârziere temporală
7.8 Eroare de timp nominal al cursei
7.9 Caracteristici de pornire
7.10 Eroarea de repetabilitate a mecanismului de control al cursei
7.11 Rezistența izolației
7.12 Rezistența izolației
7.13 Creșterea temperaturii
7.14 Stabilitate pe termen lung
7.15 Eroare maximă și minimă de repetabilitate a cuplului de control și a împingerii
7.16 Mecanism de comutare manual-electric
7.17 Funcții de bază ale actuatoarelor inteligente
7.18 Zgomot
7.19 Reglarea continuă a vitezei (frecvenței)
7.20 Influența temperaturii mediului
7.21 Influența umidității și a căldurii
7.22 Influența tensiunii de alimentare
7.23 Influența vibrațiilor mecanice
7.24 Influența mediului de transport
7.25 Imunitate la interferențe electromagnetice la câmpuri de radiofrecvență
7.26 Imunitate electromagnetică la impulsuri electrice tranzitorii rapide
7.27 Imunitate la supratensiune (impact)
7.28 Imunitate la descărcări electrostatice
7.29 Imunitate la câmpul magnetic de frecvență industrială
7.30 Apariție
7.31 Nivelul de protecție al carcasei
7.32 Performanță antiexplozie
8 Reguli de inspecție
8.1 Inspecția fabricii
8.2 Test de tip
9 Marcare, ambalare și depozitare
9.1 Marcare
9.2 Ambalare
9.3 Depozitare
Tabelul 1 Indicatori tehnici de performanță de bază
Tabelul 2 Indicatori tehnici afectați de factorii de influență
Tabelul 3 Elemente de inspecție
Prefaţă
Acest standard a fost elaborat conform regulilor prevăzute în GB/T1.1—2009.
Acest standard înlocuiește JB/T 8219—1999 „Actuatoare electrice pentru sisteme de măsurare și control al proceselor industriale”. Principalele modificări tehnice față de JB/T 8219—1999 sunt următoarele:
Titlul standardului a fost schimbat;
Referințele normative au fost actualizate (a se vedea Capitolul 2);
În clasificarea produselor, clasificarea inițială bazată pe relația dintre intrarea și ieșirea actuatorului este schimbată în clasificare după metoda de control, împărțind-o în actuatoare de tip comutator și actuatoare de tip reglare (vezi 4.1.2); a fost adăugată o metodă bazată pe modul de acționare a motorului (vezi 4.1.4); indicatorii „caracteristici de amortizare, joc și zonă inactivă” din versiunea din 1999 au fost eliminați (vezi 4.2 din versiunea din 1999);
„Semnalul de intrare al actuatorului proporțional” din standardul original este modificat la semnalul de intrare preferat pentru actuatoarele de tip regulator și actuatoarele de tip comutator (a se vedea 4.2.5);
Au fost adăugate funcții de bază ale actuatoarelor inteligente (vezi Capitolul 5);
Gradele de precizie au fost modificate de la „Nivelul 1, 2,5, 5” inițial la „Nivelul 0,5, 1,0, 1,5, 2,5” (a se vedea tabelul 1); termenii „actuatoare electrice proporționale” și „actuatoare electrice integrale” din tabelul 1 original au fost modificați în „actuatoare de tip reglare” și „actuatoare de tip comutator”;
Cerințele includ acum „erori maxime și minime de repetabilitate a cuplului de control și a împingerii”, „funcțiile de bază ale actuatoarelor inteligente”, „imunitatea la radiațiile câmpului electromagnetic RF”, „imunitatea la grupul de impulsuri tranzitorii rapide electrice”, „imunitatea la supratensiune (impact)”, „imunitatea la descărcări electrostatice” și „imunitatea la câmpul magnetic de frecvență industrială” (a se vedea 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Unele metode de testare au fost modificate sau adăugate, cum ar fi creșterea temperaturii (vezi 7.13), efectele temperaturii mediului ambiant (vezi 7.20), efectele tensiunii de alimentare (vezi 7.22) etc.
Acest standard este propus de Federația Industriei Mașinilor din China și se află sub jurisdicția Comitetului Tehnic Național pentru Măsurarea și Controlul Proceselor Industriale și Standardizare a Automatizării (SAC/TC124).
Actuatoare electrice generale și inteligente pentru sisteme de control al proceselor industriale
1 Domeniu de aplicare
Acest standard specifică clasificarea produselor, cerințele, metodele de testare, regulile de inspecție, marcarea, ambalarea și depozitarea actuatoarelor electrice obișnuite și inteligente utilizate în sistemele de control al proceselor industriale (denumite în continuare actuatoare).
Acest standard se aplică tuturor tipurilor de actuatoare alimentate de motoare, inclusiv actuatoare cu cursă unghiulară, cu cursă liniară și multitură.
2 Referințe normative
Următoarele documente sunt esențiale pentru aplicarea acestui document. Referințele datate sunt aplicabile acestui document numai în versiunile specificate. Pentru referințele nedatate, se aplică cea mai recentă versiune (inclusiv toate modificările).
GB 3836.1 Atmosfere explozive Partea 1: Cerințe generale privind echipamentele
GB 3836.2 Atmosfere explozive Partea 2: Echipamente protejate prin carcase antideflagrante „d”
GB 4208-2008 Grad de protecție a carcasei (cod IP)
GB/T 13384 Condiții tehnice generale pentru ambalarea produselor electromecanice
GB/T 17626.2 Test de compatibilitate electromagnetică și tehnici de măsurare Test de imunitate la descărcări electrostatice
GB/T 17626.3 Testarea compatibilității electromagnetice și tehnici de măsurare Testarea imunității la câmpul electromagnetic RF radiat
GB/T 17626.4 Test de compatibilitate electromagnetică și tehnici de măsurare Test de imunitate la tranzitorii electrice rapide/explozii
GB/T 17626.5 Test de compatibilitate electromagnetică și tehnici de măsurare Test de imunitate la supratensiune (șoc)
GB/T 17626.8 Test de compatibilitate electromagnetică și tehnici de măsurare Test de imunitate la câmp magnetic de frecvență industrială
GB/T 18271.1—2000 Metode și proceduri generale pentru evaluarea performanței dispozitivelor de măsurare și control al proceselor Partea 1: Principii generale
GB/T 25480 Condiții de mediu de bază și metode de testare pentru transportul și depozitarea instrumentelor și contoarelor
GB/T 26815—2011 Terminologie instrumentație automată industrială Terminologie actuatoare
3 Termeni și definiții
Termenii și definițiile din GB/T 26815-2011, precum și cele de mai jos, se aplică acestui document.
Cuplu maxim de controlCuplul maxim pe care actuatorul îl poate controla în timpul funcționării.
Cuplu minim de controlCuplul minim pe care actuatorul îl poate controla în timpul funcționării.
Control maxim de tracțiune: Forța de împingere maximă pe care actuatorul o poate controla în timpul funcționării.
Tracțiune minimă de control: Forța minimă de împingere pe care actuatorul o poate controla în timpul funcționării.
4 Clasificarea produselor și parametrii de bază
4.1 Clasificarea produselor
4.1.1 Clasificare după tipul de deplasare la ieșire
Actuatoarele sunt clasificate în funcție de tipul de deplasare la ieșire astfel:
Cursă unghiulară
Cursă liniară
Multi-tură
4.1.2 Clasificare prin metoda de control
Actuatoarele sunt clasificate după metoda de control în:
Tip comutator
Tip de reglare
4.1.3 Clasificare după mediul de lucru
Actuatoarele sunt clasificate în funcție de mediul de lucru astfel:
Tip convențional
Tip rezistent la explozie
(Notă: Pot fi utilizate și alte tipuri în funcție de cerințe.)
4.1.4 Clasificare după modul de acționare a motorului
Actuatoarele sunt clasificate în funcție de modul de acționare a motorului astfel:
Tip de contact mecanic
Tip electronic fără contact
4.2 Parametri de bază
4.2.1 Condiții de mediu de lucru
Actuatoarele ar trebui să poată funcționa în următoarele condiții:
Temperatura ambientală: -10°C ~ 55°C sau -20°C ~ 60°C sau -30°C ~ 70°C
Umiditate relativă: nu depășește 95%
Presiune atmosferică: 86 kPa ~ 106 kPa
(Notă: Pentru actuatoarele utilizate în medii speciale, condițiile de lucru trebuie determinate prin consultare între utilizator și producător.)
4.2.2 Condiții de alimentare cu energie electrică
Actuatoarele utilizează următoarele surse de alimentare pentru funcționare:
CA: Monofazat (220±22)V; Trifazat (380±38)V; Frecvență (50±0,5)Hz; Conținut armonic mai mic de 5%.
CC: (24±2,4)V; (48±4,8)V; Valoarea de vârf a ondulației mai mică de 5% a tensiunii de alimentare.
(Notă: Pentru condiții speciale de alimentare, utilizatorul și producătorul trebuie să consulte.)
4.2.3 Sarcină nominală
Sarcina nominală pentru actuatoare este aleasă de preferință din următoarele serii:
Cursă unghiulară [unitate: Newton-metri (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Cursă liniară [unitate: Newtoni (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Multi-tură [unitate: Newton-metri (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Notă: Producătorii pot selecta alte serii în funcție de condițiile reale.)
4.2.4 Cursa nominală
Valoarea nominală a cursei pentru actuatoare este aleasă de preferință din următoarele serii:
Cursă unghiulară [unitate: grade (°)]: 50, 70, 90, 120, 270, …
Cursă liniară [unitate: milimetri (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Multi-tură [unitate: ture (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Notă: Producătorii pot selecta alte serii în funcție de condițiile reale.)
4.2.5 Semnal de intrare
4.2.5.1 Actuatoare de tip reglabil de preferință ar trebui să utilizeze următorul semnal de intrare:
4 mA ~ 20 mA CC
(Notă: Pot fi selectate și alte semnale de intrare în funcție de cerințele utilizatorului.)
4.2.5.2 Actuatoare de tip comutator de preferință ar trebui să utilizeze următoarele semnale de intrare:
Contact pasiv, 24V CC, 220V CA
(Notă: Pot fi selectate și alte semnale de intrare în funcție de cerințele utilizatorului.)
4.2.6 Frecvența de comutare
Actuatorul funcționează sub un ciclu de funcționare intermitent reversibil. Când ciclul de funcționare este între 20% și 80%, numărul de comutări pe oră este ales din următoarele serii: 100, 320, 630, 1200, 1800.
Nota 1: Ciclul de funcționare se referă la raportul dintre timpul de pornire al motorului actuatorului și timpul ciclului de oprire a motorului, exprimat ca procent.
Nota 2: Ciclul de funcționare, frecvența de comutare și timpul de comutare pe oră pot fi specificate diferit în funcție de cerințele utilizatorului.
5 Funcții de bază ale actuatoarelor inteligente
5.1 Funcția de afișare
Actuatoarele inteligente pot afișa parametri operaționali, informații despre starea de funcționare, interogări de semnal, alarme de defecțiune etc., prin intermediul unei interfețe om-mașină, în chineză (sau în alte limbi, în funcție de cerințele utilizatorului).
5.2 Funcția de setare a parametrilor
Actuatoarele inteligente pot seta parametri de lucru precum cursa și cuplul prin intermediul interfeței om-mașină. De asemenea, pot calibra semnale de ieșire de curent de 4mA-20mA.
5.3 Funcția de configurare la fața locului
Actuatoarele inteligente trebuie să aibă cel puțin următoarele funcții de configurare la fața locului:
Setarea la fața locului a modului de contact al comutatorului pentru afișarea stării de funcționare
Setarea la fața locului a modurilor de control atât pentru controlul de la distanță, cât și pentru cel local
5.4 Autodiagnosticarea defecțiunilor și funcția de alarmă
Actuatoarele inteligente pot autodiagnostica condițiile anormale care apar în timpul funcționării (de exemplu, supraîncălzirea motorului, pierderea fazei de alimentare, blocarea supapelor) și pot afișa automat informații despre defecțiuni la nivel local și pot emite alarme de la distanță.
5.5 Funcția de comunicare
Actuatoarele inteligente pot fi echipate cu interfețe opționale de comunicație digitală pentru controlul comunicației prin magistrală de câmp. Protocolul magistralei de câmp utilizat trebuie testat de o agenție de testare autorizată relevantă pentru a confirma dacă respectă standardele corespunzătoare pentru magistrală de câmp.
5.6 Alte funcții
Actuatoarele inteligente pot avea și următoarele funcții:
Cel puțin 4 ieșiri de contact de comutare (cu nu mai puțin de 2 contacte de comutare care își păstrează starea după întreruperea alimentării)
Funcție de autoadaptare a secvenței fazelor de putere
Senzorii de poziție ar trebui să fie, de preferință, encodere absolute fără contact care nu necesită suport de baterie.
Senzorii de cuplu pot măsura continuu cuplul de ieșire al actuatorului (împingere)
Pentru controlul de înaltă precizie sau cazurile care necesită controlul vitezei în mai multe etape, ar trebui preferate actuatoarele cu funcții de control al vitezei (frecvență) fără trepte.
6 Cerințe
6.1 Cerințe de performanță de bază
Performanța de bază a actuatoarelor trebuie să îndeplinească specificațiile din Tabelul 1.
Tabelul 1: Specificații tehnice pentru performanța de bază
| Clauza nr. | Articol | Unitate | Actuatoare de reglare | Actuatoare de comutare | Observații |
|---|---|---|---|---|---|
| Grad 0,5 | Gradul 1.0 | Gradul 1,5 | |||
| 6.1.1 | Eroare de bază | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Eroare semnal de ieșire poziție | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Histerezis | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Zonă inactivă (procent din intervalul de intrare) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Întârziere de timp | s | ≤ 1 | ||
| 6.1.6 | Eroare nominală a timpului de cursă | % | Nu depășește ±20 | ||
| 6.1.7 | Caracteristicile de pornire | Pornire normală când tensiunea de alimentare scade la valoarea limită negativă | |||
| 6.1.8 | Eroare de repetare a controlului mișcării | Multi-turare: ≤ ±5° | Cursă unghiulară: ≤ ±1° | Cursă liniară: ≤ ±1% | |
| 6.1.9 | Rezistența izolației | MΩ | |||
| 6.1.9.1 | Între bornele de intrare și carcasă | ≥20 | ≥50 | ||
| 6.1.9.2 | Între bornele de intrare și bornele de alimentare | ≥50 | ≥50 | ||
| 6.1.9.3 | Între bornele de alimentare și carcasă | ≥50 | ≥50 | ||
| 6.1.10 | Rezistența izolației | Tensiunea și frecvența de testare | Tensiunea și frecvența de testare | Tensiune de testare pentru actuatoare controlate electronic, acționate fără contact, conform cerințelor producătorului | |
| 6.1.10.1 | Între bornele de intrare și carcasă | 500 V, 50 Hz | 1500V, 50 Hz | ||
| 6.1.10.2 | Între bornele de intrare și bornele de alimentare | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | Între bornele de alimentare și carcasă | (Fără defecțiuni sau arc electric în timpul testării) | Tensiune nominală < 60V: 500 V, 50 Hz | Tensiune nominală 60V~<130V: 1000V, 50 Hz | Tensiune nominală 130V~<250V: 1500 V, 50 Hz |
| 6.1.11 | Creșterea temperaturii | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Stabilitate în funcționare pe termen lung (după 48 de ore de funcționare) | Eroarea de bază ar trebui să respecte în continuare 6.1.1 | Abaterea semnalului de ieșire a poziției ar trebui să respecte în continuare 6.1.2 | Histerezisul ar trebui să respecte în continuare 6.1.3 | |
| 6.1.13 | Eroare de repetiție a cuplului de control și a tracțiunii maxime și minime | % | ≤ ±10 | ||
| 6.1.14 | Mecanism de comutare manual-electric | Comutarea manuală-electrică trebuie să fie ușoară și fiabilă; roata de mână nu trebuie să se rotească în timpul funcționării electrice. | |||
| 6.1.15 | Funcții de bază de tip inteligent (aplicabile numai actuatoarelor inteligente) | ||||
| a) Funcția de afișare | Normal | ||||
| b) Funcția de setare a parametrilor | Normal | ||||
| c) Funcția de configurare la fața locului | |||||
| 1) Comutare mod contact pentru afișarea stării de funcționare | Normal | ||||
| 2) Funcția de control al comutatorului de la distanță și local | Normal | ||||
| d) Autodiagnosticare defecțiuni și funcție de alarmă: | |||||
| 1) Alarmă de supraîncălzire a motorului | Normal | ||||
| 2) Alarmă de pierdere a fazei de alimentare | Normal | ||||
| e) Funcția autoadaptivă a secvenței fazelor de putere | Normal | ||||
| f) Funcție de măsurare continuă a cuplului de ieșire (împingere) | Normal | ||||
| 6.1.16 | Zgomot (fără sarcină) | ≤75 dB(A) | |||
| 6.1.17 | Reglare continuă a vitezei (frecvență variabilă) | Turația actuatorului în gol poate scădea continuu de la turația nominală până aproape de zero; cu sarcina nominală 85%, turația actuatorului poate scădea cel puțin la o zecime din turația nominală, eroarea de viteză nedepășind ±10%. | Aplicabil numai pentru actuatoarele cu viteză variabilă fără trepte. |
6.2 Cerințe de performanță afectate de factorii de mediu
Sub influența factorilor de mediu, performanța actuatoarelor ar trebui să respecte în continuare specificațiile din Tabelul 2.
Tabelul 2: Specificații tehnice pentru impactul factorilor de mediu
| Clauza nr. | Articol | Unitate | Actuatoare de reglare | Actuatoare de comutare |
|---|---|---|---|---|
| 6.2.1 | Efectul temperaturii (pentru fiecare schimbare de 10°C): | |||
| — Modificarea valorii inferioare a ieșirii | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Modificarea valorii maxime de ieșire | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Impact la căldură umedă (Temperatură 40°C ± 2°C și Umiditate 91%~95%, Rezistență de izolație după 48h de testare) | MΩ | ||
| — Între terminalele de intrare și carcasă | ≥2 | ≥2 | ||
| — Între bornele de intrare și bornele de alimentare | ≥2 | ≥2 | ||
| — Între bornele de alimentare și carcasă | ≥2 | ≥2 | ||
| 6.2.3 | Impactul tensiunii de alimentare (când tensiunea de alimentare se modifică la limitele pozitive și negative față de valoarea nominală): | % | ||
| — Modificarea valorii inferioare a ieșirii | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Modificarea valorii maxime de ieșire | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Impactul vibrațiilor mecanice: | |||
| — Frecvență de vibrații: 10Hz~150Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Amplitudine de deplasare: 0,15 mm | — | După test: Nicio slăbire a elementelor de fixare, nicio deteriorare mecanică | ||
| — Amplitudinea accelerației: 20 m/s² | — | După test: Nicio slăbire a elementelor de fixare, nicio deteriorare mecanică | ||
| 6.2.5 | Impactul asupra mediului de transport: | |||
| — Temperatură: | Temperatură maximă: 55°C | Temperatură scăzută: -40°C | ||
| — Șoc | Accelerație: 100m/s² ±10m/s² | Frecvența de repetiție a impulsurilor: 60 ori/min ~ 100 ori/min | Timpi de șoc: 1000 ± 100 de ori | Înălțime de cădere liberă: 100 mm |
| 6.2.6 | Imunitate la câmp electromagnetic de radiofrecvență | |||
| — Frecvență: 80 MHz~1000 MHz, Distanță: 3 m, Intensitate câmp: 3 V/m, AM 1 kHz, Modulație 80% | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Aspect
Suprafața metalică sau placarea actuatorului trebuie să fie netedă, intactă și fără exfoliere, zgârieturi sau pete. Elementele de fixare trebuie să fie sigure, iar piesele mobile trebuie să fie flexibile și fiabile. Actuatoarele cu funcții de afișare trebuie să aibă un ecran clar, nedeteriorat, fără scurgeri de lichid, caractere lipsă sau text denaturat.
6.4 Gradul de protecție al carcasei
Gradul de protecție al carcasei actuatorului inteligent nu trebuie să fie mai mic de IP67, conform standardului GB4208-2008, iar pentru actuatoarele obișnuite, nu trebuie să fie mai mic de IP65.
6.5 Performanță antiexplozie
Tipul, nivelul și grupa de temperatură a actuatorului antiexplozie trebuie să îndeplinească cerințele GB 3836.1 și GB 3836.2. Producția și certificarea acestuia trebuie să respecte reglementările naționale.
7 metode de testare
7. Metode de testare
7.1 Condiții de testare
7.1.1 Condiții de mediu
7.1.1.1 Condiții atmosferice de referință
Performanța de referință a actuatorului trebuie testată în următoarele condiții atmosferice:
Temperatura ambiantă: 20°C ± 2°C;
Umiditate relativă: 60% până la 70%;
Presiune atmosferică: 86 kPa până la 106 kPa.
7.1.1.2 Condiții atmosferice generale
Când testele nu sunt efectuate în condiții atmosferice de referință, se recomandă efectuarea testelor în următoarele condiții atmosferice:
Temperatura ambiantă: 15°C până la 35°C;
Umiditate relativă: 45% până la 75%;
Presiune atmosferică: 86 kPa până la 106 kPa.
7.1.1.3 Alte condiții de mediu
Cu excepția câmpului magnetic al Pământului, alte câmpuri magnetice externe și vibrațiile mecanice ar trebui să fie neglijabile.
7.1.2 Condiții de alimentare
7.1.2.1 Valori nominale
Conform specificațiilor de la punctul 4.2.2.
7.1.2.2 Toleranțe
Toleranțele pentru condițiile de testare sunt următoarele:
Tensiune nominală: ±1%;
Frecvență nominală: ±1%;
Conținut armonic: mai puțin de 5%.
7.2 Reglementări generale de testare
7.2.1 Produsul testat trebuie să fie în poziția sa normală de instalare. Sursa de alimentare poate fi conectată și preîncălzită timp de 1 oră pentru a permite stabilizarea temperaturii interne a produsului testat.
7.2.2 Poziția zero a produsului testat poate fi ajustată înainte de testare. Cu excepția cazului în care se specifică altfel, nu trebuie efectuată nicio ajustare în timpul testului.
7.2.3 Dacă nu se specifică altfel, produsul testat și echipamentul de testare aferent trebuie stabilizate în condiții de lucru de referință înainte de efectuarea măsurătorilor, iar toate condițiile de lucru care pot afecta rezultatele măsurătorilor trebuie observate și înregistrate.
7.2.4 Precizia instrumentelor standard utilizate în teste trebuie menționată în raportul de testare, iar limita de eroare de bază trebuie să fie mai mică sau egală cu o treime din limita de eroare de bază a produsului testat. Intervalul instrumentului trebuie să corespundă intervalului valorilor măsurate.
7.2.5 În timpul testului, semnalul de intrare curent trebuie crescut sau scăzut lent, apropiindu-se de punctele de testare în aceeași direcție, asigurându-se că nu există depășiri. Semnalul crescător trebuie considerat ca o cursă pozitivă, iar semnalul descrescător ca o cursă inversă.
7.2.6 Dacă nu se specifică altfel, arborele (tija) de ieșire al actuatorului trebuie încărcat cu sarcina nominală în timpul testului. Sarcina este considerată pozitivă atunci când direcția de acțiune a acesteia coincide cu direcția de mișcare a arborelui (tijei) de ieșire; în caz contrar, este considerată negativă.
7.2.7 Dacă nu se specifică altfel, punctele de măsurare a testului trebuie să fie la 0%, 25%, 50%, 75% și 100% din intervalul de intrare. Fiecare punct de testare trebuie măsurat de trei ori atât în direcția crescătoare, cât și în cea descrescătoare a semnalului. Inspecția din fabrică permite măsurarea fiecărui punct de testare o singură dată.
7.2.8 Dacă nu se specifică altfel, factorii de influență pentru test ar trebui să se modifice numai în cadrul condițiilor de lucru specificate. Toate celelalte condiții de lucru ar trebui să rămână constante în condițiile de referință.
7.2.9 Dacă nu este posibilă efectuarea testelor factorilor de influență în condiții atmosferice de referință din cauza anumitor condiții, testul poate fi efectuat în condiții atmosferice generale.
7.2.10 Dacă nu se specifică altfel, intervalul nominal al cursei pentru test este următorul:
Multi-tură: 10 ture;
Unghi de cursă: 90°;
Cursă liniară: 16 mm.
7.3 Eroare de bază
Eroarea de bază se calculează prin creșterea sau descreșterea lentă a semnalului de intrare, înregistrând valorile semnalului de intrare și valorile cursei arborelui (tijei) de ieșire atât în direcția pozitivă, cât și în cea inversă, conform formulei (1).
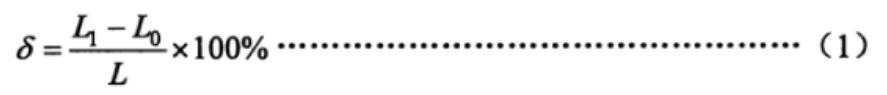
Formula (1)
Unde:
δ: Eroare de bază, %;
L1: Valoarea cursei arborelui de ieșire (tijă), în grade (°), milimetri (mm) sau rotații (r);
Lo: Valoarea teoretică a cursei arborelui de ieșire (tijă), în grade (°), milimetri (mm) sau rotații (r);
L: Intervalul de cursă nominal al arborelui de ieșire (tijei), în grade (°), milimetri (mm) sau rotații (r).
Se verifică dacă eroarea de bază la fiecare punct de măsurare depășește limita specificată la 6.1.1.
7.4 Abaterea de bază a semnalului de ieșire a poziției
Semnalul de ieșire de poziție este conectat la o impedanță de sarcină de 250 Ω, iar actuatorul este acționat în poziția „complet închis”. Reglați semnalul de ieșire de poziție la 4 mA; acționați actuatorul în poziția „complet deschis” și reglați semnalul de ieșire de poziție la 20 mA. Apoi, acționați actuatorul și înregistrați valorile semnalului de ieșire de poziție în fiecare punct, atât în direcția cursei pozitive, cât și în cea inversă. Abaterea de bază se calculează conform formulei (2).
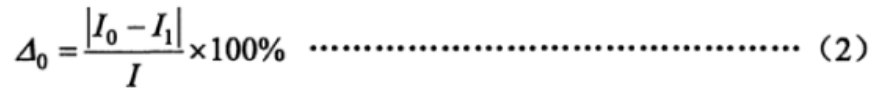
Formulă (2)
Unde:
△0: Abaterea de bază a semnalului de ieșire a poziției, %;
Io: Valoarea teoretică a semnalului de ieșire de poziție, în miliamperi (mA);
I1: Valoarea măsurată a semnalului de ieșire de poziție, în miliamperi (mA);
I: Intervalul semnalului de ieșire de poziție, în miliamperi (mA). (Pentru 4 mA până la 20 mA, I = 16 mA; pentru 0 mA până la 20 mA, I = 20 mA).
Se verifică dacă abaterea de bază la fiecare punct de măsurare depășește limita specificată la 6.1.2.
7.5 Histerezis
Histerezisul actuatorului este determinat de diferența algebrică maximă dintre erorile de bază ale curselor înainte și înapoi măsurate în fiecare punct de testare, așa cum se determină la 7.3 și 7.4.
7.6 Zonă moartă
Pentru reglarea actuatoarelor, zona inactivă trebuie măsurată la 25%, 50% și 75% din cursa nominală. Pașii de măsurare sunt următorii:
Măriți (sau micșorați) lent semnalul de intrare până când apare o modificare perceptibilă a cursei la arborele (tija) de ieșire și înregistrați valoarea semnalului de intrare în acest punct I (mA);
Apoi, reduceți (sau creșteți) lent semnalul de intrare în direcția opusă până când apare o modificare perceptibilă a cursei la arborele de ieșire (tija) și înregistrați valoarea semnalului de intrare I² (mA).
Zona inactivă se calculează conform formulei (3).
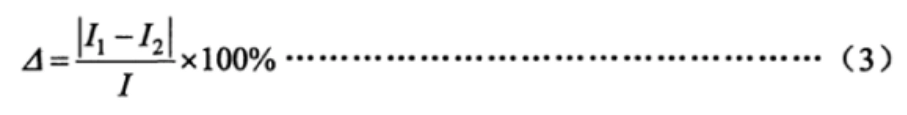
Formulă (3)
Unde:
△: Zonă inactivă, %.
7.7 Întârziere temporală
Aplicați un semnal în treaptă de 15% din intervalul de intrare la terminalul semnalului de intrare al actuatorului de reglare, utilizați un osciloscop pentru a înregistra curba semnalului de intrare și curba semnalului de ieșire a poziției și observați diferența de timp dintre semnalul de intrare inițial și începutul modificării semnalului de ieșire pentru a vedea dacă depășește limita specificată în 6.1.5.
7.8 Eroare de timp nominal al cursei
Aplicați 45% la 55% din sarcina nominală pe actuator, aplicați un semnal pas cu pas suficient pentru a deplasa arborele de ieșire (tija) al actuatorului pe cursa nominală și înregistrați timpul necesar arborelui de ieșire (tija) pentru a deplasa cursa nominală. Eroarea de timp nominală a cursei se calculează conform formulei (4).
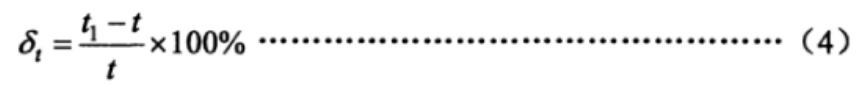
Formulă (4)
Unde:
δt: Eroare nominală a timpului de cursă, %;
t1: Timpul măsurat pentru ca arborele de ieșire (tija) să parcurgă cursa nominală, în secunde (s);
t: Timpul nominal teoretic al cursei, în secunde (s).
7.9 Caracteristici de pornire
Aplicați o sarcină nominală inversă pe arborele (tija) de ieșire al actuatorului și modificați tensiunea de alimentare la valoarea limită inferioară. Apoi aplicați semnalul de intrare și observați dacă actuatorul poate porni normal.
7.10 Eroare de repetabilitate a mecanismului de control al cursei
Pentru actuatoarele cu mecanism de control al cursei, aplicați 25% la 30% din sarcina nominală pe arborele de ieșire (tijă) și acționați actuatorul alternativ în cursele înainte și înapoi de cinci ori. Observați și înregistrați valorile cursei arborelui de ieșire (tijă) atunci când mecanismul de control al cursei comută. Calculați eroarea fiecărei valori înregistrate în comparație cu valoarea de bază și determinați dacă eroarea depășește limita specificată în 6.1.8.
7.11 Rezistența izolației
În condiții atmosferice generale și cu actuatorul descărcat, deconectați alimentarea cu energie a produsului testat și mențineți comutatorul de alimentare în poziția „pornit”. Scurtcircuitați terminalele de intrare și de alimentare, apoi utilizați un tester de rezistență de izolație de 500 V CC pentru a măsura rezistența de izolație dintre terminale, așa cum este specificat în 6.1.9.
7.12 Rezistența izolației
În condiții atmosferice generale și cu actuatorul descărcat, deconectați alimentarea cu energie electrică și mențineți comutatorul de alimentare în poziția „pornit”. Scurtcircuitați terminalele de intrare și de alimentare, apoi, în funcție de tensiunea și frecvența specificate în 6.1.10, creșteți încet tensiunea de testare de la zero la valoarea specificată și mențineți-o timp de 1 minut. Observați dacă există vreo defecțiune sau arcuri electrice, apoi reduceți încet tensiunea de testare la zero și deconectați alimentarea cu energie electrică de testare.
7.13 Creșterea temperaturii
Înainte de test, măsurați rezistența la rece a înfășurărilor motorului și transformatorului de putere folosind o punte, apoi lăsați să funcționeze continuu timp de 12 ore conform 7.14 și măsurați imediat rezistența la cald a înfășurărilor motorului și transformatorului de putere. Calculați creșterea temperaturii conform formulei (5).
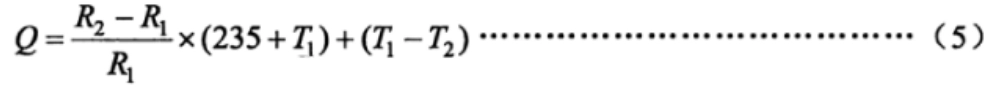
Formulă (5)
Unde:
Î: Creșterea temperaturii, în grade Celsius (°C);
R₂: Rezistența la cald a înfășurării, în ohmi (Ω);
R₁: Rezistența la rece a înfășurării, în ohmi (Ω);
T1: Temperatura camerei în timpul măsurării rezistenței la frig, în grade Celsius (°C);
T₂: Temperatura camerei în timpul rezistenței la cald
7.14 Stabilitatea funcționării pe termen lung
Acționați actuatorul în limita cursei sale nominale și aplicați o sarcină nominală de 30%, cu un ciclu de funcționare de la 20% la 80%. Efectuați 48 de ore de funcționare conform cerințelor de la 4.2.6, cu numărul de cicluri pe oră. După testare, verificați dacă actuatorul îndeplinește cerințele de la 6.1.12.
7.15 Eroare maximă și minimă de reproductibilitate a cuplului de control și a forței de împingere
Procedura de testare este următoarea: a) Instalați actuatorul pe bancul de testare, setați valoarea protecției cuplului în ambele direcții, deschis și închis, la valoarea maximă a cuplului de control sau a împingerii și încărcați treptat actuatorul până când se declanșează o alarmă de „suprasarcină a cuplului” sau „suprasarcină a împingerii”. Măsurați valoarea cuplului de ieșire sau a împingerii. Măsurați de trei ori în fiecare direcție și luați valoarea medie ca valoare de bază a cuplului de ieșire sau a împingerii. b) Instalați actuatorul pe bancul de testare, setați valoarea protecției cuplului în ambele direcții, deschis și închis, la valoarea minimă a cuplului de control sau a împingerii și încărcați treptat actuatorul până când se declanșează o alarmă de „suprasarcină a cuplului” sau „suprasarcină a împingerii”. Măsurați valoarea cuplului de ieșire sau a împingerii. Măsurați de trei ori în fiecare direcție și luați valoarea medie ca valoare de bază a cuplului de ieșire sau a împingerii. c) Calculați eroarea de reproductibilitate a cuplului de control sau a împingerii conform formulei (6).
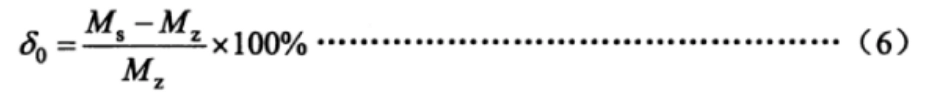
Formula 6:
În această formulă:
δ0: Eroarea de reproductibilitate a cuplului sau a împingerii de control, în %
Ms: Cuplul de ieșire sau valoarea împingerii măsurate, în N·m (sau împingerea în N)
Mz: Valoarea de bază a cuplului de ieșire sau a împingerii, în N·m (sau împingerea în N).
7.16 Mecanism de comutare manual-electric
Procedura de testare este următoarea: a) Verificarea comutatorului fără sarcină. Comutați actuatorul din modul electric în modul manual, rotiți roata de mână pentru a roti arborele de ieșire în sensul acelor de ceasornic și în sens invers acelor de ceasornic timp de cel puțin o rotație completă; apoi, acționați actuatorul electric pentru a roti arborele de ieșire în ambele direcții timp de cel puțin o rotație completă. Repetați de două ori și confirmați dacă îndeplinește cerințele de la 6.1.14. b) Verificarea comutatorului încărcat. Instalați actuatorul pe bancul de testare, reglați cuplul de protecție atât în direcția de deschidere, cât și în direcția de închidere la cuplul maxim de control și încărcați treptat actuatorul până când comutatorul de cuplu se activează. După oprire, fără descărcare, repetați testul de la partea a) pentru a confirma dacă îndeplinește cerințele de la 6.1.14.
7.17 Funcții inteligente
7.17.1 Funcția de afișare
Verificați dacă parametrii de funcționare, informațiile despre starea de funcționare, alarmele de eroare și alte informații afișate sunt normale și dacă conținutul afișajului este complet și clar prin intermediul interfeței om-mașină.
7.17.2 Funcția de setare a parametrilor
Fără a deschide capacul electric, verificați dacă interfața om-mașină permite setarea unor parametri precum cursa, cuplul, calibrarea semnalului de intrare curent și reglarea semnalului de ieșire.
7.17.3 Funcția de configurare la fața locului
Fără a deschide capacul electric, utilizați interfața om-mașină pentru a seta ieșirile contactelor de comutare cu 4 căi ale actuatorului după cum urmează: poziție deschisă închis, poziție deschisă deschis, poziție închisă închis, poziție închisă deschis. Porniți actuatorul în pozițiile deschisă și închisă, verificând dacă ieșirile contactelor de comutare îndeplinesc cerințele setate.
Dacă este cazul, verificați comportamentul după o pană de curent și ajustați parametrii precum protecția la cuplu.
7.17.4 Autodiagnosticarea defecțiunilor și funcția de alarmă
În condiții de funcționare fără sarcină, alimentați actuatorul și deconectați cablul de temperatură al motorului de la sistemul de control al actuatorului pentru a verifica dacă este declanșată alarma de supraîncălzire a motorului.
7.17.5 Funcția autoadaptivă a secvenței de putere
Pentru actuatoarele care utilizează alimentare trifazată, modificați secvența fazelor sursei de alimentare și confirmați dacă direcția de comutare este corectă atât în modul de control local, cât și în cel de la distanță.
7.17.6 Funcția de măsurare continuă a cuplului de ieșire (împingere)
Așezați actuatorul pe bancul de testare și, în timpul funcționării, modificați continuu cuplul (forța de împingere) aplicat pentru a observa dacă valorile cuplului (forța de împingere) afișate se modifică corespunzător pe interfața om-mașină.
7.18 Zgomot
Într-o cameră cu ferestrele și ușile închise și cu un zgomot de fundal care nu depășește 45 dB, efectuați o pornire fără sarcină a actuatorului și măsurați zgomotul la o distanță de 1 metru de suprafața actuatorului. Confirmați că zgomotul îndeplinește cerințele de la 6.1.16.
7.19 Reglarea vitezei fără trepte (conversie de frecvență)
Setați actuatorul să reducă viteza atunci când atinge poziția țintă și testați dacă viteza se modifică în intervalul specificat în diferite condiții de sarcină pentru a confirma conformitatea.
7.20 Impactul temperaturii mediului înconjurător
În condiții de mers fără sarcină, actuatorul trebuie plasat într-o cameră de testare a temperaturii. Temperaturile de testare și secvența de testare sunt următoarele:
Pentru actuatoare cu o temperatură ambiantă de funcționare între -10°C și 55°C:
20°C (referință), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Pentru actuatoare cu o temperatură ambiantă de funcționare între -20°C și 60°C:
20°C (referință), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Pentru actuatoare cu o temperatură ambiantă de funcționare între -30°C și 70°C:
20°C (referință), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
Dacă toate părțile convin asupra acestui lucru, testele pot fi efectuate la doar patru puncte de temperatură: 20°C (referință), temperatura maximă, temperatura minimă și 20°C. Toleranța admisă la fiecare punct de temperatură este de ±2°C. La fiecare punct de temperatură, temperatura trebuie menținută timp de 2 ore pentru a permite componentelor interne ale produsului să atingă stabilitatea termică. La pozițiile 0% și 100% cu cursă completă, trebuie măsurate valorile inferioare și superioare ale ieșirii semnalului de control și poziție proporțional. Trebuie efectuată media a trei măsurători la fiecare punct de temperatură. Modificările valorilor inferioare și superioare la fiecare punct de temperatură, atunci când temperatura se modifică cu 10°C, trebuie calculate folosind formulele (7) și (8) și trebuie confirmat că rezultatele îndeplinesc cerințele din secțiunea 6.2.1.
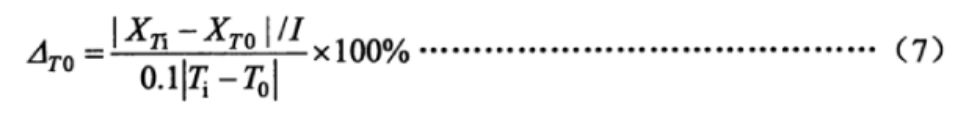
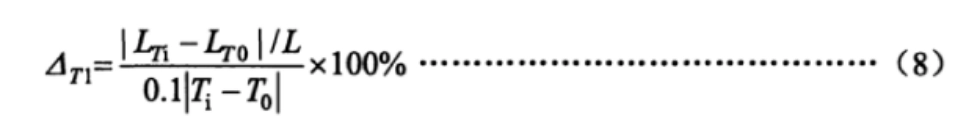
Unde:
△T0Modificarea valorilor inferioare și superioare ale semnalului de ieșire de poziție atunci când temperatura se modifică cu 10°C, în %;
XTiValorile minime și maxime măsurate ale semnalului de ieșire de poziție la temperatura adiacentă, în miliamperi (mA);
XT0Valorile minime și maxime măsurate ale semnalului de ieșire de poziție la temperatura inițială, în miliamperi (mA);
TiTemperatura adiacentă, în grade Celsius (°C);
T0Temperatura inițială, în grade Celsius (°C);
△T1Modificarea valorilor inferioare și superioare ale arborelui de ieșire (tijei) atunci când temperatura se modifică cu 10°C, în %;
LTiValorile măsurate ale cursei inferioare și superioare a arborelui de ieșire (tijei) la temperatura adiacentă, în grade (°), milimetri (mm) sau rotații (r);
LT0Valorile măsurate ale cursei inferioare și superioare ale arborelui de ieșire (tijei) la temperatura de pornire, în grade (°), milimetri (mm) sau rotații (r).
7.21 Impactul umidității
Plasați actuatorul într-o cameră de temperatură și umiditate, creșteți temperatura la 40°C ± 2°C și reglați umiditatea la 91%–95%, menținând-o timp de 48 de ore. După test, verificați rezistența izolației actuatorului conform specificațiilor.
7.22 Influența tensiunii de alimentare
În condiții de mers fără sarcină, tensiunea de alimentare a actuatorului este ajustată de la valoarea nominală la valorile limită superioare și inferioare. La pozițiile 0% și 100% ale cursei complete, se măsoară valorile inferioare și superioare ale ieșirilor semnalului de control proporțional și de poziție. Se face media a trei măsurători în fiecare punct, iar modificările limitei inferioare și ale intervalului se calculează folosind formulele (9) și (10). Rezultatele trebuie verificate pentru a îndeplini cerințele din secțiunea 6.2.3.
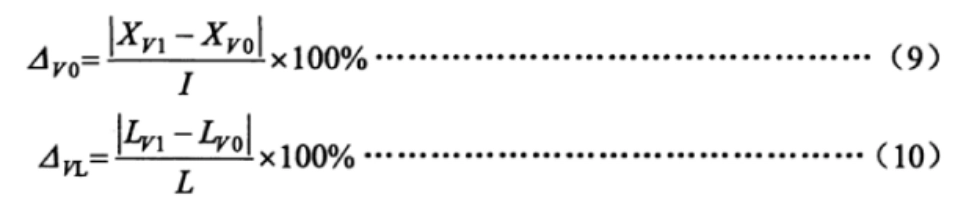
Unde:
△V0Modificarea valorilor inferioare și superioare ale semnalului de ieșire de poziție atunci când se modifică tensiunea de alimentare, în %;
XV1Valorile minime și maxime măsurate ale semnalului de ieșire de poziție la tensiunile limită superioară și inferioară, în miliamperi (mA);
XV0Valorile minime și maxime măsurate ale semnalului de ieșire de poziție la tensiunea nominală, în miliamperi (mA);
△VLModificarea valorilor inferioare și superioare ale arborelui de ieșire (tijei) atunci când se modifică tensiunea de alimentare, în %;
LV1Valorile cursei măsurate la capătul inferior și superior al arborelui de ieșire (tijei) la tensiunile limită superioară și inferioară, în grade (°), milimetri (mm) sau rotații (r);
LV0Valorile măsurate la capătul inferior și superior al cursei arborelui de ieșire (tijei) la tensiunea nominală, în grade (°), milimetri (mm) sau rotații (r).
7.23 Influența vibrațiilor mecanice
În condiții de mers fără sarcină, actuatorul este instalat pe un stand de testare a vibrațiilor. Actuatorul este acționat în ambele poziții, 0% și 100%, pe cursa completă. Vibrațiile de frecvență variabilă sunt aplicate la o frecvență de la 10Hz la 150Hz în trei direcții perpendiculare reciproc pentru a identifica punctul de rezonanță. Dacă se găsește un punct de rezonanță, testele de vibrații sunt efectuate la frecvența de rezonanță timp de 30 de minute. Dacă nu se găsește niciun punct de rezonanță, se efectuează un test de vibrații de 30 de minute la o frecvență de 150Hz.
În timpul testului, se măsoară valorile inferioare și superioare ale puterii de ieșire a actuatorului. Modificările valorilor inferioare și superioare se calculează folosind formulele (11) și (12). Rezultatele trebuie verificate pentru a îndeplini cerințele din secțiunea 6.2.4.
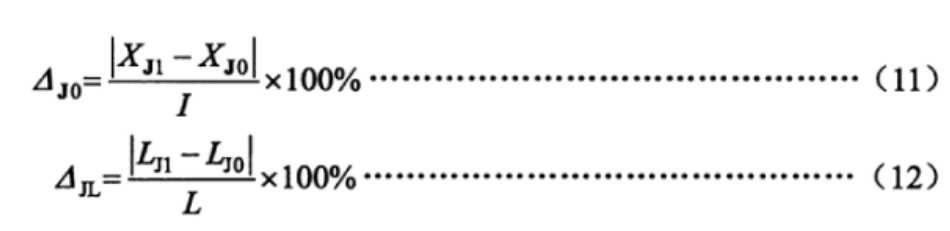
Unde:
△J0Modificarea valorilor inferioare și superioare ale semnalului de ieșire a poziției datorată vibrațiilor mecanice, în %;
XJ1Valorile minime și maxime măsurate ale semnalului de ieșire de poziție în timpul testului de vibrații, în miliamperi (mA);
XJ0Valorile minime și maxime măsurate ale semnalului de ieșire a poziției înainte de testul de vibrații, în miliamperi (mA);
△JLModificarea valorilor inferioare și superioare ale arborelui de ieșire (tijei) datorită vibrațiilor mecanice, în %;
LJ1Valorile măsurate la capătul inferior și superior al cursei arborelui de ieșire (tijei) în timpul testului de vibrații, în grade (°), milimetri (mm) sau rotații (r);
LJ0Valorile cursei inferioare și superioare măsurate ale arborelui de ieșire (tijei) înainte de testul de vibrații, în grade (°), milimetri (mm) sau rotații (r).
7.24 Impactul transporturilor asupra mediului
Testele de temperatură, șoc și cădere liberă se efectuează conform parametrilor de testare specificați în secțiunea 6.2.5 a acestui standard și metodelor din GB/T 25480. După teste, poziția zero poate fi ajustată, urmată de testarea performanței și inspecția vizuală.
Notă: Dacă testul de influență a temperaturii mediului ambiant a fost deja efectuat la 55°C (sau mai mult), se poate renunța la testul la temperatură înaltă.
7.25 Imunitate la radiațiile câmpului electromagnetic de radiofrecvență
În condiții de mers fără sarcină, actuatorul este deplasat în poziția 50% a cursei complete. Un câmp electromagnetic radiat în intervalul de frecvență de la 80 MHz la 1000 MHz cu o intensitate de 3V/m este aplicat la o distanță de 3 metri de actuator, în conformitate cu cerințele GB/T 17626.3. În timpul acestui test, se observă și se înregistrează modificările semnalului de ieșire de feedback al poziției sau valorile cursei arborelui de ieșire (tijei) pentru a confirma că valorile îndeplinesc cerințele secțiunii 6.2.6 a acestui standard.
7.26 Imunitate la tranzitorii electrici rapizi/explozii
În condiții de mers fără sarcină, actuatorul este deplasat în poziția 50% a cursei complete. Tensiunea de testare se aplică conform cerințelor GB/T 17626.4, cu un pozitiv și un negativ 1000V pe terminalul de alimentare și un pozitiv și un negativ 500V pe terminalul de intrare a semnalului. În timpul acestui test, se observă și se înregistrează modificările semnalului de ieșire de feedback al poziției sau valorile cursei arborelui de ieșire (tijei) pentru a confirma că valorile îndeplinesc cerințele secțiunii 6.2.7 a acestui standard.
7.27 Imunitate la supratensiune (impuls)
În condiții de mers fără sarcină, actuatorul este deplasat în poziția 50% a cursei complete. O tensiune pozitivă și negativă de 1 kV este aplicată între linia de alimentare a actuatorului și masă, conform GB/T 17626.5. În timpul acestui test, modificările semnalului de ieșire de feedback al poziției sau valorile cursei arborelui de ieșire (tijei) sunt observate și înregistrate pentru a confirma că valorile îndeplinesc cerințele secțiunii 6.2.8 a acestui standard.
7.28 Imunitate la descărcări electrostatice
În condiții de golire, actuatorul este deplasat în poziția 50% a cursei complete. Carcasa actuatorului este legată la masă în siguranță. Se aplică actuatorului o descărcare de contact pozitivă și negativă de 4kV și apoi o descărcare de aer pozitivă și negativă de 8kV, respectând cerințele GB/T 17626.2. În timpul acestui test, se observă și se înregistrează modificările semnalului de ieșire de feedback al poziției sau valorile cursei arborelui de ieșire (tijei) pentru a confirma că valorile îndeplinesc cerințele secțiunii 6.2.9 a acestui standard.
7.29 Imunitate la câmpul magnetic de frecvență industrială
În condiții de mers fără sarcină, actuatorul este plasat pe standul de testare cu câmp magnetic extern și deplasat în poziția 50% a cursei complete. Intensitatea câmpului magnetic este de 400 A/m, iar direcțiile de testare sunt X/Y/Z, în conformitate cu GB/T 17626.8. În timpul acestui test, se observă și se înregistrează modificările semnalului de ieșire de feedback al poziției sau valorile cursei arborelui de ieșire (tijei) pentru a confirma că valorile îndeplinesc cerințele secțiunii 6.2.10 a acestui standard.
7.30 Apariție
Pentru a verifica dacă suprafața este plană și netedă, fără crăpături, bavuri sau alte defecte care afectează aspectul, trebuie utilizate metode vizuale și tactile. Stratul de acoperire al suprafeței trebuie să fie fixat ferm, plan, neted și de culoare uniformă, fără pete de ulei, adâncituri sau alte deteriorări mecanice. Pentru actuatoarele cu funcții de afișare, afișajul trebuie să fie clar vizibil, fără caractere lipsă.
7.31 Nivel de protecție al carcasei
Testul de protecție a carcasei IP67 sau IP65 trebuie efectuat conform metodei specificate în GB 4208-2008.
7.32 Performanță antiexplozie
Testele de rezistență la explozie trebuie efectuate de o unitate de testare recunoscută la nivel național, în conformitate cu cerințele GB 3836.1 și GB 3836.2.
8 Reguli de inspecție
8.1 Inspecția fabricii:
Fiecare actuator trebuie inspectat și aprobat de departamentul de inspecție a calității al producătorului. Numai după ce departamentul de inspecție emite un certificat de conformitate al produsului, acesta poate fi expediat.
Elementele inspecției în fabrică sunt specificate în Tabelul 3.
8.2 Testarea de tip:
Testarea de tip trebuie efectuată în următoarele circumstanțe:
Identificarea produselor nou dezvoltate.
Pentru produsele aflate în producție normală, dacă există modificări semnificative ale structurii, materialelor sau proceselor care pot afecta performanța produsului.
La cererea autorităților naționale relevante.
Dacă produsul a fost scos din producție timp de mai mult de un an.
Dacă produsul a fost în producție continuă mai mult de trei ani.
În timpul testării de tip, metoda de eșantionare trebuie să respecte prevederile din GB/T 18271.1—2000, secțiunea 6.7.
8.3 Elemente de inspecțieTabelul 3 enumeră elementele specifice pentru inspecția în fabrică și testarea de tip, indicând ce elemente se aplică fiecărui tip de actuator (tipul reglabil sau cu comutator). Elementele de inspecție includ erori, erori de repetabilitate, rezistența izolației etc.
Elemente de inspecție
| Nu. | Articol | Inspecția fabricii | Inspecția tipului | Tip de ajustare | Tip comutator | Cerințe tehnice | Metoda de testare |
|---|---|---|---|---|---|---|---|
| 1 | Eroare de bază | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Abaterea de bază a semnalului de ieșire a poziției | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Histerezis | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Zonă moartă | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Întârziere de timp | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Eroare nominală a timpului de cursă | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Caracteristici de pornire | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Eroare de reproductibilitate a mecanismului de control al accidentului vascular cerebral | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Rezistența izolației | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Rezistența izolației | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Creșterea temperaturii | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Stabilitate în funcționare pe termen lung | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Eroare de reproductibilitate a cuplului de control și a tracțiunii maxime și minime | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Mecanism de comutare manual-electric | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Funcții de bază ale tipului inteligent | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Zgomot | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Reglarea vitezei (frecvenței) fără trepte | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Impactul temperaturii mediului | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Impactul căldurii umede | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Impactul tensiunii de alimentare | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Impactul vibrațiilor mecanice | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Impactul transporturilor asupra mediului | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Imunitate la radiațiile câmpului electromagnetic de radiofrecvență | * | * | 6.2.6 | 7.25 | ||
| 24 | Imunitate la tranzitorii electrici rapizi/explozii | * | * | 6.2.7 | 7.26 | ||
| 25 | Imunitate la supratensiune (impact) | * | * | 6.2.8 | 7.27 | ||
| 26 | Imunitate la descărcări electrostatice | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Imunitate la câmpul magnetic de frecvență industrială | — | * | * | 6.2.10 | 7.29 | |
| 28 | Aspect | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Nivel de protecție a carcasei | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Performanță antiexplozie | — | △ | △ | 6.5 | 7.32 |
Notă:
„△” indică un element care trebuie inspectat.
„—” indică un articol care nu necesită inspecție.
„*” indică faptul că elementul este aplicabil numai actuatoarelor de tip inteligent.
9 Marcare, ambalare și depozitare
9.1 Marcare:
O plăcuță de identificare trebuie fixată într-un loc vizibil pe actuator, indicând următoarele informații:
Numele și marca comercială a producătorului.
Numele și modelul produsului.
Principalii parametri tehnici ai produsului.
Temperatura mediului de funcționare.
Nivel de protecție.
Condițiile de alimentare cu energie (tensiune, curent și frecvență).
Data fabricației și numărul de serie.
Pentru actuatoarele antiexplozie, pe lângă cele de mai sus, plăcuța de identificare trebuie să afișeze și:
Simbolul național antiexplozie din colțul din dreapta sus.
Grad antiexplozie.
Numărul certificatului de protecție împotriva exploziilor.
9.2 Ambalare:
Produsele trebuie ambalate conform cerințelor standardului GB/T 13384. Cutia de ambalare trebuie să includă un certificat de produs, documentele tehnice relevante și o listă de ambalare.
Lista de ambalare trebuie să includă următoarele informații și să fie ștampilată cu sigiliul personalului de inspecție:
Numele și adresa producătorului.
Numele și modelul produsului.
Denumirile și cantitățile documentelor anexate.
Certificat de produs.
Cantitatea de articole ambalate.
Data ambalării.
Ambalajul trebuie marcat cu următoarele detalii:
Numele producătorului.
Numele și modelul produsului.
Instrucțiuni precum „Această parte în sus”, „Manevrați cu grijă” etc.
Greutate brută și dimensiuni externe (lungime × lățime × înălțime).
9.3 Depozitare:
Produsele trebuie depozitate într-un mediu interior ventilat, cu o temperatură cuprinsă între -10°C și 45°C și o umiditate relativă care să nu depășească 85°C. Mediul de depozitare nu trebuie să conțină substanțe nocive care ar putea provoca coroziunea produselor.
Aceste reglementări asigură calitatea și performanța actuatoarelor și previn deteriorarea în timpul transportului și depozitării.