

Modello di riferimento per l'ambiente JB/T 8219—2016

Indice dei contenuti

  • Prefazione

  • 1 Ambito

  • 2 Riferimenti normativi

  • 3 Termini e definizioni

  • 4 Classificazione del prodotto e parametri di base

    • 4.1 Classificazione del prodotto

    • 4.2 Parametri di base

  • 5 funzioni di base degli attuatori intelligenti

    • 5.1 Funzione di visualizzazione

    • 5.2 Funzione di impostazione dei parametri

    • 5.3 Funzione di configurazione in loco

    • 5.4 Funzione di autodiagnosi e allarme guasti

    • 5.5 Funzione di comunicazione

    • 5.6 Altre funzioni

  • 6 Requisiti

    • 6.1 Requisiti prestazionali di base

    • 6.2 Requisiti di prestazione influenzati da fattori esterni

    • 6.3 Aspetto

    • 6.4 Livello di protezione dell'involucro

    • 6.5 Prestazioni antideflagranti

  • 7 Metodi di prova

    • 7.1 Condizioni di prova

    • 7.2 Disposizioni generali sui test

    • 7.3 Errore di base

    • 7.4 Deviazione di base del segnale di uscita di posizione

    • 7.5 Isteresi

    • 7.6 Zona morta

    • 7.7 Ritardo temporale

    • 7.8 Errore di tempo di percorrenza nominale

    • 7.9 Caratteristiche di avvio

    • 7.10 Errore di ripetibilità del meccanismo di controllo della corsa

    • 7.11 Resistenza di isolamento

    • 7.12 Resistenza dell'isolamento

    • 7.13 Aumento della temperatura

    • 7.14 Stabilità a lungo termine

    • 7.15 Errore di ripetibilità della coppia di controllo massima e minima e della spinta

    • 7.16 Meccanismo di commutazione manuale-elettrico

    • 7.17 Funzioni di base degli attuatori intelligenti

    • 7.18 Rumore

    • 7.19 Regolazione continua della velocità (frequenza)

    • 7.20 Influenza della temperatura ambientale

    • 7.21 Influenza dell'umidità e del calore

    • 7.22 Influenza della tensione di alimentazione

    • 7.23 Influenza delle vibrazioni meccaniche

    • 7.24 Influenza dell'ambiente dei trasporti

    • 7.25 Immunità alle interferenze elettromagnetiche dei campi a radiofrequenza

    • 7.26 Immunità elettromagnetica agli impulsi elettrici transitori veloci

    • 7.27 Immunità alle sovratensioni (da impatto)

    • 7.28 Immunità alle scariche elettrostatiche

    • 7.29 Immunità al campo magnetico di frequenza di rete

    • 7.30 Aspetto

    • 7.31 Livello di protezione dell'involucro

    • 7.32 Prestazioni antideflagranti

  • 8 Regole di ispezione

    • 8.1 Ispezione di fabbrica

    • 8.2 Prova di tipo

  • 9 Marcatura, confezionamento e stoccaggio

    • 9.1 Marcatura

    • 9.2 Imballaggio

    • 9.3 Conservazione

Tabella 1 Indicatori tecnici di prestazione di base
Tabella 2 Indicatori tecnici influenzati da fattori specifici
Tabella 3 Elementi da ispezionare

Prefazione

La presente norma è stata redatta secondo le regole stabilite nella norma GB/T1.1—2009.
La presente norma sostituisce la JB/T 8219—1999 “Attuatori elettrici per sistemi di misurazione e controllo di processi industriali”. Le principali modifiche tecniche rispetto alla JB/T 8219—1999 sono le seguenti:

  • Il titolo dello standard è stato modificato;

  • I riferimenti normativi sono stati aggiornati (vedere il capitolo 2);

  • Nella classificazione dei prodotti, la classificazione originaria basata sulla relazione tra ingresso e uscita dell'attuatore è stata modificata in una classificazione basata sul metodo di controllo, suddividendola in attuatori di tipo interruttore e attuatori di tipo regolatore (vedere 4.1.2); è stato aggiunto un metodo basato sulla modalità di azionamento del motore (vedere 4.1.4); gli indicatori "caratteristiche di smorzamento, gioco e zona morta" presenti nella versione del 1999 sono stati rimossi (vedere 4.2 della versione del 1999);

  • Il “segnale di ingresso proporzionale dell’attuatore” dello standard originale viene modificato nel segnale di ingresso preferito per attuatori di tipo regolatore e attuatori di tipo interruttore (vedere 4.2.5);

  • Sono state aggiunte le funzioni di base degli attuatori intelligenti (vedere il capitolo 5);

  • I gradi di precisione sono stati modificati dall'originale "Livello 1, 2,5, 5" a "Livello 0,5, 1,0, 1,5, 2,5" (vedere Tabella 1); i termini "attuatori elettrici proporzionali" e "attuatori elettrici integrali" nella Tabella 1 originale sono stati modificati in "attuatori di tipo regolatore" e "attuatori di tipo interruttore";

  • I requisiti ora includono “errori di ripetibilità della coppia di controllo e della spinta massimi e minimi”, “funzioni di base degli attuatori intelligenti”, “immunità alle radiazioni del campo elettromagnetico RF”, “immunità al gruppo di impulsi transitori elettrici veloci”, “immunità alle sovratensioni (impatti)”, “immunità alle scariche elettrostatiche” e “immunità al campo magnetico a frequenza di rete” (vedere 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);

  • Alcuni metodi di prova sono stati modificati o aggiunti, come l'aumento di temperatura (vedere 7.13), gli effetti della temperatura ambientale (vedere 7.20), gli effetti della tensione di alimentazione (vedere 7.22), ecc.
    Questo standard è proposto dalla Federazione cinese dell'industria meccanica ed è sotto la giurisdizione del Comitato tecnico nazionale per la misurazione, il controllo e la standardizzazione dell'automazione dei processi industriali (SAC/TC124).

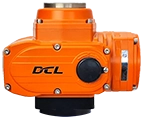
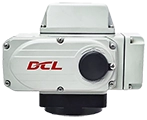
Attuatori elettrici generici e intelligenti per sistemi di controllo di processi industriali

1 Ambito

La presente norma specifica la classificazione del prodotto, i requisiti, i metodi di prova, le regole di ispezione, la marcatura, l'imballaggio e lo stoccaggio degli attuatori elettrici ordinari e intelligenti utilizzati nei sistemi di controllo dei processi industriali (di seguito denominati attuatori).
Questa norma è applicabile a tutti i tipi di attuatori azionati da motori, inclusi gli attuatori a corsa angolare, a corsa lineare e multigiro.

2 Riferimenti normativi

I seguenti documenti sono essenziali per l'applicazione del presente documento. I riferimenti datati si applicano al presente documento solo nelle versioni specificate. Per i riferimenti non datati, si applica la versione più recente (compresi tutti gli emendamenti).

  • GB 3836.1 Atmosfere esplosive Parte 1: Requisiti generali delle apparecchiature

  • GB 3836.2 Atmosfere esplosive Parte 2: Apparecchiature protette da involucri antideflagranti “d”

  • Grado di protezione dell'involucro GB 4208-2008 (codice IP)

  • GB/T 13384 Condizioni tecniche generali per l'imballaggio di prodotti elettromeccanici

  • GB/T 17626.2 Tecniche di prova e misurazione della compatibilità elettromagnetica - Prova di immunità alle scariche elettrostatiche

  • GB/T 17626.3 Tecniche di prova e misurazione della compatibilità elettromagnetica - Prova di immunità ai campi elettromagnetici RF irradiati

  • GB/T 17626.4 Tecniche di prova e misurazione della compatibilità elettromagnetica - Prova di immunità ai transitori/burst elettrici veloci

  • GB/T 17626.5 Tecniche di prova e misurazione della compatibilità elettromagnetica - Prova di immunità alle sovratensioni (shock)

  • GB/T 17626.8 Tecniche di prova e misurazione della compatibilità elettromagnetica - Prova di immunità ai campi magnetici a frequenza industriale

  • GB/T 18271.1—2000 Metodi e procedure generali per la valutazione delle prestazioni dei dispositivi di misura e controllo di processo Parte 1: Principi generali

  • GB/T 25480 Condizioni ambientali di base e metodi di prova per il trasporto e lo stoccaggio di strumenti e misuratori

  • GB/T 26815—2011 Automazione industriale Terminologia della strumentazione Terminologia degli attuatori

3 Termini e definizioni

I termini e le definizioni contenuti nella norma GB/T 26815—2011, nonché quelli riportati di seguito, si applicano al presente documento.

  • Coppia di controllo massima: La coppia massima che l'attuatore può controllare durante il funzionamento.

  • Coppia di controllo minima: La coppia minima che l'attuatore può controllare durante il funzionamento.

  • Spinta di controllo massima: La spinta massima che l'attuatore può controllare durante il funzionamento.

  • Spinta minima di controllo: La spinta minima che l'attuatore può controllare durante il funzionamento.

4 Classificazione del prodotto e parametri di base

4.1 Classificazione del prodotto

4.1.1 Classificazione in base al tipo di spostamento in uscita
Gli attuatori vengono classificati in base al tipo di spostamento in uscita come segue:

  • Tratto angolare

  • Tratto lineare

  • Multigiro

4.1.2 Classificazione in base al metodo di controllo
Gli attuatori sono classificati in base al metodo di controllo come segue:

  • Tipo di interruttore

  • Tipo regolatore

4.1.3 Classificazione in base all'ambiente di lavoro
Gli attuatori sono classificati in base all'ambiente di lavoro come segue:

  • Tipo convenzionale

  • tipo antideflagrante
    (Nota: in base alle esigenze, è possibile utilizzare altri tipi.)

4.1.4 Classificazione in base alla modalità di azionamento del motore
Gli attuatori sono classificati in base alla modalità di azionamento del motore come segue:

  • Tipo di contatto meccanico

  • Tipo elettronico senza contatto

4.2 Parametri di base

4.2.1 Condizioni ambientali di lavoro
Gli attuatori devono essere in grado di funzionare nelle seguenti condizioni:

  • Temperatura ambiente: da -10 °C a 55 °C, oppure da -20 °C a 60 °C, oppure da -30 °C a 70 °C

  • Umidità relativa: non superiore a 95%

  • Pressione atmosferica: 86 kPa ~ 106 kPa
    (Nota: per gli attuatori utilizzati in ambienti speciali, le condizioni di lavoro devono essere determinate previa consultazione tra l'utente e il produttore.)

4.2.2 Condizioni di alimentazione
Gli attuatori utilizzano le seguenti fonti di alimentazione per funzionare:

  • CA: monofase (220±22)V; trifase (380±38)V; frequenza (50±0,5)Hz; contenuto armonico inferiore a 5%.

  • CC: (24±2,4)V; (48±4,8)V; Valore di picco dell'ondulazione inferiore a 5% della tensione di alimentazione.
    (Nota: per particolari condizioni di alimentazione, si consiglia di consultare l'utente e il produttore.)

4.2.3 Carico nominale
Il carico nominale degli attuatori viene preferibilmente scelto tra le seguenti serie:

  • Corsa angolare [unità: Newton-metri (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …

  • Corsa lineare [unità: Newton (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …

  • Multigiro [unità: Newton-metri (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
    (Nota: i produttori possono selezionare altre serie in base alle condizioni effettive.)

4.2.4 Ictus valutato
Il valore di corsa nominale degli attuatori viene preferibilmente scelto tra le seguenti serie:

  • Corsa angolare [unità: gradi (°)]: 50, 70, 90, 120, 270, …

  • Corsa lineare [unità: millimetri (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …

  • Multigiro [unità: giri (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
    (Nota: i produttori possono selezionare altre serie in base alle condizioni effettive.)

4.2.5 Segnale di ingresso
4.2.5.1 Attuatori di tipo regolatore È preferibile utilizzare il seguente segnale di ingresso:

  • CC 4 mA ~ 20 mA
    (Nota: altri segnali di ingresso possono essere selezionati in base alle esigenze dell'utente.)

4.2.5.2 Attuatori a interruttore È preferibile utilizzare i seguenti segnali di ingresso:

  • Contatto passivo, CC 24 V, CA 220 V
    (Nota: altri segnali di ingresso possono essere selezionati in base alle esigenze dell'utente.)

4.2.6 Frequenza di commutazione
L'attuatore funziona con un ciclo di lavoro reversibile intermittente. Quando il ciclo di lavoro è compreso tra 20% e 80%, il numero di commutazioni all'ora viene scelto tra le seguenti serie: 100, 320, 630, 1200, 1800.
Nota 1: Il ciclo di lavoro si riferisce al rapporto tra il tempo di accensione del motore dell'attuatore e il tempo di spegnimento del motore, espresso in percentuale.
Nota 2: Il ciclo di lavoro, la frequenza di commutazione e il tempo di commutazione orario possono essere specificati in modo diverso in base alle esigenze dell'utente.

5 funzioni di base degli attuatori intelligenti

5.1 Funzione di visualizzazione
Gli attuatori intelligenti possono visualizzare parametri operativi, informazioni sullo stato di funzionamento, richieste di segnali, allarmi di guasto, ecc., tramite un'interfaccia uomo-macchina, in cinese (o in altre lingue a seconda delle esigenze dell'utente).

5.2 Funzione di impostazione dei parametri
Gli attuatori intelligenti possono impostare parametri di lavoro come corsa e coppia tramite l'interfaccia uomo-macchina. Possono anche calibrare segnali di uscita di corrente da 4 mA a 20 mA.

5.3 Funzione di configurazione in loco
Gli attuatori intelligenti devono disporre almeno delle seguenti funzioni di configurazione in loco:

  • Impostazione in loco della modalità di contatto dell'interruttore per l'uscita dello stato operativo

  • Impostazione in loco delle modalità di controllo sia per il controllo remoto che per quello locale.

5.4 Funzione di autodiagnosi e allarme guasti
Gli attuatori intelligenti sono in grado di diagnosticare autonomamente le condizioni anomale che si verificano durante il funzionamento (ad esempio, surriscaldamento del motore, perdita di fase dell'alimentazione, blocco della valvola) e di visualizzare automaticamente le informazioni sui guasti in locale e di emettere allarmi da remoto.

5.5 Funzione di comunicazione
Gli attuatori intelligenti possono essere dotati di interfacce di comunicazione digitale opzionali per il controllo tramite bus di campo. Il protocollo bus di campo utilizzato deve essere testato da un ente di collaudo autorevole competente per confermare la conformità con i relativi standard.

5.6 Altre funzioni
Gli attuatori intelligenti possono inoltre svolgere le seguenti funzioni:

  • Almeno 4 uscite a contatto di commutazione (di cui non meno di 2 contatti di commutazione che mantengono il loro stato dopo l'interruzione dell'alimentazione)

  • Funzione di autoadattamento della sequenza di fase di potenza

  • I sensori di posizione dovrebbero preferibilmente essere encoder assoluti senza contatto che non richiedono alimentazione a batteria.

  • I sensori di coppia possono misurare continuamente la coppia (spinta) in uscita dall'attuatore.

  • Per un controllo di alta precisione o in casi che richiedono un controllo della velocità a più stadi, è preferibile utilizzare attuatori con funzioni di controllo della velocità a variazione continua (frequenza).

6 Requisiti

6.1 Requisiti prestazionali di base
Le prestazioni di base degli attuatori devono soddisfare le specifiche riportate nella Tabella 1.

Tabella 1: Specifiche tecniche per le prestazioni di base

Clausola n.ArticoloUnitàAttuatori di regolazioneAttuatori di commutazioneOsservazioni
   Grado 0,51.0 GradoGrado 1.5
6.1.1Errore di base%≤ ±0,5≤ ±1,0≤ ±1,5
6.1.2Errore del segnale di uscita di posizione%≤ 0,5≤ 1,0≤ 1,5
6.1.3Isteresi%≤ 0,5≤ 1,0≤ 1,5
6.1.4Zona morta (percentuale dell'intervallo di input)%≤ 0,5≤ 1,0≤ 1,5
6.1.5Ritardo temporaleS≤ 1  
6.1.6Errore di tempo di percorrenza stimato%Non superiore a ±20  
6.1.7Caratteristiche iniziali Avvio normale quando la tensione di alimentazione scende al valore limite negativo  
6.1.8Errore di ripetizione del controllo della trazione Multigiro: ≤ ±5°Corsa angolare: ≤ ±1°Corsa lineare: ≤ ±1%
6.1.9Resistenza all'isolamentoMΩ   
6.1.9.1Tra i terminali di ingresso e l'alloggiamento≥20≥50  
6.1.9.2Tra i terminali di ingresso e i terminali di alimentazione≥50≥50  
6.1.9.3Tra i terminali di alimentazione e l'alloggiamento≥50≥50  
6.1.10Resistenza dell'isolamento Prova tensione e frequenzaProva tensione e frequenzaTensione di prova per attuatori a controllo elettronico senza contatto, secondo le specifiche del produttore.
6.1.10.1Tra i terminali di ingresso e l'alloggiamento500 V, 50 Hz1500 V, 50 Hz  
6.1.10.2Tra i terminali di ingresso e i terminali di alimentazione1500 V, 50 Hz1500 V, 50 Hz  
6.1.10.3Tra i terminali di alimentazione e l'alloggiamento(Nessun guasto o arco elettrico durante il test)Tensione nominale < 60 V: 500 V, 50 HzTensione nominale 60V~<130V: 1000V, 50 HzTensione nominale 130V~<250V: 1500 V, 50 Hz
6.1.11Aumento della temperatura°C≤ 60≤ 60 
6.1.12Stabilità di funzionamento a lungo termine (dopo 48 ore di funzionamento) L'errore di base dovrebbe comunque soddisfare il requisito 6.1.1La deviazione del segnale di uscita della posizione deve comunque soddisfare il requisito 6.1.2L'isteresi dovrebbe comunque soddisfare il requisito 6.1.3
6.1.13Errore di ripetizione della coppia di controllo massima e minima e della spinta%≤ ±10  
6.1.14Meccanismo di commutazione manuale-elettrico Il passaggio dal funzionamento manuale a quello elettrico deve essere semplice e affidabile; il volantino non deve ruotare durante il funzionamento elettrico.  
6.1.15Funzioni di base del tipo intelligente (applicabili solo agli attuatori intelligenti)    
a) Funzione di visualizzazioneNormale    
b) Funzione di impostazione dei parametriNormale    
c) Funzione di configurazione in loco     
1) Interruttore Modalità contatto per l'uscita dello stato di funzionamentoNormale    
2) Funzione di controllo dell'interruttore remoto e localeNormale    
d) Funzione di autodiagnosi e allarme guasti:     
1) Allarme di surriscaldamento del motoreNormale    
2) Allarme perdita di fase di alimentazioneNormale    
e) Funzione di autoadattamento della sequenza di fase di potenzaNormale    
f) Funzione di misurazione continua della coppia (spinta) in uscitaNormale    
6.1.16Rumore (a vuoto) ≤75 dB(A)  
6.1.17Regolazione continua della velocità (frequenza variabile) A vuoto, la velocità dell'attuatore può diminuire continuamente dalla velocità nominale fino a quasi zero; con un carico nominale di 85%, la velocità dell'attuatore può scendere almeno a un decimo della velocità nominale, con un errore di velocità non superiore a ±10%.Applicabile solo agli attuatori a velocità variabile in modo continuo. 

6.2 Requisiti di prestazione influenzati da fattori ambientali
Sotto l'influenza di fattori ambientali, le prestazioni degli attuatori devono comunque soddisfare le specifiche riportate nella Tabella 2.

Tabella 2: Specifiche tecniche relative all'impatto dei fattori ambientali

Clausola n.ArticoloUnitàAttuatori di regolazioneAttuatori di commutazione
6.2.1Effetto della temperatura (per ogni variazione di 10 °C):   
— Variazione del valore minimo di uscita%≤ 0,75≤ 1,0≤ 1,5
— Variazione del valore massimo di output%≤ 0,75≤ 1,0≤ 1,5
6.2.2Test di resistenza all'isolamento in condizioni di umidità (temperatura 40 °C ± 2 °C e umidità 91%~95%, dopo 48 ore di prova)MΩ  
— Tra i terminali di ingresso e l'alloggiamento≥2≥2  
— Tra i terminali di ingresso e i terminali di alimentazione≥2≥2  
— Tra i terminali di alimentazione e l'alloggiamento≥2≥2  
6.2.3Impatto della tensione di alimentazione (quando la tensione di alimentazione varia entro i limiti positivi e negativi rispetto al valore nominale):%  
— Variazione del valore minimo di uscita%≤ 0,75≤ 1,0≤ 1,5
— Variazione del valore massimo di output%≤ 0,75≤ 1,0≤ 1,5
6.2.4Impatto delle vibrazioni meccaniche:   
— Frequenza di vibrazione: 10Hz~150Hz%≤ 1≤ 1,5≤ 2,5
— Ampiezza di spostamento: 0,15 mm—Dopo il test: nessun allentamento dei dispositivi di fissaggio, nessun danno meccanico.  
— Ampiezza dell'accelerazione: 20 m/s²—Dopo il test: nessun allentamento dei dispositivi di fissaggio, nessun danno meccanico.  
6.2.5Impatto ambientale dei trasporti:   
— Temperatura: Temperatura elevata: 55 °CBassa temperatura: -40 °C 
— ShockAccelerazione: 100 m/s² ±10 m/s²Frequenza di ripetizione degli impulsi: da 60 a 100 volte al minutoNumero di shock: 1000 ±100 volteAltezza di caduta libera: 100 mm
6.2.6Immunità ai campi elettromagnetici a radiofrequenza   
— Frequenza: 80 MHz~1000 MHz, Distanza: 3 m, Intensità di campo: 3 V/m, AM 1 kHz, modulazione 80%%≤0,5≤1,0≤1,5

6.3 Aspetto

La superficie metallica dell'attuatore, tramite rivestimento o placcatura, deve essere liscia, integra e priva di scrostature, graffi o imperfezioni. I dispositivi di fissaggio devono essere sicuri e le parti mobili flessibili e affidabili. Gli attuatori con funzioni di visualizzazione devono avere uno schermo nitido e integro, senza perdite di liquidi, caratteri mancanti o testo illeggibile.

6.4 Grado di protezione dell'involucro

Il grado di protezione dell'involucro dell'attuatore intelligente non deve essere inferiore a IP67 secondo la norma GB4208-2008, mentre per gli attuatori tradizionali non deve essere inferiore a IP65.

6.5 Prestazioni antideflagranti

Il tipo, il livello e il gruppo di temperatura dell'attuatore antideflagrante devono soddisfare i requisiti delle norme GB 3836.1 e GB 3836.2. La sua produzione e certificazione devono essere conformi alle normative nazionali.

7 Metodi di prova

7. Metodi di prova

7.1 Condizioni di prova

7.1.1 Condizioni ambientali

7.1.1.1 Condizioni atmosferiche di riferimento

Le prestazioni di riferimento dell'attuatore devono essere testate nelle seguenti condizioni atmosferiche:

  • Temperatura ambiente: 20 °C ± 2 °C;

  • Umidità relativa: da 60% a 70%;

  • Pressione atmosferica: da 86 kPa a 106 kPa.

7.1.1.2 Condizioni atmosferiche generali

Qualora le prove non vengano condotte in condizioni atmosferiche di riferimento, si raccomanda di eseguirle nelle seguenti condizioni atmosferiche:

  • Temperatura ambiente: da 15 °C a 35 °C;

  • Umidità relativa: da 45% a 75%;

  • Pressione atmosferica: da 86 kPa a 106 kPa.

7.1.1.3 Altre condizioni ambientali

Fatta eccezione per il campo magnetico terrestre, gli altri campi magnetici esterni e le vibrazioni meccaniche dovrebbero essere trascurabili.

7.1.2 Condizioni di alimentazione

7.1.2.1 Valori nominali

Come specificato in 4.2.2.

7.1.2.2 Tolleranze

Le tolleranze per le condizioni di prova sono le seguenti:

  • Tensione nominale: ±1%;

  • Frequenza nominale: ±1%;

  • Contenuto armonico: inferiore a 5%.

7.2 Regolamento generale sulle prove

7.2.1 Il prodotto da testare deve essere posizionato nella sua normale sede di installazione. L'alimentatore può essere collegato e preriscaldato per 1 ora per consentire la stabilizzazione della temperatura interna del prodotto.

7.2.2 La posizione zero del prodotto in prova può essere regolata prima della prova. Salvo diversa indicazione, non si devono effettuare regolazioni durante la prova.

7.2.3 Salvo diversa indicazione, il prodotto testato e la relativa apparecchiatura di prova devono essere stabilizzati in condizioni operative di riferimento prima di effettuare le misurazioni, e tutte le condizioni operative che possono influenzare i risultati delle misurazioni devono essere osservate e registrate.

7.2.4 La precisione degli strumenti standard utilizzati nei test deve essere indicata nel rapporto di prova e il limite di errore di base deve essere inferiore o uguale a un terzo del limite di errore di base del prodotto testato. Il campo di misura dello strumento deve corrispondere al campo di misura dei valori.

7.2.5 Durante il test, il segnale di ingresso corrente deve essere aumentato o diminuito lentamente, avvicinandosi ai punti di prova nella stessa direzione, assicurandosi che non vi sia sovraelongazione. Il segnale crescente deve essere considerato come la fase positiva, mentre il segnale decrescente come la fase negativa.

7.2.6 Salvo diversa indicazione, l'albero (asta) di uscita dell'attuatore deve essere caricato con il carico nominale durante la prova. Il carico è considerato positivo quando la sua direzione di azione coincide con la direzione di movimento dell'albero (asta) di uscita; altrimenti, è considerato negativo.

7.2.7 Salvo diversa indicazione, i punti di misurazione del test devono essere posizionati a 0%, 25%, 50%, 75% e 100% dell'intervallo di ingresso. Ciascun punto di test deve essere misurato tre volte sia nella direzione del segnale crescente che in quella decrescente. L'ispezione in fabbrica consente di misurare ciascun punto di test una sola volta.

7.2.8 Salvo diversa indicazione, i fattori che influenzano la prova devono variare solo entro le condizioni operative specificate. Tutte le altre condizioni operative devono rimanere costanti in condizioni di riferimento.

7.2.9 Se, a causa di particolari condizioni, non è possibile effettuare i test sui fattori di influenza in condizioni atmosferiche di riferimento, il test può essere eseguito in condizioni atmosferiche generali.

7.2.10 Salvo diversa indicazione, l'intervallo di corsa nominale per la prova è il seguente:

  • Multigiro: 10 giri;

  • Corsa angolare: 90°;

  • Corsa lineare: 16 mm.

7.3 Errore di base

L'errore di base viene calcolato aumentando o diminuendo lentamente il segnale di ingresso, registrando i valori del segnale di ingresso e i valori della corsa dell'albero (asta) di uscita sia in direzione positiva che negativa, secondo la Formula (1).
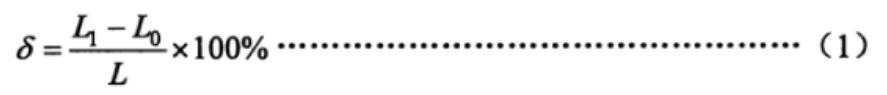
Formula (1)

Dove:

  • δ: Errore di base, %;

  • L1: Valore della corsa dell'albero di uscita (asta), in gradi (°), millimetri (mm) o giri (r);

  • Lo: Valore teorico della corsa dell'albero di uscita (biella), in gradi (°), millimetri (mm) o giri (r);

  • L: Corsa nominale dell'albero di uscita (asta), in gradi (°), millimetri (mm) o giri (r).

Verificare se l'errore di base in ciascun punto di misurazione supera il limite specificato in 6.1.1.

7.4 Deviazione di base del segnale di uscita di posizione

Il segnale di uscita della posizione è collegato a un'impedenza di carico di 250Ω e l'attuatore viene portato in posizione "completamente chiuso". Regolare il segnale di uscita della posizione a 4 mA; portare l'attuatore in posizione "completamente aperto" e regolare il segnale di uscita della posizione a 20 mA. Quindi, azionare l'attuatore e registrare i valori del segnale di uscita della posizione in ogni punto sia nella direzione di corsa positiva che in quella negativa. La deviazione di base viene calcolata secondo la Formula (2).
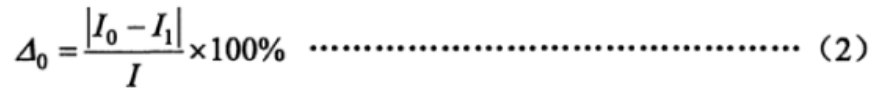
Formula (2)

Dove:

  • △0: Deviazione di base del segnale di uscita di posizione, %;

  • Io: Valore teorico del segnale di uscita di posizione, in milliampere (mA);

  • I1: Valore misurato del segnale di uscita di posizione, in milliampere (mA);

  • I: Intervallo del segnale di uscita di posizione, in milliampere (mA). (Per 4 mA a 20 mA, I = 16 mA; per 0 mA a 20 mA, I = 20 mA).

Verificare se la deviazione di base in ciascun punto di misurazione supera il limite specificato in 6.1.2.

7.5 Isteresi

L'isteresi dell'attuatore è determinata dalla massima differenza algebrica tra gli errori di base delle corse in avanti e all'indietro misurati in ciascun punto di prova, come determinato nei paragrafi 7.3 e 7.4.

7.6 Zona morta

Per la regolazione degli attuatori, la zona morta deve essere misurata a 25%, 50% e 75% della corsa nominale. Le fasi di misurazione sono le seguenti:

  • Aumentare (o diminuire) lentamente il segnale di ingresso fino a quando non si verifica una variazione percettibile della corsa sull'albero (asta) di uscita e registrare il valore del segnale di ingresso in questo punto I (mA);

  • Quindi diminuire (o aumentare) lentamente il segnale di ingresso nella direzione opposta fino a quando non si verifica una variazione percettibile della corsa sull'albero (asta) di uscita e registrare il valore del segnale di ingresso I² (mA).

La zona morta viene calcolata secondo la formula (3).
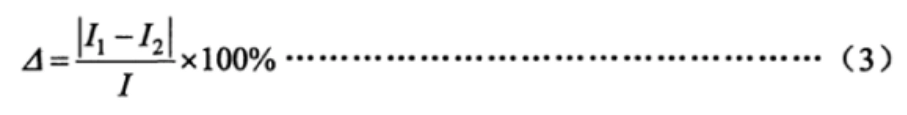
Formula (3)

Dove:

  • △: Zona morta, %.

7.7 Ritardo temporale

Applicare un segnale a gradino 15% dell'intervallo di ingresso al terminale del segnale di ingresso dell'attuatore regolatore, utilizzare un oscilloscopio per registrare la curva del segnale di ingresso e la curva del segnale di uscita di posizione e osservare la differenza di tempo tra il segnale di ingresso iniziale e l'inizio della variazione del segnale di uscita per verificare se supera il limite specificato in 6.1.5.

7.8 Errore di tempo di percorrenza nominale

Applicare un valore compreso tra 45% e 55% del carico nominale sull'attuatore, applicare un segnale a gradino sufficiente a spostare l'albero (asta) di uscita dell'attuatore lungo la corsa nominale e registrare il tempo impiegato dall'albero (asta) di uscita per percorrere la corsa nominale. L'errore del tempo di corsa nominale viene calcolato secondo la Formula (4).
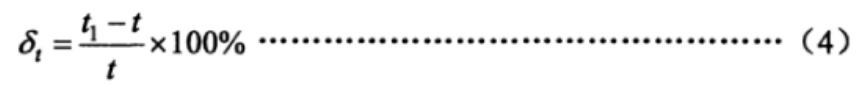
Formula (4)

Dove:

  • δt: Errore nominale del tempo di percorrenza, %;

  • t1: Tempo misurato per lo spostamento dell'albero (asta) di uscita della corsa nominale, in secondi (s);

  • t: Tempo teorico di esecuzione della gittata sistolica, in secondi (s).

7.9 Caratteristiche di avviamento

Applicare un carico nominale inverso all'albero (asta) di uscita dell'attuatore e portare la tensione di alimentazione al valore limite inferiore. Quindi applicare il segnale di ingresso e verificare se l'attuatore si avvia normalmente.

7.10 Errore di ripetibilità del meccanismo di controllo della corsa

Per gli attuatori con meccanismo di controllo della corsa, applicare un carico nominale compreso tra 25% e 30% all'albero (asta) di uscita e azionare l'attuatore alternativamente nelle corse di andata e ritorno per cinque volte. Osservare e registrare i valori della corsa dell'albero (asta) di uscita quando il meccanismo di controllo della corsa si attiva. Calcolare l'errore di ciascun valore registrato rispetto al valore di riferimento e determinare se l'errore supera il limite specificato nel punto 6.1.8.

7.11 Resistenza di isolamento

In condizioni atmosferiche normali e con l'attuatore scarico, scollegare l'alimentazione del prodotto in prova e mantenere l'interruttore di alimentazione in posizione "on". Cortocircuitare i terminali di ingresso e di alimentazione, quindi utilizzare un tester di resistenza di isolamento da 500 V CC per misurare la resistenza di isolamento tra i terminali come specificato nella sezione 6.1.9.

7.12 Resistenza dell'isolamento

In condizioni atmosferiche normali e con l'attuatore scarico, scollegare l'alimentazione e mantenere l'interruttore di alimentazione in posizione "on". Cortocircuitare i terminali di ingresso e di alimentazione, quindi, in base alla tensione e alla frequenza specificate in 6.1.10, aumentare lentamente la tensione di prova da zero al valore specificato e mantenerla per 1 minuto. Verificare la presenza di scariche o archi elettrici, quindi abbassare lentamente la tensione di prova a zero e scollegare l'alimentazione di prova.

7.13 Aumento della temperatura

Prima del test, misurare la resistenza a freddo degli avvolgimenti del motore e del trasformatore di potenza utilizzando un ponte, quindi far funzionare continuamente per 12 ore come da 7.14 e misurare immediatamente la resistenza a caldo degli avvolgimenti del motore e del trasformatore di potenza. Calcolare l'aumento di temperatura secondo la Formula (5).
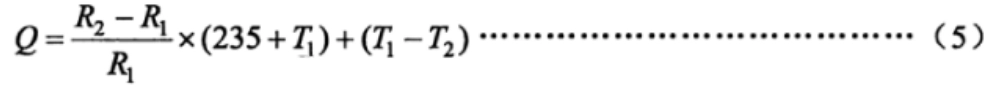
Formula (5)

Dove:

  • D: Aumento della temperatura, in gradi Celsius (°C);

  • R₂: Resistenza a caldo dell'avvolgimento, in ohm (Ω);

  • R₁: Resistenza a freddo dell'avvolgimento, in ohm (Ω);

  • T1: Temperatura ambiente durante la misurazione della resistenza al freddo, in gradi Celsius (°C);

  • T₂: Temperatura ambiente durante la resistenza al calore

7.14 Stabilità operativa a lungo termine

Azionare l'attuatore entro la sua corsa nominale e applicare un carico nominale di 30%, con un ciclo di lavoro da 20% a 80%. Eseguire 48 ore di funzionamento come richiesto al punto 4.2.6, con il numero di cicli all'ora specificato. Dopo la prova, verificare che l'attuatore soddisfi i requisiti del punto 6.1.12.

7.15 Errore di riproducibilità della coppia di controllo massima e minima e della spinta

Procedura di prova come segue: a) Installare l'attuatore sul banco di prova, impostare il valore di protezione della coppia sia in apertura che in chiusura al valore massimo di coppia o spinta controllati e caricare gradualmente l'attuatore fino a quando non si attiva un allarme di "sovraccarico di coppia" o "sovraccarico di spinta". Misurare il valore di coppia o spinta in uscita. Eseguire tre misurazioni in ciascuna direzione e prendere il valore medio come valore base della coppia o spinta in uscita. b) Installare l'attuatore sul banco di prova, impostare il valore di protezione della coppia sia in apertura che in chiusura al valore minimo di coppia o spinta controllati e caricare gradualmente l'attuatore fino a quando non si attiva un allarme di "sovraccarico di coppia" o "sovraccarico di spinta". Misurare il valore di coppia o spinta in uscita. Eseguire tre misurazioni in ciascuna direzione e prendere il valore medio come valore base della coppia o spinta in uscita. c) Calcolare l'errore di riproducibilità della coppia o spinta controllati secondo la formula (6).
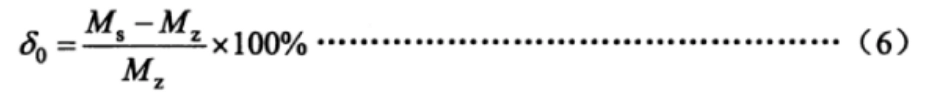
Formula 6:

In questa formula:

  • δ0: Errore di riproducibilità della coppia di controllo o della spinta, in %

  • Ms: Valore misurato della coppia o della spinta in uscita, in N·m (o spinta in N)

  • Mz: Valore base della coppia o della spinta in uscita, in N·m (o spinta in N).

7.16 Meccanismo di commutazione manuale-elettrica

Procedura di prova come segue: a) Verifica dell'interruttore a vuoto. Commutare l'attuatore dalla modalità elettrica a quella manuale, ruotare il volantino per far ruotare l'albero di uscita in senso orario e antiorario per almeno un giro completo; quindi, azionare l'attuatore elettricamente per far ruotare l'albero di uscita in entrambe le direzioni per almeno un giro completo. Ripetere due volte e verificare se soddisfa i requisiti del punto 6.1.14. b) Verifica dell'interruttore a carico. Installare l'attuatore sul banco di prova, regolare la coppia di protezione in entrambe le direzioni di apertura e chiusura alla coppia di controllo massima e caricare gradualmente l'attuatore fino all'attivazione dell'interruttore di coppia. Dopo l'arresto, senza scaricare, ripetere la prova del punto a) per verificare se soddisfa i requisiti del punto 6.1.14.

7.17 Funzionalità intelligenti

7.17.1 Funzione di visualizzazione

Verificare che i parametri di funzionamento, le informazioni sullo stato operativo, gli allarmi di guasto e le altre informazioni visualizzate siano normali e che il contenuto visualizzato tramite l'interfaccia uomo-macchina sia completo e chiaro.

7.17.2 Funzione di impostazione dei parametri

Senza aprire il coperchio elettrico, verificare se l'interfaccia uomo-macchina consente di impostare parametri quali corsa, coppia, calibrazione del segnale di ingresso della corrente e regolazione del segnale di uscita.

7.17.3 Funzione di configurazione in loco

Senza aprire il coperchio elettrico, utilizzare l'interfaccia uomo-macchina per impostare le uscite dei contatti dell'interruttore a 4 vie dell'attuatore come segue: posizione aperta chiusa, posizione aperta aperta, posizione chiusa chiusa, posizione chiusa aperta. Avviare l'attuatore nelle posizioni aperta e chiusa, verificando che le uscite dei contatti dell'interruttore soddisfino i requisiti impostati.

Se necessario, verificare il comportamento dopo un'interruzione di corrente e regolare parametri quali la protezione dalla coppia.

7.17.4 Funzione di autodiagnosi e allarme guasti

In condizioni di assenza di carico, alimentare l'attuatore e scollegare il cavo di rilevamento della temperatura del motore dal sistema di controllo dell'attuatore per verificare se si attiva l'allarme di surriscaldamento del motore.

7.17.5 Funzione di auto-adattamento della sequenza di alimentazione

Per gli attuatori che utilizzano alimentazione trifase, modificare la sequenza di fase dell'alimentazione e verificare che la direzione di commutazione sia corretta sia in modalità di controllo locale che remota.

7.17.6 Funzione di misurazione continua della coppia (spinta) in uscita

Posizionare l'attuatore sul banco di prova e, durante il funzionamento, variare continuamente la coppia (spinta) applicata per osservare se i valori di coppia (spinta) visualizzati sull'interfaccia uomo-macchina cambiano di conseguenza.

7.18 Rumore

In una stanza con porte e finestre chiuse e con un rumore di fondo non superiore a 45 dB, eseguire un avvio a vuoto dell'attuatore e misurare il rumore a una distanza di 1 metro dalla superficie dell'attuatore. Verificare che il rumore soddisfi i requisiti di cui al punto 6.1.16.

7.19 Regolazione continua della velocità (conversione di frequenza)

Impostare l'attuatore in modo che riduca la velocità al raggiungimento della posizione target e verificare che la velocità vari entro l'intervallo specificato in diverse condizioni di carico per confermarne la conformità.

7.20 Impatto della temperatura ambientale

In condizioni di assenza di carico, l'attuatore deve essere collocato in una camera climatica. Le temperature di prova e la sequenza di prova sono le seguenti:

  • Per attuatori con temperatura ambiente di lavoro da -10 °C a 55 °C:

    • 20 °C (riferimento), 40 °C, 55 °C, 20 °C, 0 °C, -10 °C, 20 °C;

  • Per attuatori con temperatura ambiente di lavoro da -20 °C a 60 °C:

    • 20 °C (riferimento), 40 °C, 60 °C, 20 °C, 0 °C, -20 °C, 20 °C;

  • Per attuatori con temperatura ambiente di lavoro da -30 °C a 70 °C:

    • 20 °C (riferimento), 45 °C, 70 °C, 20 °C, 0 °C, -30 °C, 20 °C.

Se concordato da tutte le parti, i test possono essere condotti a soli quattro punti di temperatura: 20 °C (riferimento), la temperatura massima, la temperatura minima e 20 °C. La tolleranza ammessa a ciascun punto di temperatura è di ±2 °C. A ciascun punto di temperatura, la temperatura deve essere mantenuta per 2 ore per consentire ai componenti interni del prodotto di raggiungere la stabilità termica. Alle posizioni 0% e 100% della corsa completa, devono essere misurati i valori minimo e massimo del segnale di uscita del controllo proporzionale e della posizione. Deve essere calcolata la media di tre misurazioni a ciascun punto di temperatura. Le variazioni dei valori minimo e massimo a ciascun punto di temperatura, quando la temperatura varia di 10 °C, devono essere calcolate utilizzando le formule (7) e (8) e deve essere verificato che i risultati soddisfino i requisiti della sezione 6.2.1.
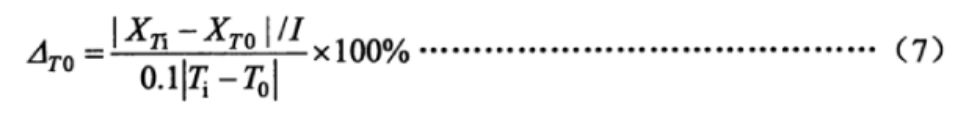
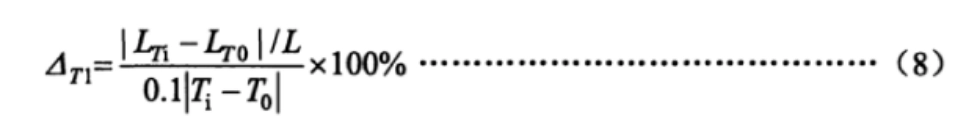
Dove:

  • △T0: La variazione dei valori minimo e massimo del segnale di uscita della posizione quando la temperatura cambia di 10 °C, in %;

  • XTi: I valori misurati di minimo e massimo del segnale di uscita della posizione alla temperatura adiacente, in milliampere (mA);

  • XT0: I valori misurati di minimo e massimo del segnale di uscita di posizione alla temperatura di avviamento, in milliampere (mA);

  • Ti: La temperatura circostante, in gradi Celsius (°C);

  • T0: La temperatura iniziale, in gradi Celsius (°C);

  • △T1: La variazione dei valori minimo e massimo dell'albero (asta) di uscita quando la temperatura varia di 10 °C, in %;

  • LTi: I valori misurati della corsa minima e massima dell'albero (asta) di uscita alla temperatura adiacente, in gradi (°), millimetri (mm) o giri (r);

  • LT0: I valori misurati della corsa minima e massima dell'albero (asta) di uscita alla temperatura di avviamento, in gradi (°), millimetri (mm) o giri (r).

7.21 Impatto dell'umidità

Collocare l'attuatore in una camera climatica, portare la temperatura a 40 °C ± 2 °C e regolare l'umidità al valore specificato per il modello 91%–95%, mantenendola per 48 ore. Al termine del test, verificare la resistenza di isolamento dell'attuatore secondo le specifiche.

7.22 Influenza della tensione di alimentazione

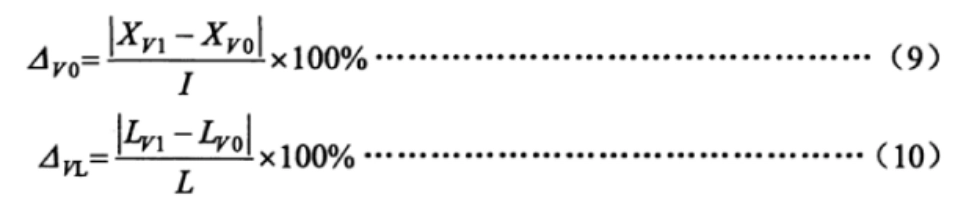
In condizioni di assenza di carico, la tensione di alimentazione dell'attuatore viene regolata dal valore nominale ai valori limite superiore e inferiore. Nelle posizioni 0% e 100% della corsa completa, vengono misurati i valori minimo e massimo delle uscite del segnale di controllo proporzionale e di posizione. Viene calcolata la media di tre misurazioni in ciascun punto e le variazioni del limite inferiore e dell'intervallo vengono calcolate utilizzando le formule (9) e (10). I risultati devono essere verificati per soddisfare i requisiti della sezione 6.2.3.
Dove:

  • △V0: La variazione dei valori minimo e massimo del segnale di uscita di posizione al variare della tensione di alimentazione, in %;

  • XV1: I valori misurati di minimo e massimo del segnale di uscita di posizione alle tensioni limite superiore e inferiore, in milliampere (mA);

  • XV0: I valori misurati di minimo e massimo del segnale di uscita di posizione alla tensione nominale, in milliampere (mA);

  • △VL: La variazione dei valori minimo e massimo dell'albero (asta) di uscita al variare della tensione di alimentazione, in %;

  • LV1: I valori misurati della corsa minima e massima dell'albero (asta) di uscita alle tensioni limite superiore e inferiore, in gradi (°), millimetri (mm) o rotazioni (r);

  • LV0: I valori misurati della corsa minima e massima dell'albero (asta) di uscita alla tensione nominale, in gradi (°), millimetri (mm) o giri (r).

7.23 Influenza delle vibrazioni meccaniche

In condizioni di assenza di carico, l'attuatore viene installato su un banco prova per vibrazioni. L'attuatore viene azionato fino alle posizioni 0% e 100% della corsa massima. Viene applicata una vibrazione a frequenza variabile da 10 Hz a 150 Hz in tre direzioni mutuamente perpendicolari per identificare il punto di risonanza. Se viene individuato un punto di risonanza, vengono eseguite prove di vibrazione alla frequenza di risonanza per 30 minuti. Se non viene individuato alcun punto di risonanza, viene eseguita una prova di vibrazione di 30 minuti a una frequenza di 150 Hz.

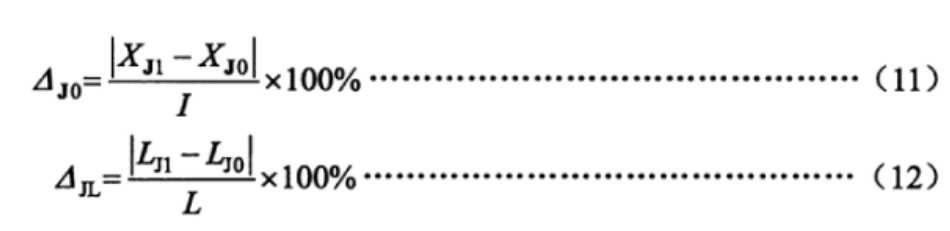
Durante il test, vengono misurati i valori minimo e massimo dell'uscita dell'attuatore. Le variazioni dei valori minimo e massimo vengono calcolate utilizzando le formule (11) e (12). I risultati devono essere verificati per soddisfare i requisiti della sezione 6.2.4.
Dove:

  • △J0: La variazione dei valori limite inferiore e superiore del segnale di uscita della posizione dovuta alle vibrazioni meccaniche, in %;

  • XJ1: I valori misurati di minimo e massimo del segnale di uscita della posizione durante il test di vibrazione, in milliampere (mA);

  • XJ0: I valori misurati di minimo e massimo del segnale di uscita della posizione prima del test di vibrazione, in milliampere (mA);

  • △JL: La variazione dei valori limite inferiore e superiore dell'albero di uscita (asta) dovuta alle vibrazioni meccaniche, in %;

  • LJ1: I valori misurati della corsa minima e massima dell'albero di uscita (asta) durante la prova di vibrazione, in gradi (°), millimetri (mm) o giri (r);

  • LJ0: I valori misurati della corsa minima e massima dell'albero di uscita (asta) prima della prova di vibrazione, in gradi (°), millimetri (mm) o giri (r).

7.24 Impatto ambientale dei trasporti

Le prove di temperatura, urto e caduta libera devono essere eseguite secondo i parametri di prova specificati nella sezione 6.2.5 della presente norma e i metodi descritti nella norma GB/T 25480. Dopo le prove, è possibile regolare la posizione zero, seguita da prove di prestazione e ispezione visiva.

Nota: se il test di influenza della temperatura ambientale è già stato eseguito a 55 °C (o superiore), il test ad alta temperatura può essere omesso.

7.25 Immunità alle radiazioni dei campi elettromagnetici a radiofrequenza

In condizioni di assenza di carico, l'attuatore viene spostato nella posizione 50% della corsa massima. Un campo elettromagnetico irradiato nella gamma di frequenza da 80 MHz a 1000 MHz con un'intensità di 3 V/m viene applicato a una distanza di 3 metri dall'attuatore, in conformità ai requisiti della norma GB/T 17626.3. Durante questa prova, vengono osservate e registrate le variazioni del segnale di feedback di posizione o dei valori della corsa dell'albero (asta) di uscita per confermare che i valori soddisfino i requisiti della sezione 6.2.6 della presente norma.

7.26 Immunità ai transitori/burst elettrici veloci

In condizioni di assenza di carico, l'attuatore viene spostato nella posizione 50% della corsa massima. La tensione di prova viene applicata secondo i requisiti della norma GB/T 17626.4, con una tensione positiva e negativa di 1000 V sul terminale di alimentazione e una tensione positiva e negativa di 500 V sul terminale di ingresso del segnale. Durante questa prova, vengono osservate e registrate le variazioni del segnale di retroazione di posizione o dei valori della corsa dell'albero (asta) di uscita per confermare che i valori soddisfino i requisiti della sezione 6.2.7 della presente norma.

7.27 Immunità da picco (impulso)

In condizioni di assenza di carico, l'attuatore viene spostato nella posizione 50% della corsa massima. Una tensione positiva e negativa di 1 kV viene applicata tra la linea di alimentazione dell'attuatore e la massa, come previsto dalla norma GB/T 17626.5. Durante questa prova, le variazioni del segnale di feedback di posizione o dei valori della corsa dell'albero (asta) di uscita vengono osservate e registrate per confermare che i valori soddisfino i requisiti della sezione 6.2.8 della presente norma.

7.28 Immunità alle scariche elettrostatiche

In condizioni di assenza di carico, l'attuatore viene spostato nella posizione 50% della corsa completa. L'involucro dell'attuatore è saldamente messo a terra. All'attuatore vengono applicate scariche di contatto positive e negative a 4 kV e successivamente scariche in aria positive e negative a 8 kV, secondo i requisiti della norma GB/T 17626.2. Durante questa prova, vengono osservate e registrate le variazioni del segnale di feedback di posizione o dei valori della corsa dell'albero (asta) di uscita per confermare che i valori soddisfino i requisiti della sezione 6.2.9 della presente norma.

7.29 Immunità al campo magnetico di frequenza di rete

In condizioni di assenza di carico, l'attuatore viene posizionato sul banco di prova del campo magnetico esterno e spostato nella posizione 50% della corsa completa. L'intensità del campo magnetico è di 400 A/m e le direzioni di prova sono X/Y/Z, in conformità con la norma GB/T 17626.8. Durante questa prova, vengono osservate e registrate le variazioni del segnale di uscita del feedback di posizione o dei valori della corsa dell'albero (asta) di uscita per confermare che i valori soddisfino i requisiti della sezione 6.2.10 della presente norma.

7.30 Aspetto

Per verificare che la superficie sia piana e liscia, priva di crepe, sbavature o altri difetti che ne compromettano l'aspetto, è necessario utilizzare metodi visivi e tattili. Il rivestimento superficiale deve essere ben aderente, piatto, liscio e di colore uniforme, senza macchie d'olio, ammaccature o altri danni meccanici. Per gli attuatori con funzioni di visualizzazione, il display deve essere chiaramente visibile e privo di caratteri mancanti.

7.31 Livello di protezione dell'involucro

Il test di protezione dell'involucro IP67 o IP65 deve essere eseguito secondo il metodo specificato nella norma GB 4208—2008.

7.32 Prestazioni antideflagranti

Le prove antideflagranti devono essere condotte da un'unità di prova riconosciuta a livello nazionale, in conformità ai requisiti delle norme GB 3836.1 e GB 3836.2.

8 Regole di ispezione

8.1 Ispezione di fabbrica:

  • Ogni attuatore deve essere ispezionato e approvato dal reparto di controllo qualità del produttore. Solo dopo che il reparto di controllo qualità ha rilasciato un certificato di conformità del prodotto, quest'ultimo può essere spedito.

  • Gli elementi da controllare in fabbrica sono specificati nella Tabella 3.

8.2 Prove di tipo:

  • Le prove di tipo devono essere eseguite nelle seguenti circostanze:

    • L'identificazione di prodotti di nuova concezione.

    • Per i prodotti in normale produzione, se si verificano modifiche significative alla struttura, ai materiali o ai processi che possono influire sulle prestazioni del prodotto.

    • Qualora richiesto dalle autorità nazionali competenti.

  • Se il prodotto è fuori produzione da più di un anno.

    • Se il prodotto è in produzione continuativa da più di tre anni.

  • Durante le prove di tipo, il metodo di campionamento deve essere conforme alle disposizioni della norma GB/T 18271.1—2000, sezione 6.7.

8.3 Elementi da ispezionareLa Tabella 3 elenca gli elementi specifici per l'ispezione in fabbrica e le prove di tipo, indicando quali elementi si applicano a ciascun tipo di attuatore (regolabile o a interruttore). Gli elementi di ispezione includono errori, errori di ripetibilità, resistenza di isolamento, ecc.

Elementi da ispezionare

NO.ArticoloIspezione di fabbricaIspezione di tipoTipo di regolazioneTipo di interruttoreRequisiti tecniciMetodo di prova
1Errore di base△ △△6.1.17.3
2Deviazione di base del segnale di uscita di posizione△△△△6.1.27.4
3Isteresi△△△△6.1.37.5
4Zona morta△—△—6.1.47.6
5Ritardo temporale——△—6.1.57.7
6Errore di tempo di percorrenza stimato△△△△6.1.67.8
7Caratteristiche iniziali——△△6.1.77.9
8Errore di riproducibilità del meccanismo di controllo dell'ictus——△△6.1.87.1
9Resistenza all'isolamento△△△△6.1.97.11
10Resistenza dell'isolamento△△△△6.1.107.12
11Aumento della temperatura— △△6.1.117.13
12Stabilità operativa a lungo termine——△△6.1.127.14
13Errore di riproducibilità della coppia di controllo massima e minima e della spinta△△△△6.1.137.15
14Meccanismo di commutazione manuale-elettrico△△△△6.1.147.16
15Funzioni di base del tipo intelligente****6.1.157.17
16Rumore —△△6.1.167.18
17Regolazione continua della velocità (frequenza)△△△△6.1.177.19
18Impatto della temperatura ambientale— △△6.2.17.2
19Impatto del calore umido  △△6.2.27.21
20Impatto della tensione di alimentazione  △△6.2.37.22
21Vibrazione meccanica Impatto  △△6.2.47.23
22Impatto ambientale dei trasporti  △△6.2.57.24
23Immunità alle radiazioni dei campi elettromagnetici a radiofrequenza ** 6.2.67.25
24Immunità ai transienti elettrici veloci/a scoppio ** 6.2.77.26
25Immunità da sovrapressione (impatto) ** 6.2.87.27
26Immunità alle scariche elettrostatiche——**6.2.97.28
27Immunità al campo magnetico a frequenza di rete —**6.2.107.29
28Aspetto△△△△6.37.3
29Livello di protezione dell'involucro——△△6.47.31
30Prestazioni antideflagranti —△△6.57.32

Nota:

  • Il simbolo “△” indica un elemento che necessita di essere ispezionato.

  • Il simbolo “—” indica un elemento che non richiede ispezione.

  • L'asterisco (*) indica che l'elemento è applicabile solo agli attuatori di tipo intelligente.

9 Marcatura, confezionamento e stoccaggio

9.1 Marcatura:

  • Sull'attuatore deve essere apposta una targhetta in un punto ben visibile, indicante le seguenti informazioni:

    • Nome del produttore e marchio commerciale.

    • Nome e modello del prodotto.

    • Principali parametri tecnici del prodotto.

    • Temperatura ambiente di funzionamento.

    • Livello di protezione.

    • Condizioni di alimentazione (tensione, corrente e frequenza).

    • Data di fabbricazione e numero di serie.

  • Per gli attuatori antideflagranti, oltre a quanto sopra indicato, la targhetta deve riportare anche:

    • Il simbolo nazionale antideflagrante nell'angolo in alto a destra.

    • Grado antideflagrante.

    • Numero del certificato antideflagrante.

9.2 Imballaggio:

  • I prodotti devono essere imballati in conformità ai requisiti della norma GB/T 13384. La confezione deve includere un certificato di prodotto, la documentazione tecnica pertinente e una lista di imballaggio.

  • La lista di imballaggio deve includere le seguenti informazioni ed essere timbrata con il timbro del personale addetto all'ispezione:

    • Nome e indirizzo del produttore.

    • Nome e modello del prodotto.

    • I nomi e le quantità dei documenti allegati.

    • Certificato di prodotto.

    • Quantità di articoli imballati.

    • Data di confezionamento.

  • Sulla confezione devono essere riportate le seguenti informazioni:

    • Nome del produttore.

    • Nome e modello del prodotto.

    • Istruzioni come "Questo lato in alto", "Maneggiare con cura", ecc.

    • Peso lordo e dimensioni esterne (lunghezza × larghezza × altezza).

9.3 Conservazione:

  • I prodotti devono essere conservati in un ambiente interno ventilato, con una temperatura compresa tra -10 °C e 45 °C e un'umidità relativa non superiore a 85%. L'ambiente di conservazione non deve contenere sostanze nocive che potrebbero causare corrosione ai prodotti.

Queste normative garantiscono la qualità e le prestazioni degli attuatori e prevengono danni durante il trasporto e lo stoccaggio.