


7. Testa metodes
7.1 Testa apstākļi
7.1.1 Vides apstākļi
7.1.1.1 Atsauces atmosfēras apstākļi
Izpildmehānisma atsauces veiktspēja jāpārbauda šādos atmosfēras apstākļos:
Apkārtējās vides temperatūra: 20 °C ± 2 °C;
Relatīvais mitrums: no 60% līdz 70%;
Atmosfēras spiediens: no 86 kPa līdz 106 kPa.
7.1.1.2 Vispārīgie atmosfēras apstākļi
Ja testus neveic standarta atmosfēras apstākļos, ieteicams tos veikt šādos atmosfēras apstākļos:
Apkārtējās vides temperatūra: no 15 °C līdz 35 °C;
Relatīvais mitrums: no 45% līdz 75%;
Atmosfēras spiediens: no 86 kPa līdz 106 kPa.
7.1.1.3 Citi vides apstākļi
Izņemot Zemes magnētisko lauku, citiem ārējiem magnētiskajiem laukiem un mehāniskajām vibrācijām jābūt niecīgām.
7.1.2 Jaudas apstākļi
7.1.2.1 Nominālvērtības
Kā norādīts 4.2.2. punktā.
7.1.2.2 Pielaides
Testa apstākļu pielaides ir šādas:
Nominālais spriegums: ±1%;
Nominālā frekvence: ±1%;
Harmoniskais saturs: mazāks par 5%.
7.2 Vispārīgie testēšanas noteikumi
7.2.1 Testējamajam produktam jāatrodas tā parastajā uzstādīšanas pozīcijā. Barošanas avotu var pievienot un iepriekš uzsildīt 1 stundu, lai testējamā produkta iekšējā temperatūra stabilizētos.
7.2.2 Testējamā produkta nulles pozīciju var noregulēt pirms testa. Ja vien nav norādīts citādi, testa laikā regulēšana nav jāveic.
7.2.3 Ja vien nav norādīts citādi, pirms mērījumu veikšanas testējamais produkts un ar to saistītais testēšanas aprīkojums jāstabilizē standarta darba apstākļos, un visi darba apstākļi, kas var ietekmēt mērījumu rezultātus, jānovēro un jāreģistrē.
7.2.4 Testos izmantoto standarta instrumentu precizitāte jānorāda testa ziņojumā, un pamata kļūdas robežai jābūt mazākai vai vienādai ar vienu trešdaļu no testētā produkta pamata kļūdas robežas. Instrumenta diapazonam jāatbilst izmērīto vērtību diapazonam.
7.2.5 Testa laikā strāvas ieejas signāls ir lēnām jāpalielina vai jāsamazina, tuvojoties testa punktiem vienā virzienā un nodrošinot, ka netiek pārsniegta vērtība. Pieaugošais signāls jāuzskata par pozitīvo gājienu, bet samazinošais signāls - par reverso gājienu.
7.2.6 Ja vien nav norādīts citādi, testa laikā izpildmehānisma izejas vārpsta (stienis) jānoslogo ar nominālo slodzi. Slodze tiek uzskatīta par pozitīvu, ja tās darbības virziens sakrīt ar izejas vārpstas (stieņa) kustības virzienu; pretējā gadījumā tā tiek uzskatīta par negatīvu.
7.2.7 Ja vien nav norādīts citādi, testa mērījumu punktiem jāatrodas ieejas diapazona punktos 0%, 25%, 50%, 75% un 100%. Katrs testa punkts jāmēra trīs reizes gan pieaugošā, gan dilstošā signāla virzienā. Ražotāja pārbaude ļauj katru testa punktu izmērīt vienu reizi.
7.2.8 Ja vien nav norādīts citādi, testa ietekmējošajiem faktoriem jāmainās tikai noteiktajos darba apstākļos. Visiem pārējiem darba apstākļiem jāpaliek nemainīgiem atsauces apstākļos.
7.2.9 Ja ietekmes faktoru testus nav iespējams veikt atsauces atmosfēras apstākļos noteiktu apstākļu dēļ, testu var veikt vispārējos atmosfēras apstākļos.
7.2.10 Ja vien nav norādīts citādi, nominālais gājiena diapazons testam ir šāds:
Daudzpagrieziens: 10 pagriezieni;
Gājiena leņķis: 90°;
Lineārais gājiens: 16 mm.
7.3 Pamata kļūda
Pamata kļūdu aprēķina, lēnām palielinot vai samazinot ieejas signālu, reģistrējot ieejas signāla vērtības un izejas vārpstas (stieņa) gājiena vērtības gan pozitīvā, gan pretējā gājiena virzienā saskaņā ar formulu (1).
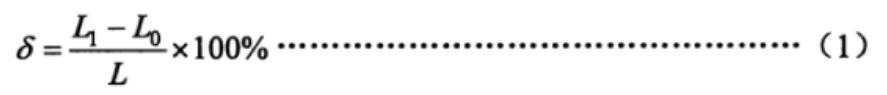
Formula (1)
Kur:
δ: pamata kļūda, %;
L1: Izejas vārpstas (stieņa) gājiena vērtība grādos (°), milimetros (mm) vai pagriezienos (r);
Lo: Izejas vārpstas (stieņa) teorētiskā gājiena vērtība grādos (°), milimetros (mm) vai pagriezienos (r);
L: Izejas vārpstas (stieņa) nominālais gājiena diapazons grādos (°), milimetros (mm) vai pagriezienos (r).
Pārbaudiet, vai katrā mērījumu punktā pamatkļūda pārsniedz 6.1.1. punktā norādīto robežu.
7.4 Pozīcijas izejas signāla pamatnovirze
Pozīcijas izejas signāls ir savienots ar 250 Ω slodzes pretestību, un izpildmehānisms tiek darbināts “pilnībā aizvērtā” pozīcijā. Noregulējiet pozīcijas izejas signālu uz 4 mA; darbiniet izpildmehānismu “pilnībā atvērtā” pozīcijā un noregulējiet pozīcijas izejas signālu uz 20 mA. Pēc tam darbiniet izpildmehānismu un reģistrējiet pozīcijas izejas signāla vērtības katrā punktā gan pozitīvajā, gan pretējā gājiena virzienā. Pamatnovirze tiek aprēķināta saskaņā ar formulu (2).
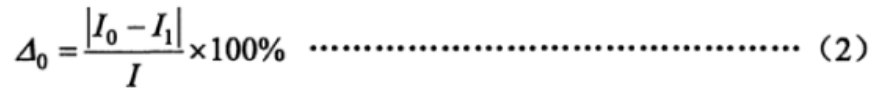
Formula (2)
Kur:
△0: Pozīcijas izejas signāla pamatnovirze, %;
Io: pozīcijas izejas signāla teorētiskā vērtība miliamperos (mA);
I1: Izmērītā pozīcijas izejas signāla vērtība miliamperos (mA);
I: Pozīcijas izejas signāla diapazons miliamperos (mA). (4 mA līdz 20 mA, I = 16 mA; 0 mA līdz 20 mA, I = 20 mA).
Pārbaudiet, vai katrā mērījumu punktā pamata novirze pārsniedz 6.1.2. punktā norādīto robežu.
7.5 Histerēze
Izpildmehānisma histerezi nosaka maksimālā algebriskā starpība starp uz priekšu un atpakaļ gājiena pamatkļūdām, kas izmērītas katrā testa punktā, kā noteikts 7.3. un 7.4. punktā.
7.6 Mirušā zona
Regulējošiem izpildmehānismiem nejutīguma zona jāmēra pie nominālā gājiena 25%, 50% un 75%. Mērīšanas soļi ir šādi:
Lēnām palieliniet (vai samaziniet) ieejas signālu, līdz izejas vārpstā (stienī) rodas jūtamas gājiena izmaiņas, un šajā punktā reģistrējiet ieejas signāla vērtību I (mA);
Pēc tam lēnām samaziniet (vai palieliniet) ieejas signālu pretējā virzienā, līdz izejas vārpstā (stienī) rodas jūtamas gājiena izmaiņas, un reģistrējiet ieejas signāla vērtību I² (mA).
Mirušo zonu aprēķina pēc formulas (3).
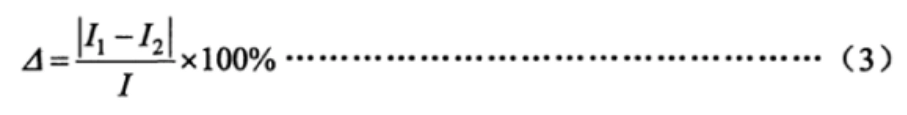
Formula (3)
Kur:
△: Mirušā zona, %.
7.7 Laika aizkave
Regulējošā izpildmehānisma ieejas signāla spailei jāpievada ieejas diapazona 15% soļa signāls, ar osciloskopu jāreģistrē ieejas signāla līkne un pozīcijas izejas signāla līkne, un jānovēro laika starpība no sākotnējā ieejas signāla līdz izejas signāla maiņas sākumam, lai redzētu, vai tā pārsniedz 6.1.5. punktā norādīto robežu.
7.8 Nominālā gājiena laika kļūda
Pielietojiet izpildmehānismam nominālo slodzi no 45% līdz 55%, pielietojiet soļa signālu, kas ir pietiekams, lai izpildītāja izejas vārpstu (stieni) pārvietotu pa nominālo gājienu, un reģistrējiet laiku, kurā izejas vārpsta (stienis) pārvietojas pa nominālo gājienu. Nominālā gājiena laika kļūda tiek aprēķināta saskaņā ar formulu (4).
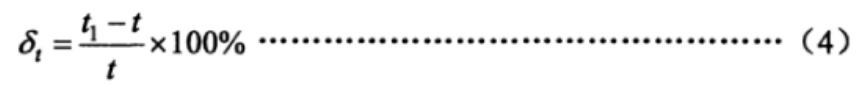
Formula (4)
Kur:
δt: Nominālā gājiena laika kļūda, %;
t1: Izmērītais laiks, kurā izejas vārpsta (stienis) pārvietojas pa nominālo gājienu, sekundēs (s);
t: Teorētiskais nominālais gājiena laiks sekundēs (s).
7.9 Starta raksturlielumi
Pielietojiet apgrieztu nominālo slodzi uz izpildmehānisma izejas vārpstu (stieni) un nomainiet barošanas spriegumu līdz apakšējai robežvērtībai. Pēc tam pieslēdziet ieejas signālu un novērojiet, vai izpildmehānisms var iedarboties normāli.
7.10 Gājiena vadības mehānisma atkārtojamības kļūda
Izpildmehānismiem ar gājiena vadības mehānismu pielieciet izejas vārpstai (stienim) nominālo slodzi no 25% līdz 30% un darbiniet izpildmehānismu pārmaiņus uz priekšu un atpakaļgaitā piecas reizes. Novērojiet un reģistrējiet izejas vārpstas (stieņa) gājiena vērtības, kad gājiena vadības mehānisms pārslēdzas. Aprēķiniet katras reģistrētās vērtības kļūdu, salīdzinot ar bāzes vērtību, un nosakiet, vai kļūda pārsniedz 6.1.8. punktā norādīto robežu.
7.11 Izolācijas pretestība
Normālos atmosfēras apstākļos un ar nenoslogotu izpildmehānismu atvienojiet testējamā produkta barošanas avotu un atstājiet barošanas slēdzi ieslēgtā pozīcijā. Īssavienojiet ieejas un barošanas spailes, pēc tam izmantojiet 500 V līdzstrāvas izolācijas pretestības testeri, lai izmērītu izolācijas pretestību starp spailēm, kā norādīts 6.1.9. punktā.
7.12 Izolācijas izturība
Normālos atmosfēras apstākļos un ar nenoslogotu izpildmehānismu atvienojiet barošanas avotu un atstājiet barošanas slēdzi ieslēgtā pozīcijā. Īssavienojiet ieejas un barošanas spailes, pēc tam atbilstoši 6.1.10. punktā norādītajam spriegumam un frekvencei lēnām palieliniet testa spriegumu no nulles līdz norādītajai vērtībai un turiet 1 minūti. Novērojiet, vai nav kāda sabrukšanas vai loka, pēc tam lēnām samaziniet testa spriegumu līdz nullei un atvienojiet testa barošanu.
7.13 Temperatūras paaugstināšanās
Pirms testa izmēriet motora un spēka transformatora tinumu aukstumpretestību, izmantojot tiltiņu, pēc tam nepārtraukti darbiniet motoru 12 stundas saskaņā ar 7.14. punktu un nekavējoties izmēriet motora un spēka transformatora tinumu karstumpretestību. Aprēķiniet temperatūras pieaugumu saskaņā ar formulu (5).
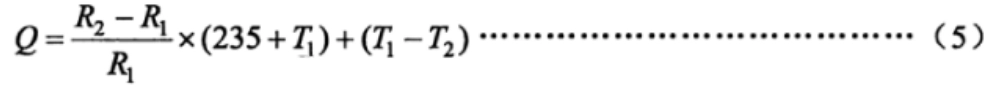
Formula (5)
Kur:
Q: Temperatūras paaugstināšanās pēc Celsija (°C);
R₂: Tinuma karstumizturība, omos (Ω);
R₁: tinuma aukstumizturība, omos (Ω);
T1: Istabas temperatūra aukstumizturības mērīšanas laikā, Celsija grādos (°C);
T₂: Istabas temperatūra karstās pretestības laikā
7.14 Ilgtermiņa darbības stabilitāte
Darbiniet izpildmehānismu tā nominālā gājiena robežās un pielietojiet 30% nominālās slodzes ar darba ciklu no 20% līdz 80%. Veiciet 48 darbības stundas, kā noteikts 4.2.6. punktā, ar ciklu skaitu stundā. Pēc testa pārbaudiet, vai izpildmehānisms atbilst 6.1.12. punkta prasībām.
7.15 Maksimālā un minimālā vadības griezes momenta un vilces atkārtojamības kļūda
Testa procedūra ir šāda: a) Uzstādiet izpildmehānismu uz testa stenda, iestatiet griezes momenta aizsardzības vērtību gan atvēršanas, gan aizvēršanas virzienā uz maksimālo vadības griezes momentu vai vilces vērtību un pakāpeniski noslogojiet izpildmehānismu, līdz tiek aktivizēts trauksmes signāls “griezes momenta pārslodze” vai “vilces pārslodze”. Izmēriet izejas griezes momenta vai vilces vērtību. Mēriet trīs reizes katrā virzienā un vidējo vērtību ņemiet par izejas griezes momenta vai vilces pamatvērtību. b) Uzstādiet izpildmehānismu uz testa stenda, iestatiet griezes momenta aizsardzības vērtību gan atvēršanas, gan aizvēršanas virzienā uz minimālo vadības griezes momenta vai vilces vērtību un pakāpeniski noslogojiet izpildmehānismu, līdz tiek aktivizēts trauksmes signāls “griezes momenta pārslodze” vai “vilces pārslodze”. Izmēriet izejas griezes momenta vai vilces vērtību. Mēriet trīs reizes katrā virzienā un vidējo vērtību ņemiet par izejas griezes momenta vai vilces pamatvērtību. c) Aprēķiniet vadības griezes momenta vai vilces reproducējamības kļūdu saskaņā ar formulu (6).
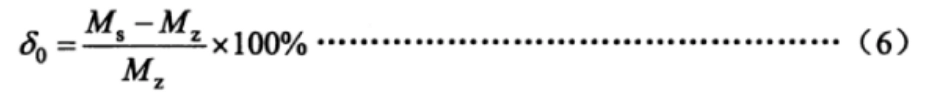
Formula 6:
Šajā formulā:
δ0: Vadības griezes momenta vai vilces reproducējamības kļūda % gadījumā
Ms: Izmērītais izejas griezes moments vai vilces vērtība, izteikta N·m (vai vilce, izteikta N)
Mz: Izejas griezes momenta vai vilces bāzes vērtība, izteikta N·m (vai vilces spēks, izteikts N).
7.16 Manuāli elektriskais slēdžu mehānisms
Testa procedūra ir šāda: a) Slēdža pārbaude bez slodzes. Pārslēdziet izpildmehānismu no elektriskā uz manuālo režīmu, pagrieziet rokratu, lai izejas vārpstu pagrieztu pulksteņrādītāja virzienā un pretēji pulksteņrādītāja virzienam vismaz vienu pilnu apgriezienu; pēc tam darbiniet izpildmehānismu elektriski, lai izejas vārpstu pagrieztu abos virzienos vismaz vienu pilnu apgriezienu. Atkārtojiet divas reizes un pārliecinieties, vai tas atbilst 6.1.14. punkta prasībām. b) Slēdža pārbaude ar slodzi. Uzstādiet izpildmehānismu uz testa stenda, noregulējiet aizsardzības griezes momentu gan atvēršanas, gan aizvēršanas virzienā līdz maksimālajam vadības griezes momentam un pakāpeniski noslogojiet izpildmehānismu, līdz griezes momenta slēdzis aktivizējas. Pēc apturēšanas bez slodzes atcelšanas atkārtojiet a) daļā minēto testu, lai pārliecinātos, vai tas atbilst 6.1.14. punkta prasībām.
7.17 Viedās funkcijas
7.17.1 Displeja funkcija
Pārbaudiet, vai darba parametri, darbības stāvokļa informācija, kļūmju trauksmes signāli un cita displeja informācija ir normāla, un vai displeja saturs ir pilnīgs un skaidrs, izmantojot cilvēka un mašīnas saskarni.
7.17.2 Parametru iestatīšanas funkcija
Neatverot elektrisko pārsegu, pārbaudiet, vai cilvēka un mašīnas saskarne ļauj iestatīt tādus parametrus kā gājiens, griezes moments, strāvas ieejas signāla kalibrēšana un izejas signāla regulēšana.
7.17.3 Konfigurācijas funkcija uz vietas
Neatverot elektrisko pārsegu, izmantojiet cilvēka un mašīnas saskarni, lai iestatītu izpildmehānisma 4 virzienu slēdža kontakta izejas šādi: atvērts - aizvērts stāvoklis, atvērts - atvērts stāvoklis, aizvērts - aizvērts stāvoklis, aizvērts - atvērts stāvoklis. Ieslēdziet izpildmehānismu atvērtā un aizvērtā stāvoklī, pārbaudot, vai slēdža kontakta izejas atbilst iestatītajām prasībām.
Ja piemērojams, pārbaudiet darbību pēc strāvas padeves pārtraukuma un pielāgojiet parametrus, piemēram, griezes momenta aizsardzību.
7.17.4 Kļūmes pašdiagnostika un trauksmes funkcija
Bezslodzes apstākļos pieslēdziet izpildmehānismam strāvu un atvienojiet motora temperatūras vadu no izpildmehānisma vadības sistēmas, lai pārbaudītu, vai nav aktivizēta motora pārkaršanas trauksme.
7.17.5 Jaudas secības pašpielāgošanās funkcija
Trīsfāzu barošanas avota izpildmehānismiem nomainiet barošanas avota fāžu secību un pārliecinieties, vai pārslēgšanas virziens ir pareizs gan lokālajā, gan tālvadības vadības režīmā.
7.17.6 Nepārtrauktas izejas griezes momenta (vilces) mērīšanas funkcija
Novietojiet izpildmehānismu uz testa stenda un darbības laikā nepārtraukti mainiet pielietoto griezes momentu (vilci), lai novērotu, vai cilvēka un mašīnas saskarnē attiecīgi mainās attēlotās griezes momenta (vilces) vērtības.
7.18 Troksnis
Telpā, kur logi un durvis ir aizvērti un fona troksnis nepārsniedz 45 dB, veiciet izpildmehānisma tukšgaitas iedarbināšanu un izmēriet troksni 1 metra attālumā no izpildmehānisma virsmas. Pārliecinieties, ka troksnis atbilst 6.1.16. punktā noteiktajām prasībām.
7.19 Bezpakāpju (frekvences pārveidošanas) ātruma regulēšana
Iestatiet izpildmehānismu, lai tas samazinātu ātrumu, kad tas sasniedz mērķa pozīciju, un pārbaudiet, vai ātrums mainās norādītajā diapazonā dažādos slodzes apstākļos, lai apstiprinātu tā atbilstību.
7.20 Vides temperatūras ietekme
Bezslodzes apstākļos izpildmehānisms jāievieto temperatūras testa kamerā. Testa temperatūras un testa secība ir šāda:
Izpildmehānismiem ar darba apkārtējās vides temperatūru no -10°C līdz 55°C:
20°C (atsauces temperatūra), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
Izpildmehānismiem ar darba apkārtējās vides temperatūru no -20°C līdz 60°C:
20°C (atsauces temperatūra), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
Izpildmehānismiem ar darba apkārtējās vides temperatūru no -30°C līdz 70°C:
20 °C (atsauces temperatūra), 45 °C, 70 °C, 20 °C, 0 °C, -30 °C, 20 °C.
Ja visas puses vienojas, testus var veikt tikai četros temperatūras punktos: 20 °C (atsauces temperatūra), maksimālā temperatūra, minimālā temperatūra un 20 °C. Pieļaujamā pielaide katrā temperatūras punktā ir ±2 °C. Katrā temperatūras punktā temperatūra jāuztur 2 stundas, lai produkta iekšējās sastāvdaļas sasniegtu termisko stabilitāti. Pilna gājiena 0% un 100% pozīcijās jāizmēra proporcionālās vadības un pozīcijas signāla izejas zemākās un augstākās vērtības. Katrā temperatūras punktā jāņem trīs mērījumu vidējais rādītājs. Zemākās un augstākās vērtības izmaiņas katrā temperatūras punktā, mainoties temperatūrai par 10 °C, jāaprēķina, izmantojot formulas (7) un (8), un jāapstiprina, ka rezultāti atbilst 6.2.1. sadaļas prasībām.
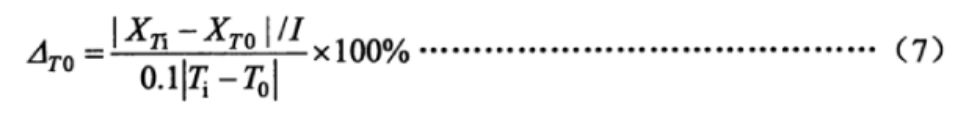
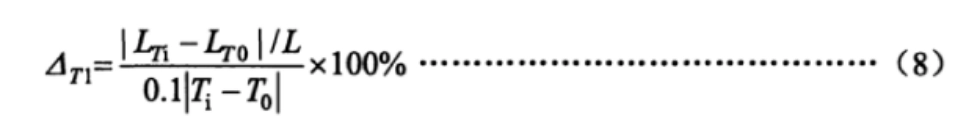
Kur:
△T0: % pozīcijas izejas signāla zemāko un augstāko vērtību izmaiņas, kad temperatūra mainās par 10 °C;
XTiIzmērītās pozīcijas izejas signāla zemās un augstās vērtības blakus esošajā temperatūrā, miliamperos (mA);
XT0Izmērītās pozīcijas izejas signāla zemākās un augstākās vērtības sākuma temperatūrā, miliamperos (mA);
TiBlakus esošā temperatūra Celsija grādos (°C);
T0Sākuma temperatūra, izteikta Celsija grādos (°C);
△T1Izejas vārpstas (stieņa) zemāko un augstāko vērtību izmaiņas, kad temperatūra mainās par 10 °C, % modelī;
LTiIzejas vārpstas (stieņa) izmērītās apakšējās un augšējās gājiena vērtības blakus esošajā temperatūrā grādos (°), milimetros (mm) vai apgriezienos (r);
LT0Izejas vārpstas (stieņa) izmērītās apakšējās un augšējās gājiena vērtības sākuma temperatūrā, grādos (°), milimetros (mm) vai apgriezienos (r).
7.21 Mitruma ietekme
Novietojiet izpildmehānismu temperatūras un mitruma kamerā, paaugstiniet temperatūru līdz 40 °C ± 2 °C un noregulējiet mitrumu uz 91%–95%, uzturot to 48 stundas. Pēc testa pārbaudiet izpildmehānisma izolācijas pretestību, kā norādīts.
7.22 Barošanas sprieguma ietekme
Tukšgaitas apstākļos izpildmehānisma barošanas spriegums tiek noregulēts no nominālās vērtības līdz gan augšējai, gan apakšējai robežvērtībai. Pilna gājiena pozīcijās 0% un 100% tiek mērītas proporcionālās vadības un pozīcijas signāla izeju apakšējās un augstākās vērtības. Katrā punktā tiek aprēķināta trīs mērījumu vidējā vērtība, un apakšējās robežas un diapazona izmaiņas tiek aprēķinātas, izmantojot formulas (9) un (10). Rezultāti jāpārbauda, lai tie atbilstu 6.2.3. sadaļas prasībām.
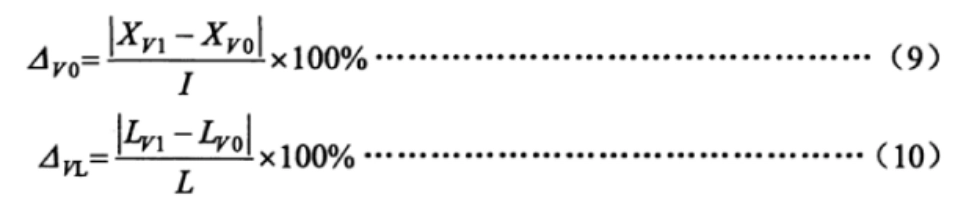
Kur:
△V0: Pozīcijas izejas signāla zemāko un augstāko vērtību izmaiņas, mainoties barošanas spriegumam, % modelī;
XV1Izmērītās pozīcijas izejas signāla zemās un augstās vērtības pie augšējās un apakšējās robežsprieguma vērtības, miliamperos (mA);
XV0Izmērītās pozīcijas izejas signāla zemās un augstās vērtības pie nominālā sprieguma, miliamperos (mA);
△VLIzejas vārpstas (stieņa) zemāko un augstāko vērtību izmaiņas, mainoties barošanas spriegumam, % modelī;
LV1Izejas vārpstas (stieņa) izmērītās zemākās un augstākās gājiena vērtības pie augšējā un apakšējā robežsprieguma, grādos (°), milimetros (mm) vai apgriezienos (r);
LV0Izejas vārpstas (stieņa) izmērītās apakšējās un augšējās gājiena vērtības pie nominālā sprieguma grādos (°), milimetros (mm) vai apgriezienos (r).
7.23 Mehānisko vibrāciju ietekme
Bezslodzes apstākļos izpildmehānisms tiek uzstādīts vibrācijas testa stendā. Izpildmehānisms tiek darbināts gan 0%, gan 100% pilna gājiena pozīcijās. Lai identificētu rezonanses punktu, tiek pielietota slaucīšanas frekvences vibrācija ar frekvenci no 10 Hz līdz 150 Hz trīs savstarpēji perpendikulāros virzienos. Ja rezonanses punkts tiek atrasts, vibrācijas testi tiek veikti ar šo rezonanses frekvenci 30 minūtes. Ja rezonanses punkts netiek atrasts, 30 minūšu vibrācijas tests tiek veikts ar frekvenci 150 Hz.
Testa laikā tiek mērītas izpildmehānisma izejas zemākās un augstākās vērtības. Zemāko un augstāko vērtību izmaiņas tiek aprēķinātas, izmantojot formulas (11) un (12). Rezultāti jāpārbauda, lai atbilstu 6.2.4. sadaļas prasībām.
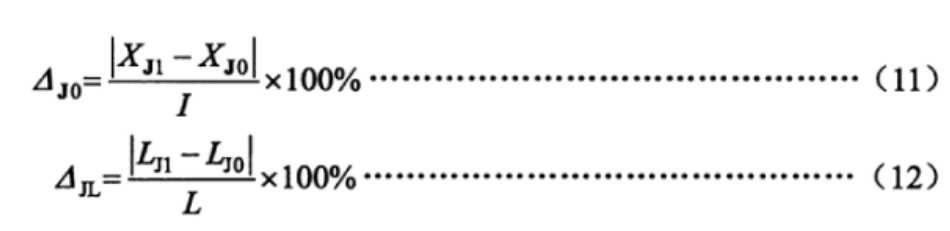
Kur:
△J0: Izejas signāla pozīcijas zemāko un augstāko vērtību izmaiņas mehāniskās vibrācijas dēļ % modelī;
XJ1Vibrācijas testa laikā izmērītās pozīcijas izejas signāla zemākās un augstākās vērtības miliamperos (mA);
XJ0Izmērītās pozīcijas izejas signāla zemās un augstās vērtības pirms vibrācijas testa, miliamperos (mA);
△JLIzejas vārpstas (stieņa) zemāko un augstāko vērtību izmaiņas mehāniskās vibrācijas dēļ % modelī;
LJ1Vibrācijas testa laikā izmērītās izejas vārpstas (stieņa) apakšējās un augšējās gājiena vērtības grādos (°), milimetros (mm) vai apgriezienos (r);
LJ0Izejas vārpstas (stieņa) izmērītās apakšējās un augšējās gājiena vērtības pirms vibrācijas testa, izteiktas grādos (°), milimetros (mm) vai apgriezienos (r).
7.24 Transporta ietekme uz vidi
Temperatūras, trieciena un brīvā kritiena testi jāveic saskaņā ar šī standarta 6.2.5. sadaļā norādītajiem testa parametriem un GB/T 25480 metodēm. Pēc testiem var noregulēt nulles pozīciju, kam seko veiktspējas pārbaude un vizuāla pārbaude.
Piezīme: Ja vides temperatūras ietekmes tests jau ir veikts 55 °C (vai augstākā) temperatūrā, augstas temperatūras testu var neveikt.
7.25 Radiofrekvenču elektromagnētiskā lauka starojuma imunitāte
Bezslodzes apstākļos izpildmehānisms tiek pārvietots uz pilna gājiena pozīciju 50%. 3 metru attālumā no izpildmehānisma tiek pielikts izstarots elektromagnētiskais lauks frekvenču diapazonā no 80 MHz līdz 1000 MHz ar intensitāti 3 V/m saskaņā ar GB/T 17626.3 prasībām. Šī testa laikā tiek novērotas un reģistrētas pozīcijas atgriezeniskās saites izejas signāla vai izejas vārpstas (stieņa) gājiena vērtību izmaiņas, lai apstiprinātu, ka vērtības atbilst šī standarta 6.2.6. sadaļas prasībām.
7.26 Elektrisko ātro pāreju/uzliesmojumu imunitāte
Bezslodzes apstākļos izpildmehānisms tiek pārvietots uz pilna gājiena pozīciju 50%. Testa spriegums tiek pielikts saskaņā ar GB/T 17626.4 prasībām, ar pozitīvu un negatīvu 1000 V barošanas avota spailē un pozitīvu un negatīvu 500 V signāla ieejas spailē. Šīs pārbaudes laikā tiek novērotas un reģistrētas pozīcijas atgriezeniskās saites izejas signāla vai izejas vārpstas (stieņa) gājiena vērtību izmaiņas, lai apstiprinātu, ka vērtības atbilst šī standarta 6.2.7. sadaļas prasībām.
7.27 Pārsprieguma (impulsa) imunitāte
Bezslodzes apstākļos izpildmehānisms tiek pārvietots uz pilna gājiena pozīciju 50%. Starp izpildmehānisma barošanas līniju un zemi tiek pielikts pozitīvs un negatīvs 1 kV spriegums saskaņā ar GB/T 17626.5. Šīs pārbaudes laikā tiek novērotas un reģistrētas pozīcijas atgriezeniskās saites izejas signāla vai izejas vārpstas (stieņa) gājiena vērtību izmaiņas, lai apstiprinātu, ka vērtības atbilst šī standarta 6.2.8. sadaļas prasībām.
7.28 Elektrostatiskās izlādes imunitāte
Bezslodzes apstākļos izpildmehānisms tiek pārvietots uz pilna gājiena pozīciju 50%. Izpildmehānisma korpuss ir droši iezemēts. Izpildmehānismam tiek pievadīta pozitīva un negatīva 4 kV kontakta izlāde un pēc tam pozitīva un negatīva 8 kV gaisa izlāde, ievērojot GB/T 17626.2 prasības. Šīs pārbaudes laikā tiek novērotas un reģistrētas pozīcijas atgriezeniskās saites izejas signāla vai izejas vārpstas (stieņa) gājiena vērtību izmaiņas, lai apstiprinātu, ka vērtības atbilst šī standarta 6.2.9. sadaļas prasībām.
7.29 Jaudas frekvences magnētiskā lauka imunitāte
Bezslodzes apstākļos izpildmehānismu novieto uz ārējā magnētiskā lauka testa statīva un pārvieto uz pilna gājiena pozīciju 50%. Magnētiskā lauka stiprums ir 400 A/m, un testa virzieni ir X/Y/Z saskaņā ar GB/T 17626.8. Šī testa laikā tiek novērotas un reģistrētas pozīcijas atgriezeniskās saites izejas signāla vai izejas vārpstas (stieņa) gājiena vērtību izmaiņas, lai apstiprinātu, ka vērtības atbilst šī standarta 6.2.10. sadaļas prasībām.
7.30 Izskats
Lai pārbaudītu, vai virsma ir līdzena un gluda, bez plaisām, raupjumiem vai citiem defektiem, kas ietekmē izskatu, jāizmanto vizuālas un taustes metodes. Virsmas pārklājumam jābūt droši piestiprinātam, līdzenam, gludam un vienveidīgā krāsā, bez eļļas traipiem, iespiedumiem vai citiem mehāniskiem bojājumiem. Izpildmehānismiem ar displeja funkcijām displejam jābūt skaidri redzamam bez trūkstošām rakstzīmēm.
7.31 Korpusa aizsardzības līmenis
IP67 vai IP65 korpusa aizsardzības pārbaude jāveic saskaņā ar GB 4208—2008 norādīto metodi.
7.32 Sprādziendroša veiktspēja
Sprādziendrošības pārbaudes jāveic valsts līmenī atzītai testēšanas vienībai saskaņā ar GB 3836.1 un GB 3836.2 prasībām.


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Bahasa Indonesia
 English
 Français
 Deutsch
 Italiano
 Español
 Português
 Türkçe
 Indonesia