

Tartalomjegyzék
Előszó
1 Hatókör
2 Normatív hivatkozások
3 Fogalommeghatározások
4 Termékbesorolás és alapvető paraméterek
4.1 Termékbesorolás
4.2 Alapvető paraméterek
Az intelligens aktuátorok 5 alapvető funkciója
5.1 Kijelző funkciója
5.2 Paraméterbeállítási funkció
5.3 Helyszíni konfigurációs funkció
5.4 Hiba öndiagnózis és riasztási funkció
5.5 Kommunikációs funkció
5.6 Egyéb funkciók
6 Követelmények
6.1 Alapvető teljesítménykövetelmények
6.2 Befolyásoló tényezők által befolyásolt teljesítménykövetelmények
6.3 Megjelenés
6.4 A tokozás védelmi szintje
6.5 Robbanásbiztos teljesítmény
7 vizsgálati módszer
7.1 Vizsgálati feltételek
7.2 Általános vizsgálati rendelkezések
7.3 Alapvető hiba
7.4 A pozíciókimeneti jel alapvető eltérése
7.5 Hiszterézis
7.6 Holt zóna
7.7 Időzítés
7.8 Névleges löketidő hiba
7.9 Indítási jellemzők
7.10 A löketszabályozó mechanizmus ismétlési hibája
7.11 Szigetelési ellenállás
7.12 Szigetelési szilárdság
7.13 Hőmérséklet-emelkedés
7.14 Hosszú távú stabilitás
7.15 Maximális és minimális vezérlési nyomaték és tolóerő ismétlési hibája
7.16 Kézi-elektromos kapcsolószerkezet
7.17 Az intelligens aktuátorok alapvető funkciói
7.18 Zaj
7.19 Fokozatmentes (frekvencia) sebességszabályozás
7.20 A környezeti hőmérséklet hatása
7.21 Páratartalom és hőhatás
7.22 A tápfeszültség hatása
7.23 A mechanikai rezgés hatása
7.24 A közlekedési környezet hatása
7.25 Elektromágneses interferencia immunitás rádiófrekvenciás mezőkkel szemben
7.26 Elektromágneses immunitás a gyors elektromos tranziens impulzusokkal szemben
7.27 Túlfeszültség- (ütés-) immunitás
7.28 Elektrosztatikus kisüléssel szembeni immunitás
7.29 Teljesítményfrekvencia mágneses térrel szembeni immunitás
7.30 Megjelenés
7.31 A tokozás védelmi szintje
7.32 Robbanásbiztos teljesítmény
8 Ellenőrzési szabályok
8.1 Gyári ellenőrzés
8.2 Típusvizsgálat
9 Jelölés, csomagolás és tárolás
9.1 Jelölés
9.2 Csomagolás
9.3 Tárolás
1. táblázat Alapvető teljesítménymutatók
2. táblázat A befolyásoló tényezők által befolyásolt technikai mutatók
3. táblázat Ellenőrzési tételek
Előszó
Ezt a szabványt a GB/T1.1—2009 szabványban meghatározott szabályok szerint fogalmazták meg.
Ez a szabvány felváltja a JB/T 8219—1999 „Elektromos működtetők ipari folyamatmérő és -szabályozó rendszerekhez” szabványt. A JB/T 8219—1999 szabványhoz képest a főbb műszaki változások a következők:
A szabvány címe megváltozott;
A normatív hivatkozásokat frissítettük (lásd a 2. fejezetet);
A termékbesorolásban az eredeti, a működtető bemenet és kimenet közötti kapcsolaton alapuló besorolást vezérlési módszer szerinti besorolásra változtatták, kapcsoló típusú működtetőkre és szabályozó típusú működtetőkre osztva azt (lásd 4.1.2); hozzáadtak egy, a motoros hajtásmódon alapuló módszert (lásd 4.1.4); az 1999-es változatban szereplő „csillapítási jellemzők, rés és holt zóna” jelzőket eltávolították (lásd az 1999-es változat 4.2. pontját).
Az eredeti szabványban szereplő „arányos aktuátor bemeneti jel” módosításra került a szabályozó típusú aktuátorok és a kapcsoló típusú aktuátorok preferált bemeneti jelére (lásd 4.2.5);
Az intelligens aktuátorok alapvető funkciói kiegészültek (lásd az 5. fejezetet);
A pontossági osztályok az eredeti „1., 2,5., 5. szint”-ről „0,5., 1,0., 1,5., 2,5. szint”-re változtak (lásd az 1. táblázatot); az eredeti 1. táblázatban szereplő „arányos elektromos működtetők” és „integrált elektromos működtetők” kifejezések „szabályozó típusú működtetőkre” és „kapcsoló típusú működtetőkre” módosultak;
A követelmények most már magukban foglalják a „maximális és minimális vezérlési nyomaték- és tolóerő-ismételhetőségi hibákat”, az „intelligens működtetők alapvető funkcióit”, a „rádiófrekvenciás elektromágneses mező sugárzással szembeni immunitást”, az „elektromos gyors tranziens impulzuscsoport-immunitást”, a „lökésszerű túlfeszültséggel (ütéssel) szembeni immunitást”, az „elektrosztatikus kisüléssel szembeni immunitást” és a „teljesítményfrekvenciás mágneses mezővel szembeni immunitást” (lásd 6.1.13, 6.1.15, 6.2.6, 6.2.7, 6.2.8, 6.2.9, 6.2.10);
Néhány vizsgálati módszert módosítottak vagy kiegészítettek, például a hőmérséklet-emelkedést (lásd 7.13), a környezeti hőmérséklet hatásait (lásd 7.20), a tápfeszültség hatásait (lásd 7.22) stb.
Ezt a szabványt a Kínai Gépipari Szövetség javasolta, és az Ipari Folyamatmérés és -irányítás, valamint Automatizálás Szabványosítás Nemzeti Műszaki Bizottságának (SAC/TC124) joghatósága alá tartozik.
Általános és intelligens elektromos működtetők ipari folyamatirányító rendszerekhez
1 Hatókör
Ez a szabvány meghatározza az ipari folyamatirányító rendszerekben használt hagyományos és intelligens elektromos aktuátorok (a továbbiakban: aktuátorok) termékosztályozását, követelményeit, vizsgálati módszereit, ellenőrzési szabályait, jelölését, csomagolását és tárolását.
Ez a szabvány minden típusú motorral hajtott hajtóműre vonatkozik, beleértve a ferde löketű, a lineáris löketű és a többfordulatú hajtóműveket is.
2 Normatív hivatkozások
A következő dokumentumok elengedhetetlenek a dokumentum alkalmazásához. A dátummal ellátott hivatkozások csak a megadott verziókban vonatkoznak erre a dokumentumra. A dátum nélküli hivatkozások esetében a legújabb verzió (beleértve az összes módosítást) az irányadó.
GB 3836.1 Robbanásveszélyes légkörök 1. rész: Berendezésekre vonatkozó általános követelmények
GB 3836.2 Robbanásveszélyes légkörök 2. rész: Lángálló burkolattal védett berendezések „d”
GB 4208-2008 Védettségi besorolás (IP-kód)
GB/T 13384 Elektromechanikus termékek csomagolásának általános műszaki feltételei
GB/T 17626.2 Elektromágneses kompatibilitási vizsgálati és mérési technikák Elektrosztatikus kisüléssel szembeni immunitás vizsgálata
GB/T 17626.3 Elektromágneses kompatibilitási vizsgálati és mérési technikák Sugárzott rádiófrekvenciás elektromágneses tér immunitási vizsgálata
GB/T 17626.4 Elektromágneses kompatibilitási vizsgálati és mérési technikák Gyors elektromos tranziens/kitöréses zavartűrési vizsgálat
GB/T 17626.5 Elektromágneses kompatibilitási vizsgálati és mérési technikák Túlfeszültség (ütés) immunitási vizsgálat
GB/T 17626.8 Elektromágneses kompatibilitási vizsgálati és mérési technikák Teljesítményfrekvencia mágneses térrel szembeni immunitásvizsgálat
GB/T 18271.1—2000 Általános módszerek és eljárások a folyamatmérő és -szabályozó eszközök teljesítményértékelésére 1. rész: Általános alapelvek
GB/T 25480 Műszerek és mérőeszközök szállításának és tárolásának alapvető környezeti feltételei és vizsgálati módszerei
GB/T 26815—2011 Ipari automatizálási műszerezési terminológia Működtetőszervek terminológiája
3 Fogalommeghatározások
A GB/T 26815—2011 szabványban, valamint az alábbiakban meghatározott fogalmak és definíciók érvényesek erre a dokumentumra.
Maximális szabályozási nyomaték: A működtető által működés közben szabályozható maximális nyomaték.
Minimális szabályozási nyomaték: A minimális nyomaték, amelyet a működtető működés közben szabályozni tud.
Maximális kontroll tolóerő: A maximális tolóerő, amelyet a működtető működés közben szabályozni tud.
Minimális vezérlő tolóerő: A minimális tolóerő, amelyet a működtető működés közben szabályozni tud.
4 Termékbesorolás és alapvető paraméterek
4.1 Termékbesorolás
4.1.1 Osztályozás kimeneti elmozdulás típusa szerint
A működtetőket a kimenő elmozdulás típusa alapján a következőképpen osztályozzák:
Szöglet
Lineáris löket
Többfordulatos
4.1.2 Osztályozás ellenőrzési módszer szerint
A működtetőket vezérlési módszerük szerint a következőképpen osztályozzák:
Kapcsoló típusú
Szabályozó típusú
4.1.3 Munkakörnyezet szerinti osztályozás
A működtetőket a munkakörnyezet alapján a következőképpen osztályozzák:
Hagyományos típus
Robbanásbiztos típus
(Megjegyzés: Más típusok is használhatók a követelményektől függően.)
4.1.4 Motorhajtási mód szerinti osztályozás
A működtetőket motoros hajtásmód szerint a következőképpen osztályozzák:
Mechanikus érintkezőtípus
Elektronikus érintésmentes típus
4.2 Alapvető paraméterek
4.2.1 Munkakörnyezeti feltételek
A működtetőknek a következő feltételek mellett kell működniük:
Környezeti hőmérséklet: -10°C ~ 55°C, vagy -20°C ~ 60°C, vagy -30°C ~ 70°C
Relatív páratartalom: legfeljebb 95%
Légköri nyomás: 86 kPa ~ 106 kPa
(Megjegyzés: Speciális környezetben használt működtetők esetén a működési feltételeket a felhasználó és a gyártó közötti konzultáció alapján kell meghatározni.)
4.2.2 Tápellátási feltételek
A működtetők a következő tápegységeket használják működésükhöz:
AC: Egyfázisú (220±22)V; Háromfázisú (380±38)V; Frekvencia (50±0,5)Hz; Harmonikus tartalom kevesebb, mint 5%.
DC: (24±2,4)V; (48±4,8)V; A feszültségingadozás csúcsértéke kisebb, mint a tápfeszültség 5%-ja.
(Megjegyzés: Speciális tápellátási feltételek esetén a felhasználónak és a gyártónak kell konzultálnia.)
4.2.3 Névleges terhelés
A működtetők névleges terhelését lehetőleg a következő sorozatból kell kiválasztani:
Szöglöket [mértékegység: newtonméter (N·m)]: 6, 16, 40, 100, 250, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, …
Lineáris löket [mértékegység: Newton (N)]: 250, 400, 600, 1000, 1600, 2500, 4000, 6000, 10000, 16000, 25000, 40000, 60000, …
Többfordulatos [mértékegység: newtonméter (N·m)]: 16, 40, 100, 160, 250, 400, 600, 1000, 1600, 2500, …
(Megjegyzés: A gyártók a tényleges körülmények alapján más sorozatokat is választhatnak.)
4.2.4 Névleges löket
A működtetők névleges löketértékét lehetőleg a következő sorozatból kell kiválasztani:
Szögszög [mértékegység: fok (°)]: 50, 70, 90, 120, 270, …
Lineáris löket [mértékegység: milliméter (mm)]: 10, 16, 25, 40, 60, 100, 160, 250, 400, 600, 1000, …
Többfordulatos [mértékegység: fordulatok (r)]: 5, 7, 10, 15, 20, 40, 80, 120, …
(Megjegyzés: A gyártók a tényleges körülmények alapján más sorozatokat is választhatnak.)
4.2.5 Bemeneti jel
4.2.5.1 Szabályozó típusú aktuátorok lehetőleg a következő bemeneti jelet kell használni:
4 mA ~ 20 mA egyenáram
(Megjegyzés: Más bemeneti jelek is választhatók a felhasználói igényeknek megfelelően.)
4.2.5.2 Kapcsoló típusú aktuátorok lehetőleg a következő bemeneti jeleket kell használni:
Passzív érintkező, DC 24V, AC 220V
(Megjegyzés: Más bemeneti jelek is választhatók a felhasználói igényeknek megfelelően.)
4.2.6 Kapcsolási frekvencia
A működtető szakaszos, megfordítható munkaciklussal működik. Amikor a munkaciklus 20% és 80% között van, az óránkénti kapcsolók száma a következő sorozatokból kerül kiválasztásra: 100, 320, 630, 1200, 1800.
1. megjegyzés: A kitöltési tényező a működtető motor bekapcsolási idejének és a motor kikapcsolási ciklusidejének arányát jelenti, százalékban kifejezve.
2. megjegyzés: A kitöltési tényező, a kapcsolási gyakoriság és az óránkénti kapcsolási idő a felhasználói igényektől függően eltérően adható meg.
Az intelligens aktuátorok 5 alapvető funkciója
5.1 Kijelző funkciója
Az intelligens aktuátorok egy ember-gép interfészen keresztül kínaiul (vagy más nyelven a felhasználói igények szerint) képesek megjeleníteni a működési paramétereket, a működési állapotinformációkat, a jellekérdezéseket, a hibajelzéseket stb.
5.2 Paraméterbeállítási funkció
Az intelligens aktuátorok az ember-gép interfészen keresztül képesek beállítani a működési paramétereket, például a lökethosszt és a nyomatékot. Emellett 4mA-20mA áramkimeneti jeleket is képesek kalibrálni.
5.3 Helyszíni konfigurációs funkció
Az intelligens aktuátoroknak legalább a következő helyszíni konfigurációs funkciókkal kell rendelkezniük:
A kapcsolóérintkező módjának helyszíni beállítása az üzemállapot kimenetéhez
Helyszíni vezérlési módok beállítása távoli és helyi vezérléshez
5.4 Hiba öndiagnózis és riasztási funkció
Az intelligens aktuátorok képesek önállóan diagnosztizálni a működés közben előforduló rendellenes körülményeket (pl. motor túlmelegedése, fáziskiesés, szelep beszorulása), és automatikusan megjelenítik a hibainformációkat helyben, valamint távolról riasztásokat adnak ki.
5.5 Kommunikációs funkció
Az intelligens aktuátorok felszerelhetők opcionális digitális kommunikációs interfészekkel a terepi busz kommunikáció vezérléséhez. A használt terepi busz protokollt egy illetékes hatóságnak kell tesztelnie annak megerősítésére, hogy megfelel-e a vonatkozó terepi busz szabványoknak.
5.6 Egyéb funkciók
Az intelligens aktuátorok a következő funkciókkal is rendelkezhetnek:
Legalább 4 kapcsolóérintkezős kimenet (legalább 2 olyan kapcsolóérintkező, amely áramkimaradás után is megőrzi állapotát)
Teljesítményfázis-sorrend önadaptációs funkció
A helyzetérzékelőknek lehetőleg érintkezésmentes abszolút jeladóknak kell lenniük, amelyek nem igényelnek akkumulátoros tápellátást.
A nyomatékérzékelők folyamatosan mérik a működtető kimeneti nyomatékát (tolóerőt)
Nagy pontosságú szabályozáshoz vagy többfokozatú sebességszabályozást igénylő esetekben a fokozatmentes (frekvencia) sebességszabályozási funkcióval rendelkező működtetőket kell előnyben részesíteni.
6 Követelmények
6.1 Alapvető teljesítménykövetelmények
A működtetők alapvető teljesítményének meg kell felelnie az 1. táblázatban szereplő specifikációknak.
1. táblázat: Az alapvető teljesítményre vonatkozó műszaki adatok
| Záradék száma | Tétel | Egység | Szabályozó aktuátorok | Kapcsolóműködtetők | Megjegyzések |
|---|---|---|---|---|---|
| 0,5-ös fokozat | 1.0 fokozat | 1.5 fokozat | |||
| 6.1.1 | Alapvető hiba | % | ≤ ±0,5 | ≤ ±1,0 | ≤ ±1,5 |
| 6.1.2 | Pozíciókimeneti jel hibája | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.3 | Hiszterézis | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.4 | Holt zóna (a bemeneti tartomány százalékában) | % | ≤ 0,5 | ≤ 1,0 | ≤ 1,5 |
| 6.1.5 | Időkésleltetés | sz | ≤ 1 | ||
| 6.1.6 | Névleges löketidő hiba | % | Legfeljebb ±20 | ||
| 6.1.7 | Indítási jellemzők | Normál indítás, amikor a tápfeszültség a negatív határérték alá esik | |||
| 6.1.8 | Ütésvezérlés ismétlési hiba | Többfordulatú: ≤ ±5° | Szöglöket: ≤ ±1° | Lineáris löket: ≤ ±1% | |
| 6.1.9 | Szigetelési ellenállás | MΩ | |||
| 6.1.9.1 | Bemeneti csatlakozók és a ház között | ≥20 | ≥50 | ||
| 6.1.9.2 | Bemeneti és tápcsatlakozók között | ≥50 | ≥50 | ||
| 6.1.9.3 | A tápcsatlakozók és a ház között | ≥50 | ≥50 | ||
| 6.1.10 | Szigetelési szilárdság | Tesztfeszültség és -frekvencia | Tesztfeszültség és -frekvencia | Elektronikus vezérlésű, érintésmentes működtetésű aktuátorok tesztfeszültsége a gyártó előírásai szerint | |
| 6.1.10.1 | Bemeneti csatlakozók és a ház között | 500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.2 | Bemeneti és tápcsatlakozók között | 1500 V, 50 Hz | 1500 V, 50 Hz | ||
| 6.1.10.3 | A tápcsatlakozók és a ház között | (A vizsgálat során nem volt átütés vagy ív) | Névleges feszültség < 60V: 500 V, 50 Hz | Névleges feszültség 60V~<130V: 1000V, 50 Hz | Névleges feszültség 130V~<250V: 1500 V, 50 Hz |
| 6.1.11 | Hőmérséklet-emelkedés | °C | ≤ 60 | ≤ 60 | |
| 6.1.12 | Hosszú távú üzembiztonság (48 óra üzem után) | Az alaphibának továbbra is meg kell felelnie a 6.1.1-es pontnak. | A pozíciókimeneti jel eltérésének továbbra is meg kell felelnie a 6.1.2. pontnak. | A hiszterézisnek továbbra is meg kell felelnie a 6.1.3-as pontnak. | |
| 6.1.13 | Maximális és minimális vezérlési nyomaték és tolóerő ismétlési hiba | % | ≤ ±10 | ||
| 6.1.14 | Kézi-elektromos kapcsolómechanizmus | A kézi-elektromos kapcsolásnak egyszerűnek és megbízhatónak kell lennie; a kézikerék nem foroghat elektromos működés közben. | |||
| 6.1.15 | Intelligens típus alapfunkciói (csak intelligens aktuátorokra vonatkozik) | ||||
| a) Kijelző funkciója | Normál | ||||
| b) Paraméterbeállítás Funkció | Normál | ||||
| c) Helyszíni konfigurációs funkció | |||||
| 1) Kapcsolja be az érintkező módot a futási állapot kimenetéhez | Normál | ||||
| 2) Távoli és helyi kapcsolóvezérlési funkció | Normál | ||||
| d) Hiba öndiagnózis és riasztási funkció: | |||||
| 1) Motor túlmelegedési riasztás | Normál | ||||
| 2) Tápfáziskiesés riasztás | Normál | ||||
| e) Teljesítményfázis-sorrend önadaptáló funkció | Normál | ||||
| f) Kimeneti nyomaték (tolóerő) folyamatos mérési funkció | Normál | ||||
| 6.1.16 | Zaj (terhelés nélkül) | ≤75 dB(A) | |||
| 6.1.17 | Fokozatmentes (változó frekvenciájú) sebességszabályozás | Terhelés nélküli hajtómű sebessége folyamatosan csökkenhet a névleges sebességről közel nullára; 85% névleges terhelés esetén a hajtómű sebessége legalább a névleges sebesség tizedére csökkenhet, a sebességhiba pedig nem haladhatja meg a ±10% értéket. | Csak fokozatmentes, változtatható frekvenciájú sebességű működtetőkre alkalmazható. |
6.2 Környezeti tényezők által befolyásolt teljesítménykövetelmények
A környezeti tényezők hatása alatt a működtetők teljesítményének továbbra is meg kell felelnie a 2. táblázatban szereplő specifikációknak.
2. táblázat: A környezeti tényezők hatásának műszaki leírása
| Záradék száma | Tétel | Egység | Szabályozó aktuátorok | Kapcsolóműködtetők |
|---|---|---|---|---|
| 6.2.1 | Hőmérséklethatás (minden 10°C-os változás esetén): | |||
| — Kimeneti alsó határérték változása | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Kimeneti magas végérték változás | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.2 | Párás hőhatás (40°C ± 2°C hőmérséklet és 91%~95% páratartalom, 48 óra elteltével a szigetelési ellenállás vizsgálata) | MΩ | ||
| — Bemeneti csatlakozók és a ház között | ≥2 | ≥2 | ||
| — Bemeneti csatlakozók és tápcsatlakozók között | ≥2 | ≥2 | ||
| — A tápcsatlakozók és a ház között | ≥2 | ≥2 | ||
| 6.2.3 | A tápfeszültség hatása (amikor a tápfeszültség a névleges értékhez képest pozitív és negatív határértékek közé változik): | % | ||
| — Kimeneti alsó határérték változása | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| — Kimeneti magas végérték változás | % | ≤ 0,75 | ≤ 1,0 | ≤ 1,5 |
| 6.2.4 | Mechanikai rezgés hatása: | |||
| — Rezgési frekvencia: 10Hz~150Hz | % | ≤ 1 | ≤ 1,5 | ≤ 2,5 |
| — Elmozdulási amplitúdó: 0,15 mm | — | A teszt után: Nincsenek meglazult rögzítőelemek, nincs mechanikai sérülés | ||
| — Gyorsulási amplitúdó: 20 m/s² | — | A teszt után: Nincsenek meglazult rögzítőelemek, nincs mechanikai sérülés | ||
| 6.2.5 | Közlekedési környezeti hatás: | |||
| — Hőmérséklet: | Magas hőmérséklet: 55°C | Alacsony hőmérséklet: -40°C | ||
| — Sokk | Gyorsulás: 100 m/s² ±10 m/s² | Impulzus ismétlési gyakoriság: 60-szor/perc ~ 100-szor/perc | Sokkolás időtartama: 1000 ±100 alkalommal | Szabadesés magassága: 100 mm |
| 6.2.6 | Rádiófrekvenciás elektromágneses mezővel szembeni immunitás | |||
| — Frekvencia: 80 MHz~1000 MHz, Távolság: 3 m, Térerősség: 3 V/m, AM 1 kHz, 80% moduláció | % | ≤0,5 | ≤1,0 | ≤1,5 |
6.3 Megjelenés
A működtető fémfelületének bevonatának vagy lemezének simának, épnek, hámlástól, karcolásoktól és foltoktól mentesnek kell lennie. A rögzítőelemeknek biztonságosnak kell lenniük, a mozgó alkatrészeknek pedig rugalmasnak és megbízhatónak. A kijelzős működtetőknek tiszta, sértetlen kijelzővel kell rendelkezniük, folyadékszivárgás, hiányzó karakterek vagy olvashatatlan szöveg nélkül.
6.4 A tokozás védettségi fokozata
Az intelligens aktuátor házának védettségi fokozata a GB4208-2008 szabvány szerint legalább IP67 kell legyen, míg a hagyományos aktuátorok esetében legalább IP65.
6.5 Robbanásbiztos teljesítmény
A robbanásbiztos működtető típusának, szintjének és hőmérsékleti csoportjának meg kell felelnie a GB 3836.1 és GB 3836.2 szabványok követelményeinek. Gyártásának és tanúsításának meg kell felelnie a nemzeti előírásoknak.
7 vizsgálati módszer
7. Vizsgálati módszerek
7.1 Vizsgálati feltételek
7.1.1 Környezeti feltételek
7.1.1.1 Referencia légköri feltételek
A működtető referencia teljesítményét a következő légköri körülmények között kell tesztelni:
Környezeti hőmérséklet: 20°C ± 2°C;
Relatív páratartalom: 60% - 70%;
Légköri nyomás: 86 kPa és 106 kPa között.
7.1.1.2 Általános légköri viszonyok
Amennyiben a vizsgálatokat nem referencia légköri körülmények között végzik, ajánlott a vizsgálatokat a következő légköri feltételek mellett elvégezni:
Környezeti hőmérséklet: 15°C és 35°C között;
Relatív páratartalom: 45% - 75%;
Légköri nyomás: 86 kPa és 106 kPa között.
7.1.1.3 Egyéb környezeti feltételek
A Föld mágneses mezején kívül a többi külső mágneses mezőnek és mechanikai rezgésnek elhanyagolhatónak kell lennie.
7.1.2 Tápellátási feltételek
7.1.2.1 Névleges értékek
A 4.2.2. pontban meghatározottak szerint.
7.1.2.2 Tűrések
A vizsgálati körülmények tűrései a következők:
Névleges feszültség: ±1%;
Névleges frekvencia: ±1%;
Harmonikus tartalom: kevesebb, mint 5%.
7.2 Általános vizsgálati előírások
7.2.1 A tesztelt terméknek a normál beszerelési helyzetben kell lennie. A tápegység csatlakoztatható és 1 órán át előmelegíthető, hogy a tesztelt termék belső hőmérséklete stabilizálódjon.
7.2.2 A vizsgált termék nulla pozíciója a vizsgálat előtt beállítható. Hacsak másképp nincs feltüntetve, a vizsgálat során nem szabad beállítást végezni.
7.2.3 Eltérő rendelkezés hiányában a vizsgált terméket és a kapcsolódó vizsgálóberendezéseket referencia munkakörülmények között kell stabilizálni a mérések elvégzése előtt, és minden olyan munkakörülményt, amely befolyásolhatja a mérési eredményeket, meg kell figyelni és rögzíteni kell.
7.2.4 A vizsgálatok során használt szabványos műszerek pontosságát fel kell tüntetni a vizsgálati jelentésben, és az alapvető hibahatárnak kisebbnek vagy egyenlőnek kell lennie a vizsgált termék alapvető hibahatárának egyharmadával. A műszer tartományának meg kell egyeznie a mért értékek tartományával.
7.2.5 A vizsgálat során az áram bemeneti jelet lassan kell növelni vagy csökkenteni, a vizsgálati pontokat ugyanabba az irányba közelítve, ügyelve arra, hogy ne lépjen fel túllendülés. A növekvő jelet pozitív löketnek, a csökkenő jelet pedig fordított löketnek kell tekinteni.
7.2.6 Eltérő rendelkezés hiányában a működtető kimenő tengelyét (rúdját) a vizsgálat során a névleges terheléssel kell terhelni. A terhelést pozitívnak tekintjük, ha a működési iránya egybeesik a kimenő tengely (rúd) mozgásirányával; egyébként negatívnak.
7.2.7 Eltérő rendelkezés hiányában a tesztmérési pontoknak a bemeneti tartomány 0%, 25%, 50%, 75% és 100% pontjain kell lenniük. Minden tesztpontot háromszor kell mérni, mind a növekvő, mind a csökkenő jel irányában. A gyári ellenőrzés lehetővé teszi minden tesztpont egyszeri mérését.
7.2.8 Eltérő rendelkezés hiányában a vizsgálatot befolyásoló tényezők csak a megadott munkakörülmények között változhatnak. Minden más munkakörülménynek állandónak kell maradnia a referencia körülmények között.
7.2.9 Ha a befolyásoló tényezők vizsgálatát referencia légköri viszonyok között nem lehet elvégezni a körülmények miatt, a vizsgálat elvégezhető általános légköri viszonyok között.
7.2.10 Eltérő rendelkezés hiányában a teszt névleges lökettartománya a következő:
Többfordulatos: 10 fordulat;
Szöglöket: 90°;
Lineáris löket: 16 mm.
7.3 Alapvető hiba
Az alaphibát a bemeneti jel lassú növelésével vagy csökkentésével, a bemeneti jel értékeinek és a kimenő tengely (rúd) löketértékeinek rögzítésével számítjuk ki mind pozitív, mind fordított löketirányban az (1) képlet szerint.
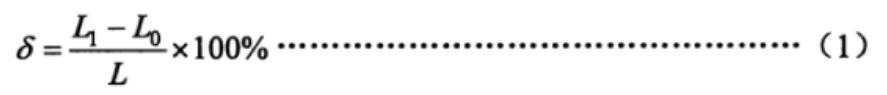
(1) képlet
Ahol:
δ: Alapvető hiba, %;
L1: A kimenő tengely (rúd) löketértéke fokban (°), milliméterben (mm) vagy fordulatszámban (r);
Lo: A kimenő tengely (rúd) elméleti löketértéke fokban (°), milliméterben (mm) vagy fordulatokban (r);
L: A kimenő tengely (rúd) névleges lökettartománya fokban (°), milliméterben (mm) vagy fordulatokban (r).
Ellenőrizze, hogy az egyes mérési pontokon az alaphiba meghaladja-e a 6.1.1. pontban meghatározott határértéket.
7.4 Pozíciókimeneti jel alapeltérése
A pozíció kimeneti jelét egy 250Ω-os terhelési impedanciához csatlakoztatják, és a működtetőt „teljesen zárt” helyzetbe állítják. Állítsa be a pozíció kimeneti jelet 4 mA-re; állítsa a működtetőt „teljesen nyitott” helyzetbe, majd állítsa be a pozíció kimeneti jelet 20 mA-re. Ezután indítsa el a működtetőt, és rögzítse a pozíció kimeneti jel értékeit minden ponton, mind a pozitív, mind a fordított löketirányban. Az alapeltérést a (2) képlet szerint számítják ki.
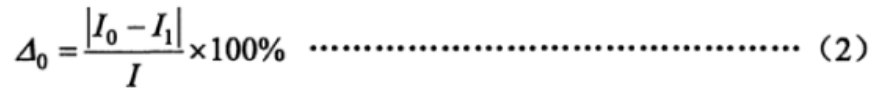
(2) képlet
Ahol:
△0: Pozíciókimeneti jel alapeltérése, %;
Io: A pozíciókimeneti jel elméleti értéke milliamperben (mA);
I1: A pozíció kimeneti jel mért értéke milliamperben (mA);
I: A pozíció kimeneti jel tartománya milliamperben (mA). (4 mA és 20 mA között I = 16 mA; 0 mA és 20 mA között I = 20 mA).
Ellenőrizze, hogy az egyes mérési pontokon az alapeltérés meghaladja-e a 6.1.2. pontban meghatározott határértéket.
7.5 Hiszterézis
A működtető hiszterézisét az egyes vizsgálati pontokon mért előre- és hátrameneti löketek alaphibái közötti maximális algebrai különbség határozza meg, a 7.3. és 7.4. pontban meghatározottak szerint.
7.6 Holt zóna
Szabályozó hajtóművek esetén a holtzónát a névleges löket 25%, 50% és 75% pontjánál kell mérni. A mérési lépések a következők:
Lassan növelje (vagy csökkentse) a bemeneti jelet, amíg érzékelhető löketváltozás nem történik a kimeneti tengelyen (rúdon), és rögzítse a bemeneti jel értékét ezen a ponton I (mA);
Ezután lassan csökkentse (vagy növelje) a bemeneti jelet az ellenkező irányba, amíg érzékelhető löketváltozás nem történik a kimeneti tengelyen (rúd), és rögzítse a bemeneti jel értékét I² (mA).
A holtzónát a (3) képlet szerint számítjuk ki.
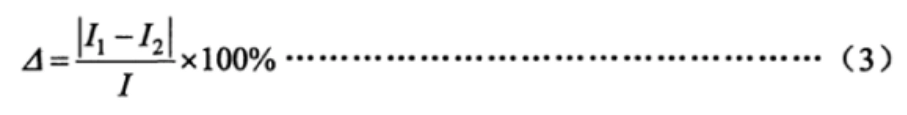
(3) képlet
Ahol:
△: Holt zóna, %.
7.7 Időzítés
Adjon egy 15% bemeneti tartományú lépésjelet a szabályozó aktuátor bemeneti jel csatlakozójára, oszcilloszkóp segítségével rögzítse a bemeneti jel görbéjét és a pozíció kimeneti jel görbéjét, és figyelje meg a kezdeti bemeneti jel és a kimeneti jel változásának kezdete közötti időkülönbséget, hogy megbizonyosodjon arról, hogy az meghaladja-e a 6.1.5. pontban meghatározott határértéket.
7.8 Névleges löketidő hiba
Alkalmazzon 45% - 55% névleges terhelést a működtetőre, adjon egy olyan lépésjelet, amely elegendő ahhoz, hogy a működtető kimenő tengelye (rúdja) a névleges löketen keresztül elmozduljon, és rögzítse a kimenő tengely (rúd) névleges löketen való elmozdulásának idejét. A névleges löketidő-hibát a (4) képlet szerint számítjuk ki.
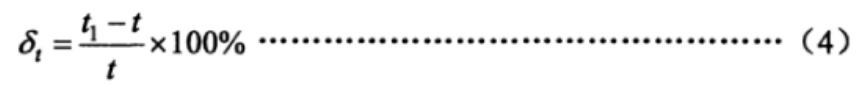
(4) képlet
Ahol:
δt: Névleges löketidő-hiba, %;
t1: A kimenő tengely (rúd) névleges löketének megtételéhez szükséges mért idő másodpercben (s);
t: Elméleti névleges löketidő másodpercben (s).
7.9 Indítási jellemzők
Alkalmazzon fordított névleges terhelést a működtető kimenő tengelyére (rúdjára), és változtassa meg a tápfeszültséget az alsó határértékre. Ezután adja rá a bemeneti jelet, és figyelje meg, hogy a működtető normálisan elindul-e.
7.10 Löketszabályozó mechanizmus ismétlési hibája
Löketszabályozó mechanizmussal rendelkező működtetők esetén a névleges terhelés 25% - 30% mértékegységét kell alkalmazni a kimenő tengelyre (rúdra), és a működtetőt ötször felváltva előre és hátra kell működtetni. Figyelje meg és jegyezze fel a kimenő tengely (rúd) löketértékeit, amikor a löketszabályozó mechanizmus átkapcsol. Számítsa ki az egyes rögzített értékek hibáját az alapértékhez képest, és határozza meg, hogy a hiba meghaladja-e a 6.1.8. pontban meghatározott határértéket.
7.11 Szigetelési ellenállás
Általános légköri viszonyok mellett és terheletlen működtető mellett válassza le a vizsgált termék tápellátását, és tartsa a főkapcsolót „be” állásban. Zárja rövidre a bemeneti és tápcsatlakozókat, majd egy 500 V DC szigetelési ellenállásmérővel mérje meg a csatlakozók közötti szigetelési ellenállást a 6.1.9. szakaszban leírtak szerint.
7.12 Szigetelési szilárdság
Általános légköri viszonyok mellett és terheletlen működtető esetén válassza le a tápellátást, és tartsa a főkapcsolót „be” állásban. Zárja rövidre a bemeneti és tápcsatlakozókat, majd a 6.1.10. pontban megadott feszültségnek és frekvenciának megfelelően lassan emelje a mérőfeszültséget nulláról a megadott értékre, és tartsa ezen a szinten 1 percig. Figyelje meg, hogy van-e átütés vagy ívhúzás, majd lassan csökkentse a mérőfeszültséget nullára, és válassza le a mérőáramot.
7.13 Hőmérséklet-emelkedés
A vizsgálat előtt mérje meg a motor és a transzformátor tekercseinek hidegellenállását egy híd segítségével, majd a 7.14. pont szerint folyamatosan járassa 12 órán át, és azonnal mérje meg a motor és a transzformátor tekercseinek melegellenállását. Számítsa ki a hőmérséklet-emelkedést az (5) képlettel.
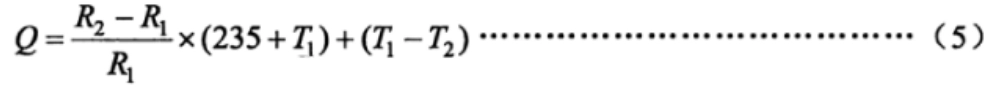
(5) képlet
Ahol:
Q: Hőmérséklet-emelkedés Celsiusban (°C);
R₂: A tekercs hőellenállása ohmban (Ω);
R₁: A tekercs hidegellenállása ohmban (Ω);
T1: Szobahőmérséklet a hidegtűrés mérése során, Celsius-ban (°C);
T₂: Szobahőmérséklet hőállóság alatt
7.14 Hosszú távú működési stabilitás
Működtesse a működtetőt a névleges löketén belül, és alkalmazzon 30% névleges terhelést, 20% és 80% közötti működési ciklussal. Végezzen 48 órás működést a 4.2.6. szakaszban leírtak szerint, az óránkénti ciklusok számának megfelelően. A teszt után ellenőrizze, hogy a működtető megfelel-e a 6.1.12. szakasz követelményeinek.
7.15 Maximális és minimális vezérlőnyomaték és tolóerő reprodukálhatósági hibája
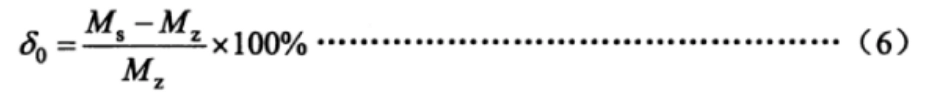
A vizsgálati eljárás a következő: a) Szerelje fel a működtetőt a tesztpadra, állítsa be a nyomatékvédelmi értéket mind a nyitási, mind a zárási irányban a maximális vezérlőnyomatékra vagy tolóerő-értékre, és fokozatosan terhelje a működtetőt, amíg a „nyomaték-túlterhelés” vagy a „tolóerő-túlterhelés” riasztás ki nem kapcsol. Mérje meg a kimeneti nyomatékot vagy tolóerő-értéket. Mérjen háromszor mindkét irányban, és az átlagértéket vegye a kimeneti nyomaték vagy tolóerő alapértékének. b) Szerelje fel a működtetőt a tesztpadra, állítsa be a nyomatékvédelmi értéket mind a nyitási, mind a zárási irányban a minimális vezérlőnyomatékra vagy tolóerő-értékre, és fokozatosan terhelje a működtetőt, amíg a „nyomaték-túlterhelés” vagy a „tolóerő-túlterhelés” riasztás ki nem kapcsol. Mérje meg a kimeneti nyomatékot vagy tolóerő-értéket. Mérjen háromszor mindkét irányban, és az átlagértéket vegye a kimeneti nyomaték vagy tolóerő alapértékének. c) Számítsa ki a vezérlőnyomaték vagy tolóerő reprodukálhatósági hibáját a (6) képlet szerint.
6. képlet:
Ebben a képletben:
δ0: A szabályozási nyomaték vagy tolóerő reprodukálhatósági hibája az % modellben
Ms: Mért kimeneti nyomaték vagy tolóerő értéke N·m-ben (vagy tolóerő N-ben)
Mz: A kimenő nyomaték vagy tolóerő alapértéke N·m-ben (vagy tolóerő N-ben).
7.16 Kézi-elektromos kapcsolómechanizmus
A vizsgálati eljárás a következő: a) Terhelés nélküli kapcsoló ellenőrzése. Kapcsolja a működtetőt elektromos üzemmódból kézi üzemmódba, forgassa el a kézikereket úgy, hogy a kimenő tengely legalább egy teljes fordulatot tegyen az óramutató járásával megegyező és azzal ellentétes irányba; majd működtesse a működtetőt elektromosan úgy, hogy a kimenő tengely mindkét irányban legalább egy teljes fordulatot tegyen. Ismételje meg kétszer, és ellenőrizze, hogy megfelel-e a 6.1.14. pont követelményeinek. b) Terhelt kapcsoló ellenőrzése. Szerelje fel a működtetőt a tesztpadra, állítsa be a védelmi nyomatékot mind nyitási, mind zárási irányban a maximális vezérlőnyomatékra, és fokozatosan terhelje a működtetőt, amíg a nyomatékkapcsoló aktiválódik. Leállítás után, tehermentesítés nélkül, ismételje meg az a) részben leírt vizsgálatot annak megerősítésére, hogy megfelel-e a 6.1.14. pont követelményeinek.
7.17 Intelligens funkciók
7.17.1 Kijelző funkciója
Ellenőrizze, hogy a működési paraméterek, a működési állapotinformációk, a hibajelzések és az egyéb kijelzőn megjelenő információk normálisak-e, és hogy a kijelző tartalma teljes és világos-e az ember-gép interfészen keresztül.
7.17.2 Paraméterbeállítási funkció
Az elektromos burkolat kinyitása nélkül ellenőrizze, hogy az ember-gép interfész lehetővé teszi-e olyan paraméterek beállítását, mint a löket, a nyomaték, az árambemeneti jel kalibrálása és a kimeneti jel beállítása.
7.17.3 Helyszíni konfigurációs funkció
Az elektromos burkolat kinyitása nélkül, az ember-gép interfész segítségével állítsa be a működtető 4 állású kapcsolóérintkező-kimeneteit az alábbiak szerint: nyitott-zárt helyzet, nyitott-nyitott helyzet, zárt-zárt helyzet, zárt-nyitott helyzet. Indítsa el a működtetőt nyitott és zárt helyzetbe, ellenőrizve, hogy a kapcsolóérintkező-kimenetek megfelelnek-e a beállított követelményeknek.
Adott esetben ellenőrizze a viselkedést áramkimaradás után, és állítsa be a paramétereket, például a nyomatékvédelmet.
7.17.4 Hiba öndiagnózis és riasztási funkció
Terhelés nélküli állapotban kapcsolja feszültség alá a működtetőt, és válassza le a motor hőmérséklet-érzékelő vezetékét a működtető vezérlőrendszeréről, hogy ellenőrizze, kioldott-e a motor túlmelegedési riasztása.
7.17.5 Teljesítményszekvencia önadaptáló funkció
Háromfázisú tápellátást használó aktuátorok esetén változtassa meg a tápegység fázissorrendjét, és ellenőrizze, hogy a kapcsolási irány helyes-e mind a helyi, mind a távvezérlési módban.
7.17.6 Folyamatos kimeneti nyomaték (tolóerő) mérési funkció
Helyezze a működtetőt a tesztpadra, és működés közben folyamatosan változtassa az alkalmazott nyomatékot (tolóerőt), hogy megfigyelje, vajon a kijelzett nyomaték (tolóerő) értékek ennek megfelelően változnak-e az ember-gép interfészen.
7.18 Zaj
Egy zárt ablakú és ajtójú szobában, ahol a háttérzaj nem haladja meg a 45 dB-t, indítsa el terhelés nélkül a működtetőt, és mérje meg a zajszintet 1 méter távolságban a működtető felületétől. Győződjön meg arról, hogy a zajszint megfelel a 6.1.16. szakaszban foglalt követelményeknek.
7.19 Fokozatmentes (frekvenciaátalakításos) sebességszabályozás
Állítsa be a működtetőt úgy, hogy csökkentse a sebességet, amikor eléri a célpozíciót, és ellenőrizze, hogy a sebesség a megadott tartományon belül változik-e különböző terhelési körülmények között, hogy megbizonyosodjon a megfelelőségéről.
7.20 Környezeti hőmérséklet hatása
Terhelés nélküli állapotban a működtetőt hőmérséklet-tesztkamrába kell helyezni. A teszthőmérsékletek és a teszt sorrendje a következő:
-10°C és 55°C közötti üzemi környezeti hőmérsékletű működtetőkhöz:
20°C (referencia), 40°C, 55°C, 20°C, 0°C, -10°C, 20°C;
-20°C és 60°C közötti üzemi környezeti hőmérsékletű működtetőkhöz:
20°C (referencia), 40°C, 60°C, 20°C, 0°C, -20°C, 20°C;
-30°C és 70°C közötti üzemi környezeti hőmérsékletű működtetőkhöz:
20°C (referencia), 45°C, 70°C, 20°C, 0°C, -30°C, 20°C.
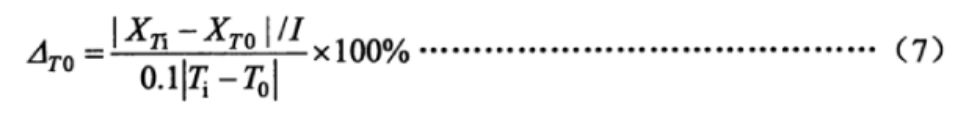
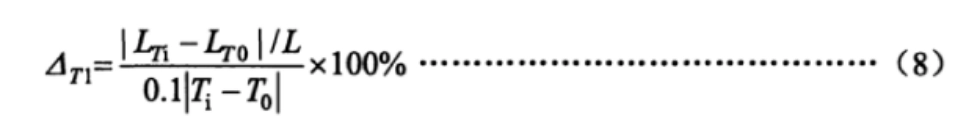
Amennyiben minden fél beleegyezik, a vizsgálatokat mindössze négy hőmérsékleti ponton is el lehet végezni: 20°C (referencia), a maximális hőmérséklet, a minimális hőmérséklet és 20°C. Az egyes hőmérsékleti pontokon megengedett tűréshatár ±2°C. Minden hőmérsékleti ponton a hőmérsékletet 2 órán át fenn kell tartani, hogy a termék belső alkatrészei elérjék a hőstabilitást. A teljes löketű 0% és 100% pozíciókban meg kell mérni a proporcionális szabályozó és a helyzetjel kimenetének alsó és felső határértékeit. Minden hőmérsékleti ponton három mérés átlagát kell venni. Az alsó és felső határértékek változását minden hőmérsékleti ponton, amikor a hőmérséklet 10°C-kal változik, a (7) és (8) képletekkel kell kiszámítani, és meg kell erősíteni, hogy az eredmények megfelelnek a 6.2.1. szakasz követelményeinek.
Ahol:
△T0A pozíció kimeneti jel alsó és felső értékeinek változása 10°C-os hőmérsékletváltozás esetén, % esetén;
XTiA pozíciókimeneti jel mért alsó és felső határértékei a szomszédos hőmérsékleten, milliamperben (mA);
XT0A pozíció kimeneti jel mért alsó és felső határértékei a kezdőhőmérsékleten, milliamperben (mA);
Ti: A szomszédos hőmérséklet Celsius-fokban (°C);
T0A kezdőhőmérséklet Celsius-fokban (°C);
△T1A kimenő tengely (rúd) alsó és felső határértékeinek változása 10°C-os hőmérsékletváltozás esetén, % modellben;
LTiA kimenő tengely (rúd) mért alsó és felső löketértékei a szomszédos hőmérsékleten, fokban (°), milliméterben (mm) vagy fordulatszámban (r);
LT0A kimenő tengely (rúd) mért alsó és felső löketértékei a kezdeti hőmérsékleten, fokban (°), milliméterben (mm) vagy fordulatszámban (r).
7.21 Páratartalom hatása
Helyezze a működtetőt egy hőmérséklet- és páratartalom-mérő kamrába, emelje a hőmérsékletet 40°C ± 2°C-ra, és állítsa be a páratartalmat 91%–95% értékre, és tartsa ezen a szinten 48 órán át. A teszt után ellenőrizze a működtető szigetelési ellenállását a megadottak szerint.
7.22 Tápfeszültség hatása
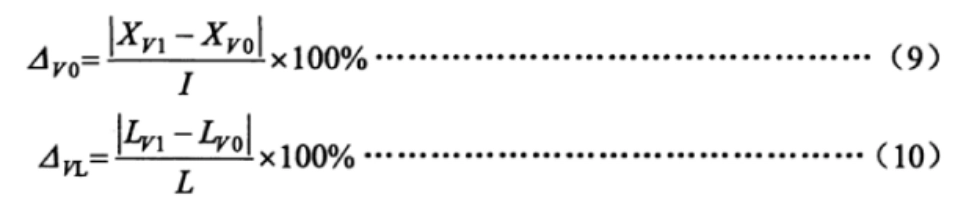
Terhelés nélküli állapotban a működtető tápfeszültségét a névleges értékről mind a felső, mind az alsó határértékre állítják be. A teljes löket 0% és 100% pozícióiban megmérik a proporcionális szabályozó és a helyzetjel kimenetek alsó és felső határértékeit. Minden ponton három mérés átlagát veszik, és az alsó határérték és a tartomány változásait a (9) és (10) képletek segítségével számítják ki. Az eredményeket ellenőrizni kell a 6.2.3. szakasz követelményeinek való megfelelés szempontjából.
Ahol:
△V0A pozíciókimeneti jel alsó és felső értékeinek változása a tápfeszültség változásakor, % esetén;
XV1A pozíció kimeneti jel mért alsó és felső határértékei a felső és alsó határfeszültségeknél, milliamperben (mA);
XV0A pozíciókimeneti jel mért alsó és felső határértékei névleges feszültségen, milliamperben (mA);
△VLA kimeneti tengely (rúd) alsó és felső határértékeinek változása a tápfeszültség változásakor, %-ben;
LV1A kimenő tengely (rúd) mért alsó és felső végi löketértékei a felső és alsó határfeszültségeknél, fokban (°), milliméterben (mm) vagy fordulatszámban (r);
LV0A kimenő tengely (rúd) mért alsó és felső löketértékei névleges feszültségen, fokban (°), milliméterben (mm) vagy fordulatszámban (r).
7.23 Mechanikai rezgés hatása
Terhelés nélküli körülmények között a működtetőt egy rezgésteszt állványra szerelik. A működtetőt a teljes löket 0% és 100% pozíciójába is beindítják. A rezonanciapont azonosítása érdekében 10 Hz és 150 Hz közötti frekvencián, három egymásra merőleges irányban söprésfrekvenciás rezgést alkalmaznak. Ha rezonanciapontot találnak, 30 percig rezgésteszteket végeznek ezen a rezonanciafrekvencián. Ha nem találnak rezonanciapontot, 30 perces rezgéstesztet végeznek 150 Hz frekvencián.
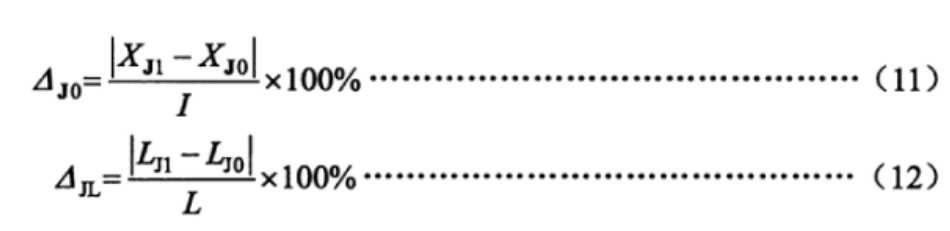
A vizsgálat során a működtető kimenetének alsó és felső határértékeit mérik. Az alsó és felső határértékek változását a (11) és (12) képletek segítségével számítják ki. Az eredményeket a 6.2.4. szakasz követelményeinek való megfelelés szempontjából ellenőrizni kell.
Ahol:
△J0A pozíciókimeneti jel alsó és felső határértékeinek változása mechanikai rezgés miatt, %-ben;
XJ1A helyzetkimeneti jel mért alsó és felső határértékei a rezgésteszt során, milliamperben (mA);
XJ0A helyzetkimeneti jel mért alsó és felső határértékei a rezgésteszt előtt, milliamperben (mA);
△JLA kimenő tengely (rúd) alsó és felső határértékeinek változása mechanikai rezgés miatt, % modellben;
LJ1A kimenő tengely (rúd) rezgésteszt során mért alsó és felső löketértékei fokban (°), milliméterben (mm) vagy fordulatszámban (r);
LJ0A kimenő tengely (rúd) mért alsó és felső löketértékei a rezgésteszt előtt fokban (°), milliméterben (mm) vagy fordulatszámban (r).
7.24 Közlekedési környezeti hatás
A hőmérséklet-, ütés- és szabadesési vizsgálatokat a szabvány 6.2.5. szakaszában meghatározott vizsgálati paraméterek és a GB/T 25480 szabványban meghatározott módszerek szerint kell elvégezni. A vizsgálatok után a nulla pozíció beállítható, majd teljesítményvizsgálat és vizuális ellenőrzés követhető.
Megjegyzés: Ha a környezeti hőmérséklet befolyásolására irányuló vizsgálatot már elvégezték 55 °C-on (vagy magasabb hőmérsékleten), a magas hőmérsékletű vizsgálattól el lehet tekinteni.
7.25 Rádiófrekvenciás elektromágneses mező sugárzásállósága
Terhelés nélküli állapotban a működtetőt a teljes löket 50% pozíciójába mozgatják. A működtetőtől 3 méter távolságra 80 MHz és 1000 MHz közötti frekvenciatartományú, 3V/m intenzitású kisugárzott elektromágneses mezőt alkalmaznak a GB/T 17626.3 szabvány követelményeinek megfelelően. A vizsgálat során megfigyelik és rögzítik a pozíció-visszacsatolás kimeneti jelének vagy a kimenő tengely (rúd) löketértékeinek változásait annak megerősítésére, hogy az értékek megfelelnek a szabvány 6.2.6. szakaszának követelményeinek.
7.26 Gyors elektromos tranziens/kitörés elleni védettség
Terhelés nélküli állapotban a működtető a teljes löket 50% pozíciójába mozdul. A tesztfeszültséget a GB/T 17626.4 szabvány követelményei szerint alkalmazzák, pozitív és negatív 1000 V-tal a tápegység csatlakozóján és pozitív és negatív 500 V-tal a jel bemeneti csatlakozóján. A teszt során megfigyelik és rögzítik a pozíció-visszacsatolás kimeneti jelének vagy a kimeneti tengely (rúd) löketértékeinek változásait annak megerősítésére, hogy az értékek megfelelnek a szabvány 6.2.7. szakaszának követelményeinek.
7.27 Túlfeszültség- (impulzus-) immunitás
Terhelés nélküli állapotban a működtető a teljes löket 50% pozíciójába mozog. A működtető tápvezetéke és a föld között 1 kV pozitív és negatív feszültséget kapcsolnak a GB/T 17626.5 szabványnak megfelelően. A vizsgálat során megfigyelik és rögzítik a pozíció-visszacsatolás kimeneti jelének vagy a kimeneti tengely (rúd) löketértékeinek változásait annak megerősítésére, hogy az értékek megfelelnek a szabvány 6.2.8. szakaszának követelményeinek.
7.28 Elektrosztatikus kisüléssel szembeni immunitás
Terhelés nélküli állapotban a működtető a teljes löket 50% helyzetébe mozog. A működtető háza biztonságosan földelt. Pozitív és negatív 4 kV-os érintkező kisülést, majd pozitív és negatív 8 kV-os levegős kisülést alkalmaznak a működtetőn a GB/T 17626.2 szabvány követelményeinek megfelelően. A vizsgálat során megfigyelik és rögzítik a helyzet-visszacsatolás kimeneti jelének vagy a kimeneti tengely (rúd) löketértékeinek változásait annak megerősítésére, hogy az értékek megfelelnek a szabvány 6.2.9. szakaszának követelményeinek.
7.29 Teljesítményfrekvencia mágneses térrel szembeni immunitás
Terhelés nélküli állapotban a működtetőt egy külső mágneses tér tesztállványra helyezik, és a teljes löket 50% helyzetébe mozgatják. A mágneses térerősség 400 A/m, a vizsgálati irányok pedig X/Y/Z, a GB/T 17626.8 szabványnak megfelelően. A vizsgálat során megfigyelik és rögzítik a pozíció-visszacsatolás kimeneti jelének vagy a kimeneti tengely (rúd) löketértékeinek változásait annak megerősítésére, hogy az értékek megfelelnek a szabvány 6.2.10. szakaszának követelményeinek.
7.30 Megjelenés
Vizuális és tapintási módszerekkel kell ellenőrizni, hogy a felület sík és sima-e, repedések, sorják vagy egyéb, a megjelenést befolyásoló hibák nélkül. A felületi bevonatnak biztonságosan rögzítve kell lennie, síknak, simának és egyenletes színűnek, olajfoltok, bemélyedések vagy egyéb mechanikai sérülések nélkül. Kijelzős funkciókkal rendelkező működtetők esetében a kijelzőnek jól láthatónak kell lennie hiányzó karakterek nélkül.
7.31 Burkolatvédelmi szint
Az IP67 vagy IP65 védettségi vizsgálatot a GB 4208—2008 szabványban meghatározott módszer szerint kell elvégezni.
7.32 Robbanásbiztos teljesítmény
A robbanásbiztossági vizsgálatokat országosan elismert vizsgálati egységnek kell elvégeznie a GB 3836.1 és a GB 3836.2 szabványok követelményeinek megfelelően.
8 Ellenőrzési szabályok
8.1 Gyári ellenőrzés:
Minden egyes működtetőt a gyártó minőségellenőrzési osztályának kell megvizsgálnia és jóváhagynia. A termék csak azután szállítható, hogy az ellenőrző osztály kiállította a termékmegfelelőségi tanúsítványt.
A gyári ellenőrzési tételek a 3. táblázatban vannak megadva.
8.2 Típusvizsgálat:
A típusvizsgálatot a következő körülmények között kell elvégezni:
Az újonnan kifejlesztett termékek azonosítása.
Normál gyártás alatt álló termékek esetében, ha jelentős változások történnek a szerkezetben, az anyagokban vagy a folyamatokban, amelyek befolyásolhatják a termék teljesítményét.
Ha az illetékes nemzeti hatóságok előírják.
Ha a termék gyártása több mint egy éve megszűnt.
Ha a termék több mint három éve folyamatos gyártásban van.
A típusvizsgálat során a mintavételi módszernek meg kell felelnie a GB/T 18271.1—2000 szabvány 6.7. szakaszának rendelkezéseinek.
8.3 Ellenőrzési tételekA 3. táblázat felsorolja a gyári ellenőrzés és típusvizsgálat konkrét tételeit, jelezve, hogy mely tételek vonatkoznak az egyes típusú működtetőkre (állítható vagy kapcsoló típusú). Az ellenőrzési tételek közé tartoznak a hibák, az ismétlési hibák, a szigetelési ellenállás stb.
Ellenőrzési tételek
| Nem. | Tétel | Gyári ellenőrzés | Típusvizsgálat | Beállítás típusa | Kapcsoló típusa | Műszaki követelmények | Vizsgálati módszer |
|---|---|---|---|---|---|---|---|
| 1 | Alapvető hiba | △ | △ | △ | 6.1.1 | 7.3 | |
| 2 | Pozíció Kimeneti jel Alapeltérés | △ | △ | △ | △ | 6.1.2 | 7.4 |
| 3 | Hiszterézis | △ | △ | △ | △ | 6.1.3 | 7.5 |
| 4 | Holt zóna | △ | — | △ | — | 6.1.4 | 7.6 |
| 5 | Időkésleltetés | — | — | △ | — | 6.1.5 | 7.7 |
| 6 | Névleges löketidő hiba | △ | △ | △ | △ | 6.1.6 | 7.8 |
| 7 | Kezdő jellemzők | — | — | △ | △ | 6.1.7 | 7.9 |
| 8 | Löketvezérlő mechanizmus reprodukálhatósági hibája | — | — | △ | △ | 6.1.8 | 7.1 |
| 9 | Szigetelési ellenállás | △ | △ | △ | △ | 6.1.9 | 7.11 |
| 10 | Szigetelési szilárdság | △ | △ | △ | △ | 6.1.10 | 7.12 |
| 11 | Hőmérséklet-emelkedés | — | △ | △ | 6.1.11 | 7.13 | |
| 12 | Hosszú távú működési stabilitás | — | — | △ | △ | 6.1.12 | 7.14 |
| 13 | Maximális és minimális vezérlési nyomaték és tolóerő reprodukálhatósági hibája | △ | △ | △ | △ | 6.1.13 | 7.15 |
| 14 | Kézi-elektromos kapcsolómechanizmus | △ | △ | △ | △ | 6.1.14 | 7.16 |
| 15 | Az intelligens típus alapvető funkciói | * | * | * | * | 6.1.15 | 7.17 |
| 16 | Zaj | — | △ | △ | 6.1.16 | 7.18 | |
| 17 | Fokozatmentes (frekvencia) sebességszabályozás | △ | △ | △ | △ | 6.1.17 | 7.19 |
| 18 | Környezeti hőmérséklet hatása | — | △ | △ | 6.2.1 | 7.2 | |
| 19 | Nedves hőhatás | △ | △ | 6.2.2 | 7.21 | ||
| 20 | Tápfeszültség hatása | △ | △ | 6.2.3 | 7.22 | ||
| 21 | Mechanikus rezgéshatás | △ | △ | 6.2.4 | 7.23 | ||
| 22 | Közlekedési környezeti hatás | △ | △ | 6.2.5 | 7.24 | ||
| 23 | Rádiófrekvenciás elektromágneses mező sugárzásállóság | * | * | 6.2.6 | 7.25 | ||
| 24 | Elektromos gyors tranziens/kitörés elleni immunitás | * | * | 6.2.7 | 7.26 | ||
| 25 | Túlfeszültség- (ütés-) immunitás | * | * | 6.2.8 | 7.27 | ||
| 26 | Elektrosztatikus kisüléssel szembeni immunitás | — | — | * | * | 6.2.9 | 7.28 |
| 27 | Teljesítményfrekvencia mágneses térrel szembeni immunitás | — | * | * | 6.2.10 | 7.29 | |
| 28 | Megjelenés | △ | △ | △ | △ | 6.3 | 7.3 |
| 29 | Burkolatvédelmi szint | — | — | △ | △ | 6.4 | 7.31 |
| 30 | Robbanásbiztos teljesítmény | — | △ | △ | 6.5 | 7.32 |
Jegyzet:
A „△” egy ellenőrizendő elemet jelöl.
A „—” olyan tételt jelöl, amely nem igényel ellenőrzést.
A „*” azt jelzi, hogy az elem csak intelligens típusú aktuátorokra vonatkozik.
9 Jelölés, csomagolás és tárolás
9.1 Jelölés:
A működtetőn jól látható helyen egy adattáblát kell elhelyezni, amelyen a következő információk szerepelnek:
A gyártó neve és védjegye.
Termék neve és modellje.
A termék főbb műszaki paraméterei.
Üzemi környezet hőmérséklete.
Védelmi szint.
Tápellátási feltételek (feszültség, áramerősség és frekvencia).
Gyártási dátum és sorozatszám.
Robbanásbiztos működtetők esetében a fentieken túlmenően az adattáblán a következőket is fel kell tüntetni:
A jobb felső sarokban található nemzeti robbanásbiztos szimbólum.
Robbanásbiztos minőségű.
Robbanásbiztos tanúsítvány száma.
9.2 Csomagolás:
A termékeket a GB/T 13384 szabvány követelményeinek megfelelően kell csomagolni. A csomagolódoboznak tartalmaznia kell a terméktanúsítványt, a vonatkozó műszaki dokumentációt és a csomaglistát.
A csomaglistának a következő információkat kell tartalmaznia, és az ellenőrző személyzet pecsétjével kell ellátni:
A gyártó neve és címe.
Termék neve és modellje.
A csatolt dokumentumok megnevezése és mennyisége.
Terméktanúsítvány.
A becsomagolt tárgyak mennyisége.
Csomagolási dátum.
A csomagoláson a következő adatokkal kell jelölni:
A gyártó neve.
Termék neve és modellje.
Utasítások, például „Ezzel az oldallal felfelé”, „Óvatosan kezelje” stb.
Bruttó tömeg és külső méretek (hosszúság × szélesség × magasság).
9.3 Tárolás:
A termékeket szellőztetett beltéri környezetben kell tárolni, -10°C és 45°C közötti hőmérsékleten, a relatív páratartalom pedig nem haladhatja meg a 85% értéket. A tárolási környezet nem tartalmazhat olyan káros anyagokat, amelyek a termékek korrózióját okozhatják.
Ezek az előírások biztosítják a működtetők minőségét és teljesítményét, valamint megakadályozzák a szállítás és tárolás során bekövetkező károsodást.