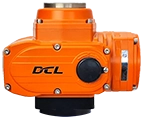
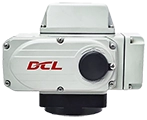



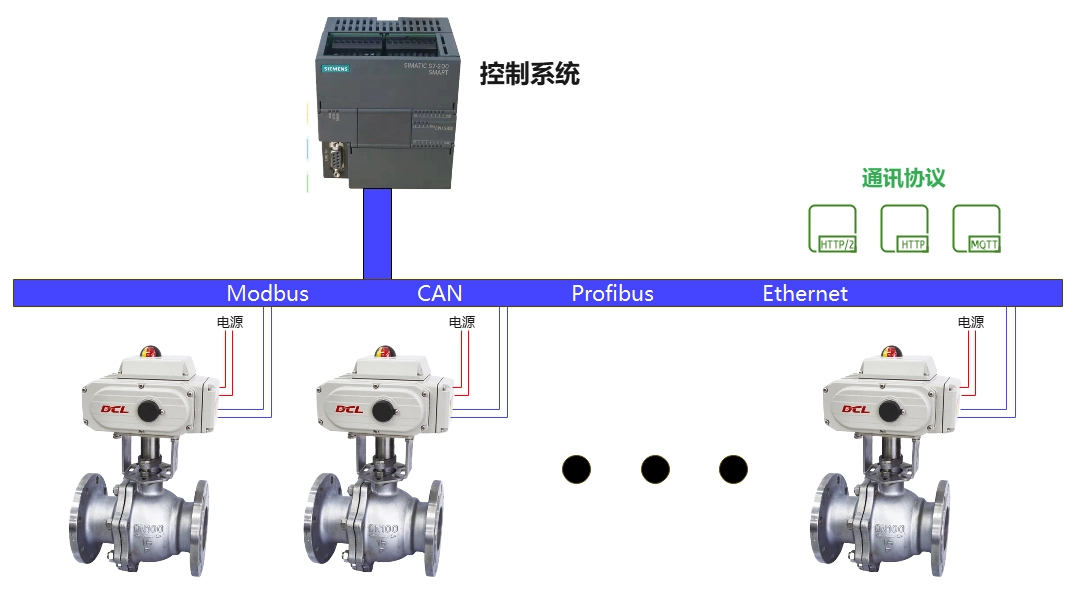
מפעילי סדרת DCL תומכים בפרוטוקול Modbus-RTU. ניתן לחבר את מפעיל ה-DCL ל-Modbus באמצעות מדריך יישום זה.
תיאור הפאנל
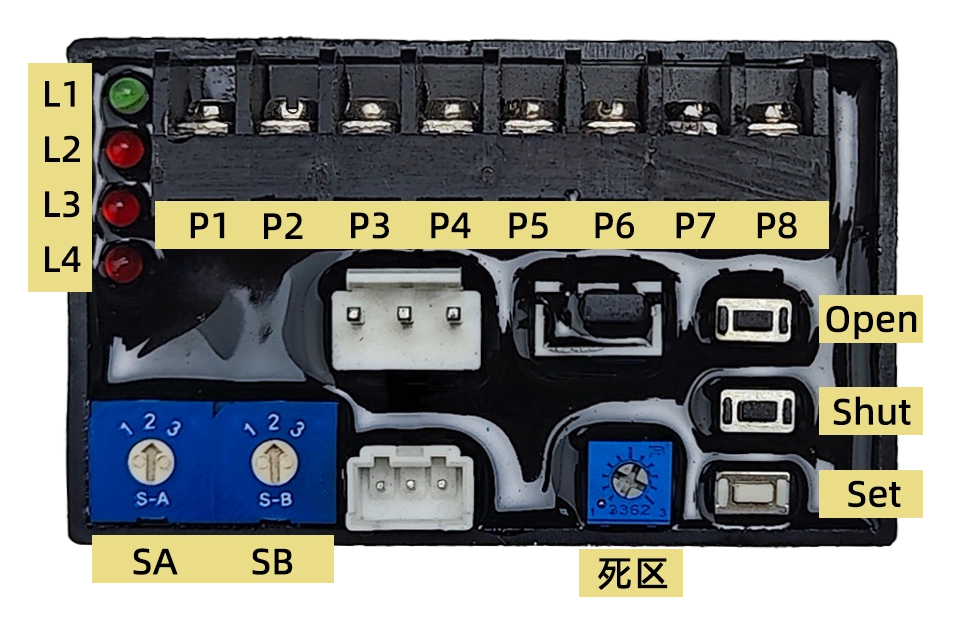
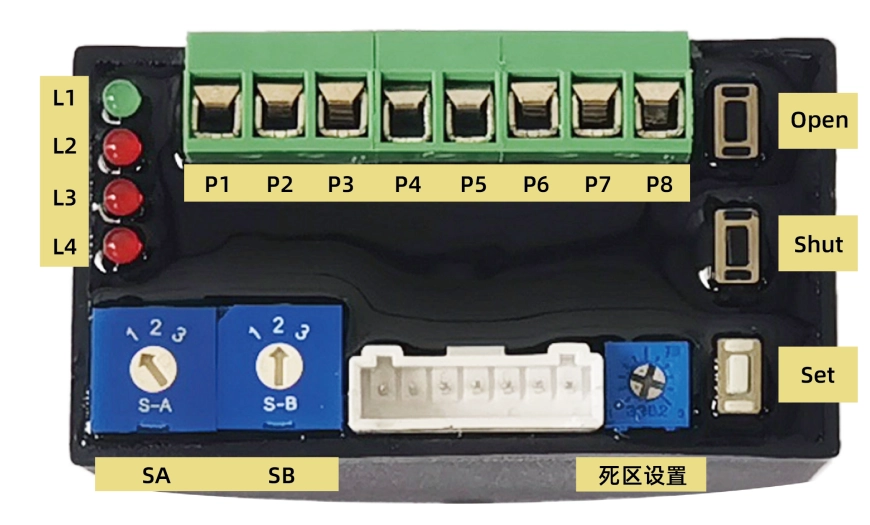
1. הגדרת ממשק
עמוד 1: 220VAC ניטרלי (N)
עמוד 2: מתח חי 220 וולט AC (ליטר)
עמוד 3: קלט 4-20mA –
עמוד 4: קלט 4-20mA +
עמוד 5: יציאה 4-20mA –
עמוד 6: פלט 4-20mA +
עמוד 7: RS485 A
עמוד 8: RS485 B
2. כפתורים
לִפְתוֹחַ: במצב "הגדרה" (כאשר המתג SA מצביע על "2"), לחיצה על מקש זה פותחת את המפעיל, ושחרורו עוצר את המנוע. לחיצה מַעֲרֶכֶת ו לִפְתוֹחַ בו זמנית משמש לכיול מצב פתוח לחלוטין.
לִסְגוֹר: במצב "הגדרה", לחיצה על מקש זה סוגרת את המפעיל, ושחרורו עוצרת את המנוע. מַעֲרֶכֶת ו לִסְגוֹר בו זמנית משמש לכיול מיקום סגירה מלאה.
מַעֲרֶכֶת: משמש בשילוב עם לִפְתוֹחַ ו לִסְגוֹר במצב "הגדרה" כדי לבצע פונקציות ספציפיות.
3. מתג בורר
דרום אפריקה: בוחר את מצב הפעולה הישירה/הפוכה של אות הקלט ואת מצב ההגדרה. יש להגדיר זאת בזמן ההפעלה כדי שיהיה יעיל. ברירת המחדל של היצרן היא 1:
1 – פעולה ישירה
2 – מצב הגדרה
3 – פעולה הפוכה
ס.ב.: קובע את מצב הבטיחות. כאשר אות בקרה חיצוני אובד, המפעיל נע למצב שצוין. ברירת המחדל של היצרן היא 2:
1 – מעבר לפתיחה מלאה
2 – החזק את המיקום הנוכחי
3 – מעבר לסגירה מלאה
פֶּתֶק: בעת שימוש בבקרת Modbus, יש להגדיר את SB למצב 2.
4. פוטנציומטר כוונון ערך פס מת
מכוונן את ערך ה-deadband. סיבוב עם כיוון השעון מגדיל את ה-deadband; סיבוב נגד כיוון השעון מקטין אותו. הטווח הוא 0.5% – 5.0% (ברירת המחדל של היצרן היא 1.5%).
5. נוריות חיווי
L1 (ירוק): מחוון הפעלה - נדלק כאשר יש אספקת חשמל.
L2 (אדום): מחוון כשל אות קלט – נדלק כאשר אות הקלט כשל.
L3 (אדום): מחוון כשל בזיהוי מיקום – נדלק אם פוטנציומטר המיקום פתוח, קצר או פגום.
L4 (אדום): מחוון כשל חסימה – נדלק כאשר מתרחשת חסימה.
הגדרות
כדי להיכנס ל"מצב הגדרה", הגדר דרום אפריקה למצב 2מצב זה מאפשר:
כיול הנסיעה
טיפול בכשל אות קלט
התאמת ערך גבול דד-בנד
הפעלה ידנית
כיול זרם הפלט
1. קביעת מיקום קצה
הגדרת מיקום סיום של סגירה: כוונן את השסתום למצב סגירה סופי באמצעות לִפְתוֹחַ ו/או לִסְגוֹר כפתורים. לחץ מַעֲרֶכֶת, אז לִסְגוֹר, והחזק את שניהם למשך בערך 4 שניות עַד L2 נדלק, לאחר מכן שחררו את שני הכפתורים. L2 כבה, מה שמציין את השלמת ההגדרה.
הגדרת מיקום סיום של פתיחה: כוונן את השסתום למצב הסופי של פתיחה באמצעות לִפְתוֹחַ ו/או לִסְגוֹר כפתורים. לחץ מַעֲרֶכֶת, אז לִפְתוֹחַ, והחזק את שניהם למשך בערך 4 שניות עַד L2 נדלק, לאחר מכן שחררו את שני הכפתורים. L2 כבה, מה שמציין את השלמת ההגדרה.
2. הגדרת כתובת מודבוס
ניתן לשנות את כתובת התקשורת של Modbus ואת קצב הבאוד באמצעות פקודות Modbus.
כתובת ברירת מחדל של היצרן: 1
קצב באוד המוגדר כברירת מחדל של היצרן: 9600
3. התאמת ערך דד-בנד
סיבוב הפוטנציומטר עם כיוון השעון מגדיל את טווח הפעימה.
מפעיל את זה נגד כיוון השעון מקטין את טווח הפעימה.
כל סימן ביקורת מתאים לשינוי של 0.5%.
אם מוגדר למטה 0.5%, זה מעובד אוטומטית כ 0.5%.
ב מצב הגדרה, השתמש לִפְתוֹחַ אוֹ לִסְגוֹר כדי לפתוח או לסגור את השסתום באופן ידני.
מִבצָע
כדי להתחיל פעולה אוטומטית, הגדר דרום אפריקה למצב 1 אוֹ 3.
עם ההפעלה, המפעיל מוגדר כברירת מחדל למצב בקרת אות 4-20mA.
שליחת פקודת Modbus מעבירה את המפעיל למצב מצב בקרת תקשורת.
לאחר הפעלה מחדש, המפעיל חוזר למצב מצב בקרה אנלוגי.
חָשׁוּב: בעת שימוש בבקרת Modbus:
לְהַבטִיחַ SB מוגדר למיקום 2.
כל פקודת בקרה חייבת לכלול את מצב בקרה וערך מיקום כדי למנוע פעולות לא מכוונות לאחר הפעלה מחדש.
שימוש ב-4-20mA לבקרת מיקום
| אות קלט | 4mA | 8mA | 12 מיליאמפר | 16 מיליאמפר | 20mA |
|---|---|---|---|---|---|
| מיקום המצביע | סגור (0) | 2.5 | 5 | 7.5 | פתוח (100) |
| פתיחת שסתום (%) | 0% | 25% | 50% | 75% | 100% |
| אות פלט | 4mA | 8mA | 12 מיליאמפר | 16 מיליאמפר | 20mA |
פֶּתֶק:
ב מצב פעולה הפוכה, 4mA מתאים ל-100% פתוח, ו 20mA מתאים ל-0% פתוח.
רמת דיוק בקר סרוו: ±1%
היסטרזיס: <1%
שימוש במודבוס לשליטה על מיקום המפעיל
שכבה פיזית
מפעיל ה-DCL תומך ב- מודבוס-RTU פרוטוקול ומשתמש ב- ממשק RS485 בשכבה הפיזית.
כתובת תקשורת: ניתן להגדרה מ 1 עד 127, ברירת המחדל היא 1.
קצב באוד: ניתן להגדרה, ברירת המחדל היא 115200.
פורמט יציאה טורית: סיבית התחלה אחת + 8 סיבית נתונים + סיבית עצירה אחת.
פונקציונליות שידור: נתמך.
הגדרת ממשק
| פִּין | פוּנקצִיָה |
|---|---|
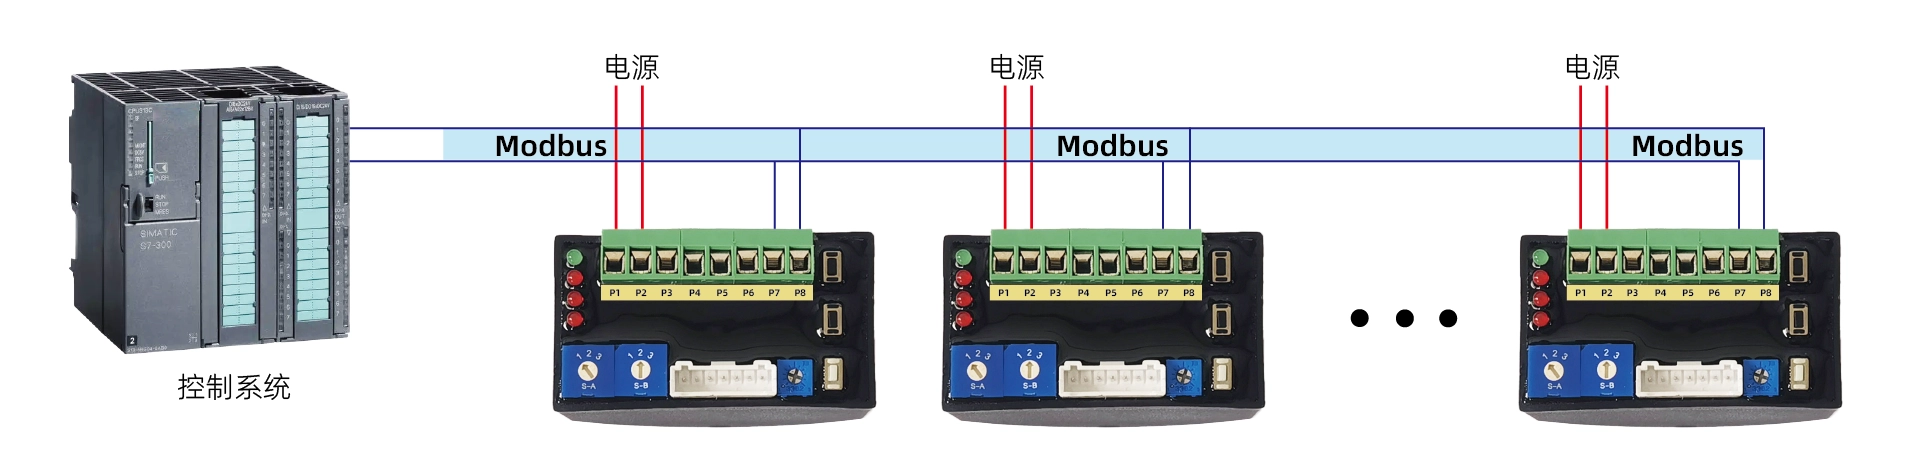
| עמוד 1 | כוח (-) |
| P2 | כוח (+) |
| P7 | RS485 A |
| P8 | RS485 B |
| P3~P6 | שמורות לאותות אנלוגיים (4 |
תרשים חיווט מודבוס
שכבת היישומים
1. יחידת נתוני יישומים (ADU)

2. קודי פונקציה
| תְעוּדַת זֶהוּת | שֵׁם | תֵאוּר |
|---|---|---|
| 0x03 | קרא מספר אוגרים | קורא בלוק של אוגרי החזקה ממכשיר מרוחק. |
| 0x06 | כתוב אוגר יחיד | כותב אוגר יחיד על התקן מרוחק. |
| 0x10 | כתיבת מספר אוגרים | כותב בלוק של אוגרים עוקבים (1 עד כ-120 אוגרים). |
3. הגדרת פרמטרי תקשורת
אוגרים 0x0040 – 0x0042 משמשים עבור הגדרות תקשורת:
לִכתוֹב 0xA501 להירשם 0x0040 להיכנס מצב תצורה.
לְשַׁנוֹת רישום 0x0041 (כתובת תקשורת) ו רישום 0x0042 (קצב באוד).
הפרמטרים החדשים ייכנסו לתוקף תוך שנייה אחת, ותקשורת נוספת חייבת להשתמש בהגדרות המעודכנות.
יציאה ממצב תצורה על ידי כתיבה 0x0000 אֶל רישום 0x0040.
4. כפיית מצב תקשורת ברירת מחדל
מַעֲרֶכֶת דרום אפריקה אֶל עמדה 2 ו ס.ב. אֶל עמדה 2.
לחץ והחזק את כפתור KS במשך בערך 3 שניות עד ה- אור אדום מהבהב, לאחר מכן שחררו את הכפתור.
לחץ והחזק את כפתור KC במשך בערך 3 שניות עד ה- אור אדום נשאר דולק, לאחר מכן שחררו את הכפתור.
פרמטרי התקשורת כעת איפוס לערכי ברירת מחדל.
מַעֲרֶכֶת דרום אפריקה חזרה ל עמדה 1 כדי לצאת ממצב זה.
ההגדרות החדשות נשארות אפילו לאחר הפעלה מחדש של המכשיר.
פֶּתֶק:
אם שכחת את פרמטרי התקשורת הקודמים, השתמש בשיטה זו כדי לשחזר את מצב התקשורת המוגדר כברירת מחדל ולקבוע מחדש את הגדרות התקשורת.
רשימת רישום
| כתובת רישום | ביטים | קְבוּצָה | שם האות | ערך מינימלי | ערך מקסימלי | יְחִידָה | רדיו/ווין | סוּג | תֵאוּר |
|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | ב15-ב5 | – | – | – | – | – | r/w | משושה | שמור (0) |
| ב4 | לִשְׁלוֹט | לְהַפְסִיק | – | – | – | – | r/w | משושה | 1: עצירה, 0: פעולה רגילה |
| ב1-ב0 | לִשְׁלוֹט | מצב | – | – | – | – | r/w | משושה | 1: בקרת תקשורת, אחרים: בקרת תקשורת יציאה |
| 0x0011 | b15-b0 | לִשְׁלוֹט | הגדר תואר פתוח | 0 | 10000 | % | r/w | int/hex | 0-10000 מתאים לפתיחת שסתום 0-100% (גורם קנה מידה: 1/100) |
| 0x0018 | ב15-ב6 | – | – | – | – | – | ר | משושה | שמור (0) |
| ב5 | מידע | מיקום שגיאה | – | – | – | – | ר | משושה | 1: כשל אות מיקום |
| ב4 | מידע | אות טעות | – | – | – | – | ר | משושה | 1: כשל אות קלט |
| ב3 | מידע | דגל מומנט-over | – | – | – | – | ר | משושה | 1: זוהה עומס יתר |
| ב2 | מידע | דגל תקוע | – | – | – | – | ר | משושה | 1: זוהתה חסימה |
| ב1 | מידע | openRunFlag | – | – | – | – | ר | משושה | 1: פתיחת שסתום |
| ב0 | מידע | סגורRunFlag | – | – | – | – | ר | משושה | 1: שסתום סגירה |
| 0x0019 | b15-b0 | מידע | openDegree | 0 | 10000 | % | ר | int/hex | 0-10000 מתאים לפתיחת שסתום 0-100% (גורם קנה מידה: 1/100) |
| 0x0040 | b15-b0 | תצורה | מצב cfg | 1 | 127 | – | rw | משושה | 0x0000: מצב רגיל, 0xA501: מצב תצורה |
| 0x0041 | b15-b0 | תצורה | cmm_addr | 1 | 127 | – | rw | משושה | מגדיר כתובת תקשורת |
| 0x0042 | b15-b0 | תצורה | cmm_baudrate | – | – | – | rw | משושה | 0: 4800 באוד, 1: 9600 באוד, 2: 19200 באוד, 3: 115200 באוד |
דוגמאות לפקודות תקשורת
1. מיקום שסתום הבקרה
כניסה למצב בקרת תקשורת:
שלח → ◇01 10 00 10 00 01 02 00 01 65 00
קבל ← ◆01 10 00 10 00 01 00 0C
הגדרת מיקום שסתום: 0%
שלח → ◇01 10 00 11 00 01 02 00 00 A5 11
קבל ← ◆01 10 00 11 00 01 51 סמ"ק
הגדרת מיקום שסתום: 50% (5000 → 0x1388)
שלח → ◇01 10 00 11 00 01 02 13 88 A8 47
קבל ← ◆01 10 00 11 00 01 51 סמ"ק
הגדרת מיקום שסתום: 100% (10000 → 0x2710)
שלח → ◇01 10 00 11 00 01 02 27 10 BF 2D
קבל ← ◆01 10 00 11 00 01 51 סמ"ק
עצירת פעולה
שלח → ◇01 10 00 10 00 01 02 00 11 64 סמ"ק
קבל ← ◆01 10 00 10 00 01 00 0C
2. קרא את סטטוס השסתום
שלח → ◇01 03 00 18 00 02 44 0C
קבל ← ◆01 03 04 00 30 00 00 FA 3C
3. הגדרת כתובת תקשורת
כניסה למצב תצורה:
שלח → ◇01 10 00 40 00 01 02 A5 01 12 00
קבל ← ◆01 10 00 40 00 01 00 1D
שנה את כתובת התקשורת ל: 2
שלח → ◇01 10 00 41 00 01 02 00 02 28 80
קבל ← ◆01 10 00 41 00 01 51 יום
יציאה ממצב תצורה:
שלח → ◇02 10 00 40 00 01 02 A5 00 C7 30
קבל ← ◆02 10 00 40 00 01 00 2E
4. הגדרת קצב באוד של תקשורת
כניסה למצב תצורה:
שלח → ◇01 10 00 40 00 01 02 A5 01 12 00
קבל ← ◆01 10 00 40 00 01 00 1D
שנה את קצב הבאוד ל: 9600
שלח → ◇01 10 00 42 00 01 02 00 01 68 B2
קבל ← ◆01 10 00 42 00 01 A1 DD
יציאה ממצב תצורה:
שלח → ◇01 10 00 40 00 01 02 A5 00 D3 C0
קבל ← ◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文
 English (Canada)
 English (South Africa)
 English (Australia)
 English (New Zealand)
 Español de Puerto Rico
 Français du Canada
 Español de México
 Español de Chile
 Español de Colombia
 Español de Uruguay
 עִבְרִית
 Nederlands (België)
 Français de Belgique
 Eesti
 Latviešu valoda
 Lietuvių kalba
 Norsk nynorsk
 Deutsch (Österreich)
 Slovenčina
 Deutsch (Schweiz)
 Bahasa Indonesia
 English
 Français
 Deutsch
 Italiano
 Español
 Português
 Türkçe
 Indonesia