




DCL 시리즈 액추에이터는 Modbus-RTU 프로토콜을 지원합니다. 이 사용 설명서를 참조하면 DCL 액추에이터를 Modbus에 연결할 수 있습니다.
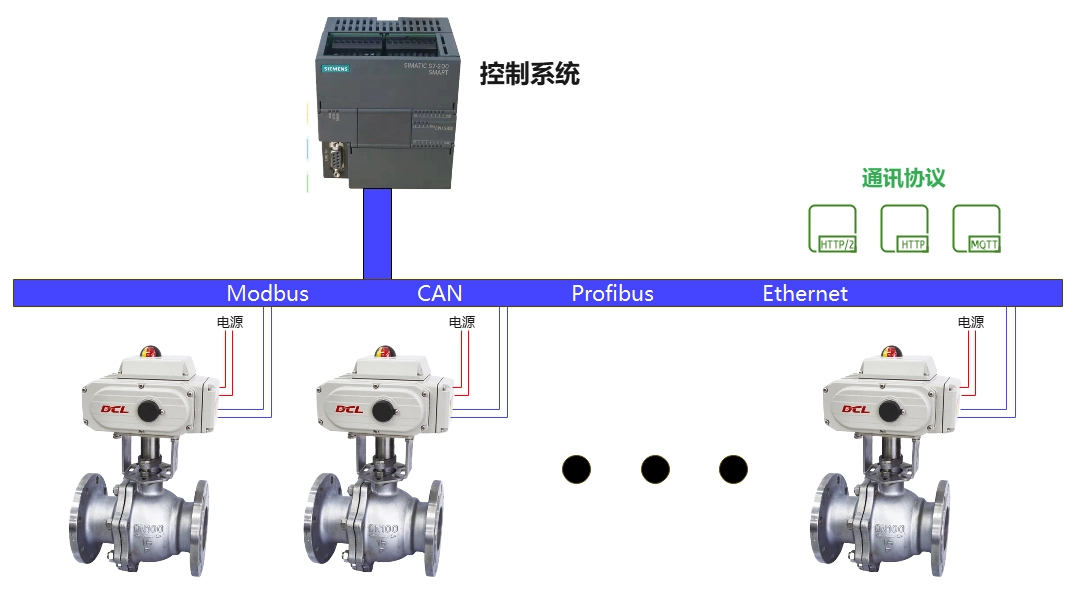
패널 설명
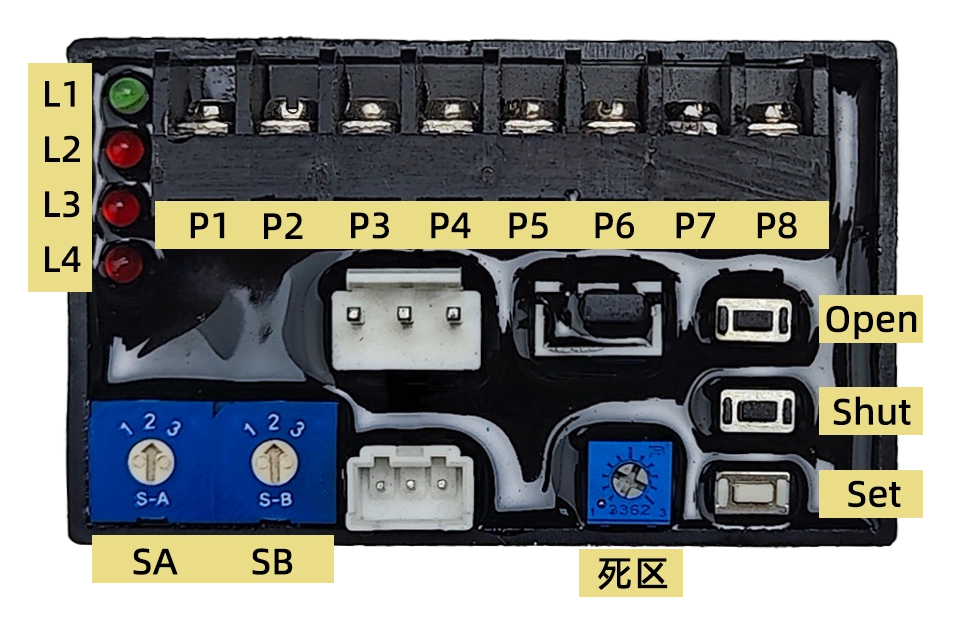
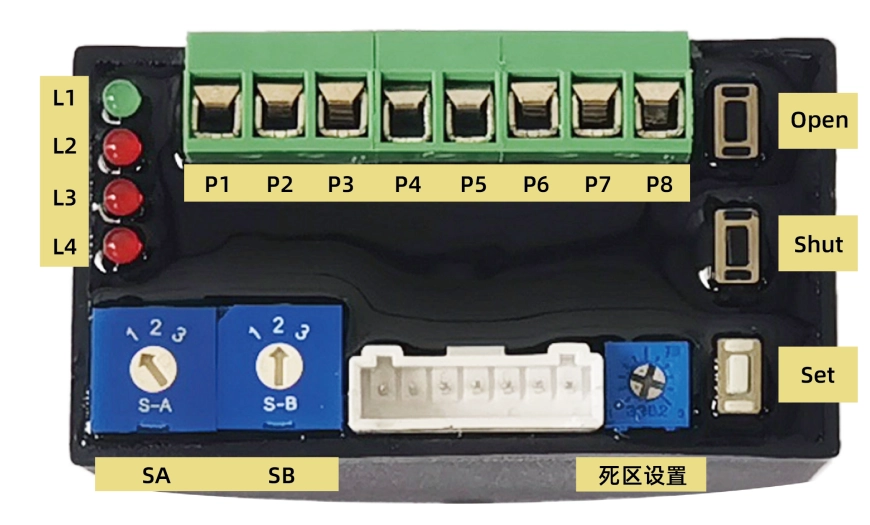
1. 인터페이스 정의
P1: 220VAC 중성선(N)
P2: 220VAC 활선(L)
P3: 4-20mA 입력 –
P4: 4-20mA 입력 +
P5: 4-20mA 출력 –
P6: 4-20mA 출력 +
P7: RS485 A
P8: RS485 B
2. 버튼
열려 있는: "설정 모드"(스위치 SA가 "2"를 가리킬 때)에서 이 키를 누르면 액추에이터가 열리고, 키를 놓으면 모터가 멈춥니다. 세트 그리고 열기 동시에 완전 개방 위치 보정에 사용됩니다.
닫다: "설정 모드"에서 이 키를 누르면 액추에이터가 닫히고, 키를 놓으면 모터가 멈춥니다. 세트 그리고 셧다운 동시에 완전 폐쇄 위치 보정에 사용됩니다.
세트: ~와 함께 사용됨 열기 그리고 셧다운 특정 기능을 수행하려면 "설정 모드"로 전환하십시오.
3. 선택 스위치
SA: 입력 신호의 정/역 동작 모드와 설정 상태를 선택합니다. 전원이 켜진 상태에서 설정해야 적용됩니다. 공장 기본값은 다음과 같습니다. 1:
1 – 직접 행동
2 – 설정 모드
3 – 역작용
SB: 안전 위치를 설정합니다. 외부 제어 신호가 손실되면 액추에이터가 지정된 위치로 이동합니다. 공장 기본 설정값은 다음과 같습니다. 2:
1 – 완전 개방 모드로 전환
2 – 현재 위치 유지
3단계 - 완전히 닫기
참고: Modbus 제어를 사용할 때, SB는 2번째 위치로 설정해야 합니다.
4. 데드밴드 값 조정용 전위차계
데드밴드 값을 조정합니다. 시계 방향으로 돌리면 데드밴드가 증가하고, 시계 반대 방향으로 돌리면 감소합니다. 범위는 다음과 같습니다. 0.5% – 5.0% (공장 기본 설정은 다음과 같습니다) 1.5%).
5. 표시등
L1(녹색): 전원 표시등 – 전원이 공급되면 켜집니다.
L2(빨간색): 입력 신호 오류 표시등 – 입력 신호가 실패하면 켜집니다.
L3(빨간색): 위치 감지 오류 표시등 – 위치 전위차계가 단선, 단락 또는 손상된 경우 켜집니다.
L4(빨간색): 전파 방해 실패 표시등 – 전파 방해가 발생하면 켜집니다.
설정
"설정 모드"로 들어가려면 다음을 설정하십시오. SA 위치시키기 위해 2이 모드에서는 다음 기능을 사용할 수 있습니다.
여행 보정
입력 신호 오류 처리
데드밴드 값 조정
수동 작동
출력 전류 교정
1. 최종 위치 설정
닫기 버튼의 최종 위치 설정: 밸브를 닫힘의 끝 위치로 조정하십시오. 열기 그리고/또는 셧다운 버튼을 누르세요. 세트, 그 다음에 셧다운그리고 둘 다 약 1시간 동안 잡고 있습니다. 4초 ~까지 L2 표시등이 켜집니다그런 다음 두 버튼을 모두 놓으세요. L2 버튼이 꺼지면 설정이 완료되었음을 나타냅니다.
열림의 최종 위치 설정: 밸브를 완전히 열린 위치로 조정하십시오. 열기 그리고/또는 셧다운 버튼을 누르세요. 세트, 그 다음에 열기그리고 둘 다 약 1시간 동안 잡고 있습니다. 4초 ~까지 L2 표시등이 켜집니다그런 다음 두 버튼을 모두 놓으세요. L2 버튼이 꺼지면 설정이 완료되었음을 나타냅니다.
2. Modbus 주소 설정
Modbus 통신 주소와 전송 속도는 Modbus 명령어를 통해 수정할 수 있습니다.
공장 기본 주소: 1
공장 기본 전송 속도: 9600
3. 데드밴드 값 조정
가변저항기를 돌리면 시계방향 데드밴드를 증가시킵니다.
돌리면 반시계 방향 데드밴드를 감소시킵니다.
각 눈금은 0.5%의 변화에 해당합니다.
아래와 같이 설정된 경우 0.5%자동으로 처리됩니다. 0.5%.
~ 안에 설정 모드, 사용 열기 또는 셧다운 밸브를 수동으로 열거나 닫기 위해.
작업
자동 작동을 시작하려면 설정하십시오. SA 위치시키기 위해 1 또는 3.
전원이 켜지면 액추에이터는 기본적으로 다음 상태로 설정됩니다. 4-20mA 신호 제어.
Modbus 명령을 전송하면 액추에이터가 전환됩니다. 통신 제어 모드.
전원을 껐다 켜면 액추에이터는 원래 위치로 돌아갑니다. 아날로그 제어 모드.
중요한: Modbus 제어를 사용할 때:
보장하다 SB는 2번 위치로 설정됩니다..
모든 제어 명령에는 다음이 포함되어야 합니다. 제어 모드 및 위치 값 재시작 후 의도치 않은 동작이 발생하는 것을 방지하기 위해서입니다.
위치 제어에 4-20mA 사용
| 입력 신호 | 4mA | 8mA | 12mA | 16mA | 20mA |
|---|---|---|---|---|---|
| 포인터 위치 | 닫기(0) | 2.5 | 5 | 7.5 | 오픈(100) |
| 밸브 열림(%) | 0% | 25% | 50% | 75% | 100% |
| 출력 신호 | 4mA | 8mA | 12mA | 16mA | 20mA |
참고:
~ 안에 역방향 동작 모드, 4mA는 100% 개방에 해당합니다.및 20mA는 0% 개방에 해당합니다..
서보 컨트롤러 정확도 수준: ±1%
히스테리시스: <1%
Modbus를 사용하여 액추에이터 위치 제어
물리 계층
DCL 액추에이터는 다음을 지원합니다. Modbus-RTU 프로토콜을 사용하며 RS485 인터페이스 물리 계층에서.
연락처: 구성 가능 1부터 127까지기본값은 1.
보드율: 설정 가능하며 기본값은 다음과 같습니다. 115200.
직렬 포트 형식: 시작 비트 1개 + 데이터 비트 8개 + 정지 비트 1개.
방송 기능: 지원됩니다.
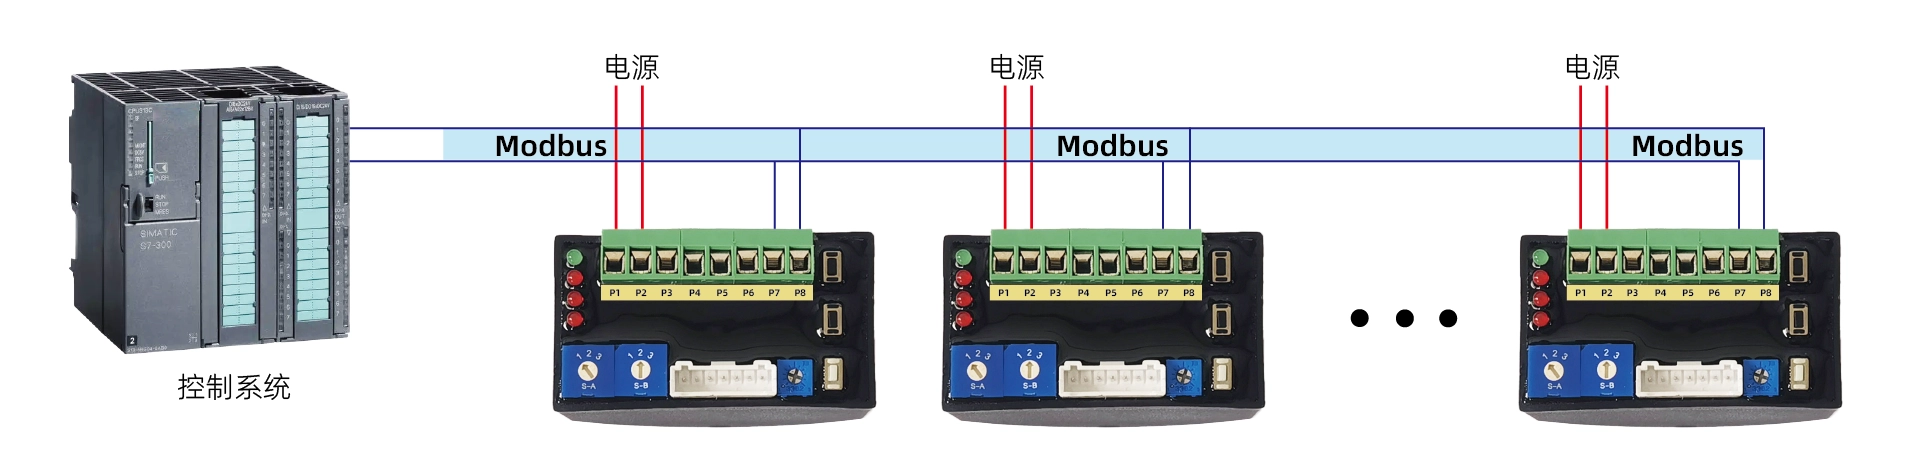
인터페이스 정의
| 핀 | 기능 |
|---|---|
| P1 | 힘 (-) |
| P2 | 전원(+) |
| P7 | RS485 A |
| P8 | RS485 B |
| P3~P6 | 아날로그 신호용으로 예약됨(4) |
Modbus 배선도
애플리케이션 계층
1. ADU(애플리케이션 데이터 유닛)

2. 기능 코드
| ID | 이름 | 설명 |
|---|---|---|
| 0x03 | 여러 레지스터 읽기 | 원격 장치에서 홀딩 레지스터 블록을 읽어옵니다. |
| 0x06 | 단일 레지스터 쓰기 | 원격 장치의 레지스터 하나에 값을 기록합니다. |
| 0x10 | 여러 레지스터에 쓰기 | 연속된 레지스터 블록(1개에서 약 120개 레지스터)을 기록합니다. |
3. 통신 매개변수 구성
등록 0x0040 – 0x0042 사용 용도 통신 설정:
쓰다 0xA501 등록하려면 0x0040 입장하기 구성 모드.
수정하다 레지스터 0x0041 (연락처) 및 레지스터 0x0042 (전송률).
새로운 매개변수는 다음 기간 내에 적용됩니다. 1초이후의 모든 소통에는 업데이트된 설정이 사용되어야 합니다.
다음 명령어를 입력하여 구성 모드를 종료하십시오. 0x0000 에 레지스터 0x0040.
4. 기본 통신 모드 강제 적용
세트 SA 에 위치 2 그리고 SB 에 위치 2.
길게 누르세요 KS 버튼 대략 3초 ~까지 빨간불이 깜빡입니다그런 다음 버튼에서 손을 떼세요.
길게 누르세요 KC 버튼 대략 3초 ~까지 빨간불이 계속 켜져 있음그런 다음 버튼에서 손을 떼세요.
통신 매개변수는 다음과 같습니다. 기본값으로 재설정.
세트 SA 돌아가기 위치 1 이 모드를 종료하려면.
새로운 설정이 유지됩니다 기기를 재시작한 후에도 마찬가지입니다..
참고:
이전 통신 매개변수를 잊어버린 경우, 이 방법을 사용하여 기본 통신 모드를 복원하고 통신 설정을 다시 구성할 수 있습니다.
등록 목록
| 등록 주소 | 비트 | 그룹 | 신호 이름 | 최소값 | 최대값 | 단위 | 읽기/쓰기 | 유형 | 설명 |
|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | 비15-비5 | – | – | – | – | – | 읽기/쓰기 | 마녀 | 예약됨 (0) |
| 비4 | 제어 | 멈추다 | – | – | – | – | 읽기/쓰기 | 마녀 | 1: 정지, 0: 정상 작동 |
| 비1-비0 | 제어 | 방법 | – | – | – | – | 읽기/쓰기 | 마녀 | 1: 통신 제어, 기타: 통신 제어 종료 |
| 0x0011 | 비15-비0 | 제어 | SetOpenDegree | 0 | 10000 | % | 읽기/쓰기 | 정수/16진수 | 0-10000은 0-100% 밸브 개방에 해당합니다(축척 계수: 1/100). |
| 0x0018 | 비15-비6 | – | – | – | – | – | 아르 자형 | 마녀 | 예약됨 (0) |
| 비5 | 정보 | 오류 위치 | – | – | – | – | 아르 자형 | 마녀 | 1: 위치 신호 오류 |
| 비4 | 정보 | 오류 신호 | – | – | – | – | 아르 자형 | 마녀 | 1: 입력 신호 오류 |
| 비3 | 정보 | overTorqueFlag | – | – | – | – | 아르 자형 | 마녀 | 1: 과부하 감지됨 |
| 비2 | 정보 | stuckFlag | – | – | – | – | 아르 자형 | 마녀 | 1: 전파 방해가 감지되었습니다 |
| 비1 | 정보 | openRunFlag | – | – | – | – | 아르 자형 | 마녀 | 1: 밸브 열기 |
| b0 | 정보 | closeRunFlag | – | – | – | – | 아르 자형 | 마녀 | 1: 밸브 닫기 |
| 0x0019 | 비15-비0 | 정보 | 오픈디그리 | 0 | 10000 | % | 아르 자형 | 정수/16진수 | 0-10000은 0-100% 밸브 개방에 해당합니다(축척 계수: 1/100). |
| 0x0040 | 비15-비0 | 구성 | cfgMode | 1 | 127 | – | RW | 마녀 | 0x0000: 일반 모드, 0xA501: 구성 모드 |
| 0x0041 | 비15-비0 | 구성 | cmm_addr | 1 | 127 | – | RW | 마녀 | 통신 주소를 설정합니다. |
| 0x0042 | 비15-비0 | 구성 | cmm_baudrate | – | – | – | RW | 마녀 | 0: 4800 보드, 1: 9600 보드, 2: 19200 보드, 3: 115200 보드 |
통신 명령 예시
1. 제어 밸브 위치
통신 제어 모드로 진입합니다:
보내기 → ◇01 10 00 10 00 01 02 00 01 65 00
받기 ← ◆01 10 00 10 00 01 00 0C
설정 밸브 위치: 0%
보내기 → ◇01 10 00 11 00 01 02 00 00 A5 11
받기 ← ◆01 10 00 11 00 01 51 CC
설정 밸브 위치: 50% (5000 → 0x1388)
보내기 → ◇01 10 00 11 00 01 02 13 88 A8 47
받기 ← ◆01 10 00 11 00 01 51 CC
설정 밸브 위치: 100% (10000 → 0x2710)
보내기 → ◇01 10 00 11 00 01 02 27 10 BF 2D
받기 ← ◆01 10 00 11 00 01 51 CC
작동 중지
보내기 → ◇01 10 00 10 00 01 02 00 11 64 CC
받기 ← ◆01 10 00 10 00 01 00 0C
2. 밸브 상태 읽기
보내기 → ◇01 03 00 18 00 02 44 0C
받기 ← ◆01 03 04 00 30 00 00 FA 3C
3. 통신 주소 설정
구성 모드로 진입합니다:
보내기 → ◇01 10 00 40 00 01 02 A5 01 12 00
받기 ← ◆01 10 00 40 00 01 00 1D
연락처 주소를 다음으로 변경하세요: 2
보내기 → ◇01 10 00 41 00 01 02 00 02 28 80
받기 ← ◆01 10 00 41 00 01 51 DD
설정 모드 종료:
보내기 → ◇02 10 00 40 00 01 02 A5 00 C7 30
받기 ← ◆02 10 00 40 00 01 00 2E
4. 통신 전송 속도 설정
구성 모드로 진입합니다:
보내기 → ◇01 10 00 40 00 01 02 A5 01 12 00
받기 ← ◆01 10 00 40 00 01 00 1D
전송 속도를 9600으로 변경하세요.
보내기 → ◇01 10 00 42 00 01 02 00 01 68 B2
받기 ← ◆01 10 00 42 00 01 A1 DD
설정 모드 종료:
보내기 → ◇01 10 00 40 00 01 02 A5 00 D3 C0
받기 ← ◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文