




Los actuadores DCL son compatibles con el protocolo Modbus-RTU. Consulte este manual de aplicación para conectar los actuadores DCL a Modbus.
Panel
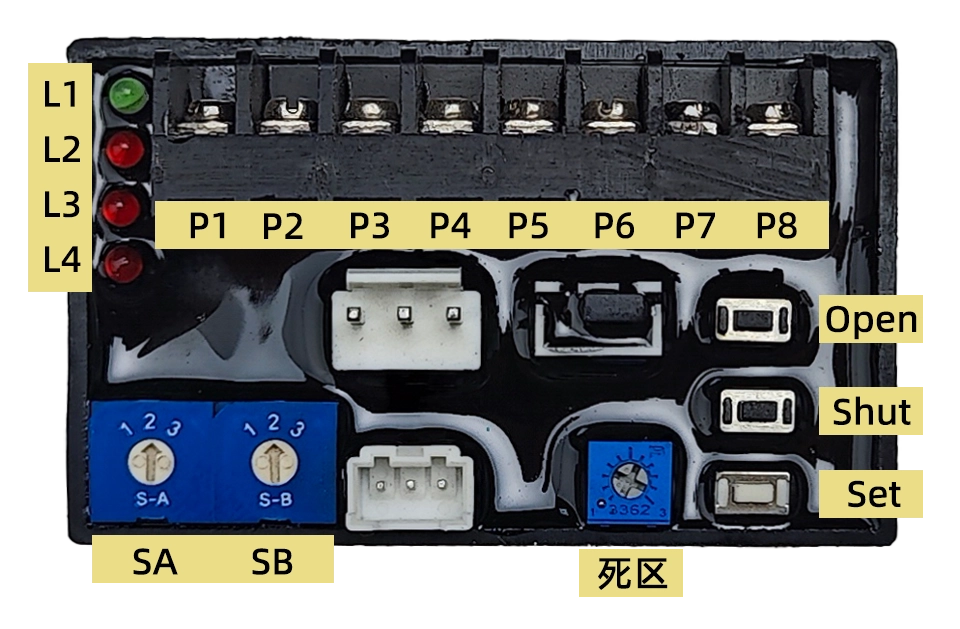
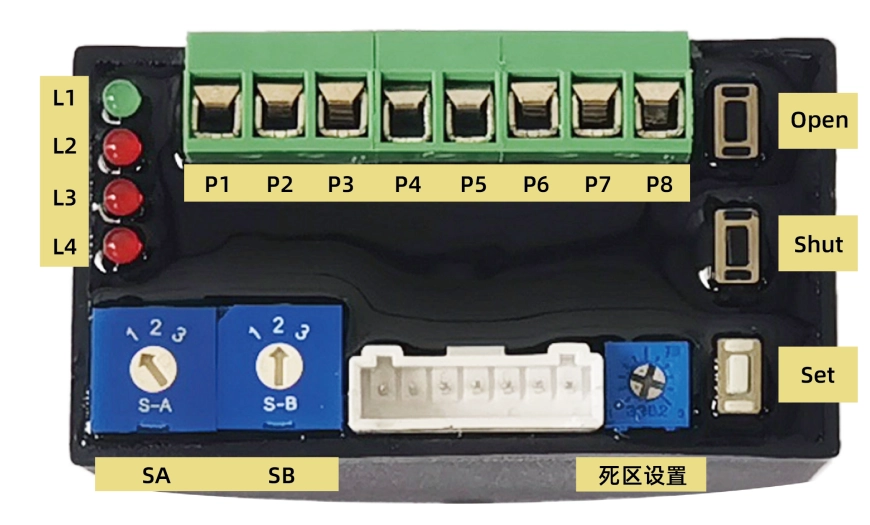
1. Definición de la interfaz
P1: 220 V CA N
P2: 220 V CA L
P3: Entrada de 4-20 mA –
P4: Entrada de 4-20 mA+
P5: Salida de 4-20 mA
P6: Salida de 4-20 mA+
P7: RS485 A
P8: RS485 B
2. Botón
AbiertoSe utiliza en el modo de configuración. Pulse este botón para abrir el actuador y suéltelo para detenerlo. Pulse "Configurar" y "Abrir" simultáneamente para fijar la posición de apertura total.
CerrarSe utiliza en el modo de configuración. Pulse este botón para cerrar el actuador y suéltelo para detenerlo. Pulse "Configurar" y "Abrir" simultáneamente para ajustar la posición de cierre total.
Colocar: Se utiliza en el modo de configuración. Combina este botón con otros para ajustar los parámetros.
3. Cambiar
Sudáfrica: Establecer modo de funcionamiento
1–Modulación normal
2–Modo de configuración
3–Modulación inversa
SB: Establecer posición de seguridad (valor predeterminado: 2)
1–Conduzca hasta que esté completamente abierto
2–Mantener posición
3–Conduzca hasta que se cierre completamente
4. Histéresis
Establezca un valor de histéresis de 0,5% a 5%, donde una escala representa 0,5%.
El actuador no cambiará la posición de la válvula hasta que la diferencia entre la posición indicada por la señal de entrada y la posición actual de la válvula sea mayor que el valor de histéresis.
5. Indicación
L1: Verde, indicador de encendido;
L2: Rojo, error de señal de entrada, se enciende cuando la señal de entrada está fuera de rango;
L3: Rojo, error del potenciómetro, se enciende cuando el potenciómetro es anormal o el cable de conexión está roto;
L4: Rojo, error de bloqueo, se activa cuando el actuador no puede abrirse ni cerrarse.
Configuración
Cambie el selector SA a la posición 2 para acceder al modo de configuración. A continuación, podrá configurar el rango de rotación de funcionamiento, la posición de seguridad, calibrar la señal de entrada y salida, etc.
1. Establecer rango de operación
Establecer en posición completamente cerrada:
- Pulse el botón KO/KC para cerrar completamente la válvula.
- Mantenga pulsado el botón KS y, a continuación, el botón KC hasta que se encienda L2 unos 3-4 segundos después, lo que significa que la configuración de la posición completamente cerrada se ha completado.
- Ahora puedes soltar estos 2 botones.
Colocar en posición totalmente abierta:
- Pulse el botón KO/KC para abrir completamente la válvula.
- Mantenga pulsado el botón KS y, a continuación, el botón KO hasta que se encienda L2 unos 3-4 segundos después, lo que significa que la configuración de la posición totalmente abierta está lista.
- Ahora puedes soltar estos 2 botones.
Nota: Si la posición de apertura y cierre totales coinciden, la configuración se realizará correctamente. Sin embargo, el actuador no girará en modo de modulación.
2. Configurar parámetros Modbus
- Los registros del 0x0040 al 0x0042 se utilizan para configurar los parámetros de comunicación.
- Primero, ingrese al modo de configuración escribiendo el valor 0xA501 en el registro 0x0040. Luego, configure la ID del esclavo y la velocidad de transmisión escribiendo valores en los registros 0x0041 y 0x0042.
- Los nuevos parámetros se actualizarán en 1S.
- Salga del modo de configuración escribiendo 0x0000 en el registro 0x0040.
Comienza la modulación
Gire SA a 1 para iniciar la modulación.
- Tras el encendido, el actuador sigue por defecto la señal de entrada de 4-20 mA para la modulación.
- El envío de comandos a través de Modbus permite que el actuador funcione en modo de control por comunicación y vuelva automáticamente al modo de control analógico después de que el actuador se apague y se vuelva a encender.
Modulación con 4-20 mA
- El actuador moverá la válvula a la posición específica indicada por la señal de entrada de 4-20 mA.
- La señal de salida de 4-20 mA indicará la posición de la válvula en tiempo real.
- La salida "ON/OFF Open" generará una señal efectiva (conectada a COM) cuando la válvula se haya accionado hasta la posición completamente abierta.
- La función "Salida ON/OFF Shut" emitirá una señal efectiva (conectada a COM) cuando la válvula se haya accionado hasta la posición de cierre total.
- El actuador moverá la válvula a la posición de seguridad cuando se interrumpa el suministro eléctrico o se produzca un fallo en la señal de entrada.
- El actuador volverá al modo de modulación una vez que se restablezca la alimentación eléctrica y la señal de entrada.
Nota: Puede girar el interruptor SW2 a la posición 3 para activar el funcionamiento inverso. En este caso, un valor de entrada de 4 mA se convertirá en 20 mA, y viceversa. Por lo tanto, la modulación funciona de forma inversa.
Modulación con Modbus-RTU/RS485
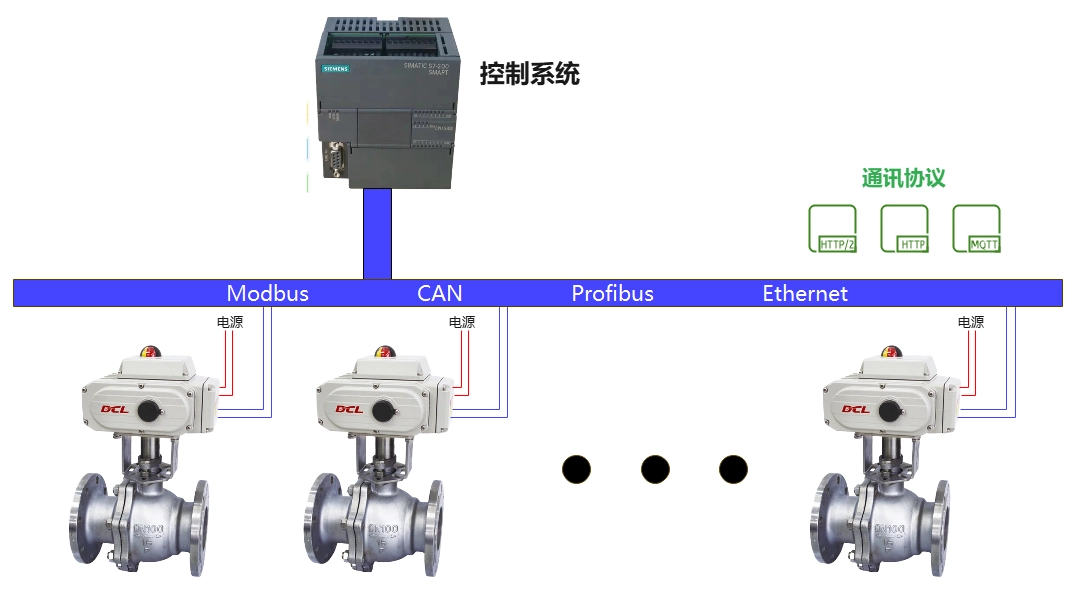
Capa de hardware
- El actuador DCL admite el protocolo Modbus-RTU; en la capa física se utiliza RS485.
- ID del esclavo: Valor predeterminado: 1
- Velocidad de transmisión: configurable con valor predeterminado de 9600
- Formato de datos RS485: 1 bit de inicio + 8 bits de datos + 1 bit de parada (sin comprobación de paridad)
1. Interfaz
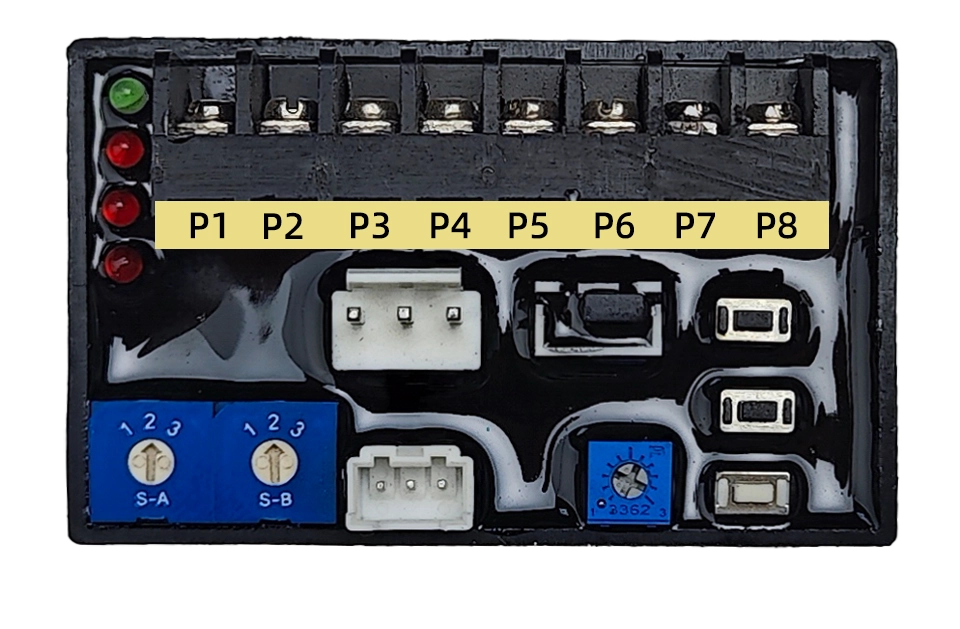
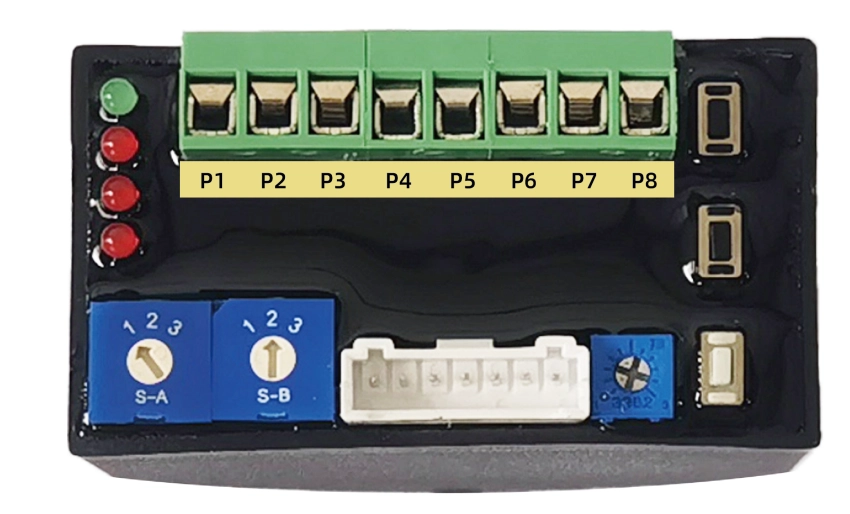
P1: Fuente de alimentación –
P2: Fuente de alimentación+
P7: RS485 A
P8: RS485 B
P3~P6: Reservado (4~20 mA/0~10 V)
2. Diagrama de conexión
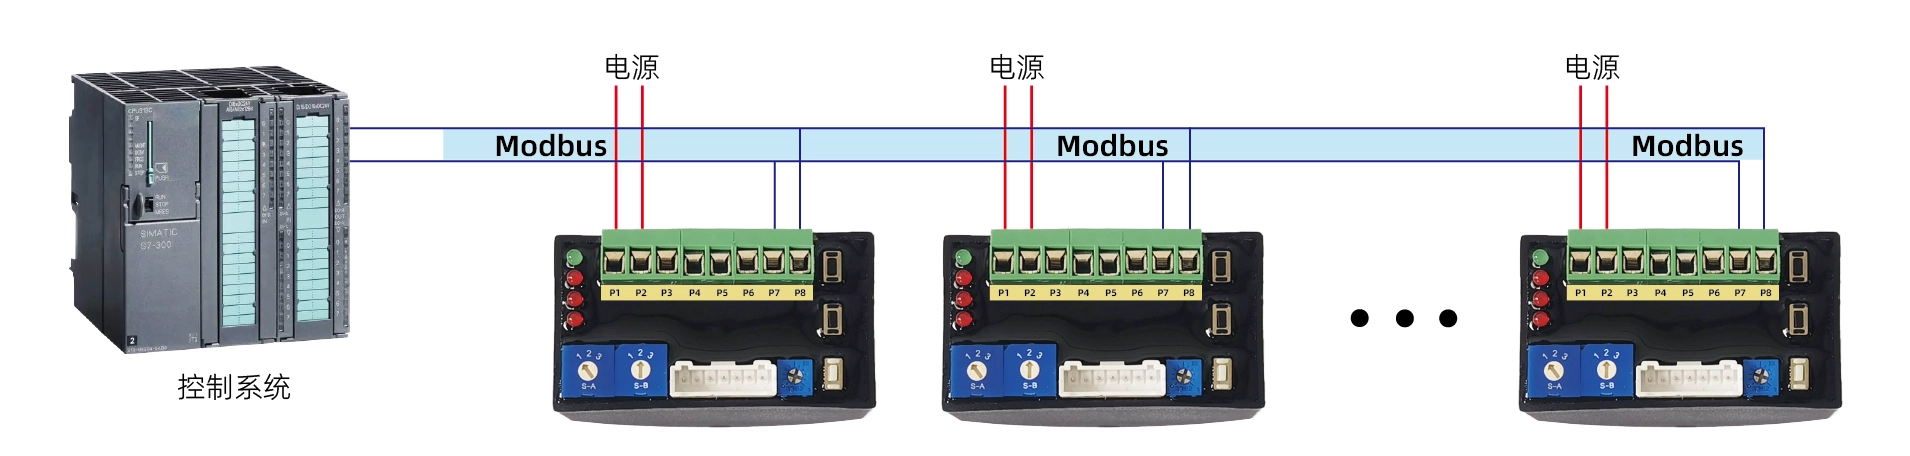
Capa de aplicación
1、ADU

2. Códigos de función
| IDENTIFICACIÓN | nombre | describir |
|---|---|---|
| 0x03 | Leer varios registros | En un dispositivo remoto, utilice este código de función para leer el contenido de bloques consecutivos en el registro de retención. |
| 0x06 | Escribe un único registro | En un dispositivo remoto, utilice este código de función para escribir en un único registro. |
| 0x10 | Escribir varios registros | En un dispositivo remoto, utilice este código de función para escribir bloques de registros consecutivos (de 1 a aproximadamente 120 registros). |
3. Configurar parámetros de comunicación
- Los registros del 0x0040 al 0x0042 se utilizan para configurar los parámetros de comunicación.
- Primero, ingrese al modo de configuración escribiendo el valor 0xA501 en el registro 0x0040. Luego, configure la ID del esclavo y la velocidad de transmisión escribiendo valores en los registros 0x0041 y 0x0042.
- Los nuevos parámetros se actualizarán en 1S.
- Salga del modo de configuración escribiendo 0x0000 en el registro 0x0040.
4. Restablecer los parámetros de comunicación a su valor predeterminado.
- Establezca SA y SB en 2.
- Mantén pulsado KS durante más de 3 segundos, el LED rojo parpadeará, ahora suelta KS.
- Luego, mantén presionado KC durante más de 3 segundos, el LED rojo parpadeará nuevamente, suelta KC.
- Ahora los parámetros de comunicación se restablecerán a sus valores predeterminados (ID del esclavo a 1, velocidad de transmisión a 9600).
Esto se utiliza cuando faltan los parámetros de comunicación.
5. Lista de registro
| Dirección de registro | Bit de registro | Grupo de señales | Nombre de la señal | valor mínimo | Valor máximo | Empresa | Leer/Escribir | tipo | Tabla de verdad | describir |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | \ | \ | \ | \ | \ | lectura/escritura | maleficio | Mantener 0 | retener |
| b5 | \ | \ | \ | \ | \ | lectura/escritura | maleficio | Mantener 0 | retener | |
| antes de | control | detener | \ | \ | \ | lectura/escritura | maleficio | 1: Detener, 0: Normal | Deja de correr | |
| b3 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener | |
| b2 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener | |
| b1-b0 | control | modo | \ | \ | \ | lectura/escritura | maleficio | 1: Control de la comunicación | Modelo de control | |
| 0x0011 | b15-b0 | control | EstablecerGradoAbierto | 0 | 10000 | % | lectura/escritura | entero/hexadecimal | 0-10000 corresponde a la apertura 0-100% | Controlar la apertura de la válvula (coeficiente de relación 1/100) |
| 0x0012 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0013 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0014 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0015 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0016 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0017 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0018 | b15-b6 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| b5 | información | errPosition | \ | \ | \ | r | maleficio | 1: Mal funcionamiento de la señal de posición | Señal de avería de la señal de posición | |
| antes de | información | Señal de error | \ | \ | \ | r | maleficio | 1: Mal funcionamiento de la señal de entrada | Indicador de fallo de la señal de entrada | |
| b3 | información | overTorqueBlag | \ | \ | \ | r | maleficio | 1: Sobrecarga | Bandera de sobrecarga | |
| b2 | información | bandera atascada | \ | \ | \ | r | maleficio | 1: Rotación bloqueada | Señal de bloqueo | |
| b1 | información | OpenRunFlag | \ | \ | \ | r | maleficio | 1: Cerrar la válvula | Señal de apertura de válvula | |
| b0 | información | cerrarRunBandera | \ | \ | \ | r | maleficio | 1: Apertura de la válvula | Señal de cierre de válvula | |
| 0x0019 | b15-b0 | información | OpenDegree | 0 | 10000 | % | r | entero/hexadecimal | 0-10000 corresponde a la apertura 0-100% | Apertura actual de la válvula (coeficiente de relación 1/100) |
| 0x001A | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x001B | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x001C | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x001D | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x001E | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x001F | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0040 | b15-b0 | configuración | cfgMode | 1 | 127 | \ | rw | maleficio | 0x0000: Entrar en modo normal | La selección de modo y los parámetros de configuración solo se pueden modificar en el modo de configuración. |
| 0x0041 | b15-b0 | configuración | Dirección cmm | 1 | 127 | \ | rw | maleficio | 1~127 | Establecer dirección de comunicación |
| 0x0042 | b15-b0 | configuración | velocidad_baudio_cmm | \ | \ | \ | rw | maleficio | 0: Velocidad de transmisión 4800 | establecer velocidad de transmisión |
| 0x0043 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0044 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0045 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0046 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0047 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
| 0x0048 | b15-b0 | \ | \ | \ | \ | \ | r | maleficio | Mantener 0 | retener |
Datos de comunicación de demostración
1. Establecer posición
Entrar en el modo de control Modbus:
Tx→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
Posición establecida: 0%
Tx→◇01 10 00 11 00 01 02 00 00 A5 11
Rx←◆01 10 00 11 00 01 51 CC
Establecer posición: 50% (5000 -> 0x1388)
Tx→◇01 10 00 11 00 01 02 13 88 A8 47
Rx←◆01 10 00 11 00 01 51 CC
Establecer posición: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
Rx←◆01 10 00 11 00 01 51 CC
Detener
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. Obtener posición
Tx→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. Establecer ID de esclavo Modbus
Entrar en el modo de configuración
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Establecer ID de esclavo en 2
Tx→◇01 10 00 41 00 01 02 00 02 28 80
Rx←◆01 10 00 41 00 01 51 DD
Salir del modo de configuración
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. Configurar la velocidad de transmisión Modbus
Entrar en el modo de configuración
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Establecer la velocidad de transmisión a 9600
Tx→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1DD
Salir del modo de configuración
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文