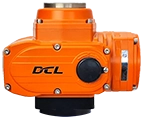
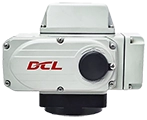
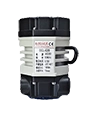





Actuador ultrapequeño
DCL-02
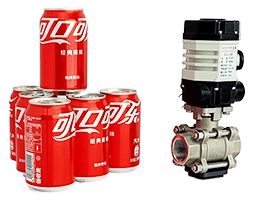
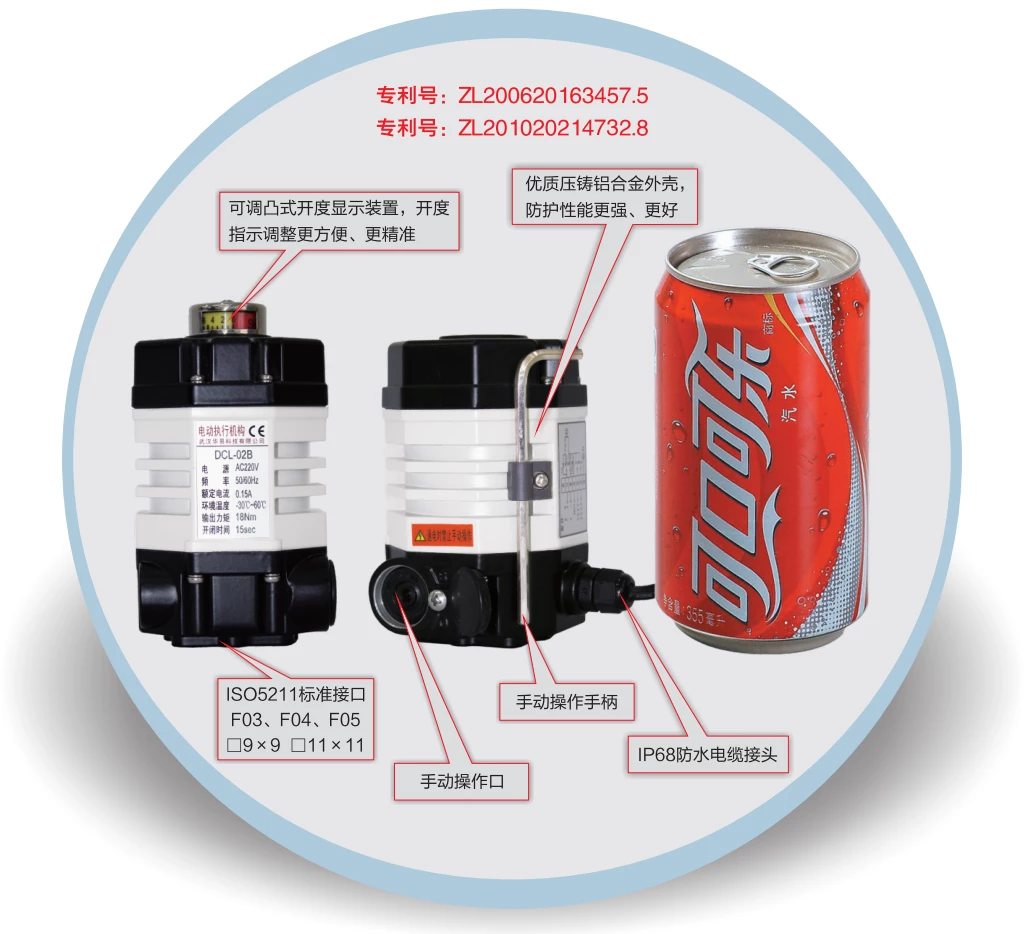
- Tamaño pequeño, igual que una lata de refresco.
- Carcasa de aleación de aluminio de alta resistencia para una protección robusta.
- Alto rendimiento en compatibilidad electromagnética (EMI).
Dirección del movimiento
Giro parcial
Compuerta
0 - 270°
Par/Tiempo de funcionamiento
9~18 Nm
7~60S
Tipo de servicio
Modulación
Encendido - Apagado
Tensión de alimentación
DC24V
AC110V
AC220V
Señal de entrada/salida
4 - 20 mA
0 - 10V
Interfaz IO
Opciones adicionales
Deshumidificación
Tipo de servicio
Modulación
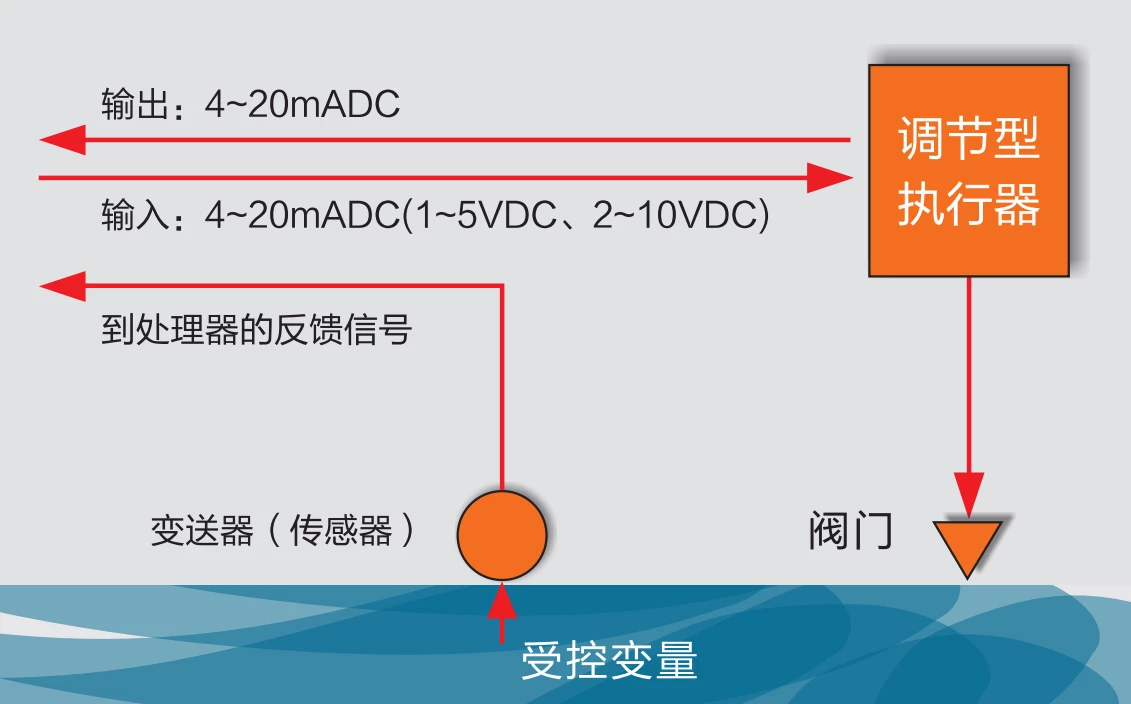
El actuador lee el valor de posición objetivo desde el sistema de control a través de 4-20mA, 2-10V o bus de campo como modbus, ethernet y etc.
A continuación, el actuador conduce la válvula a la posición objetivo con el algoritmo de control interior.
El actuador siempre emitirá la posición de la válvula en tiempo real a través de 4-20mA, 2-10V o bus de campo.
Operado en tipo de servicio S4, el actuador puede arrancar 1200 veces por hora.
Encendido - Apagado
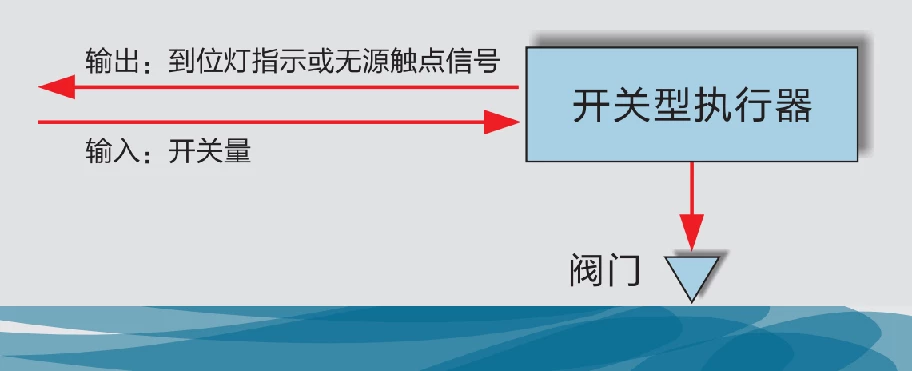
El actuador lee los requisitos de apertura o cierre del sistema de control a través de la interfaz IO, como la señal pasiva o la señal activa de 24VDC/220VAC.
Entonces el actuador conduce la válvula a la posición final de ABRIR o CERRAR según la señal de entrada requerida.
El actuador emitirá una señal de retorno de ABRIR o CERRAR cuando se alcance la posición final.
Operado en el tipo de servicio S2, el actuador puede accionar la válvula de forma continua durante 15 minutos.
Características
Motor con protección contra sobretemperatura
DCL diseña especialmente el motor para que se ajuste a los requisitos del actuador, de modo que el motor del actuador DCL pueda suministrar un par de arranque elevado y, al mismo tiempo, mantener un alto rendimiento en la fase de arranque para que el aumento de temperatura sea lo más bajo posible. Mientras tanto el motor tiene un pequeño momento de inercia para asegurar la alta precisión en la modulación.
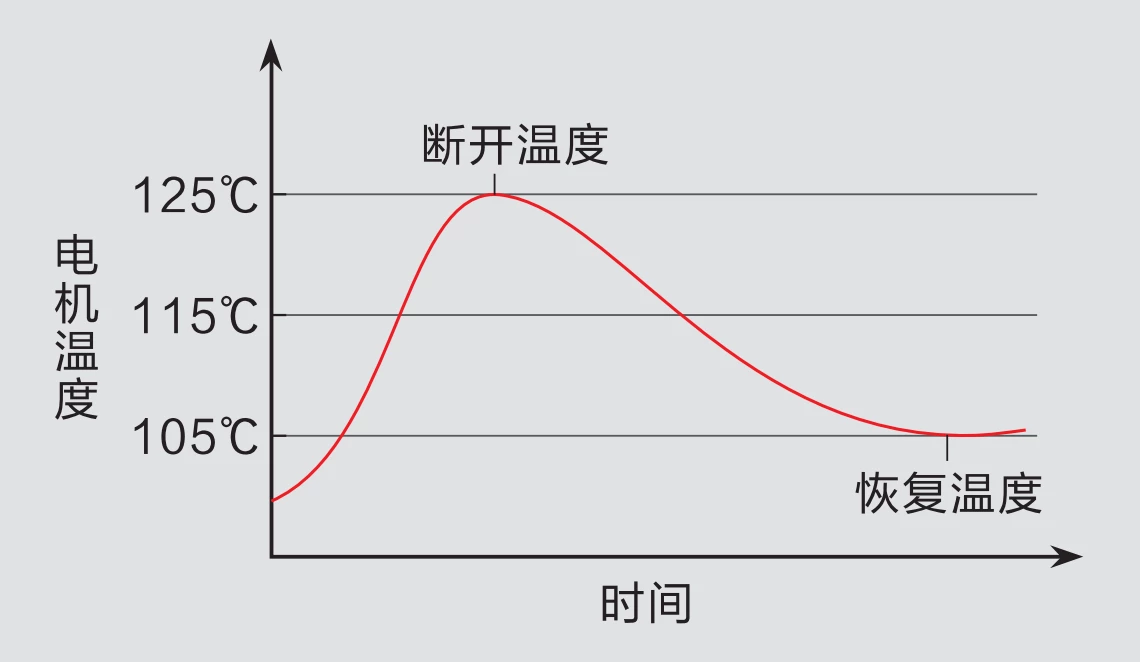
Hay un dispositivo de protección contra sobretemperatura montado en el motor que cortará la fuente de alimentación cuando la temperatura del motor suba por encima de la temperatura limitada (105℃/85℃ se puede seleccionar en el escenario de aplicación) y conectar la fuente de alimentación de nuevo cuando la temperatura se recuperó por debajo de la temperatura normal.
Limitador de doble posición
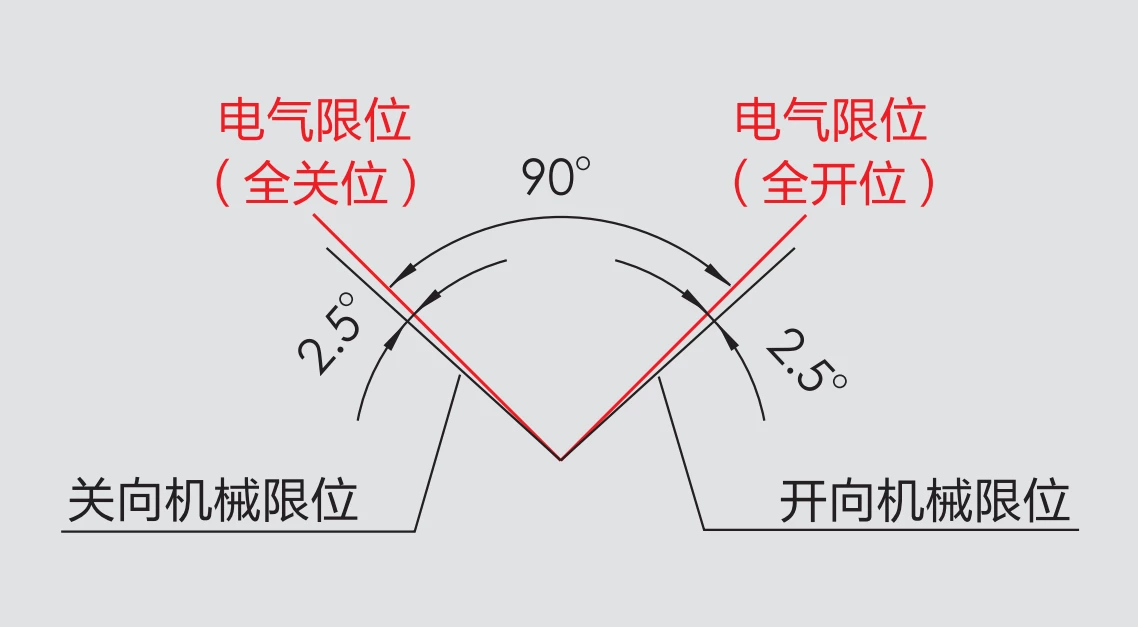
Hay 2 dispositivos de límite de posición para proteger la válvula de daños por funcionamiento por encima del ángulo de giro.
Los finales de carrera eléctricos están montados en las posiciones finales de ABRIR y CERRAR. Por lo tanto, la alimentación del motor se cortará para detener el accionamiento de la válvula una vez alcanzada la posición final limitada.
También hay 2 limitadores mecánicos montados en el eje de salida para proteger la válvula de oscilación sobre el rango de carrera. El limitador mecánico no tendrá efecto en funcionamiento normal porque el final de carrera eléctrico está por delante del limitador mecánico y se activará antes de que el eje de salida pueda alcanzar la posición limitada mecánica.
Parámetros técnicos
| Fuente de alimentación | CC 24V, CA 24V, CA 110V, CA 220V |
| Estándar Par/Tiempo | 18 Nm/15 S |
| Opcional Par/Tiempo | 9 Nm/7 s, 18 Nm/60 s |
| Ángulo de rotación | 0~90° |
| Potencia/corriente del motor | DC24V: 8W / 0,7A AC24V: 6W / 1.3A CA 110 V: 6 W / 0,3 A AC220V: 6W / 0,15A |
| Circuito de control | DC24V: Tipo E/Tipo G |
| Peso | 1,2 kg |
| Resistencia del aislamiento | DC24V/AC24V: 100MΩ/250VDC CA 110 V/CA 220 V: 100 MΩ/500 V CC |
| Tensión soportada | DC24V/AC24V: 500VAC durante 1 minuto |
| Nivel de impermeabilidad | IP67 |
| Orientación de instalación | Instalación a 360° en cualquier ángulo |
| Interfaz eléctrica | Conexión de cable de 7 núcleos |
| Temperatura de trabajo | -25℃ ~ +55℃ |
| Selección de fusibles | DC24V: 2A AC24V: 3A CA 110V/CA 220V: 1A |
| Parámetros de control ajustables DCL-02 | |
| Señal de entrada | 4~20mA, 0~10V calibración arbitraria |
| Salida Señal | 4~20mA, 0~10V calibración arbitraria |
| Autobús | 485/Modbus/CAN |
| Internet de los objetos | WIFI/LoRA/4G |
| Error básico | ≤±1% |
| Vuelva a consultar | ≤1% |
| Histéresis | Histéresis adaptativa, personalizada |
| Tiempos de reposición | 0 veces |
| Error de repetibilidad | ≤1% |
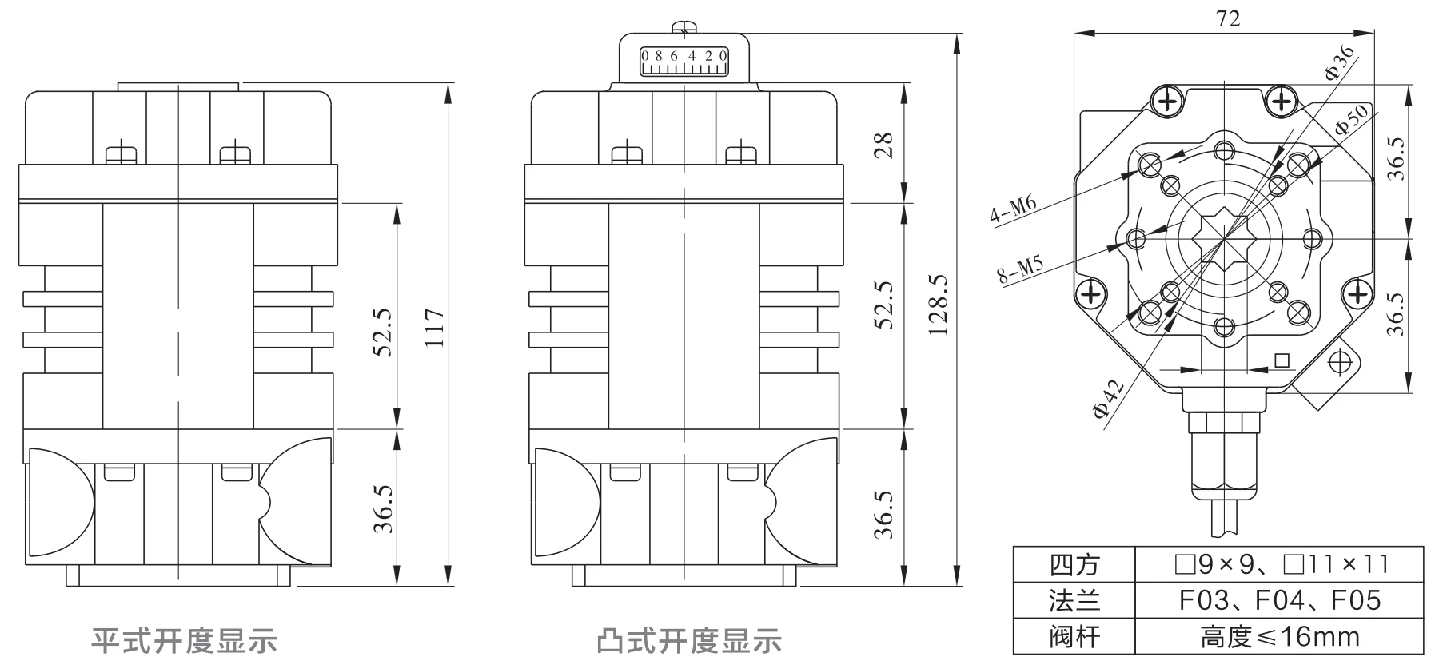
Dimensiones
Circuito de aplicación
Modulación
E - Modulación con una unidad de control
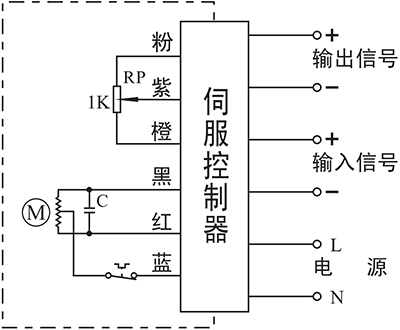
- Entrada: 4~20mA / 0~10V
- Salida: 4~20mA / 0~10V
Detalles de conexión:
- Conectar la línea de alimentación AC85-220V a L y el neutro a N.
- Conexión de la fuente de señal de entrada 4-20mA/2-10V del sistema de control a la entrada-/+.
- Conexión de la salida -/+ al sistema para enviar la posición de la válvula en tiempo real.
Encendido - Apagado
A - Con 2 salidas de señal de posición final activas
- Actuador de control para abrir o cerrar con K
- El terminal de salida de posición final ABIERTO/CERRADO enviará el evento como una forma de señal activa de 220VAC cuando se alcance la posición final.
Detalles de conexión:
- Conectar el neutro de alimentación AC85-220V a P1.
- Conmutar la línea AC85-220V a CLOSE(P2) para cerrar la válvula.
- Conmute la línea AC85-220V a OPEN(P3) para abrir la válvula.
- P5 es el terminal de posición final ABIERTO que dará salida a una fuente AC220V que puede ser usada para conducir una luz de indicación cuando el actuador alcance la posición final de abierto.
- P6 es la posición final del terminal ABIERTO que dará salida a una fuente AC220V que puede ser utilizada para conducir una luz de indicación cuando el actuador alcanza la posición final de cierre.
- Conecte la masa a P7.
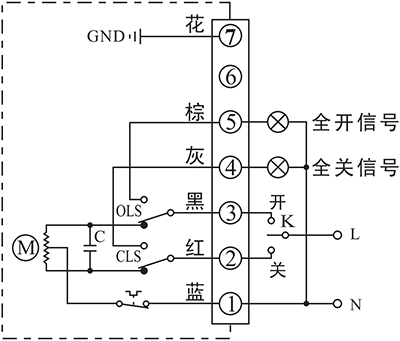
B - Con 2 interruptores pasivos de posición final
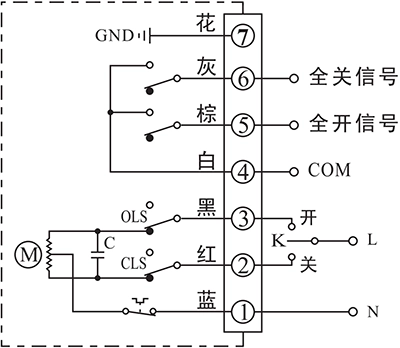
- Actuador de control para abrir o cerrar con K
- El terminal de salida de posición final ABRIR/CERRAR enviará el evento en forma de señal pasiva cuando se alcance la posición final.
Detalles de conexión:
- Conectar el neutro de alimentación AC85-220V a P1.
- Conmutar la línea AC85-220V a CLOSE(P2) para cerrar la válvula.
- Conmute la línea AC85-220V a OPEN(P3) para abrir la válvula.
- P4 es la COM para la señal de contacto pasivo de posición final ABIERTO/CERRADO que normalmente está conectada a la señal GND.
- P5 es el terminal de posición final ABIERTO que se conectará a COM cuando el actuador alcance la posición final de abierto.
- P6 es el terminal de posición final CERRADO que se conectará a COM cuando el actuador alcance la posición final de cerrado.
- Conecte la masa a P7.
G - Motor de corriente continua con 2 interruptores de posición final
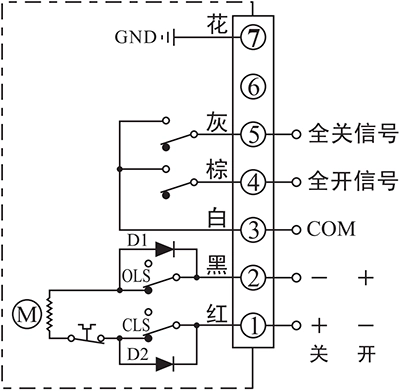
- Actuador de control para abrir o cerrar por la dirección de alimentación entre el terminal 1 y 2
- El terminal de salida de posición final ABRIR/CERRAR enviará el evento en forma de señal pasiva cuando se alcance la posición final.
Detalles de conexión:
- Conectar DC24V+ a P1 y DC24V- a P2 para cerrar la válvula.
- Conectar DC24V+ a P2 y DC24V- a P1 para cerrar la válvula.
- P3 es la COM para la señal de contacto pasivo de posición final ABIERTO/CERRADO que normalmente está conectada a la señal GND.
- P4 es el terminal de posición final ABIERTO que se conectará a COM cuando el actuador alcance la posición final de abierto.
- P5 es el terminal de posición final CERRADO que se conectará a COM cuando el actuador alcance la posición final de cerrado.
- Conecte la masa a P7.
Nota:
- El circuito dentro del recuadro discontinuo es el circuito interno del actuador. Mientras que el circuito exterior es una demostración de la conexión eléctrica para el uso del actuador.
- Si tiene otros requisitos específicos sobre el circuito de conexión, no dude en ponerse en contacto con nuestro servicio de asistencia técnica.


 English (UK)
 香港中文
 繁體中文