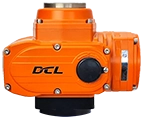



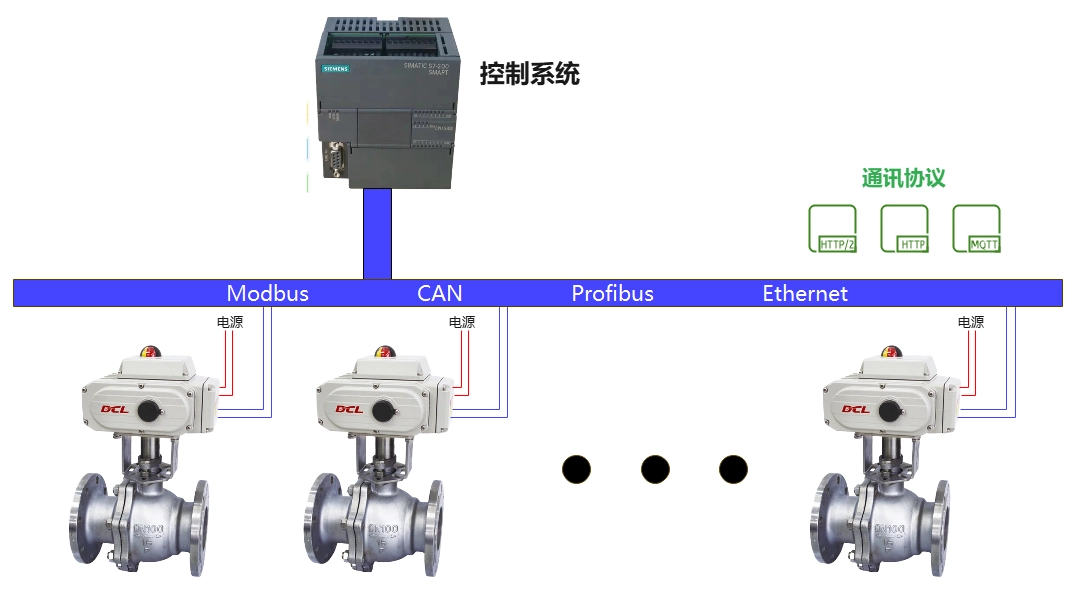
DCL 액추에이터는 Modbus-RTU 프로토콜을 지원합니다. 이 애플리케이션 설명서를 참조하면 DCL 액추에이터를 Modbus에 연결할 수 있습니다.
패널
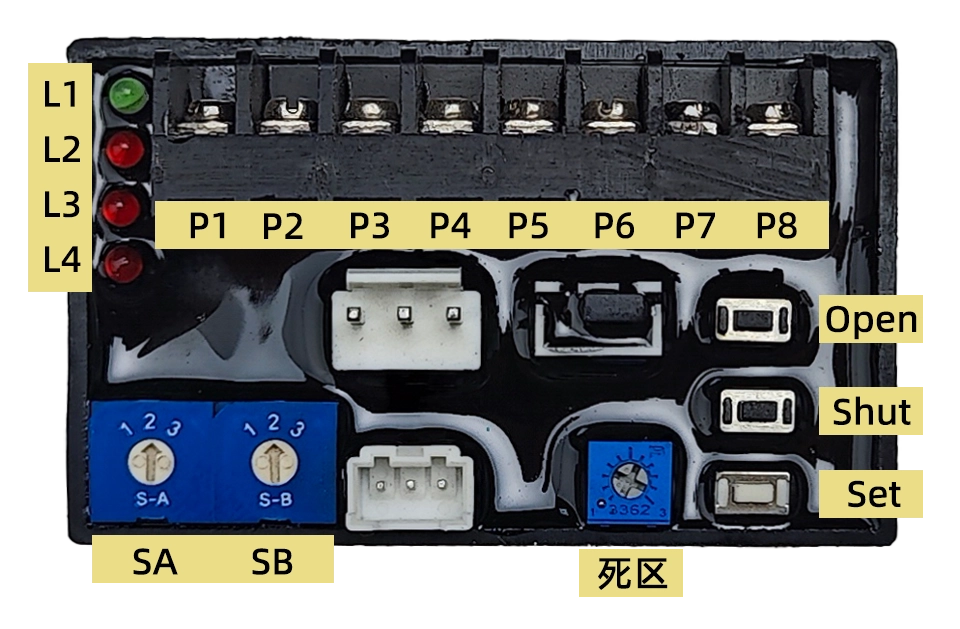
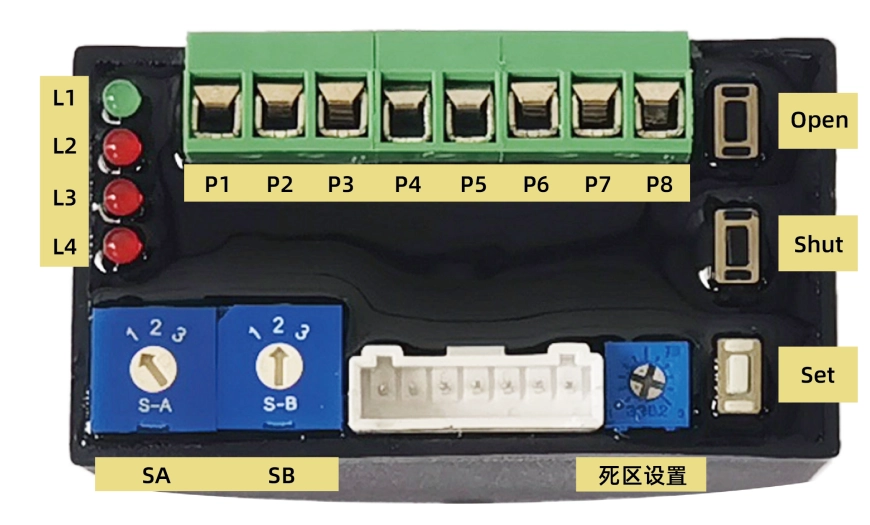
1. 인터페이스 정의
P1: 220VAC N
P2: 220VAC L
P3: 4-20mA 입력 –
P4: 4-20mA 입력+
P5: 4-20mA 출력
P6: 4-20mA 출력+
P7:RS485 A
P8:RS485 B
2. 버튼
열기설정 모드에서 사용됩니다. 이 버튼을 누르면 액추에이터가 열리고, 놓으면 멈춥니다. 설정 버튼과 열기 버튼을 동시에 눌러 완전히 열린 위치를 설정합니다.
셧다운설정 모드에서 사용됩니다. 이 버튼을 누르면 액추에이터가 닫히고, 놓으면 멈춥니다. 설정 버튼과 열기 버튼을 동시에 눌러 완전히 닫힌 위치를 설정합니다.
세트설정 모드에서 사용됩니다. 다른 버튼과 함께 사용하여 매개변수를 설정할 수 있습니다.
3. 스위치
SA: 작동 모드 설정
1-정상 변조
2. 설정 모드
3. 역변조
SB안전 위치 설정 (기본값은 2)
1-완전히 열릴 때까지 운전하세요
2. 위치 유지
3단계 - 완전히 닫을 때까지 운전하세요
4. 히스테리시스
히스테리시스 값을 0.5%에서 5%까지 설정하되, 한 눈금은 0.5%를 나타냅니다.
액추에이터는 입력 신호가 나타내는 위치와 현재 밸브 위치 사이의 간격이 히스테리시스 값보다 커질 때까지 밸브 위치를 변경하지 않습니다.
5. 표시
L1: 녹색, 전원 표시
L2: 빨간색, 입력 신호 오류, 입력 신호가 범위를 벗어났을 때 켜짐;
L3: 빨간색, 가변저항기 오류, 가변저항기가 비정상이거나 연결선이 끊어졌을 때 켜짐;
L4: 빨간색, 작동 불량 오류, 액추에이터가 작동하여 열거나 닫히지 않을 때 켜집니다.
설정
SA 스위치를 2로 설정하면 설정 모드로 진입할 수 있습니다. 설정 모드에서는 작동 회전 범위 설정, 안전 위치 설정, 입력 및 출력 신호 보정 등을 수행할 수 있습니다.
1. 작동 범위 설정
완전히 닫힌 위치로 설정하세요:
- KO/KC 버튼을 눌러 밸브를 완전히 닫힌 위치로 이동시키십시오.
- KS 버튼을 누른 상태에서 KC 버튼을 누르면 약 3~4초 후 L2가 켜지면서 완전히 닫힌 위치 설정이 완료됩니다.
- 이제 이 두 버튼을 놓아도 됩니다.
완전히 열린 위치로 설정:
- KO/KC 버튼을 눌러 밸브를 완전히 열린 위치로 이동시키십시오.
- KS 버튼을 누른 상태에서 KO 버튼을 누르면 약 3~4초 후 L2가 켜지면서 완전히 열린 위치 설정이 완료됩니다.
- 이제 이 두 버튼을 놓아도 됩니다.
참고: 완전 개방 위치와 완전 폐쇄 위치를 동일하게 설정하면 설정은 성공적으로 완료되지만, 액추에이터는 변조 모드에서 회전하지 않습니다.
2. Modbus 파라미터 설정
- 0x0040부터 0x0042까지의 레지스터는 통신 매개변수를 설정하는 데 사용됩니다.
- 먼저 레지스터 0x0040에 값 0xA501을 기록하여 설정 모드로 진입한 다음, 레지스터 0x0041과 0x0042에 값을 기록하여 슬레이브 ID와 보드율을 설정하십시오.
- 새로운 매개변수는 1초 안에 업데이트됩니다.
- 설정 모드를 종료하려면 레지스터 0x0040에 0x0000을 쓰십시오.
변조 시작
변조를 시작하려면 SA를 1로 설정하십시오.
- 전원이 켜지면 액추에이터는 기본적으로 4-20mA 입력 신호에 따라 변조됩니다.
- Modbus를 통해 명령을 전송하면 액추에이터가 통신 제어 모드로 작동할 수 있으며, 액추에이터의 전원이 꺼졌다 켜진 후 자동으로 아날로그 제어 모드로 복귀합니다.
4-20mA로 변조
- 액추에이터는 4-20mA 입력 신호가 나타내는 특정 위치로 밸브를 구동합니다.
- 4-20mA 출력 신호는 밸브 위치를 실시간으로 출력합니다.
- "ON/OFF 출력 개방"은 밸브가 완전히 열린 위치로 구동될 때 유효 신호(COM에 연결)를 출력합니다.
- "ON/OFF 출력 차단"은 밸브가 완전히 닫힌 위치로 이동했을 때 유효 신호(COM에 연결)를 출력합니다.
- 전원 공급이 중단되거나 입력 신호에 오류가 발생하면 액추에이터가 밸브를 안전 위치로 이동시킵니다.
- 액추에이터는 전원 공급 및 입력 신호가 복구되면 변조 모드로 복귀합니다.
참고: SW2를 3으로 돌리면 역방향 동작이 활성화됩니다. 이 경우 4mA 입력값은 20mA로, 20mA 입력값은 4mA로 전달됩니다. 즉, 변조 방식이 반대로 작동합니다.
Modbus-RTU/RS485를 사용한 변조
하드웨어 계층
- DCL 액추에이터는 Modbus-RTU 프로토콜을 지원하며, 물리 계층에서는 RS485가 사용됩니다.
- 슬레이브 ID: 기본값은 1입니다.
- 전송 속도: 설정 가능하며 기본값은 9600입니다.
- RS485 데이터 형식: 시작 비트 1개 + 데이터 비트 8개 + 정지 비트 1개 (패리티 검사 없음)
1. 인터페이스
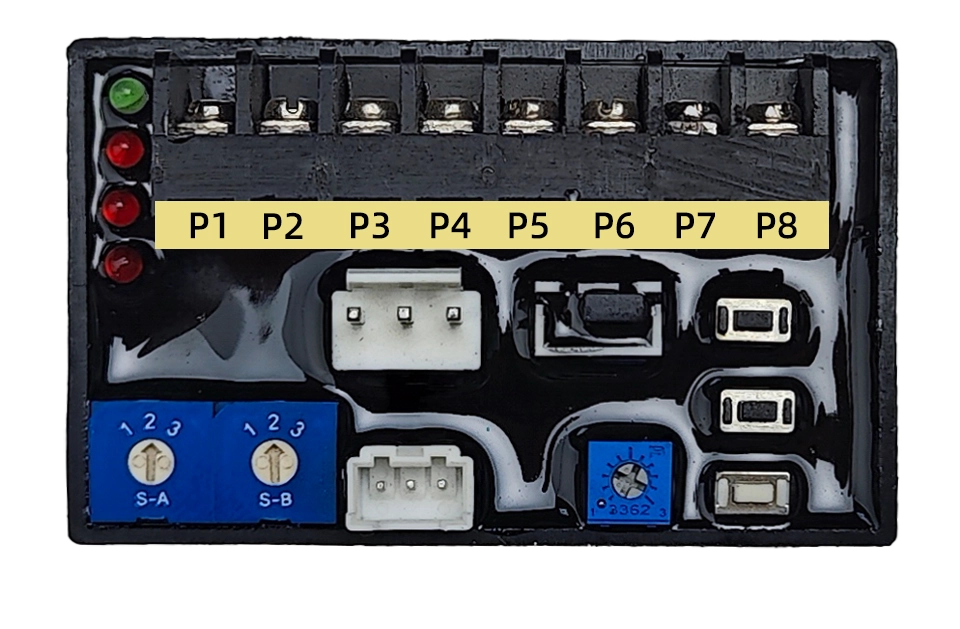
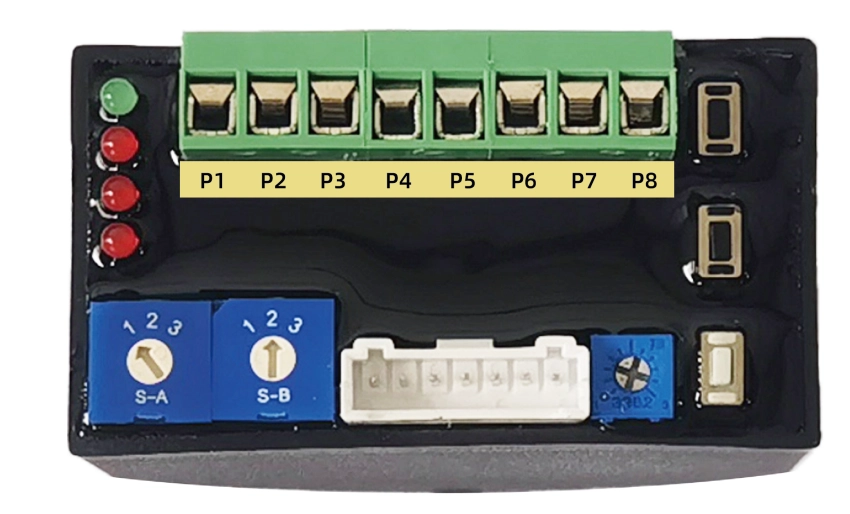
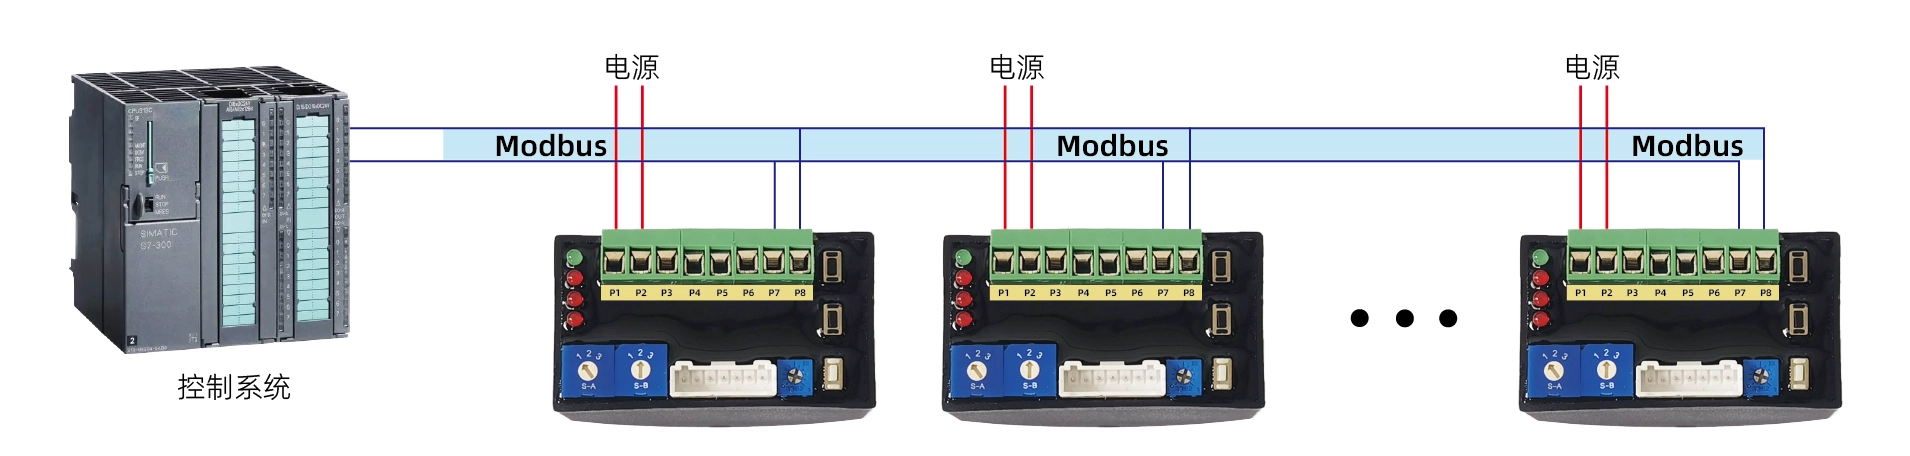
P1: 전원 공급 장치 –
P2: 전원 공급 장치+
P7:RS485 A
P8:RS485 B
P3~P6: 예약됨(4~20mA/0~10V)
2. 연결도
애플리케이션 계층
1、ADU

2. 기능 코드
| ID | 이름 | 설명하다 |
|---|---|---|
| 0x03 | 여러 레지스터 읽기 | 원격 장치에서 이 기능 코드를 사용하여 홀드 레지스터의 연속된 블록 내용을 읽습니다. |
| 0x06 | 단일 레지스터를 작성하세요 | 원격 장치에서 이 함수 코드를 사용하여 단일 레지스터에 값을 기록합니다. |
| 0x10 | 여러 레지스터에 쓰기 | 원격 장치에서 이 기능 코드를 사용하여 연속적인 레지스터 블록(1개에서 약 120개 레지스터)을 기록합니다. |
3. 통신 매개변수 설정
- 0x0040부터 0x0042까지의 레지스터는 통신 매개변수를 설정하는 데 사용됩니다.
- 먼저 레지스터 0x0040에 값 0xA501을 기록하여 설정 모드로 진입한 다음, 레지스터 0x0041과 0x0042에 값을 기록하여 슬레이브 ID와 보드율을 설정하십시오.
- 새로운 매개변수는 1초 안에 업데이트됩니다.
- 설정 모드를 종료하려면 레지스터 0x0040에 0x0000을 쓰십시오.
4. 통신 매개변수를 기본값으로 재설정
- SA와 SB를 2로 설정합니다.
- KS 버튼을 3초 이상 누르고 있으면 빨간색 LED가 깜빡입니다. 이제 KS 버튼에서 손을 떼세요.
- 그런 다음 KC 버튼을 3초 이상 누르고 있으면 빨간색 LED가 다시 깜빡입니다. KC 버튼에서 손을 떼세요.
- 이제 통신 매개변수가 기본값(슬레이브 ID 1, 전송 속도 9600)으로 재설정됩니다.
이는 통신 매개변수가 누락되었을 때 사용됩니다.
5. 등록 목록
| 등록 주소 | 레지스터 비트 | 신호 그룹 | 신호 이름 | 최소값 | 최대값 | 회사 | 읽기/쓰기 | 유형 | 진리표 | 설명하다 |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | 비15-비5 | \ | \ | \ | \ | \ | 읽기/쓰기 | 마녀 | 0을 유지하세요 | 유지하다 |
| 비5 | \ | \ | \ | \ | \ | 읽기/쓰기 | 마녀 | 0을 유지하세요 | 유지하다 | |
| 비4 | 제어 | 멈추다 | \ | \ | \ | 읽기/쓰기 | 마녀 | 1: 정지, 0: 정상 | 실행 중지 | |
| 비3 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 | |
| 비2 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 | |
| 비1-비0 | 제어 | 방법 | \ | \ | \ | 읽기/쓰기 | 마녀 | 1: 통신 제어 | 제어 모델 | |
| 0x0011 | 비15-비0 | 제어 | SetOpenDegree | 0 | 10000 | % | 읽기/쓰기 | 정수/16진수 | 0-10000은 0-100% 개방에 해당합니다. | 밸브 개방을 제어합니다(비율 계수 1/100). |
| 0x0012 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0013 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0014 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0015 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0016 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0017 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0018 | 비15-비6 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 비5 | 정보 | 오류 위치 | \ | \ | \ | 아르 자형 | 마녀 | 1: 위치 신호 오작동 | 위치 신호 오류 표시 | |
| 비4 | 정보 | 오류 신호 | \ | \ | \ | 아르 자형 | 마녀 | 1: 입력 신호 오작동 | 입력 신호 오류 플래그 | |
| 비3 | 정보 | overTorqueFlag | \ | \ | \ | 아르 자형 | 마녀 | 1: 과부하 | 과부하 플래그 | |
| 비2 | 정보 | stuckFlag | \ | \ | \ | 아르 자형 | 마녀 | 1: 회전 차단됨 | 차단 표지판 | |
| 비1 | 정보 | openRunFlag | \ | \ | \ | 아르 자형 | 마녀 | 1: 밸브 닫기 | 밸브 열림 표시 | |
| b0 | 정보 | closeRunFlag | \ | \ | \ | 아르 자형 | 마녀 | 1: 밸브 열기 | 밸브 닫힘 표시 | |
| 0x0019 | 비15-비0 | 정보 | 오픈디그리 | 0 | 10000 | % | 아르 자형 | 정수/16진수 | 0-10000은 0-100% 개방에 해당합니다. | 현재 밸브 개방도 (비율 계수 1/100) |
| 0x001A | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x001B | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x001C | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x001D | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x001E | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x001F | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0040 | 비15-비0 | 구성 | cfgMode | 1 | 127 | \ | RW | 마녀 | 0x0000: 일반 모드로 진입 | 모드 선택 및 구성 매개변수는 구성 모드에서만 수정할 수 있습니다. |
| 0x0041 | 비15-비0 | 구성 | cmm_addr | 1 | 127 | \ | RW | 마녀 | 1~127 | 통신 주소를 설정하세요 |
| 0x0042 | 비15-비0 | 구성 | cmm_baudrate | \ | \ | \ | RW | 마녀 | 0: 전송률 4800 | 보드 속도 설정 |
| 0x0043 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0044 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0045 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0046 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0047 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
| 0x0048 | 비15-비0 | \ | \ | \ | \ | \ | 아르 자형 | 마녀 | 0을 유지하세요 | 유지하다 |
데모 통신 데이터
1. 위치 설정
Modbus 제어 모드로 진입하세요:
Tx→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
설정 위치: 0%
송신→◇01 10 00 11 00 01 02 00 00 A5 11
Rx←◆01 10 00 11 00 01 51 CC
설정 위치: 50% (5000 -> 0x1388)
송신→◇01 10 00 11 00 01 02 13 88 A8 47
Rx←◆01 10 00 11 00 01 51 CC
설정 위치: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
Rx←◆01 10 00 11 00 01 51 CC
멈추다
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. 위치 파악
송신→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. Modbus 슬레이브 ID 설정
설정 모드로 진입
송신→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
슬레이브 ID를 2로 설정
Tx→◇01 10 00 41 00 01 02 00 02 28 80
Rx←◆01 10 00 41 00 01 51 DD
설정 모드 종료
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. Modbus 보드 속도 설정
설정 모드로 진입
송신→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
전송 속도를 9600으로 설정하세요.
송신→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1 DD
설정 모드 종료
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文