




Actuatoarele DCL acceptă protocolul Modbus-RTU. Consultați acest manual de utilizare pentru a vedea cum se conectează actuatoarele DCL la Modbus.
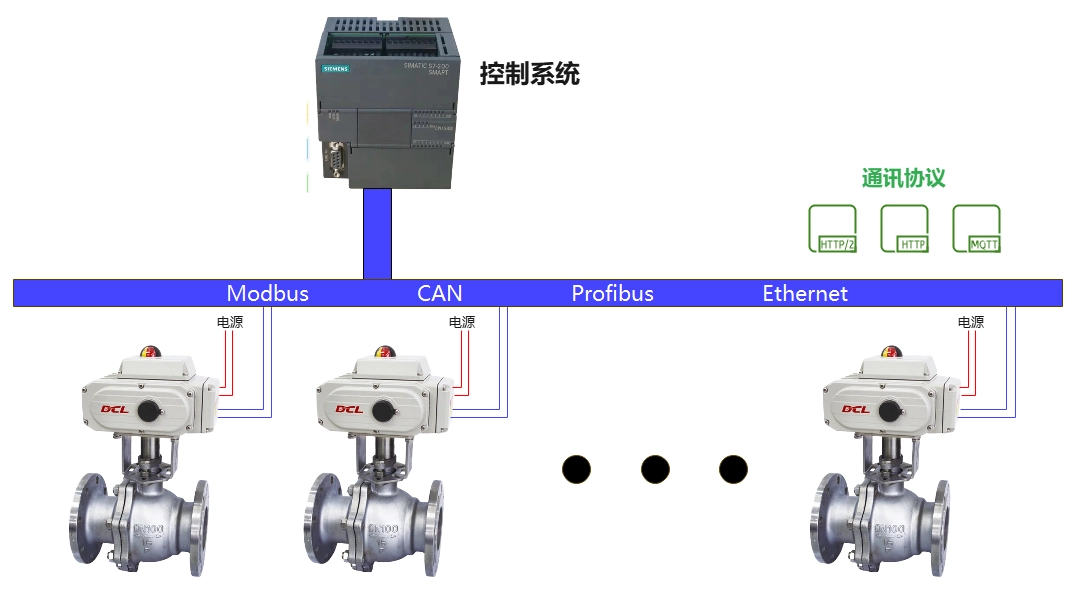
Panou
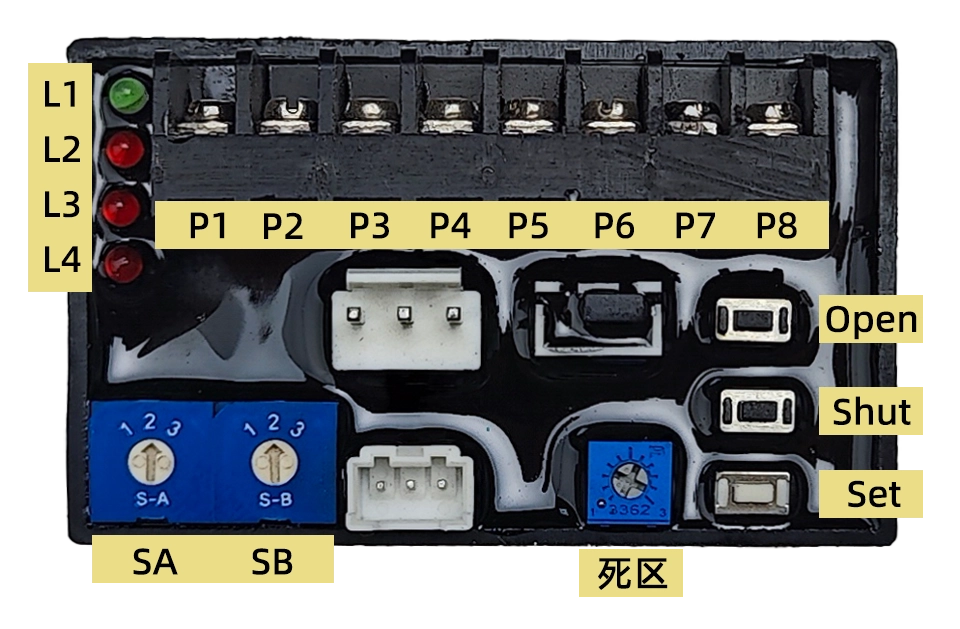
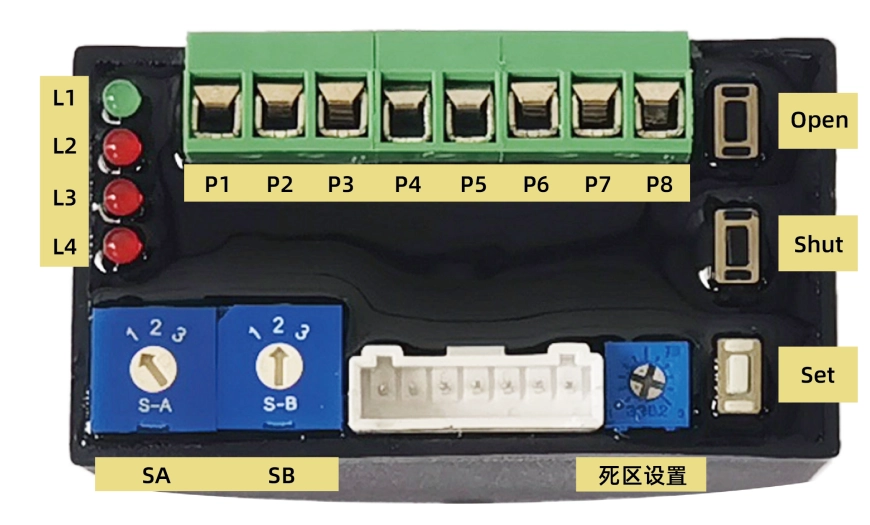
1. Definiția interfeței
P1:220VAC N
P2:220 V CA L
P3:Intrare 4-20mA –
P4:Intrare 4-20mA+
P5:Ieșire 4-20mA-
P6:Ieșire 4-20mA+
P7:RS485 A
P8:RS485 B
2. Buton
Deschide: Se utilizează în modul de setare. Apăsați acest buton pentru a deschide actuatorul și eliberați-l pentru oprire. Apăsați simultan Set și Open pentru a seta poziția complet deschis.
Închide: Se utilizează în modul de setare. Apăsați acest buton pentru a închide actuatorul și eliberați-l pentru a-l opri. Apăsați simultan Set și Open pentru a seta poziția complet închisă.
Set: Folosit în modul de setare. Folosiți acest buton împreună cu altele pentru a seta parametrii.
3. Comutator
SA: Setați modul de funcționare
1–Modulație normală
2–Mod de setare
3–Modulație inversă
SBSetați poziția de siguranță (implicit setată la 2)
1–Acționați până la deschidere completă
2 – Mențineți poziția
3–Acționați până la închidere completă
4. Histerzis
Setați o valoare a histerezisului de la 0,5% la 5%, o scală reprezentând 0,5%.
Actuatorul nu va modifica poziția valvei până când diferența dintre poziția indicată de semnalul de intrare și poziția curentă a valvei nu devine mai mare decât valoarea histerezisului.
5. Indicație
L1Verde, Indicator de alimentare;
L2Roșu, eroare semnal de intrare, se aprinde când semnalul de intrare depășește intervalul;
L3Roșu, eroare potențiometru, se aprinde când potențiometrul este anormal sau firul de conectare este rupt;
L4Roșu, eroare blocată, se aprinde când actuatorul nu poate fi acționat pentru a se deschide sau închide.
Înființat
Comutați SA la 2 pentru a intra în modul de setare. Apoi puteți seta intervalul de rotație de funcționare, seta poziția de siguranță, calibra semnalul de intrare și ieșire etc.
1. Setați intervalul de operare
Setați poziția complet închisă:
- Apăsați butonul KO/KC pentru a aduce supapa în poziția complet închisă.
- Țineți apăsat butonul KS și apoi butonul KC până când L2 este pornit, după aproximativ 3-4 secunde, ceea ce înseamnă că configurarea poziției complet închise este finalizată.
- Acum puteți elibera aceste 2 butoane.
Setați poziția complet deschis:
- Apăsați butonul KO/KC pentru a aduce supapa în poziția complet deschisă.
- Țineți apăsat butonul KS și apoi butonul KO până când L2 este pornit, după aproximativ 3-4 secunde, ceea ce înseamnă că configurarea poziției complet deschise este finalizată.
- Acum puteți elibera aceste 2 butoane.
Notă: Când poziția complet deschisă și complet închisă a fost configurată cu aceeași poziție, configurația se va realiza cu succes. Dar actuatorul nu se va roti în modul de modulare.
2. Setați parametrii Modbus
- Registrele de la 0x0040 la 0x0042 sunt utilizate pentru setarea parametrilor de comunicație.
- Mai întâi intrați în modul de setare scriind valoarea 0xA501 în registrul 0x0040, apoi setați ID-ul slave și rata baud scriind valori în registrele 0x0041 și 0x0042.
- Noii parametri vor fi actualizați în 1S.
- Ieșiți din modul de setare scriind 0x0000 în registrul 0x0040.
Începeți modulația
Rotiți SA la 1 pentru a începe modulația.
- După pornire, actuatorul setează implicit semnalul de intrare de 4-20 mA pentru modulație.
- Trimiterea comenzilor prin Modbus permite actuatorului să funcționeze în modul de control al comunicării și să revină automat la modul de control analogic după ce actuatorul este oprit și repornit.
Modulație cu 4-20mA
- Actuatorul va acționa valva în poziția specifică, așa cum reprezintă semnalul de intrare de 4-20 mA.
- Semnalul de ieșire de 4-20mA va afișa poziția valvei în timp real.
- „Ieșirea ON/OFF deschisă” va emite un semnal activ (conectat la COM) atunci când valva a fost adusă în poziția complet deschisă.
- „Oprirea ieșirii ON/OFF” va emite un semnal activ (conectat la COM) atunci când valva a fost adusă în poziția complet închisă.
- Actuatorul va aduce supapa în poziția de siguranță atunci când alimentarea cu energie electrică este întreruptă sau semnalul de intrare este defect.
- Actuatorul va reveni la modul de modulare după ce alimentarea și semnalul de intrare sunt recuperate.
Notă: Puteți roti SW2 la 3 pentru a activa operațiunea inversă. În care, valoarea de intrare de 4 mA va fi transferată ca 20 mA, iar 20 mA va fi transferată ca 4 mA. Deci modulația este exact ca inversată.
Modulație cu Modbus-RTU/RS485
Stratul hardware
- Actuatorul DCL suportă protocolul Modbus-RTU, RS485 este utilizat în stratul fizic.
- ID slave: Implicit 1
- Rată de transfer: configurabilă cu valoarea implicită 9600
- Format date RS485: 1 bit de pornire + 8 biți de date + 1 bit de oprire (fără verificare paritate)
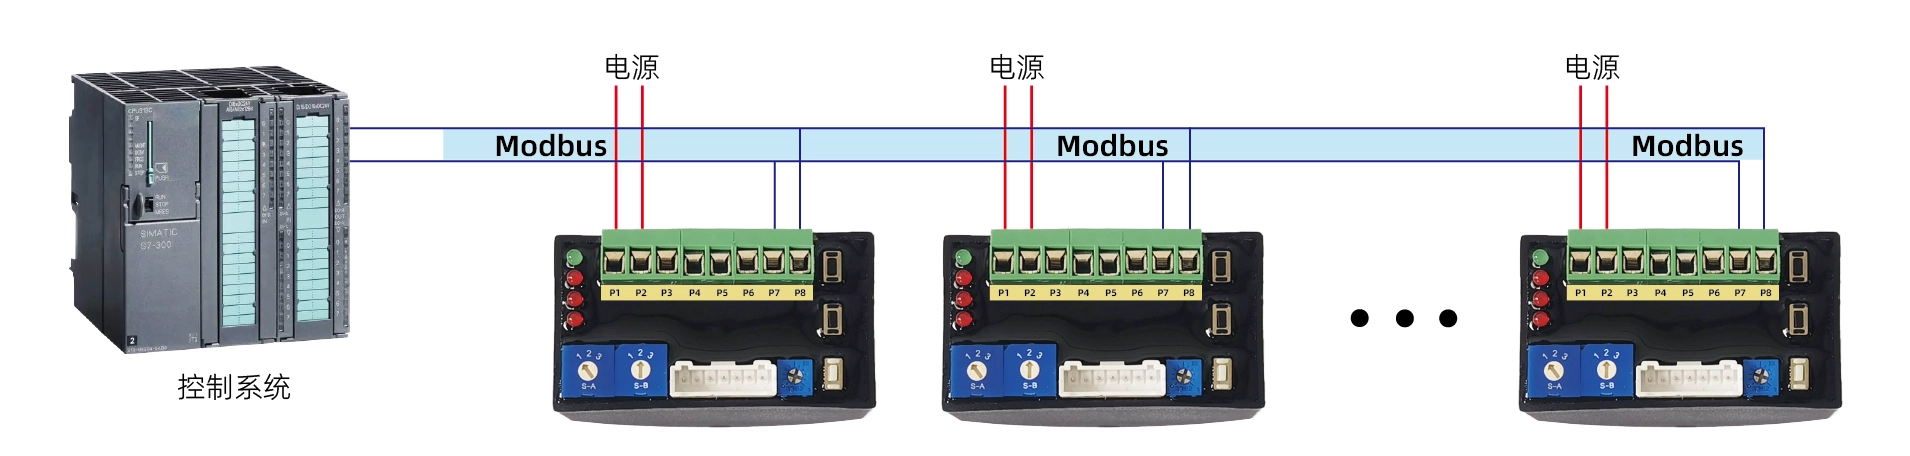
1. Interfață
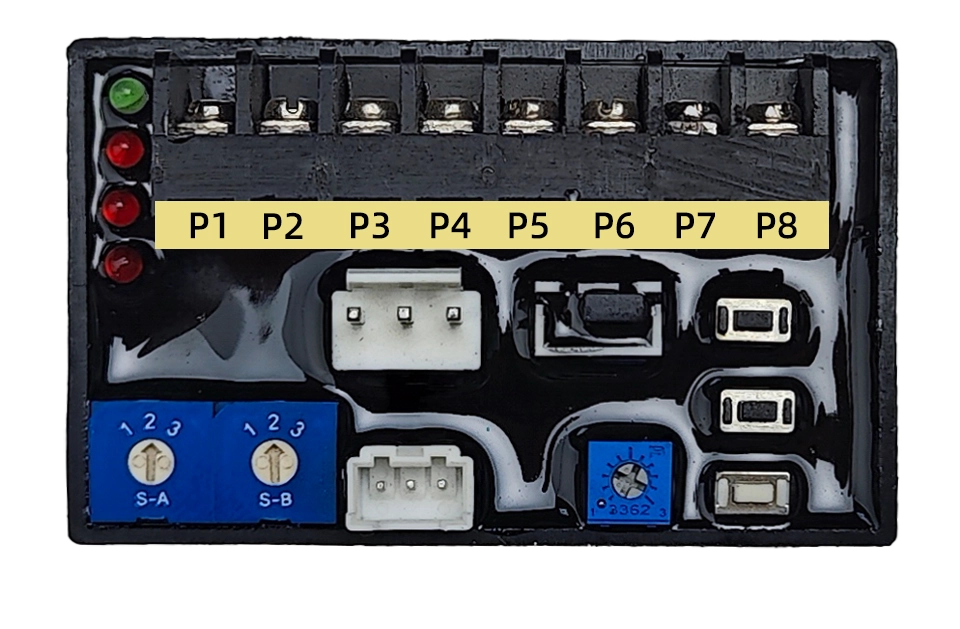
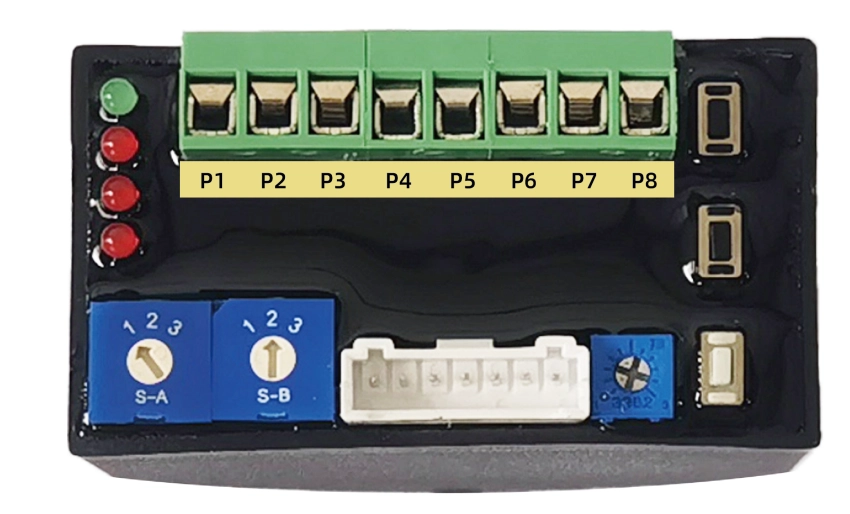
P1:Sursă de alimentare –
P2:Sursă de alimentare+
P7:RS485 A
P8:RS485 B
P3~P6:Rezervat(4~20mA/0~10V)
2. Diagramă de conectare
Stratul de aplicație
1. ADU

2. Coduri funcționale
| ID-ul | nume | descrie |
|---|---|---|
| 0x03 | Citiți mai multe registre | Într-un dispozitiv la distanță, utilizați acest cod de funcție pentru a citi conținutul blocurilor consecutive din registrul de menținere |
| 0x06 | Scrieți un singur registru | Într-un dispozitiv la distanță, utilizați acest cod de funcție pentru a scrie un singur registru |
| 0x10 | Scrieți mai multe registre | Într-un dispozitiv la distanță, utilizați acest cod de funcție pentru a scrie blocuri de registre consecutive (de la 1 la aproximativ 120 de registre) |
3. Setați parametrii de comunicare
- Registrele de la 0x0040 la 0x0042 sunt utilizate pentru setarea parametrilor de comunicație.
- Mai întâi intrați în modul de setare scriind valoarea 0xA501 în registrul 0x0040, apoi setați ID-ul slave și rata baud scriind valori în registrele 0x0041 și 0x0042.
- Noii parametri vor fi actualizați în 1S.
- Ieșiți din modul de setare scriind 0x0000 în registrul 0x0040.
4. Resetarea parametrilor de comunicare la valoarea implicită
- Setați SA și SB la 2.
- Țineți apăsat KS mai mult de 3 secunde, ledul roșu va clipi, acum eliberați KS.
- Apoi țineți apăsat KC mai mult de 3 secunde, ledul roșu va clipi din nou, eliberați KC.
- Acum parametrii de comunicație vor fi resetați la valorile implicite (ID-ul slave la 1, rata baud la 9600).
Aceasta se utilizează atunci când parametrii de comunicare sunt omis.
5. Lista de înregistrări
| Adresă de înregistrare | Bit de înregistrare | Grup de semnale | Numele semnalului | valoare minimă | Valoare maximă | Compania | Citire/Scriere | tip | Tabelul de adevăr | descrie |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | \ | \ | \ | \ | \ | r/s | hexagon | Păstrați 0 | reţine |
| b5 | \ | \ | \ | \ | \ | r/s | hexagon | Păstrați 0 | reţine | |
| b4 | controla | Stop | \ | \ | \ | r/s | hexagon | 1: Oprire, 0: Normal | Nu mai alerga | |
| b3 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine | |
| b2 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine | |
| b1-b0 | controla | mod | \ | \ | \ | r/s | hexagon | 1: Controlul comunicării | Model de control | |
| 0x0011 | b15-b0 | controla | SetOpenDegree | 0 | 10000 | % | r/s | întreg/hexadecimal | 0-10000 corespunde la deschiderea 0-100% | Controlul deschiderii supapei (coeficientul raportului 1/100) |
| 0x0012 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0013 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0014 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0015 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0016 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0017 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0018 | b15-b6 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| b5 | informații | errPosition | \ | \ | \ | r | hexagon | 1: Defecțiune a semnalului de poziție | Semnal de eroare al semnalului de poziție | |
| b4 | informații | errSignal | \ | \ | \ | r | hexagon | 1: Defecțiune a semnalului de intrare | Indicator de eroare al semnalului de intrare | |
| b3 | informații | SupracupluStandard | \ | \ | \ | r | hexagon | 1: Suprasarcină | Indicator de suprasarcină | |
| b2 | informații | blocatSteag | \ | \ | \ | r | hexagon | 1: Rotație blocată | Semn de blocaj | |
| b1 | informații | openRunFlag | \ | \ | \ | r | hexagon | 1: Închiderea valvei | Semn de deschidere a supapei | |
| b0 | informații | închideRunFlag | \ | \ | \ | r | hexagon | 1: Deschiderea valvei | Semn de închidere a supapei | |
| 0x0019 | b15-b0 | informații | openDegree | 0 | 10000 | % | r | întreg/hexadecimal | 0-10000 corespunde la deschiderea 0-100% | Deschiderea curentă a supapei (coeficientul raportului 1/100) |
| 0x001A | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x001B | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x001C | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x001D | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x001E | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x001F | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0040 | b15-b0 | configurație | cfgMode | 1 | 127 | \ | rw | hexagon | 0x0000: Intrați în modul normal | Selectarea modului, parametrii de configurare pot fi modificați numai în modul de configurare |
| 0x0041 | b15-b0 | configurație | cmm_adr | 1 | 127 | \ | rw | hexagon | 1~127 | Setați adresa de comunicare |
| 0x0042 | b15-b0 | configurație | cmm_baudrate | \ | \ | \ | rw | hexagon | 0: Rată de transfer 4800 | setează rata de baud |
| 0x0043 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0044 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0045 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0046 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0047 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
| 0x0048 | b15-b0 | \ | \ | \ | \ | \ | r | hexagon | Păstrați 0 | reţine |
Date de comunicare demonstrative
1. Setați poziția
Intrați în modul de control Modbus:
Transmisie→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
Poziție setată: 0%
Tx→◇01 10 00 11 00 01 02 00 00 A5 11
Rx←◆01 10 00 11 00 01 51 CC
Poziție setată: 50% (5000 -> 0x1388)
Tx→◇01 10 00 11 00 01 02 13 88 A8 47
Rx←◆01 10 00 11 00 01 51 CC
Poziție setată: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
Rx←◆01 10 00 11 00 01 51 CC
Stop
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. Obțineți poziție
Tx→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. Setați ID-ul slave Modbus
Intrați în modul de configurare
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Setați ID-ul slave la 2
Transmisie→◇01 10 00 41 00 01 02 00 02 28 80
Rx←◆01 10 00 41 00 01 51 DD
Ieșire din modul de setare
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. Setați rata de transfer Modbus
Intrați în modul de configurare
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Setați rata de transfer la 9600
Tx→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1 DD
Ieșire din modul de setare
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文