




Os atuadores DCL são compatíveis com o protocolo Modbus-RTU. Consultando este manual de aplicação, você pode conectar os atuadores DCL ao Modbus.
Painel
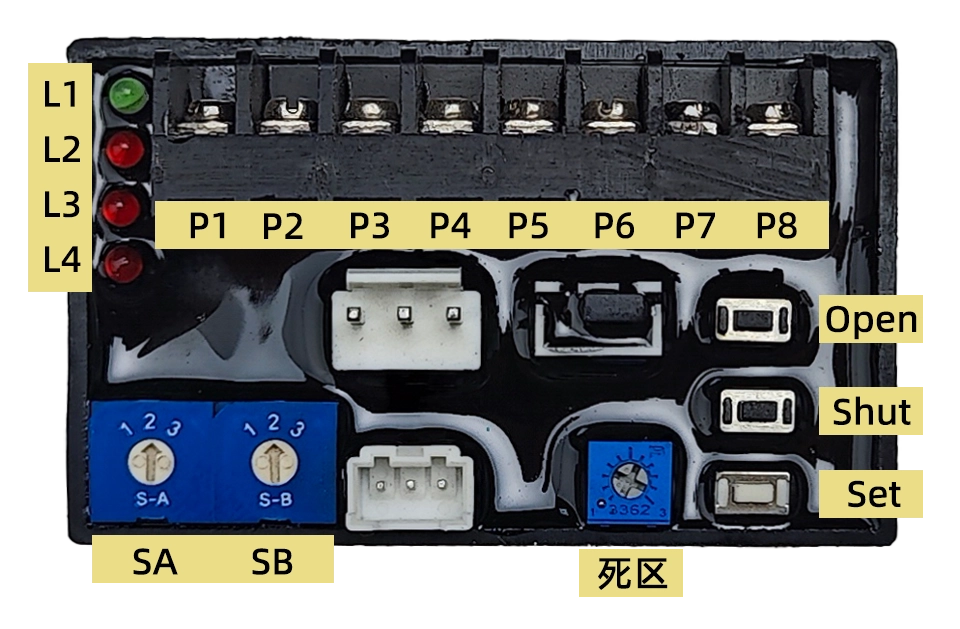
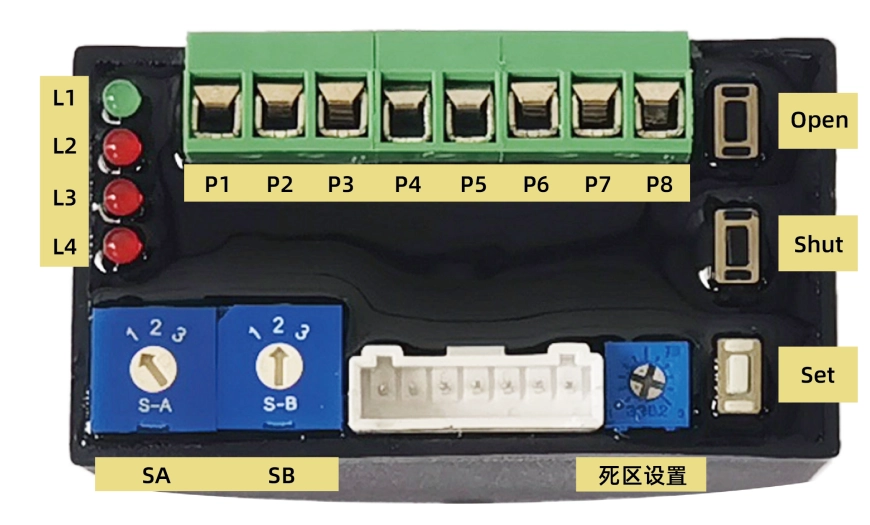
1. Definição da interface
P1: 220 VCA N
P2: 220 VCA L
P3: Entrada de 4-20mA –
P4: Entrada de 4-20mA+
P5: Saída de 4-20mA
P6: Saída de 4-20mA+
P7: RS485 A
P8: RS485 B
2. Botão
AbertoUsado no modo de configuração. Pressione este botão para abrir o atuador e solte-o para parar. Pressione "Configurar" e "Abrir" simultaneamente para definir a posição totalmente aberta.
FecharUsado no modo de configuração. Pressione este botão para fechar o atuador e solte-o para parar. Pressione "Configurar" e "Abrir" simultaneamente para definir a posição totalmente fechada.
ConjuntoUsado no modo de configuração. Combine este botão com outros para definir os parâmetros.
3. Interruptor
SA: Definir modo de operação
1 – Modulação Normal
2 – Modo de Configuração
3 – Modulação reversa
SB: Definir posição de segurança (padrão definido como 2)
1 – Dirija até a abertura completa
2 – Manter a posição
3 – Dirija até fechar completamente
4. Histerese
Defina um valor de histerese de 0,5% a 5%, onde uma escala representa 0,5%.
O atuador não alterará a posição da válvula até que a diferença entre a posição indicada pelo sinal de entrada e a posição atual da válvula seja maior que o valor da histerese.
5. Indicação
L1: Verde, Indicação de Energia;
L2Vermelho: Erro no sinal de entrada. Acende quando o sinal de entrada está fora da faixa.
L3Vermelho: Erro no potenciômetro, acende quando o potenciômetro está com defeito ou o fio de conexão está rompido;
L4: Vermelho, erro de travamento, acende quando o atuador não pode ser acionado para abrir ou fechar.
Configurar
Gire SA para 2 para entrar no modo de configuração. Em seguida, você poderá definir a faixa de rotação de operação, definir a posição de segurança, calibrar o sinal de entrada e saída, etc.
1. Defina o intervalo de operação
Defina a posição totalmente fechada:
- Pressione o botão KO/KC para fechar completamente a válvula.
- Mantenha pressionado o botão KS e, em seguida, o botão KC até que o nível L2 seja ativado cerca de 3 a 4 segundos depois, o que significa que a configuração da posição totalmente fechada foi concluída.
- Agora pode soltar estes 2 botões.
Defina a posição totalmente aberta:
- Pressione o botão KO/KC para abrir totalmente a válvula.
- Mantenha pressionado o botão KS e, em seguida, o botão KO até que o L2 seja ativado cerca de 3 a 4 segundos depois, o que significa que a configuração da posição totalmente aberta foi concluída.
- Agora pode soltar estes 2 botões.
Nota: Quando as posições totalmente aberta e fechada forem configuradas com a mesma posição, a configuração será concluída com sucesso. No entanto, o atuador não girará no modo de modulação.
2. Configurar parâmetros Modbus
- Os registradores de 0x0040 a 0x0042 são usados para definir os parâmetros de comunicação.
- Primeiro, entre no modo de configuração escrevendo o valor 0xA501 no registrador 0x0040. Em seguida, defina o ID do dispositivo escravo e a taxa de transmissão escrevendo valores nos registradores 0x0041 e 0x0042.
- Os novos parâmetros serão atualizados em 1S.
- Saia do modo de configuração escrevendo 0x0000 no registrador 0x0040.
Início da Modulação
Gire SA para 1 para iniciar a modulação.
- Após ser ligado, o atuador passa a seguir, por padrão, o sinal de entrada de 4-20mA para modulação.
- O envio de comandos via Modbus permite que o atuador funcione no modo de controle por comunicação e retorne automaticamente ao modo de controle analógico após ser desligado e ligado novamente.
Modulação com 4-20mA
- O atuador moverá a válvula para a posição específica indicada pelo sinal de entrada de 4-20mA.
- O sinal de saída de 4-20mA indicará a posição da válvula em tempo real.
- A saída “ON/OFF Open” emitirá um sinal efetivo (conectado ao COM) quando a válvula for acionada até a posição totalmente aberta.
- A saída “ON/OFF Shut” emitirá um sinal efetivo (conectado ao COM) quando a válvula for acionada até a posição totalmente fechada.
- O atuador moverá a válvula para a posição de segurança quando a alimentação for interrompida ou houver falha no sinal de entrada.
- O atuador retornará ao modo de modulação após o restabelecimento da alimentação e do sinal de entrada.
Nota: Você pode girar a chave SW2 para 3 para ativar a operação reversa. Nesse caso, um valor de entrada de 4mA será convertido em 20mA e vice-versa. Portanto, a modulação funciona exatamente como o inverso.
Modulação com Modbus-RTU/RS485
Camada de hardware
- O atuador DCL suporta o protocolo Modbus-RTU e utiliza RS485 na camada física.
- ID do escravo: padrão 1
- Taxa de transmissão (Baud Rate): Configurável, com valor padrão de 9600.
- Formato de dados RS485: 1 bit de início + 8 bits de dados + 1 bit de parada (sem verificação de paridade)
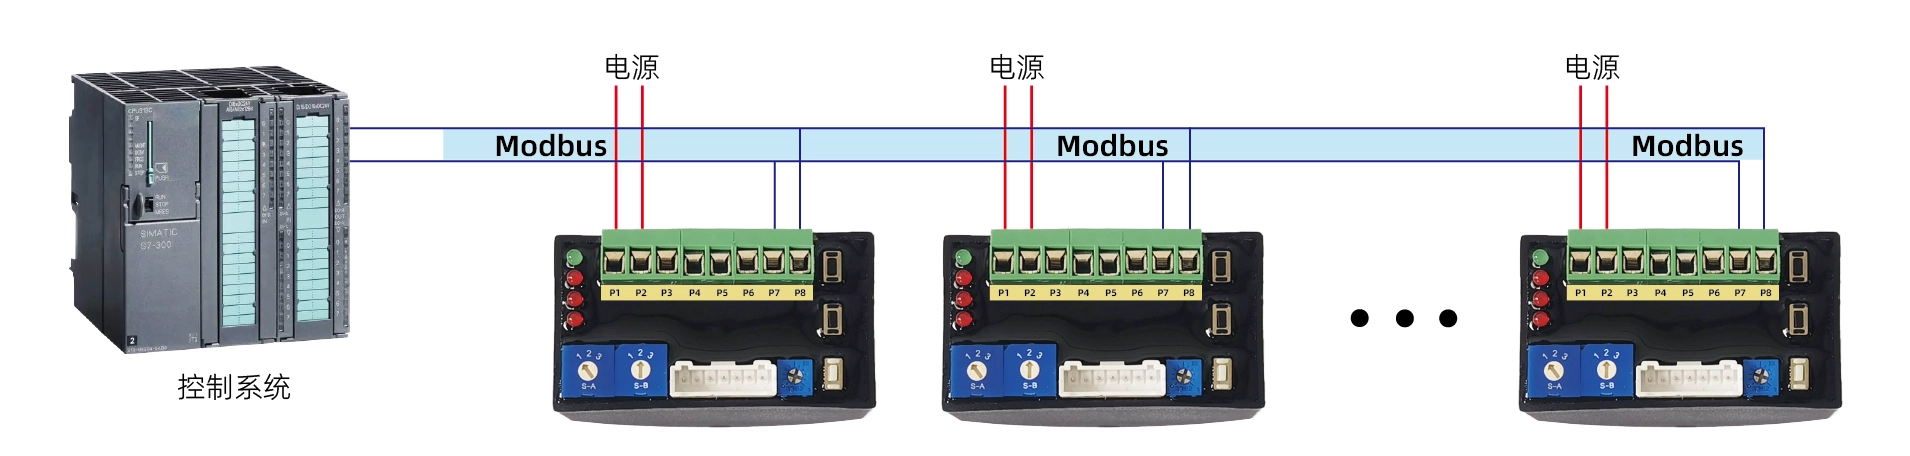
1. Interface
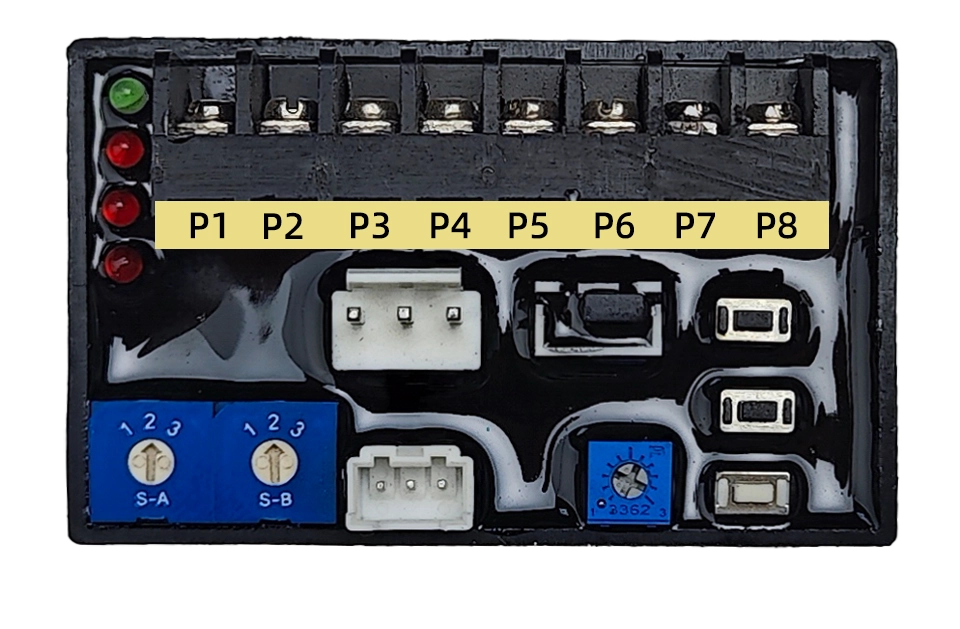
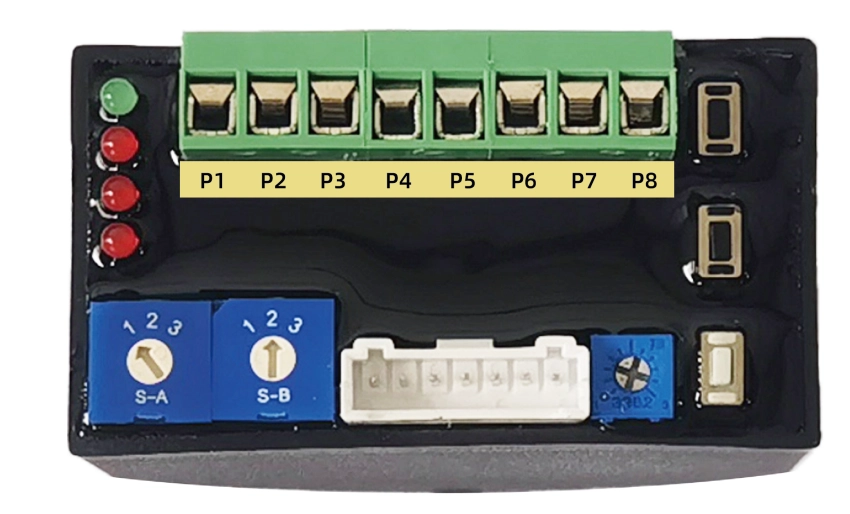
P1: Fonte de alimentação –
P2: Fonte de alimentação+
P7: RS485 A
P8: RS485 B
P3~P6: Reservado (4~20mA/0~10V)
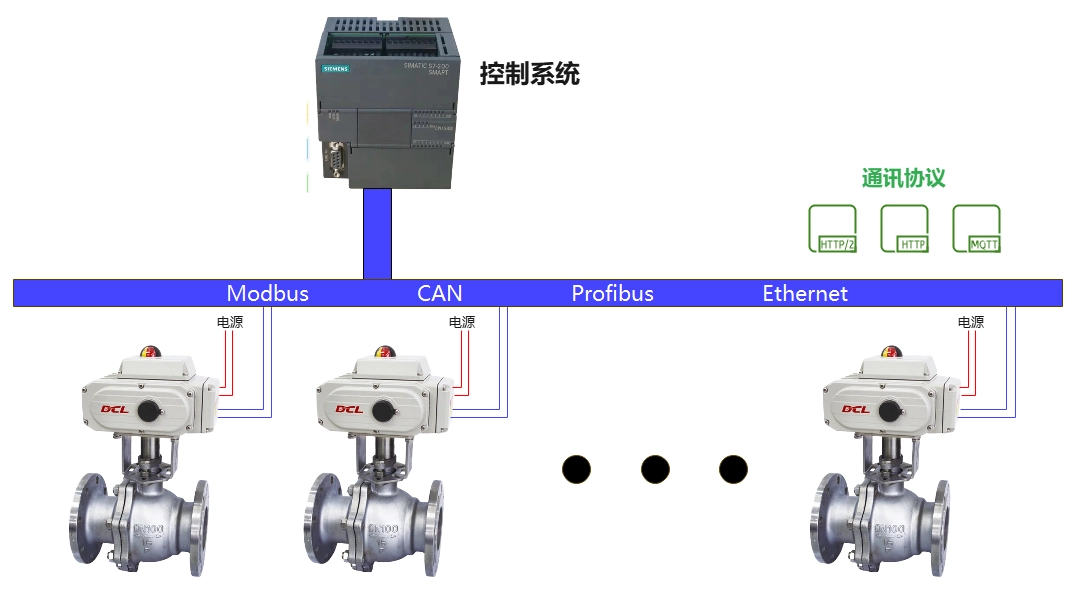
2. Diagrama de Conexão
Camada de aplicação
1. Unidade de Habitação Acessória (ADU)

2. Códigos de função
| ID | nome | descrever |
|---|---|---|
| 0x03 | Ler vários registos | Em um dispositivo remoto, use este código de função para ler o conteúdo de blocos consecutivos no registrador de retenção. |
| 0x06 | Escreva um único registrador | Em um dispositivo remoto, use este código de função para escrever em um único registrador. |
| 0x10 | Escrever em vários registradores | Em um dispositivo remoto, use este código de função para escrever blocos de registros consecutivos (de 1 a aproximadamente 120 registros). |
3. Configurar parâmetros de comunicação
- Os registradores de 0x0040 a 0x0042 são usados para definir os parâmetros de comunicação.
- Primeiro, entre no modo de configuração escrevendo o valor 0xA501 no registrador 0x0040. Em seguida, defina o ID do dispositivo escravo e a taxa de transmissão escrevendo valores nos registradores 0x0041 e 0x0042.
- Os novos parâmetros serão atualizados em 1S.
- Saia do modo de configuração escrevendo 0x0000 no registrador 0x0040.
4. Redefinir os parâmetros de comunicação para o valor padrão.
- Defina SA e SB como 2.
- Mantenha o KS pressionado por mais de 3 segundos, o LED vermelho piscará, então solte o KS.
- Em seguida, mantenha o botão KC pressionado por mais de 3 segundos; o LED vermelho piscará novamente. Solte o botão KC.
- Agora os parâmetros de comunicação serão redefinidos para o valor padrão (ID do escravo para 1, taxa de transmissão para 9600).
Isso é utilizado quando os parâmetros de comunicação estão ausentes.
5. Lista de Registro
| Endereço de cadastro | bit de registro | Grupo de sinalização | Nome do sinal | valor mínimo | Valor máximo | Empresa | Ler/Escrever | tipo | Tabela verdade | descrever |
|---|---|---|---|---|---|---|---|---|---|---|
| 0x0010 | b15-b5 | \ | \ | \ | \ | \ | r/w | hexágono | Manter 0 | manter |
| b5 | \ | \ | \ | \ | \ | r/w | hexágono | Manter 0 | manter | |
| b4 | controlo | parar | \ | \ | \ | r/w | hexágono | 1: Parar, 0: Normal | Pare de correr | |
| b3 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter | |
| b2 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter | |
| b1-b0 | controlo | modo | \ | \ | \ | r/w | hexágono | 1: Controle de comunicação | Modelo de controle | |
| 0x0011 | b15-b0 | controlo | SetOpenDegree | 0 | 10000 | % | r/w | int/hex | 0-10000 corresponde à abertura 0-100% | Controle a abertura da válvula (coeficiente de relação 1/100) |
| 0x0012 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0013 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0014 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0015 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0016 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0017 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0018 | b15-b6 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| b5 | informações | errPosição | \ | \ | \ | r | hexágono | 1: Mau funcionamento do sinal de posição | sinal de falha do sinal de posição | |
| b4 | informações | errSinal | \ | \ | \ | r | hexágono | 1: Mau funcionamento do sinal de entrada | Sinalizador de falha do sinal de entrada | |
| b3 | informações | bandeira overTorqueFlag | \ | \ | \ | r | hexágono | 1: Sobrecarga | Flag de sobrecarga | |
| b2 | informações | stuckFlag | \ | \ | \ | r | hexágono | 1: Rotação bloqueada | Sinal de bloqueio | |
| b1 | informações | openRunFlag | \ | \ | \ | r | hexágono | 1: Fechando a válvula | Sinal de abertura da válvula | |
| b0 | informações | closeRunFlag | \ | \ | \ | r | hexágono | 1: Abrindo a válvula | Sinal de fechamento da válvula | |
| 0x0019 | b15-b0 | informações | openDegree | 0 | 10000 | % | r | int/hex | 0-10000 corresponde à abertura 0-100% | Abertura atual da válvula (coeficiente de relação 1/100) |
| 0x001A | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x001B | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x001C | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x001D | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x001E | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x001F | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0040 | b15-b0 | configuração | cfgMode | 1 | 127 | \ | rw | hexágono | 0x0000: Entrar no modo normal | A seleção de modo e os parâmetros de configuração só podem ser modificados no modo de configuração. |
| 0x0041 | b15-b0 | configuração | cmm_addr | 1 | 127 | \ | rw | hexágono | 1~127 | Defina o endereço de comunicação. |
| 0x0042 | b15-b0 | configuração | cmm_baudrate | \ | \ | \ | rw | hexágono | 0: Taxa de transmissão 4800 | definir taxa de transmissão |
| 0x0043 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0044 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0045 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0046 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0047 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
| 0x0048 | b15-b0 | \ | \ | \ | \ | \ | r | hexágono | Manter 0 | manter |
Dados de comunicação de demonstração
1. Definir posição
Entrar no modo de controle Modbus:
Tx→◇01 10 00 10 00 01 02 00 01 65 00
Rx←◆01 10 00 10 00 01 00 0C
Posição definida: 0%
Tx→◇01 10 00 11 00 01 02 00 00 A5 11
Rx←◆01 10 00 11 00 01 51 CC
Posição definida: 50% (5000 -> 0x1388)
Tx→◇01 10 00 11 00 01 02 13 88 A8 47
Rx←◆01 10 00 11 00 01 51 CC
Posição definida: 100% (10000 -> 0x2710)
Tx→◇01 10 00 11 00 01 02 27 10 BF 2D
Rx←◆01 10 00 11 00 01 51 CC
Parar
Tx→◇01 10 00 10 00 01 02 00 11 64 CC
Rx←◆01 10 00 10 00 01 00 0C
2. Posicione-se
Tx→◇01 03 00 18 00 02 44 0C
Rx←◆01 03 04 00 30 00 00 FA 3C
3. Defina o ID do escravo Modbus
Entrar no Modo de Configuração
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Defina o ID do escravo para 2.
Tx→◇01 10 00 41 00 01 02 00 02 28 80
Rx←◆01 10 00 41 00 01 51 DD
Sair do Modo de Configuração
Tx→◇02 10 00 40 00 01 02 A5 00 C7 30
Rx←◆02 10 00 40 00 01 00 2E
4. Defina a taxa de transmissão Modbus (Baud Rate).
Entrar no Modo de Configuração
Tx→◇01 10 00 40 00 01 02 A5 01 12 00
Rx←◆01 10 00 40 00 01 00 1D
Defina a taxa de transmissão (Baud rate) para 9600.
Tx→◇01 10 00 42 00 01 02 00 01 68 B2
Rx←◆01 10 00 42 00 01 A1 DD
Sair do Modo de Configuração
Tx→◇01 10 00 40 00 01 02 A5 00 D3 C0
Rx←◆01 10 00 40 00 01 00 1D


 English (UK)
 香港中文
 繁體中文